Divulgation : Certains des liens fournis dans cette section sont des liens affiliés Amazon. Nous pouvons recevoir une commission pour tout achat effectué via ces liens, sans coût supplémentaire pour vous. Nous vous remercions de votre soutien.
À propos du capteur de force
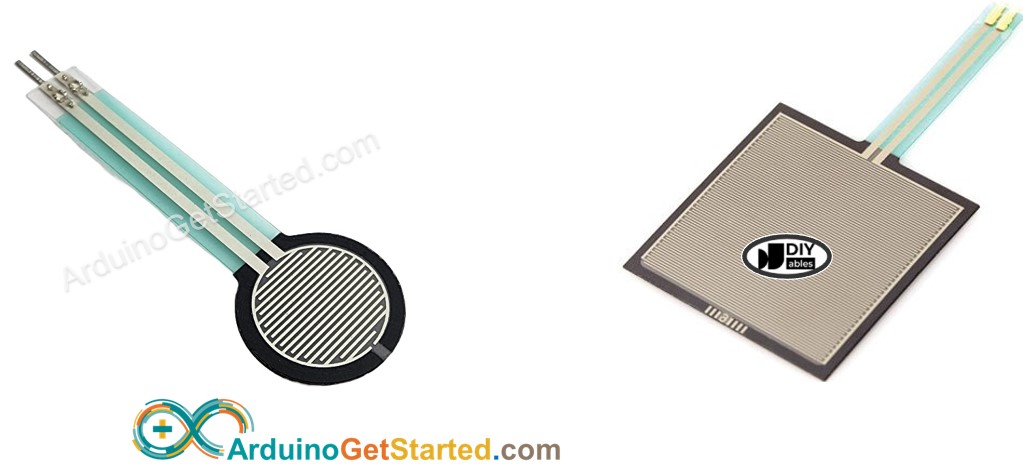
Le capteur de force est également connu sous le nom de résistance sensible à la force, résistance de détection de force, ou simplement FSR. Le capteur de force est essentiellement une résistance qui change sa valeur résistive en fonction de la pression exercée. Le capteur de force est :
À faible coût et facile à utiliser.
Efficace pour détecter la pression physique, la compression.
Pas efficace pour déterminer le nombre de livres de poids qu'ils supportent.
Le capteur de force est utilisé dans les batteries électroniques, les téléphones mobiles, les appareils de jeu portables et de nombreux autres appareils électroniques portables.
Brochage
Un capteur de force a deux broches. Comme il s'agit d'une sorte de résistance, nous n'avons PAS besoin de distinguer ces broches. Elles sont symétriques.
Comment ça fonctionne
Le capteur de force est essentiellement une résistance qui modifie sa résistance en fonction de la pression exercée. Plus vous appuyez fort sur le capteur, plus la résistance entre les deux bornes sera faible.
Diagramme de câblage
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Comment programmer un capteur de force
Les broches A0 à A5 de l'Arduino Uno peuvent fonctionner comme entrée analogique. La broche d'entrée analogique convertit la tension (entre 0 V et VCC) en valeurs entières (entre 0 et 1023), appelées valeur ADC ou valeur analogique.
En connectant une broche du capteur de force à une broche d'entrée analogique, nous pouvons lire la valeur analogique de la broche en utilisant la fonction analogRead(), puis nous pouvons savoir à quel point elle a été pressée.
Code Arduino
/* * Ce code Arduino a été développé par newbiely.fr * Ce code Arduino est mis à disposition du public sans aucune restriction. * Pour des instructions complètes et des schémas de câblage, veuillez visiter: * https://newbiely.fr/tutorials/arduino/arduino-force-sensor*/#define FORCE_SENSOR_PIN A0 // the FSR and 10K pulldown are connected to A0voidsetup() {Serial.begin(9600);}voidloop() {int analogReading = analogRead(FORCE_SENSOR_PIN);Serial.print("Force sensor reading = ");Serial.print(analogReading); // print the raw analog readingif (analogReading < 10) // from 0 to 9Serial.println(" -> no pressure");elseif (analogReading < 200) // from 10 to 199Serial.println(" -> light touch");elseif (analogReading < 500) // from 200 to 499Serial.println(" -> light squeeze");elseif (analogReading < 800) // from 500 to 799Serial.println(" -> medium squeeze");else// from 800 to 1023Serial.println(" -> big squeeze");delay(1000);}
Étapes rapides
Copiez le code ci-dessus et ouvrez-le avec Arduino IDE
Cliquez sur le bouton Upload dans Arduino IDE pour charger le code sur Arduino
Appuyez sur le capteur de force
Vérifiez le résultat sur le moniteur série.
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Arduino Uno
Newbiely.ino
···
8Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Arduino Uno' on 'COM15')
New Line
9600 baud
Force sensor reading = 0 -> no pressure
Force sensor reading = 0 -> no pressure
Force sensor reading = 132 -> light touch
Force sensor reading = 147 -> light touch
Force sensor reading = 394 -> light squeeze
Force sensor reading = 421 -> light squeeze
Force sensor reading = 607 -> medium squeeze
Force sensor reading = 791 -> medium squeeze
Force sensor reading = 921 -> big squeeze
Force sensor reading = 987 -> big squeeze
Force sensor reading = 0 -> no pressure
Force sensor reading = 0 -> no pressure
Ln 11, Col 1
Arduino Uno on COM15
2
Vidéo
La démo vidéo ci-dessous utilise le code ci-dessous. Notez que la vidéo montre l'Arduino Uno R4, mais cela fonctionne de manière identique pour l'Arduino Uno R3 :
/* * Ce code Arduino a été développé par newbiely.fr * Ce code Arduino est mis à disposition du public sans aucune restriction. * Pour des instructions complètes et des schémas de câblage, veuillez visiter: * https://newbiely.fr/tutorials/arduino/arduino-force-sensor*/#include <Wire.h>#include <Adafruit_GFX.h>#include <Adafruit_SSD1306.h>// OLED display configuration#define SCREEN_WIDTH 128#define SCREEN_HEIGHT 64#define OLED_RESET -1Adafruit_SSD1306display( SCREEN_WIDTH, SCREEN_HEIGHT, &Wire, OLED_RESET);// Force-sensitive resistor input#define FORCE_SENSOR_PIN A0// LED pins used to indicate force levelconstint ledPins[8] = { 2, 3, 4, 5, 6, 7, 8, 9};// Calibrated force sensor rangeconstint FORCE_MIN = 0;constint FORCE_MAX = 1000;// Exponential moving average filterfloat smoothValue = 0;constfloat alpha = 0.3;// Initialize hardware and displayvoidsetup() {Serial.begin(115200);// Configure LED outputs and turn all LEDs off.for (int i = 0; i < 8; i++) {pinMode(ledPins[i], OUTPUT);digitalWrite(ledPins[i], LOW); }// Initialize the OLED using I2C communication.if (!display.begin( SSD1306_SWITCHCAPVCC, 0x3C )) {Serial.println("OLED failed!");// Stop execution if the OLED cannot be initialized.while (1); }display.clearDisplay();display.setTextColor(SSD1306_WHITE);// Display startup screen.display.setTextSize(2);display.setCursor(20, 25);display.println("DIYables");display.display();delay(1500);// Initialize the filter with the first sensor reading// to prevent an incorrect initial value. smoothValue = analogRead(FORCE_SENSOR_PIN);}voidloop() {// Read the current FSR value.int rawValue = analogRead(FORCE_SENSOR_PIN);// Apply exponential moving average filtering// to reduce sensor noise and fluctuations. smoothValue = alpha * rawValue + (1.0 - alpha) * smoothValue;int forceValue = (int)smoothValue;// Convert the sensor value into 8 force levels.int level = map( forceValue, FORCE_MIN, FORCE_MAX, 0, 8 ); level = constrain(level, 0, 8);// Turn on LEDs progressively according to the force level.for (int i = 0; i < 8; i++) {if (i < level) {digitalWrite(ledPins[i], HIGH); }else {digitalWrite(ledPins[i], LOW); } }// Output sensor data for monitoring and calibration.Serial.print("FSR = ");Serial.print(forceValue);Serial.print(" | Level = ");Serial.println(level);// Refresh OLED display.display.clearDisplay();// Display title.display.setTextSize(2);display.setCursor(50, 0);display.println("FSR");// Configure the force indicator as a battery-style bar.int barX = 10;int barY = 25;int barWidth = 108;int barHeight = 18;// Draw the outer bar.display.drawRect( barX, barY, barWidth, barHeight, SSD1306_WHITE );// Draw the battery terminal.display.fillRect( barX + barWidth, barY + 5, 4, 8, SSD1306_WHITE );// Calculate the filled portion based on the force level.int fillWidth = map( level, 0, 8, 0, barWidth - 4 );if (fillWidth > 0) {display.fillRect( barX + 2, barY + 2, fillWidth, barHeight - 4, SSD1306_WHITE ); }// Display current force level.display.setTextSize(1);display.setCursor(5, 50);display.print("LEVEL: ");display.print(level);display.print("/8");// Display project branding.display.setCursor(78, 50);display.print("DIYables");display.display();// Short delay for stable display updates.delay(30);}
N'hésitez pas à partager le lien de ce tutoriel. Cependant, veuillez ne pas utiliser notre contenu sur d'autres sites web. Nous avons investi beaucoup d'efforts et de temps pour créer ce contenu, veuillez respecter notre travail !