
Arduino - Moteur à courant continu - Interrupteur de fin de course
Dans ce tutoriel Arduino, nous allons apprendre à utiliser Arduino pour contrôler un moteur à courant continu avec un interrupteur de fin de course et le pilote DRV8833. Plus en détail, nous allons apprendre :
- Comment arrêter un moteur à courant continu lorsqu'un interrupteur de fin de course est touché
- Comment changer la direction d'un moteur à courant continu lorsqu'un interrupteur de fin de course est touché
- Comment changer la direction d'un moteur à courant continu lorsque deux interrupteurs de fin de course sont touchés
Préparation du matériel
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Démarrage DIYables STEM V3 (Arduino inclus) | |
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
À propos du moteur à courant continu et de l'interrupteur de fin de course
Si vous ne connaissez pas encore le moteur à courant continu et l'interrupteur de fin de course (brochage, fonctionnement, programmation...), découvrez-les dans les tutoriels suivants :
- Tutoriel Arduino - Moteur à courant continu.
Un petit module DRV8833 se trouve entre Arduino et le moteur, et seul son canal A est utilisé. Arduino parle à IN1 et IN2 ; le moteur est branché sur OUT1 et OUT2. IN1 à HIGH avec IN2 à LOW fait tourner le moteur dans un sens, IN1 à LOW avec IN2 à HIGH le fait tourner dans l'autre sens, et les deux à HIGH font freiner fortement le pilote. SLEEP a aussi besoin d'un niveau HIGH, car la puce le tire à LOW à l'intérieur et se met alors en veille ; un fil relie donc SLEEP au 5V d'Arduino. FAULT n'est pas utilisée.
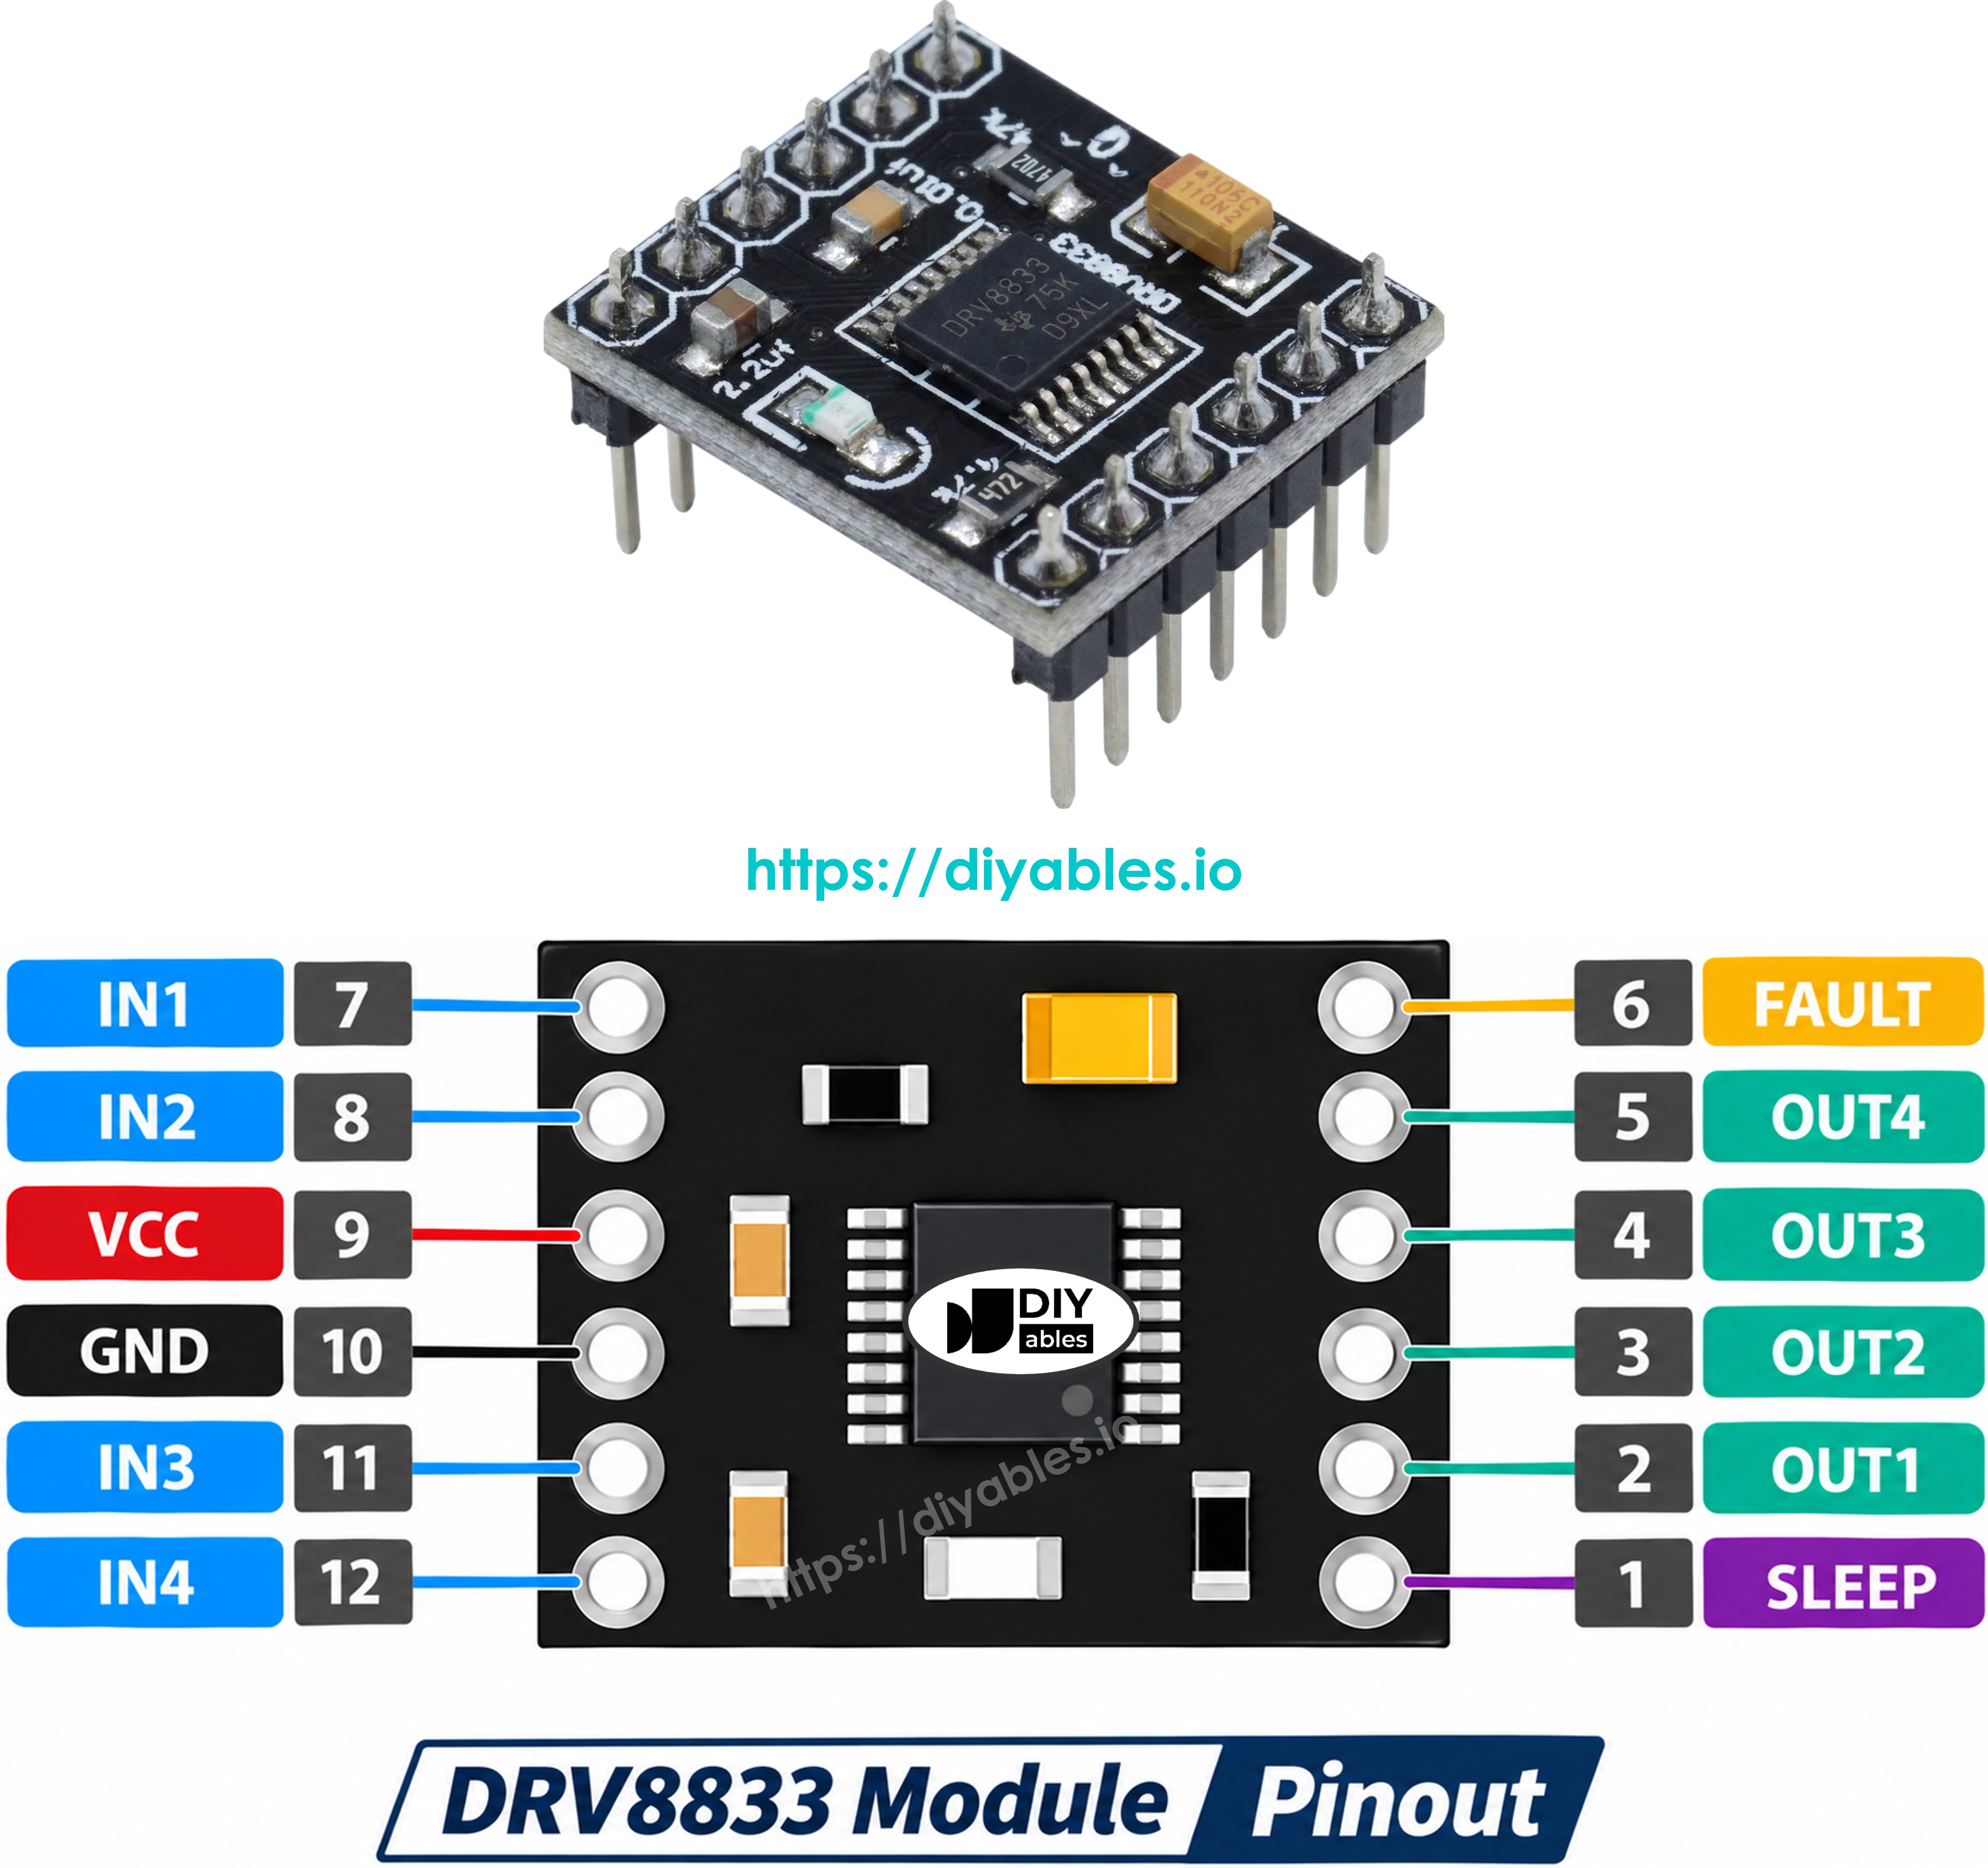
Schéma de câblage
Ce tutoriel fournit les codes Arduino pour deux cas : un moteur à courant continu + un interrupteur de fin de course, un moteur à courant continu + deux interrupteurs de fin de course. Dans les deux cas, IN1 et IN2 du DRV8833 vont aux broches 10 et 9 d'Arduino, SLEEP va au 5V d'Arduino, le GND du module va au GND d'Arduino, et l'adaptateur secteur 5V alimente VCC et GND du module via le connecteur d'alimentation DC.
- Schéma de câblage entre le moteur à courant continu et un interrupteur de fin de course
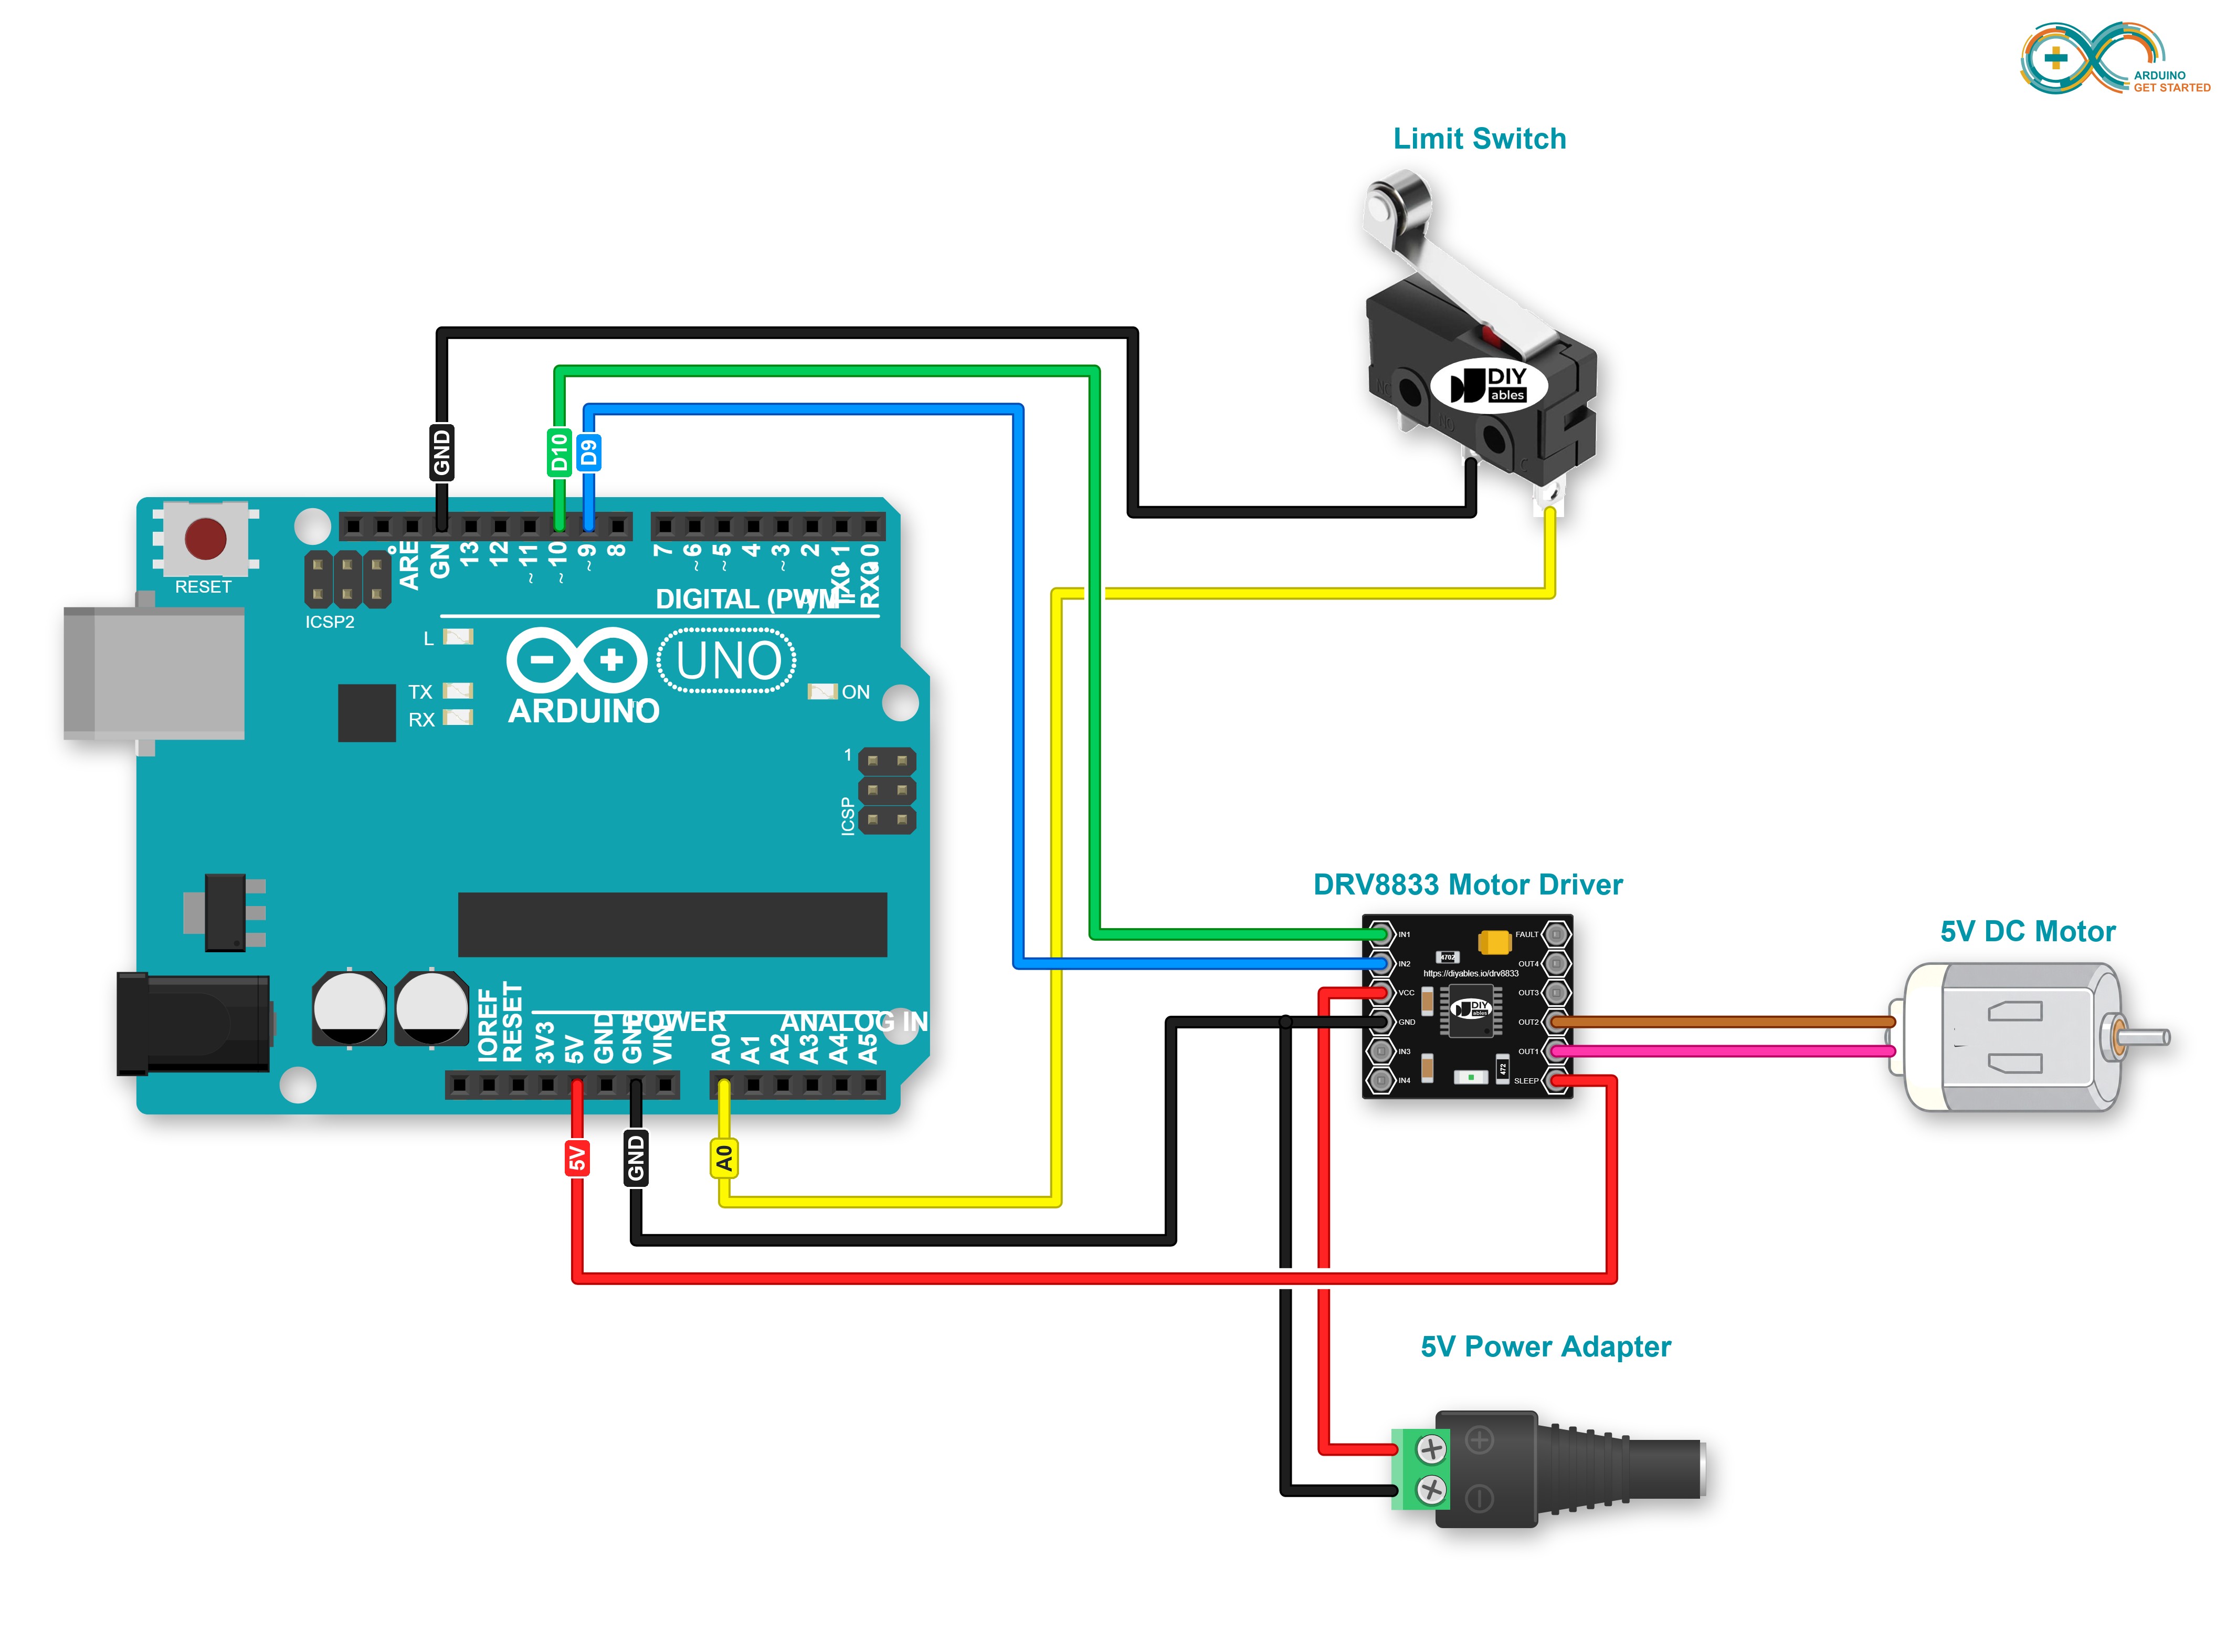
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
| Composant | Broche | Connecter à |
|---|---|---|
| DRV8833 | IN1 | Broche 10 d'Arduino |
| DRV8833 | IN2 | Broche 9 d'Arduino |
| DRV8833 | SLEEP | 5V d'Arduino |
| DRV8833 | GND | GND d'Arduino et - de l'adaptateur secteur 5V |
| DRV8833 | VCC | + de l'adaptateur secteur 5V |
| DRV8833 | OUT1, OUT2 | les deux fils du moteur à courant continu |
| Interrupteur de fin de course | une broche | Broche A0 d'Arduino |
| Interrupteur de fin de course | autre broche | GND d'Arduino |
Un moteur vibre, et les fils de connexion peuvent sortir. Un Proto Screw Terminal Block Shield ou un Screw Shield V2 règle ce problème : branchez-le sur l'Arduino Uno et serrez chaque fil sous la vis de sa broche. Rien d'autre ne change.
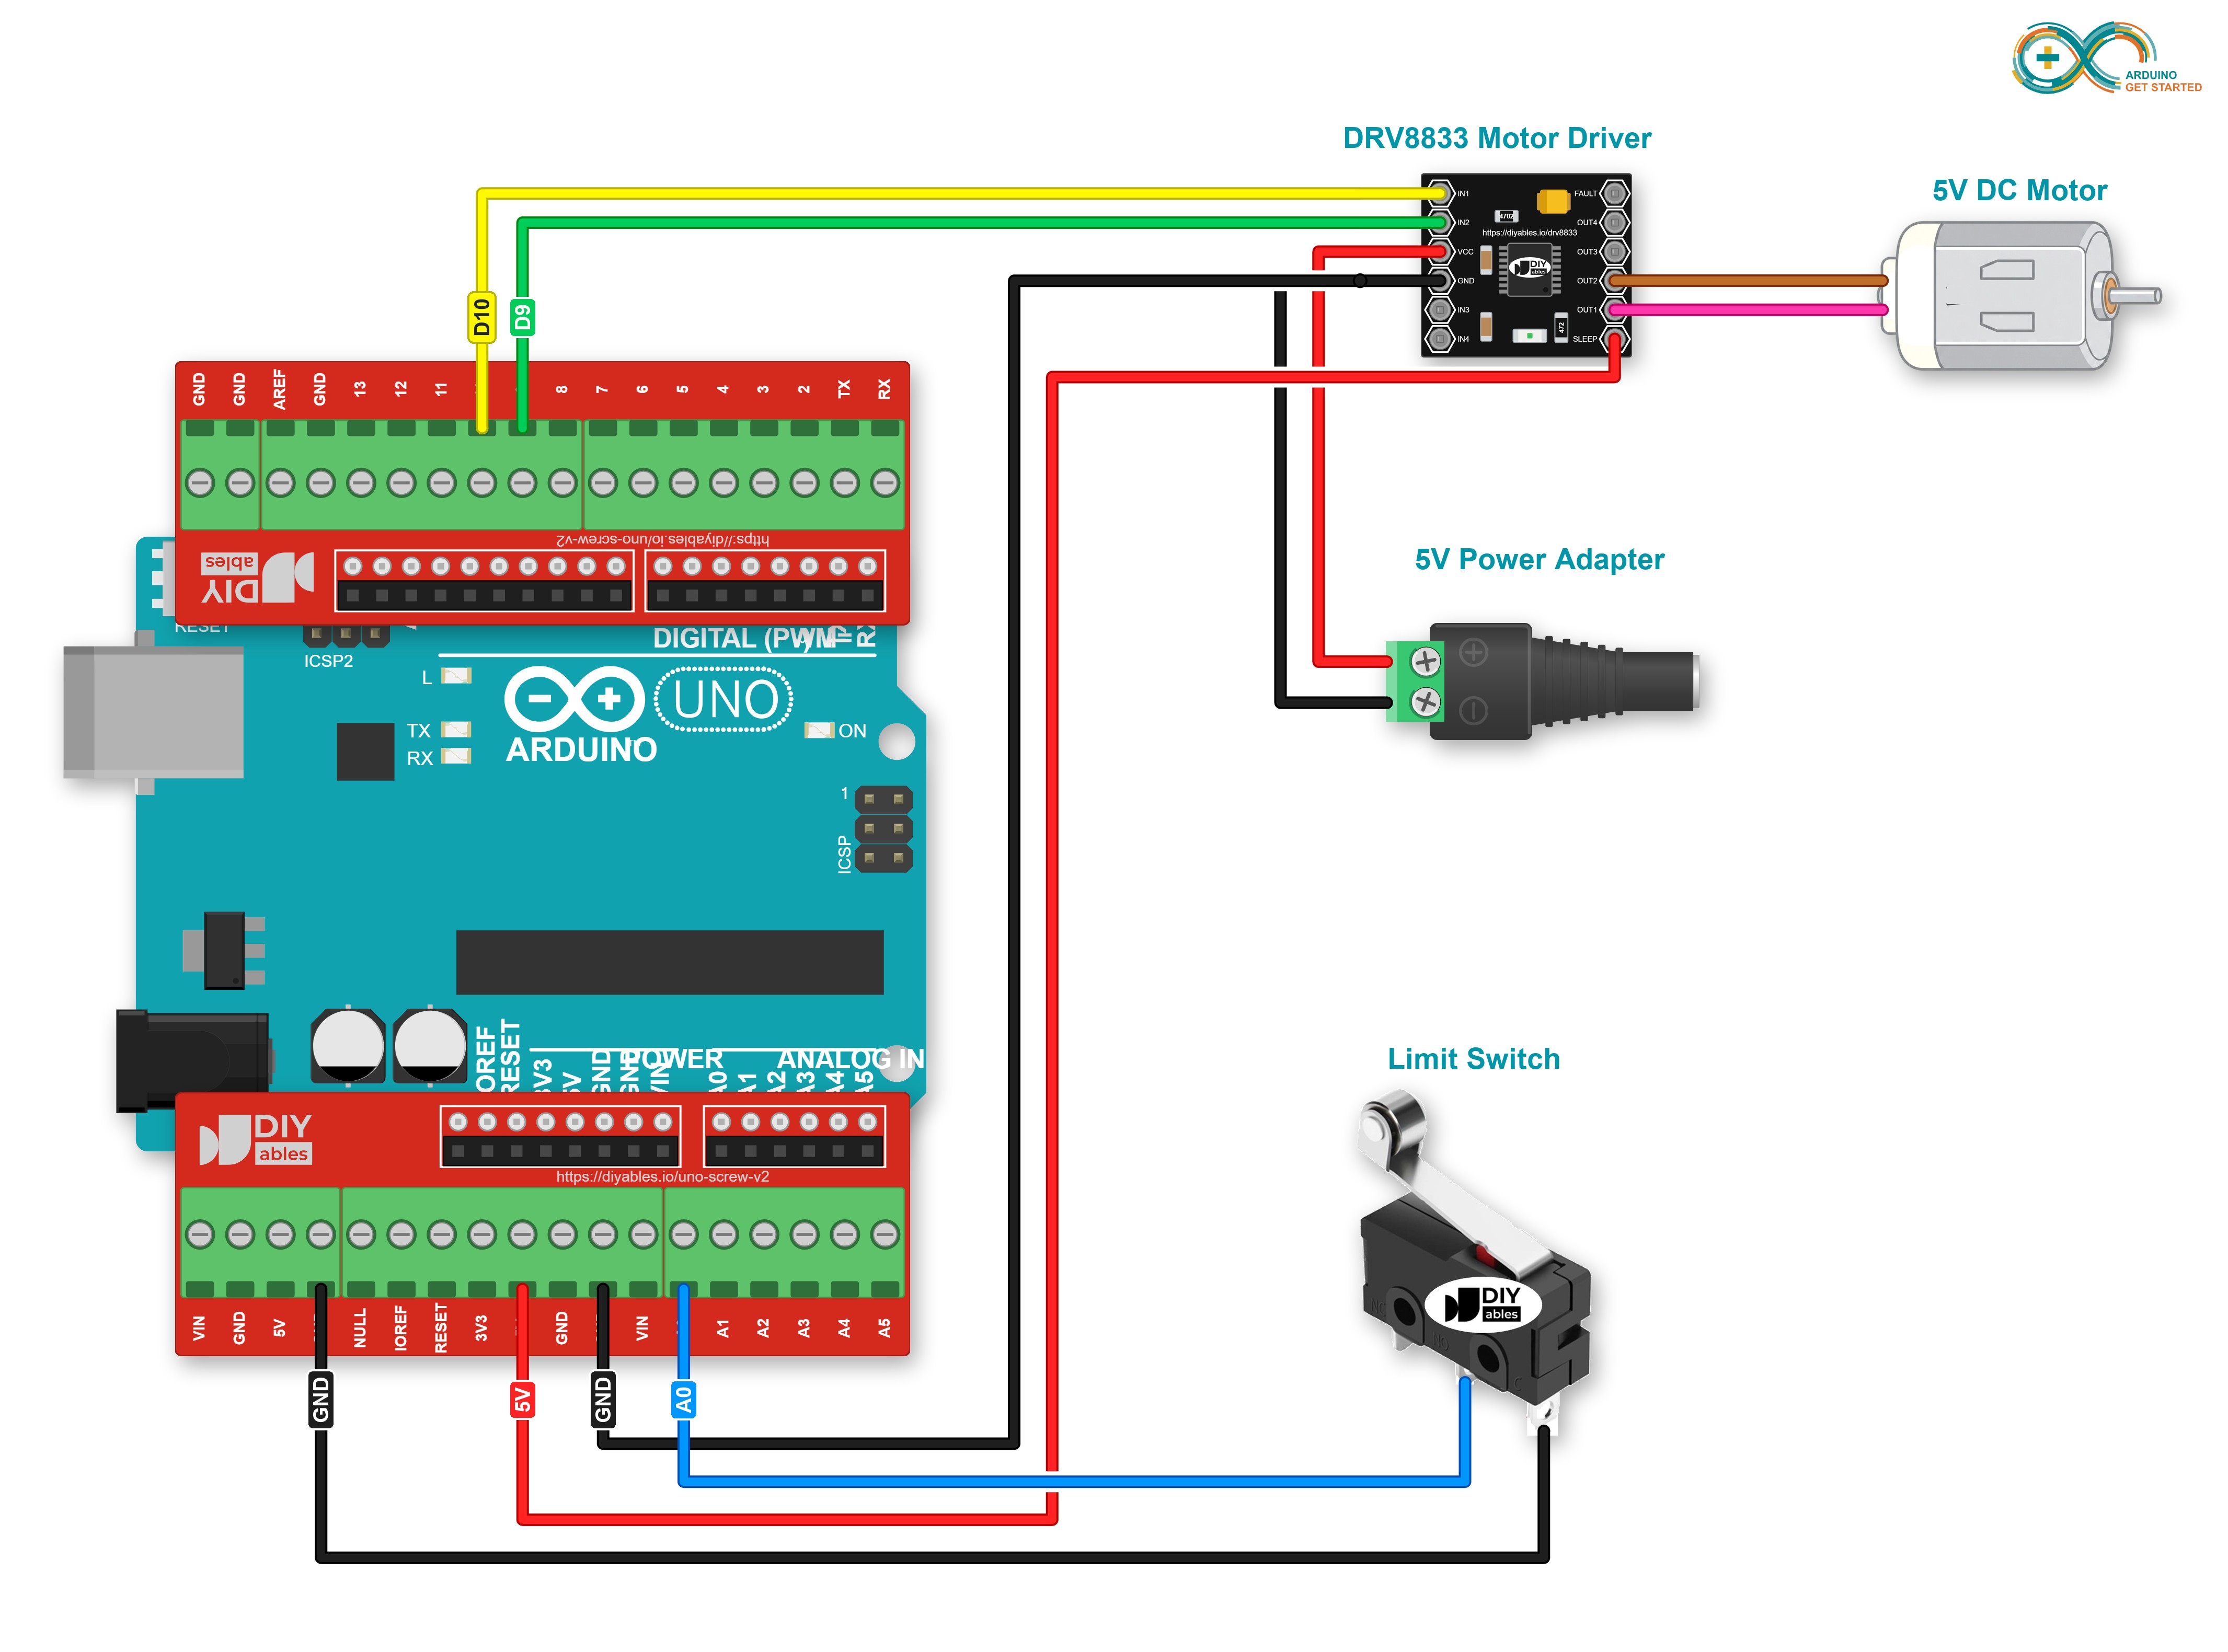
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
- Schéma de câblage entre le moteur à courant continu et deux interrupteurs de fin de course
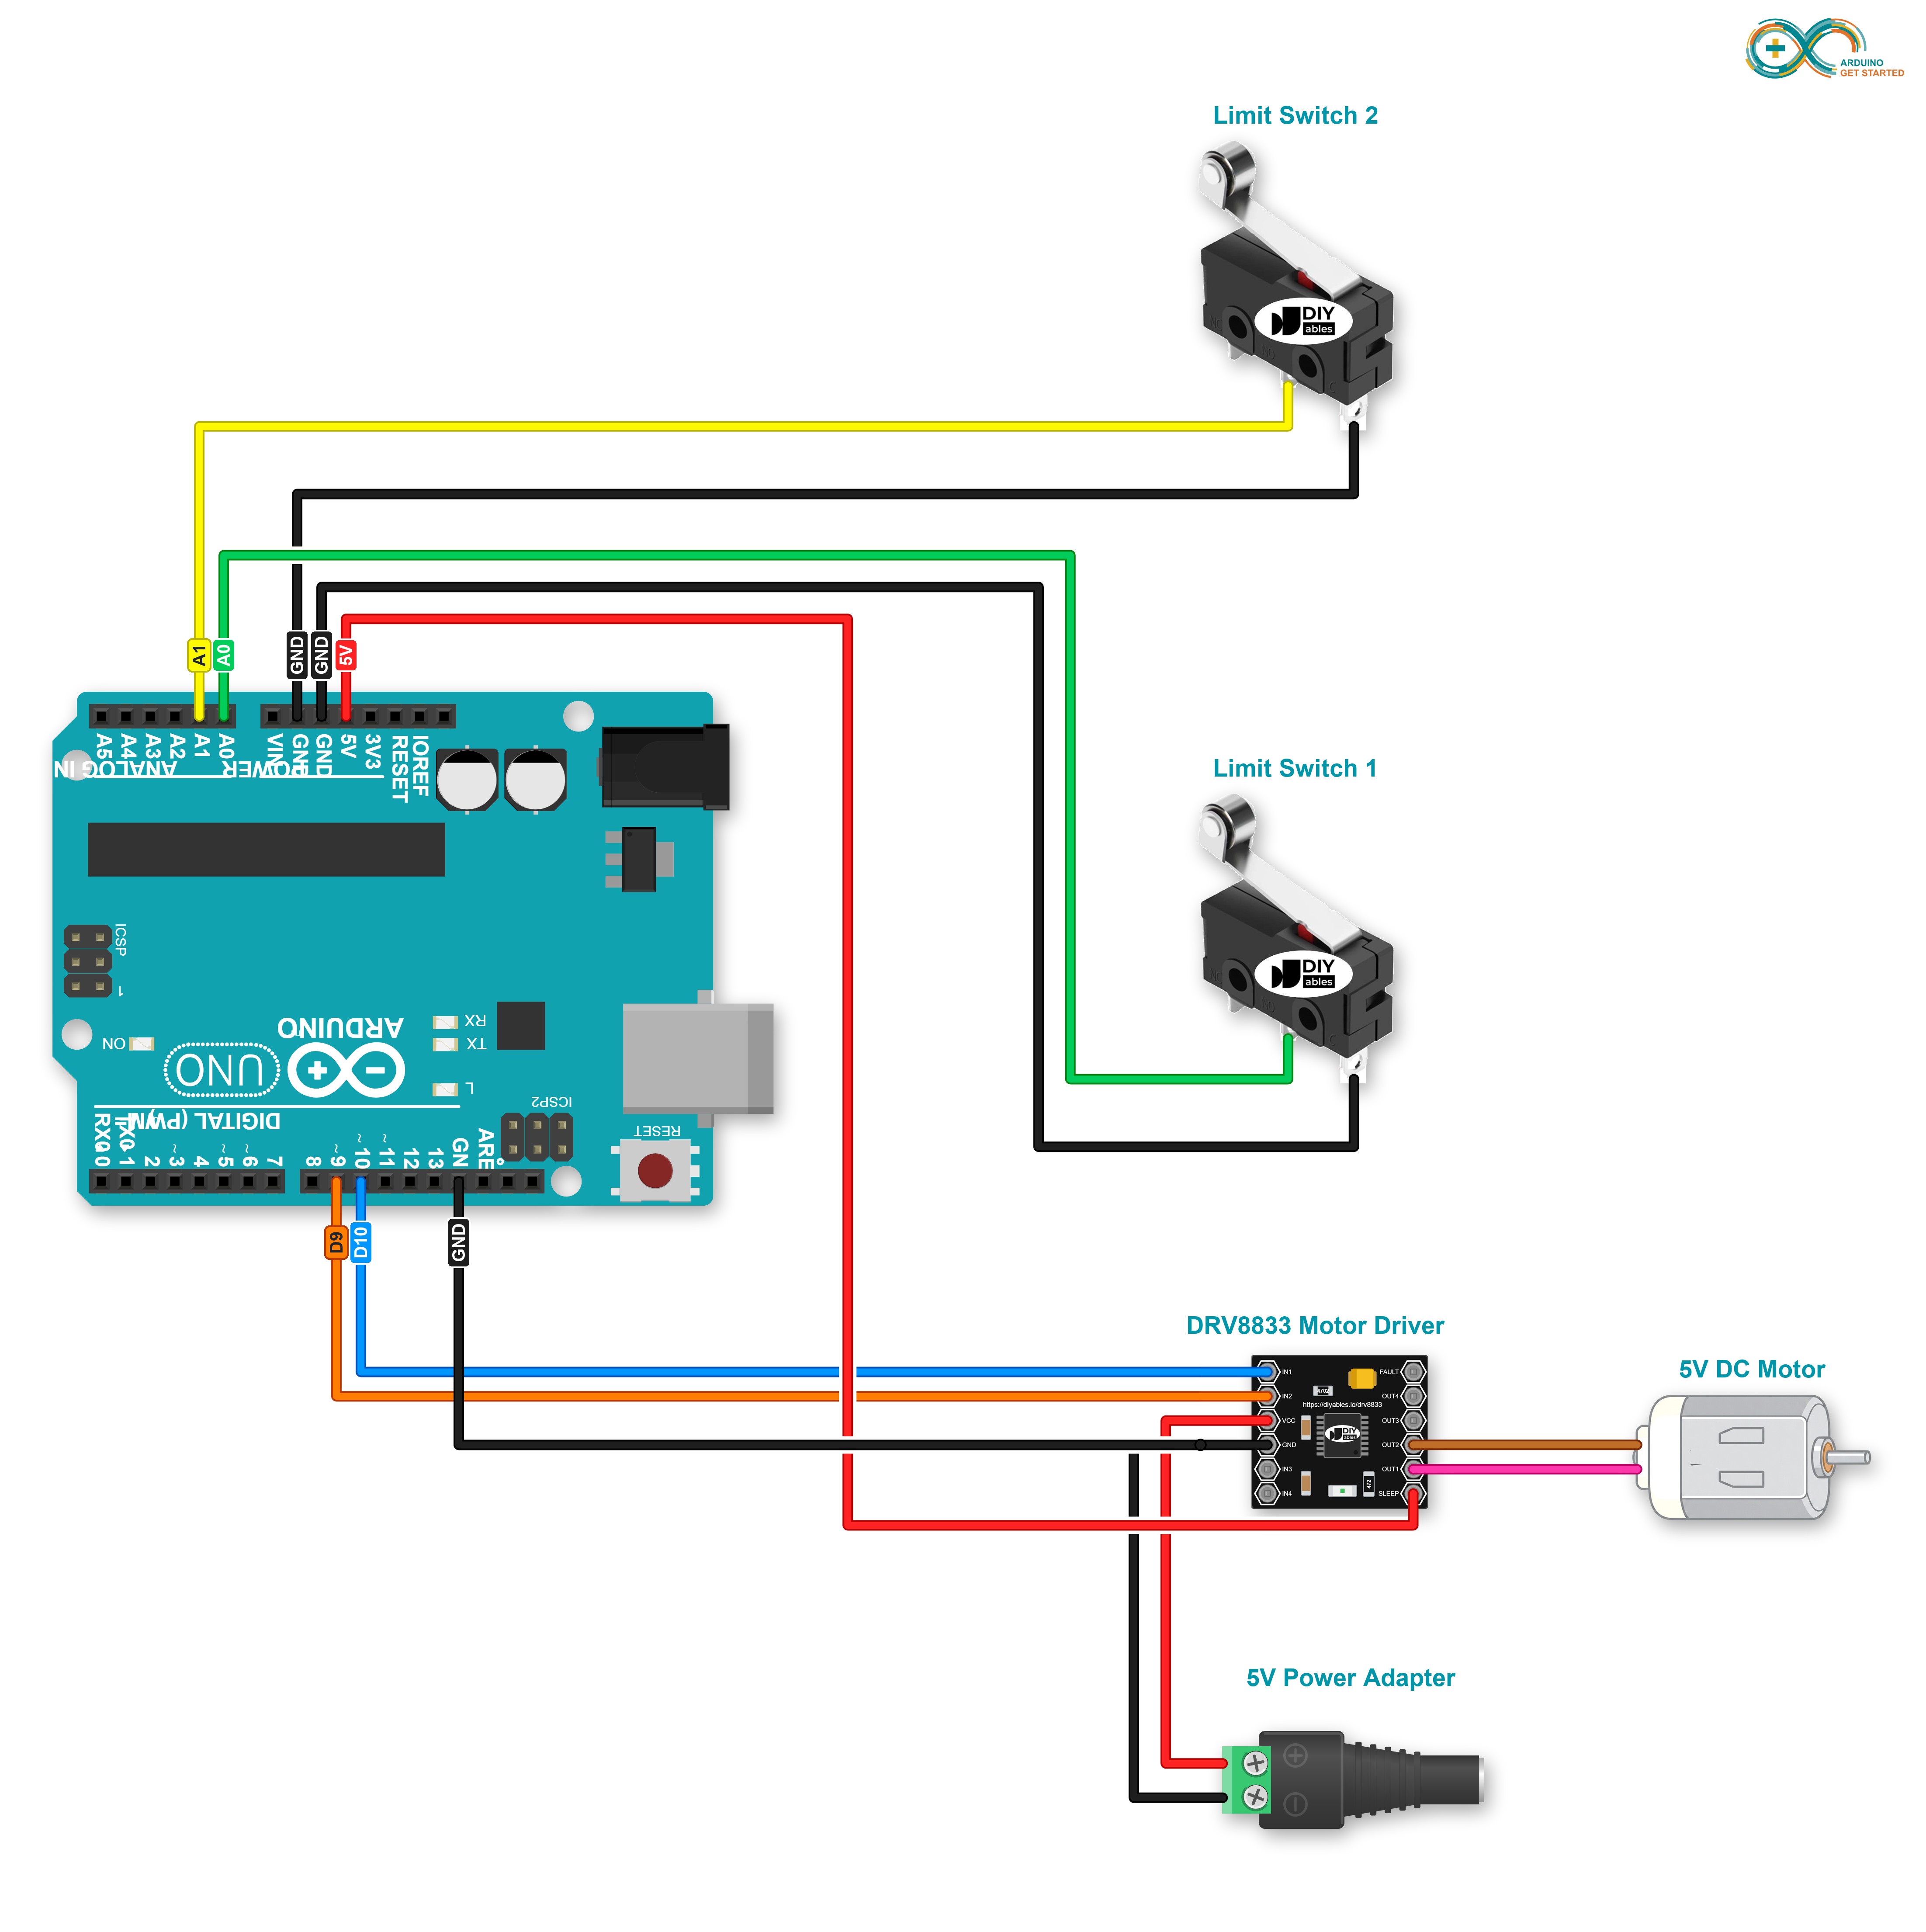
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Gardez les fils du DRV8833 du premier schéma. Ajoutez ensuite le deuxième interrupteur : l'interrupteur 1 se place entre la broche A0 et GND, l'interrupteur 2 entre la broche A1 et GND.
Avec un Screw Shield V2 ou un Proto Screw Terminal Block Shield, le deuxième interrupteur prend simplement le bornier à vis de la broche A1 :
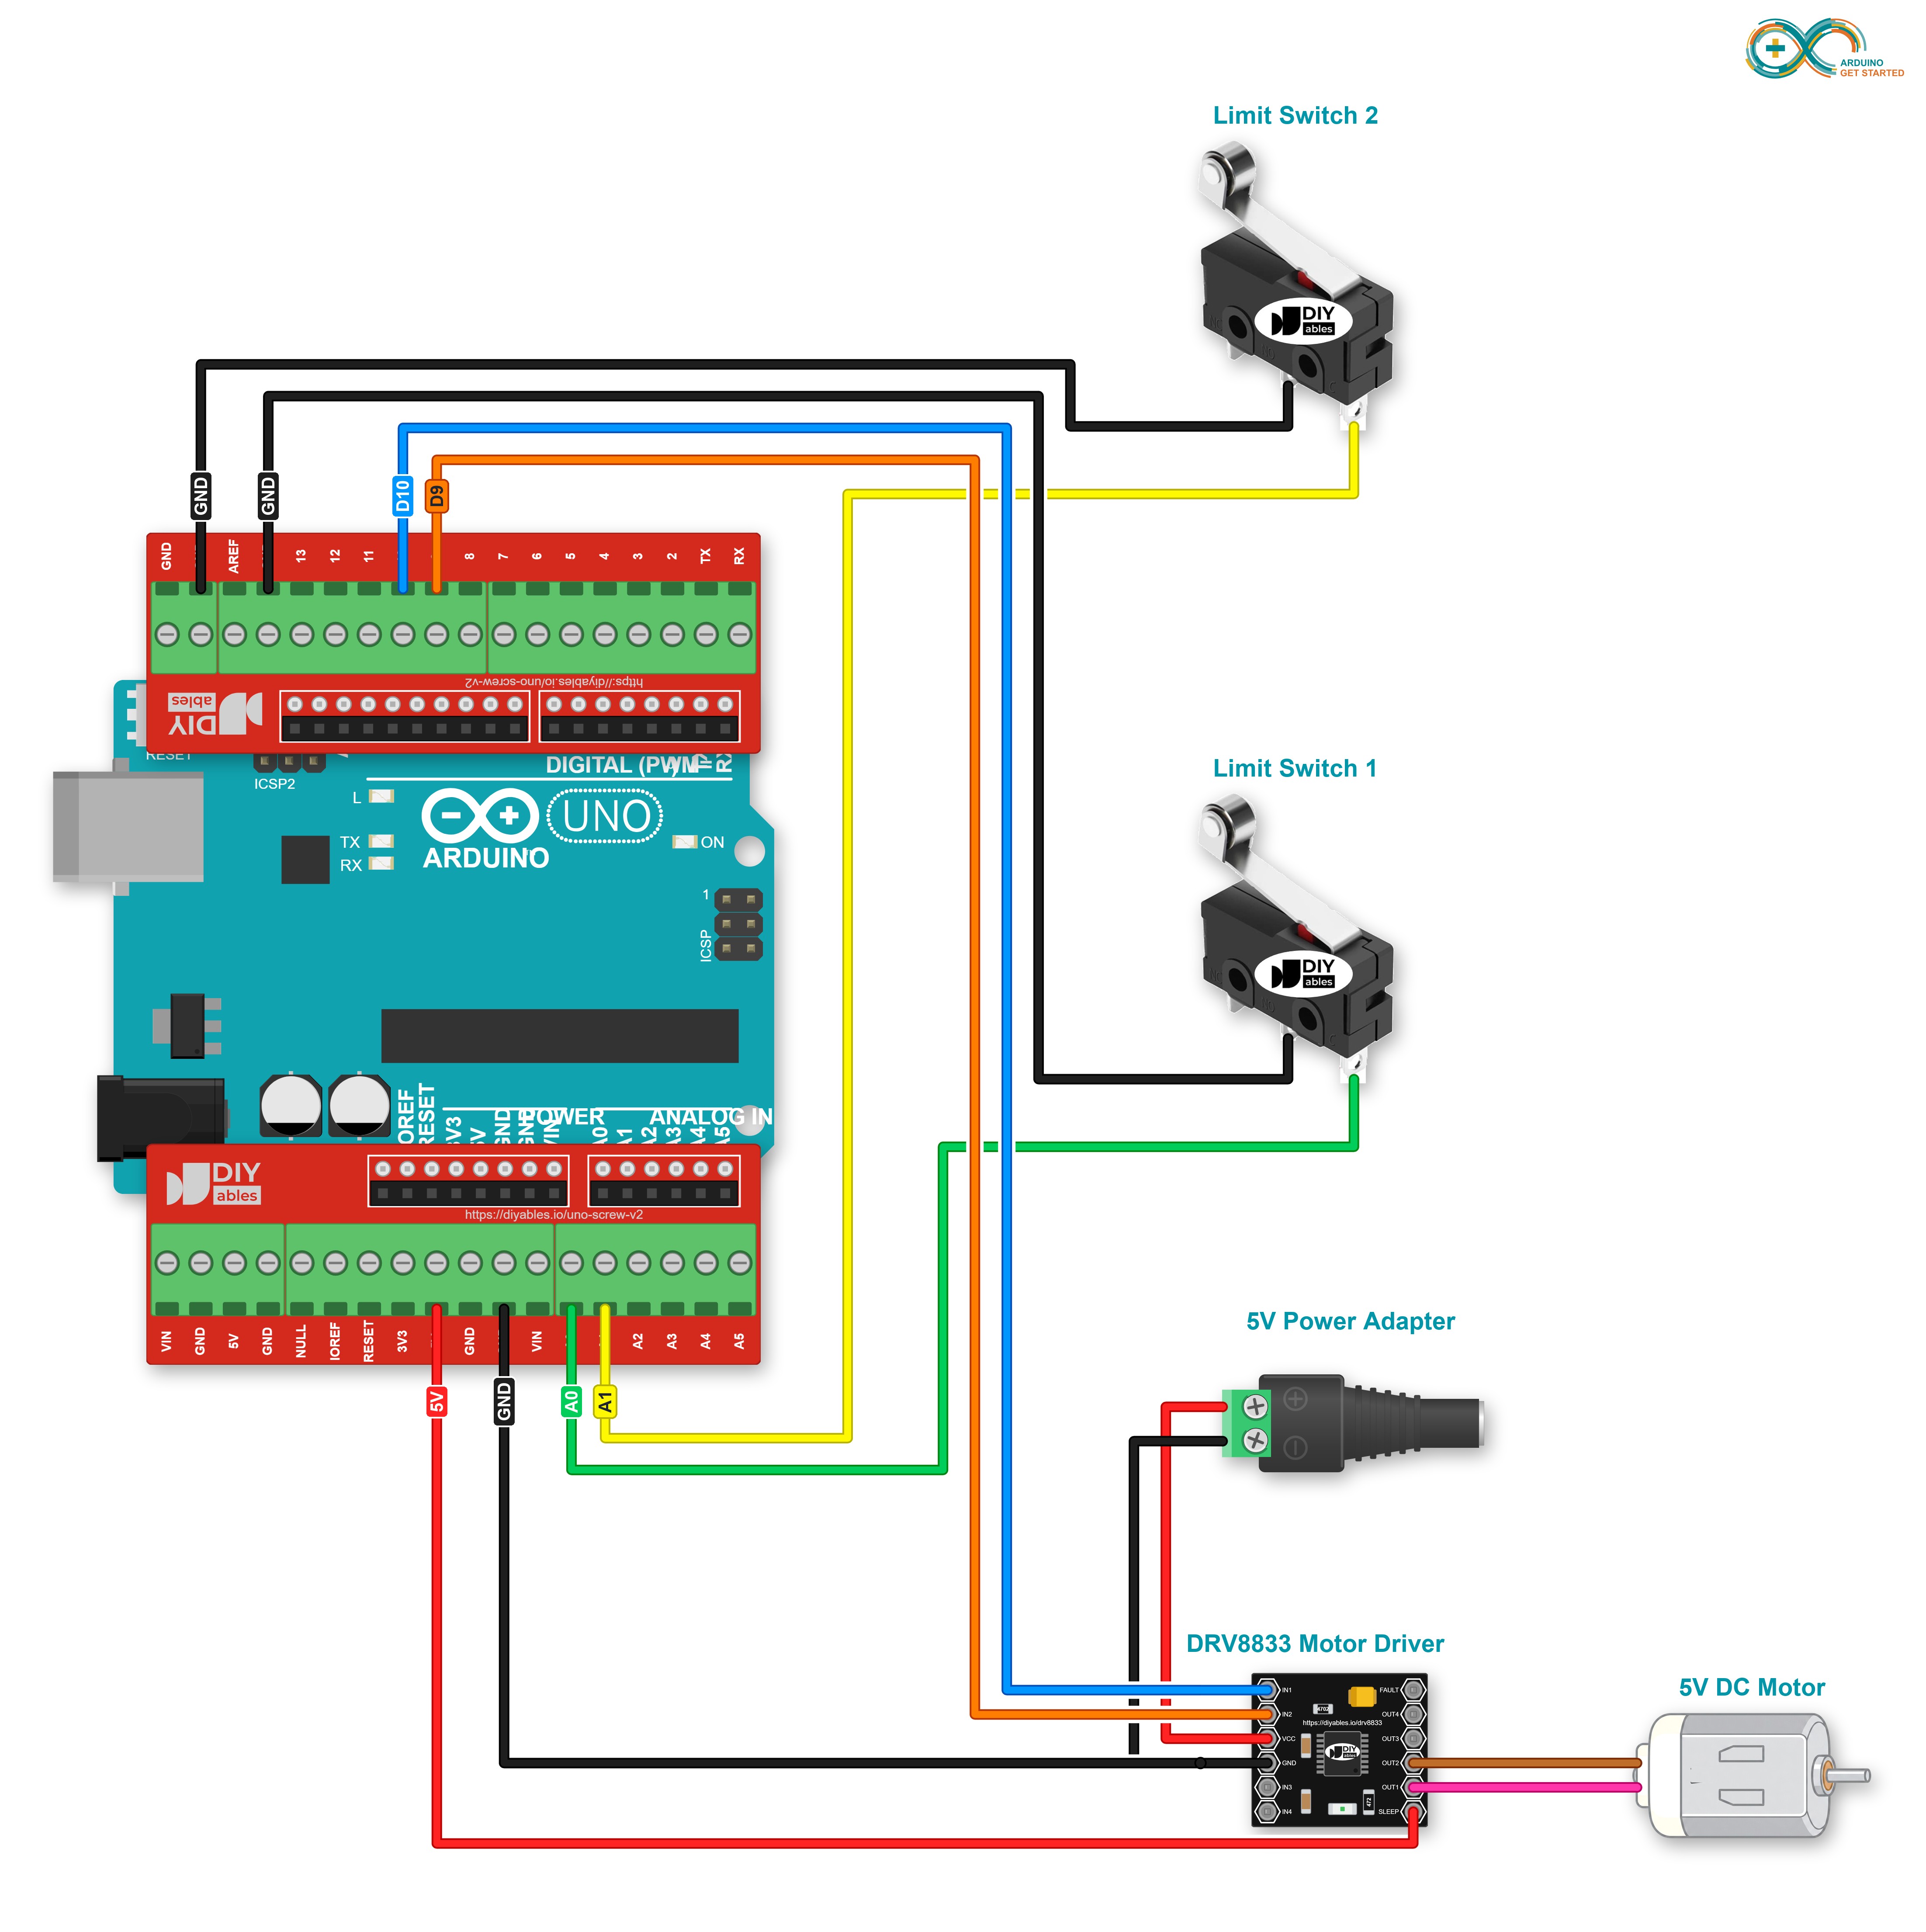
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Code Arduino - Arrêter un moteur à courant continu avec un interrupteur de fin de course
Le code ci-dessous fait tourner un moteur à courant continu sans fin et l'arrête immédiatement lorsqu'un interrupteur de fin de course est touché
Étapes rapides
- Connectez Arduino au PC via le câble USB
- Ouvrez l'Arduino IDE, sélectionnez la bonne carte et le bon port
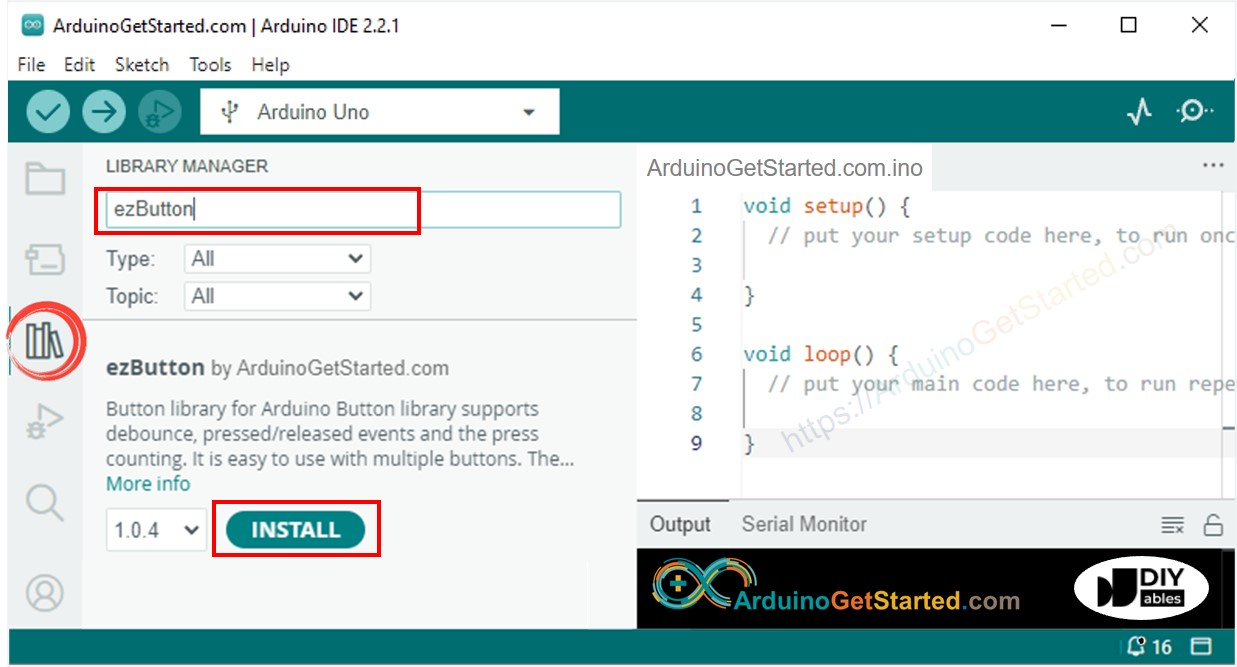
- Allez sur l'icône Libraries dans la barre de gauche de l'Arduino IDE.
- Recherchez “ezButton”, puis trouvez la bibliothèque de bouton de ArduinoGetStarted.com
- Cliquez sur le bouton Install pour installer la bibliothèque ezButton.
- Copiez le code ci-dessus et ouvrez-le avec l'Arduino IDE
- Cliquez sur le bouton Upload dans l'Arduino IDE pour téléverser le code sur Arduino
- Si le câblage est correct, vous verrez le moteur tourner dans le sens horaire. Si le moteur ne bouge pas du tout, vérifiez le fil entre SLEEP et 5V.
- Touchez l'interrupteur de fin de course
- Vous verrez que le moteur s'arrête immédiatement. Le code met IN1 et IN2 à HIGH, donc le DRV8833 freine le moteur.
- Le résultat sur le moniteur série ressemble à ceci
Explication du code
Lisez l'explication ligne par ligne dans les lignes de commentaires du code !
Code Arduino - Changer la direction d'un moteur à courant continu avec un interrupteur de fin de course
Le code ci-dessous fait tourner un moteur à courant continu sans fin et change sa direction lorsqu'un interrupteur de fin de course est touché
Étapes rapides
- Copiez le code ci-dessus et ouvrez-le avec l'Arduino IDE
- Cliquez sur le bouton Upload dans l'Arduino IDE pour téléverser le code sur Arduino
- Si le câblage est correct, vous verrez le moteur tourner dans le sens horaire.
- Touchez l'interrupteur de fin de course
- Vous verrez que la direction du moteur à courant continu passe au sens antihoraire
- Touchez à nouveau l'interrupteur de fin de course
- Vous verrez que la direction du moteur à courant continu passe au sens horaire
- Le résultat sur le moniteur série ressemble à ceci
Code Arduino - Changer la direction d'un moteur à courant continu avec deux interrupteurs de fin de course
Le code ci-dessous fait tourner un moteur à courant continu sans fin et change sa direction lorsque l'un des deux interrupteurs de fin de course est touché
Étapes rapides
- Copiez le code ci-dessus et ouvrez-le avec l'Arduino IDE
- Cliquez sur le bouton Upload dans l'Arduino IDE pour téléverser le code sur Arduino
- Si le câblage est correct, vous verrez le moteur tourner dans le sens horaire.
- Touchez l'interrupteur de fin de course 1
- Vous verrez que la direction du moteur à courant continu passe au sens antihoraire
- Touchez l'interrupteur de fin de course 2
- Vous verrez que la direction du moteur à courant continu passe au sens horaire
- Le résultat sur le moniteur série ressemble à ceci