ESP32 - Moteur pas à pas et interrupteur de fin de course

Dans ce tutoriel ESP32, nous allons voir comment utiliser l'ESP32, un interrupteur de fin de course, le pilote pas à pas DRV8825 et un moteur pas à pas. Plus précisément, nous aborderons :

Ces sujets vous permettront de créer des applications de mouvement contrôlées et polyvalentes avec votre ESP32.

À propos du moteur pas à pas et de l'interrupteur de fin de course

Si vous ne connaissez pas le moteur pas à pas et l'interrupteur de fin de course (brochage, fonctionnement, programmation...), renseignez-vous à leur sujet dans les tutoriels suivants :

Ce projet utilise un module DRV8825, monté sur sa carte d'extension, comme pilote du moteur pas à pas. L'ESP32 n'a besoin que de deux broches pour lui : STEP (une impulsion = un pas) et DIR (la direction). Le pilote garde le courant des bobines à un niveau sûr, donc le moteur NEMA 17 reste froid. Les trois interrupteurs DIP de la carte d'extension sont sur OFF, donc le moteur fonctionne en pas entier : 200 pas pour un tour.
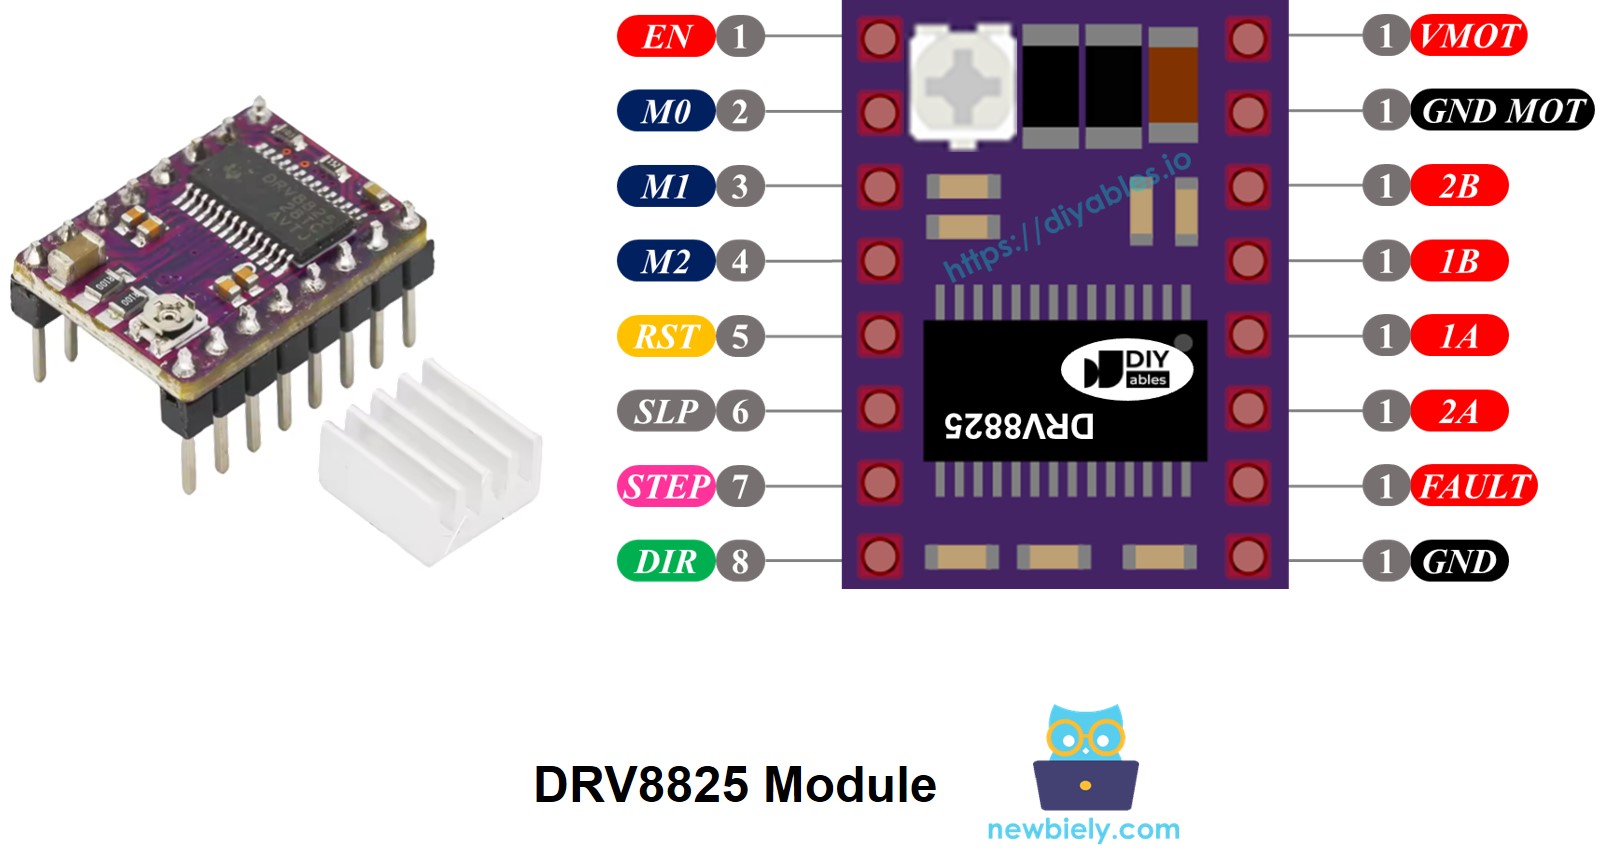
Brochage du module DRV8825

Schéma de câblage

Ce tutoriel fournit les codes ESP32 pour deux cas : un moteur pas à pas + un interrupteur de fin de course, un moteur pas à pas + deux interrupteurs de fin de course.

  • Schéma de câblage entre le moteur pas à pas et un interrupteur de fin de course
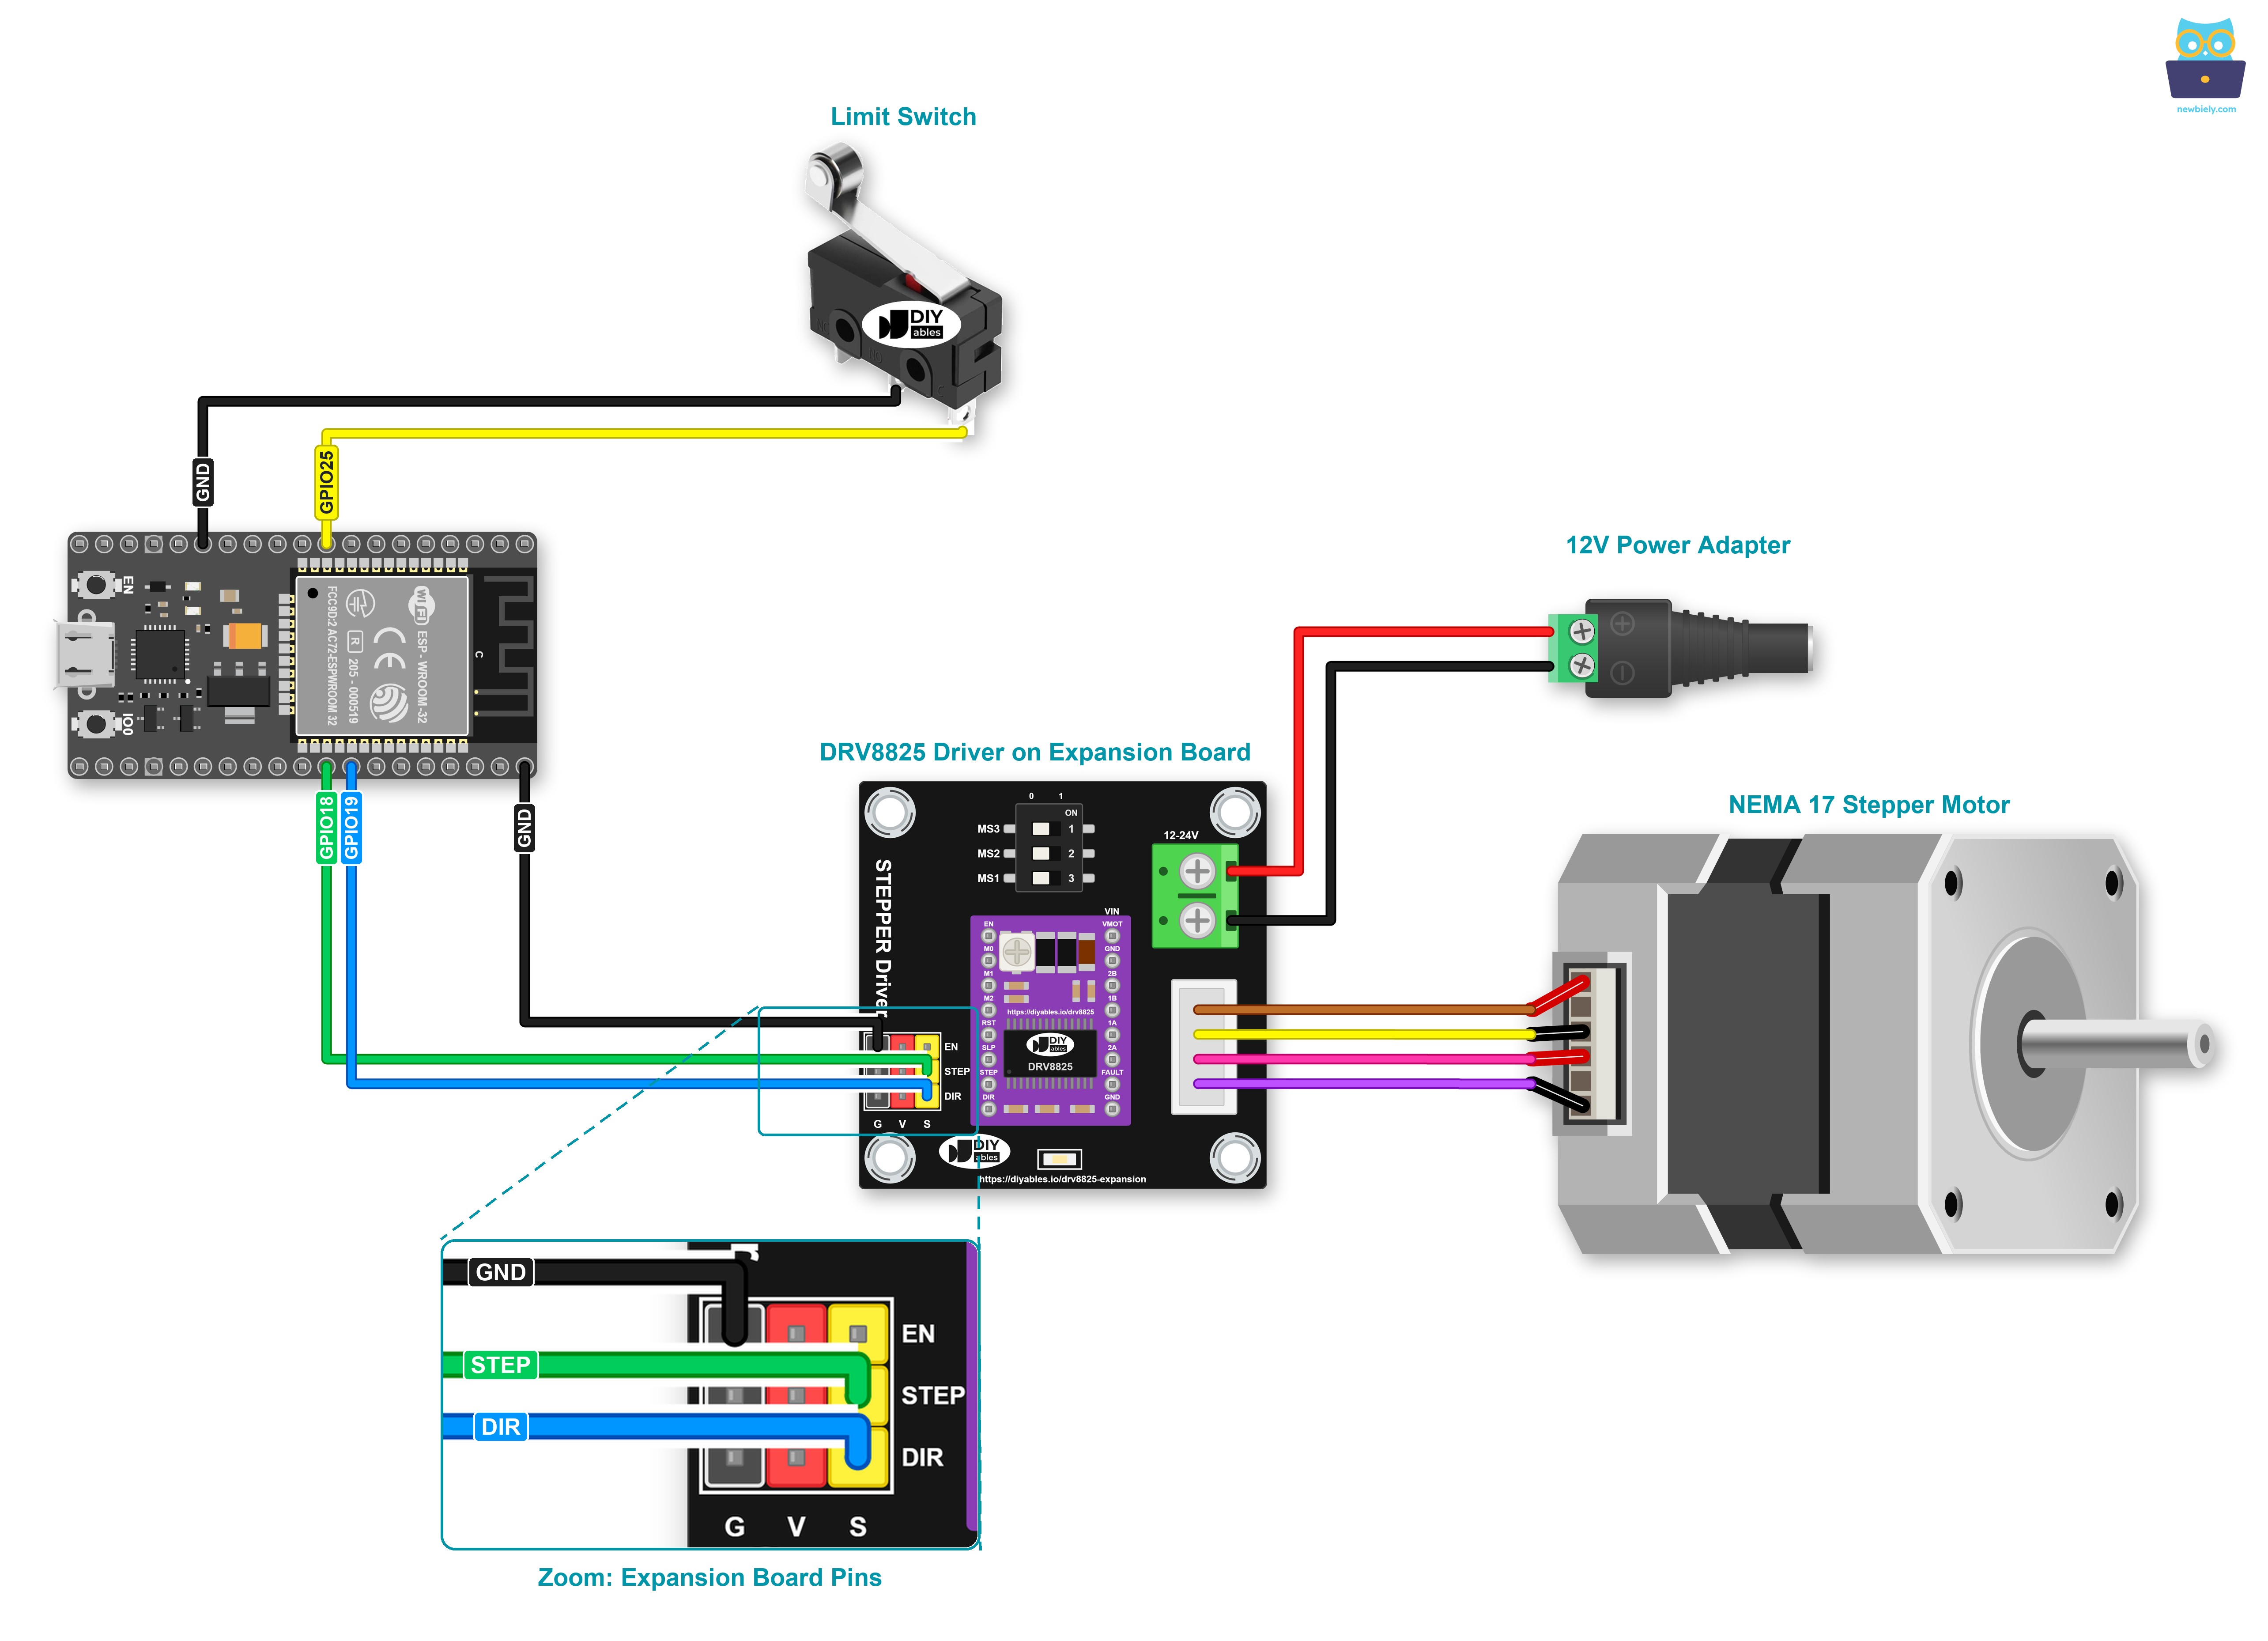
Schéma de câblage du moteur pas à pas ESP32 avec DRV8825 et interrupteur de fin de course

Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.

Si vous ne savez pas comment alimenter l'ESP32 et d'autres composants, consultez les instructions dans le tutoriel suivant : Comment alimenter l'ESP32..

  • Schéma de câblage entre le moteur pas à pas et deux interrupteurs de fin de course
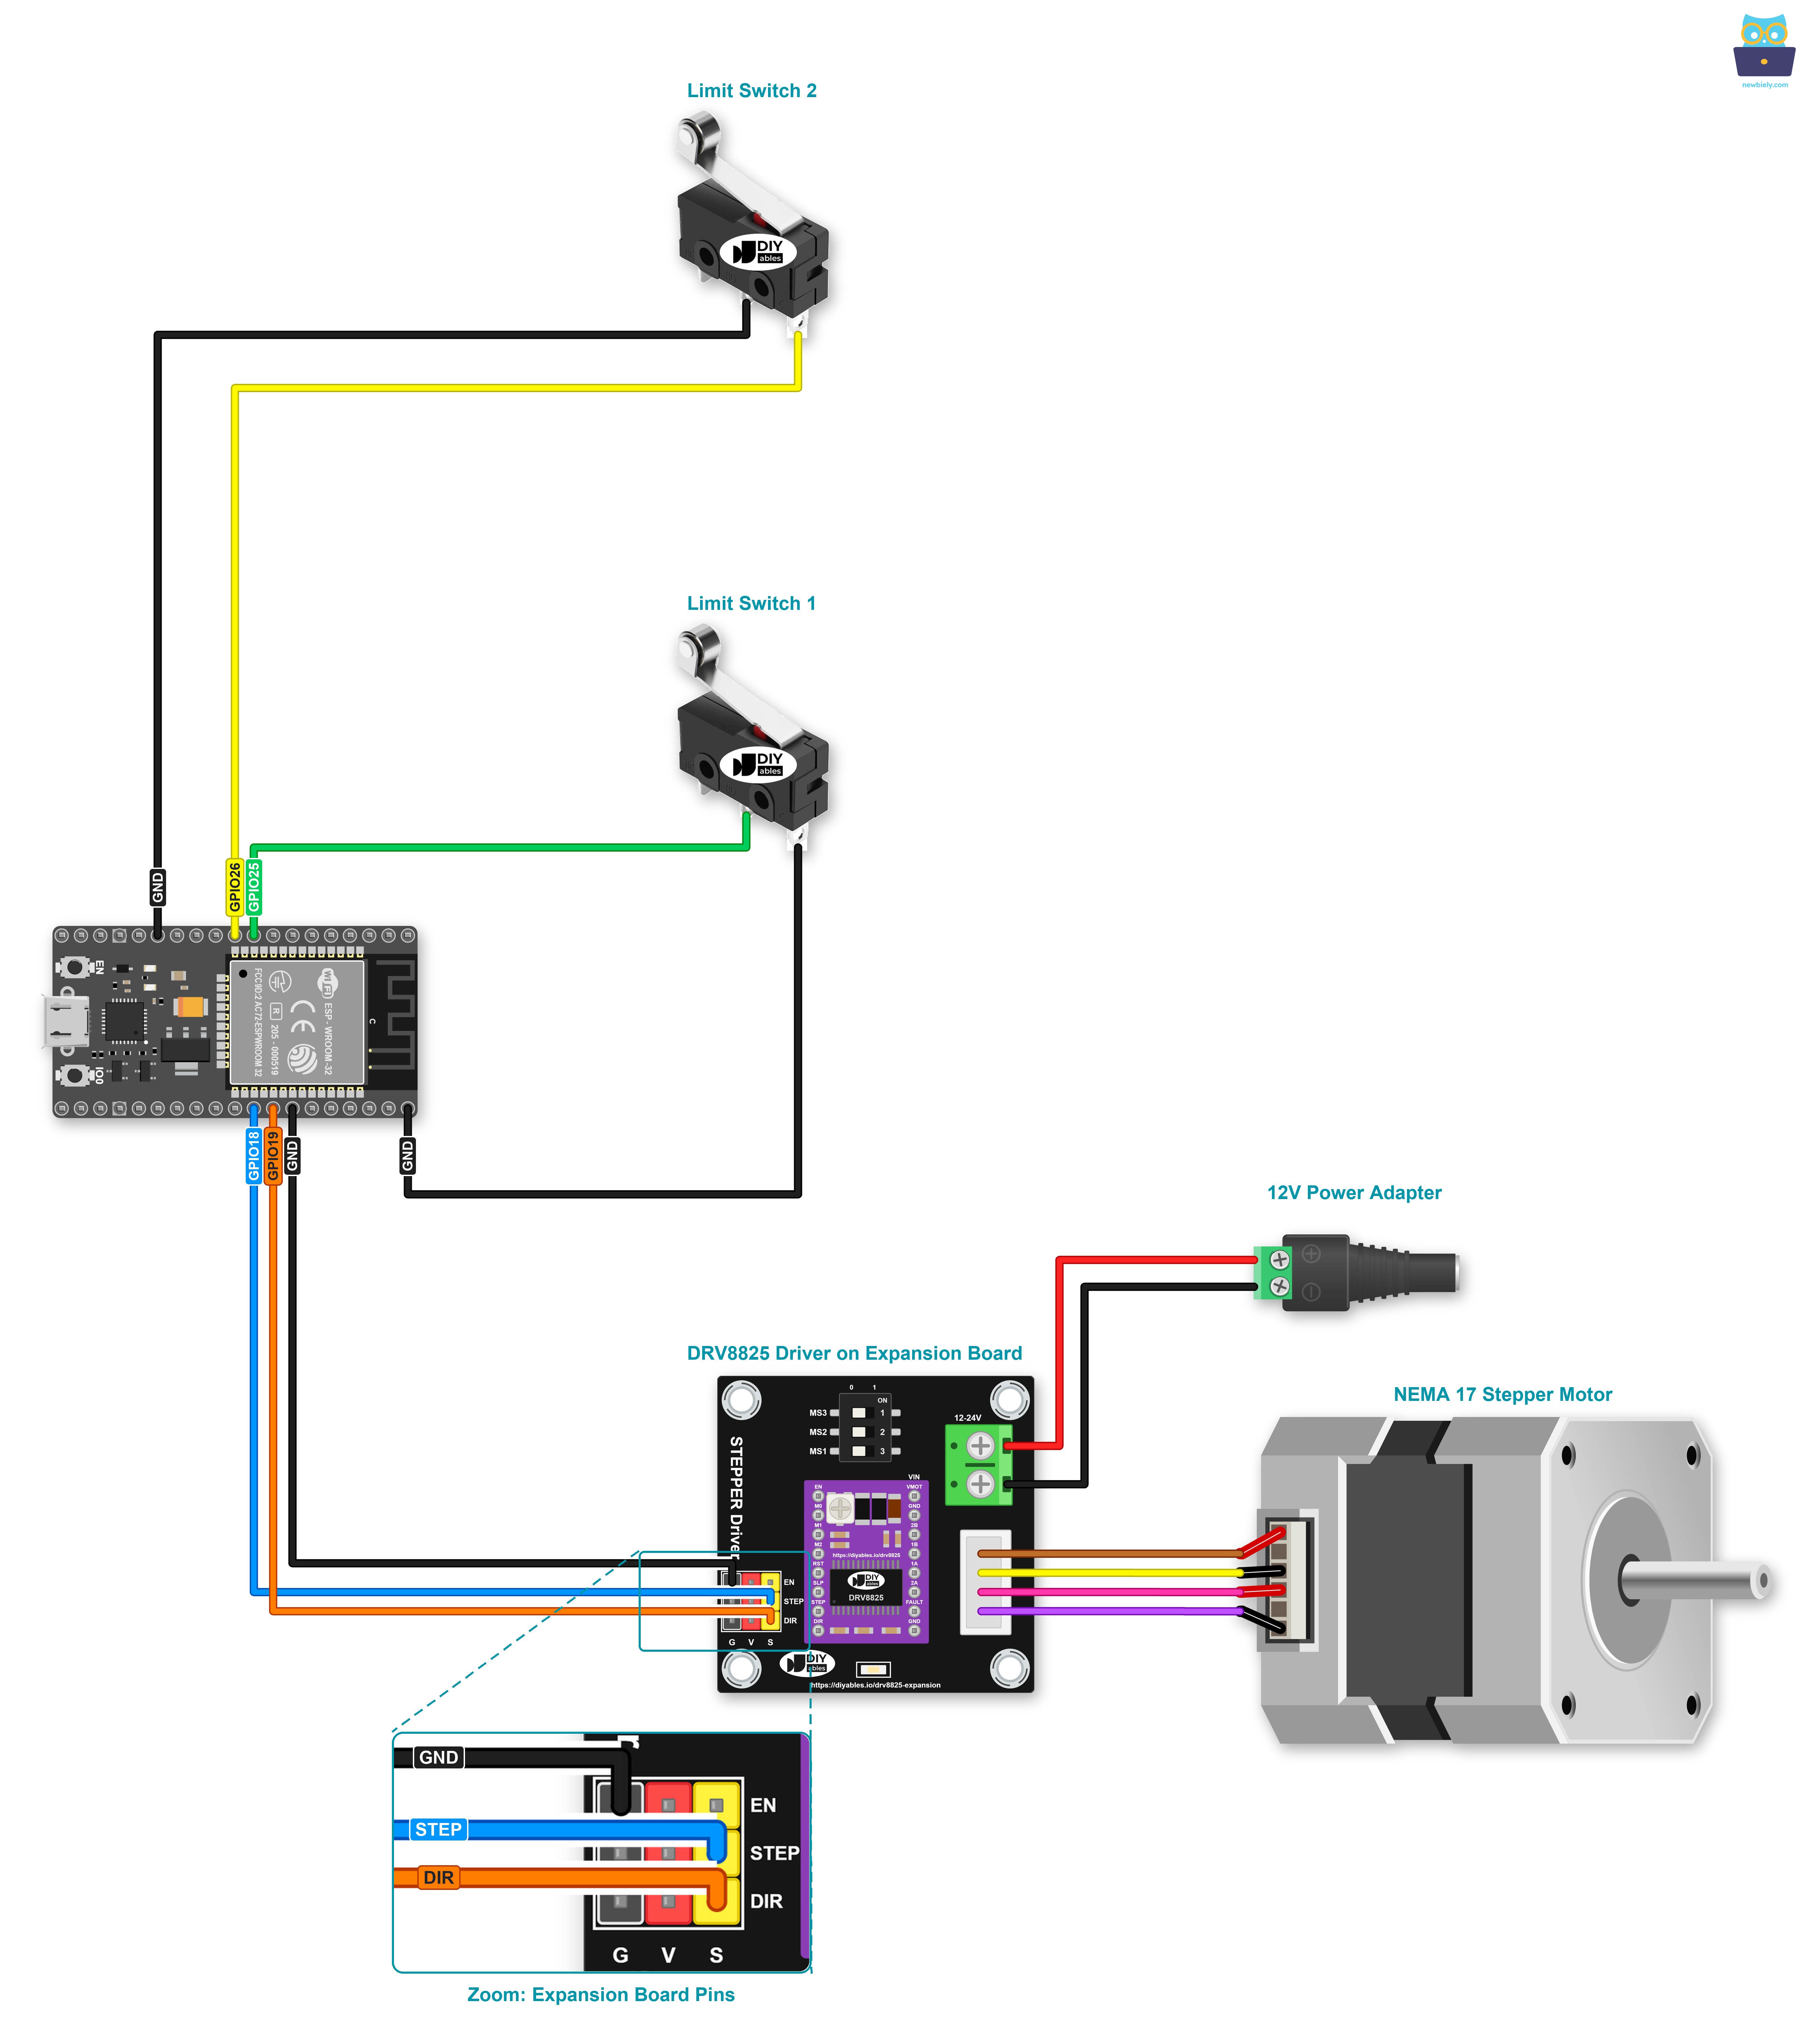
Schéma de câblage du moteur pas à pas ESP32 avec DRV8825 et deux interrupteurs de fin de course

Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.

Composant Broche Connecter à
Carte d'extension DRV8825 STEP (broche S) GPIO18 de l'ESP32
Carte d'extension DRV8825 DIR (broche S) GPIO19 de l'ESP32
Carte d'extension DRV8825 Broche G GND de l'ESP32
Carte d'extension DRV8825 Bornier à vis VIN, GND + et - de l'adaptateur 12V (via le connecteur d'alimentation DC)
Carte d'extension DRV8825 1A, 1B une bobine du moteur pas à pas
Carte d'extension DRV8825 2A, 2B l'autre bobine du moteur pas à pas
Interrupteur de fin de course 1 deux fils GPIO25 et GND de l'ESP32
Interrupteur de fin de course 2 deux fils GPIO26 et GND de l'ESP32

La broche EN et les broches V de la carte d'extension restent libres. L'interrupteur de fin de course 2 sert seulement pour le dernier exemple.

※ Note:

Selon le moteur pas à pas, les couleurs des fils des deux bobines peuvent être différentes. Veuillez consulter attentivement ce tutoriel ESP32 - Moteur pas à pas. pour voir comment trouver les bobines et les connecter à 1A/1B et 2A/2B de la carte d'extension.

Câblage sans la carte d'extension

Vous pouvez aussi vous passer de la carte d'extension et connecter le module DRV8825 seul. La carte ESP32 peut le piloter seul, câblé broche par broche comme ci-dessous.
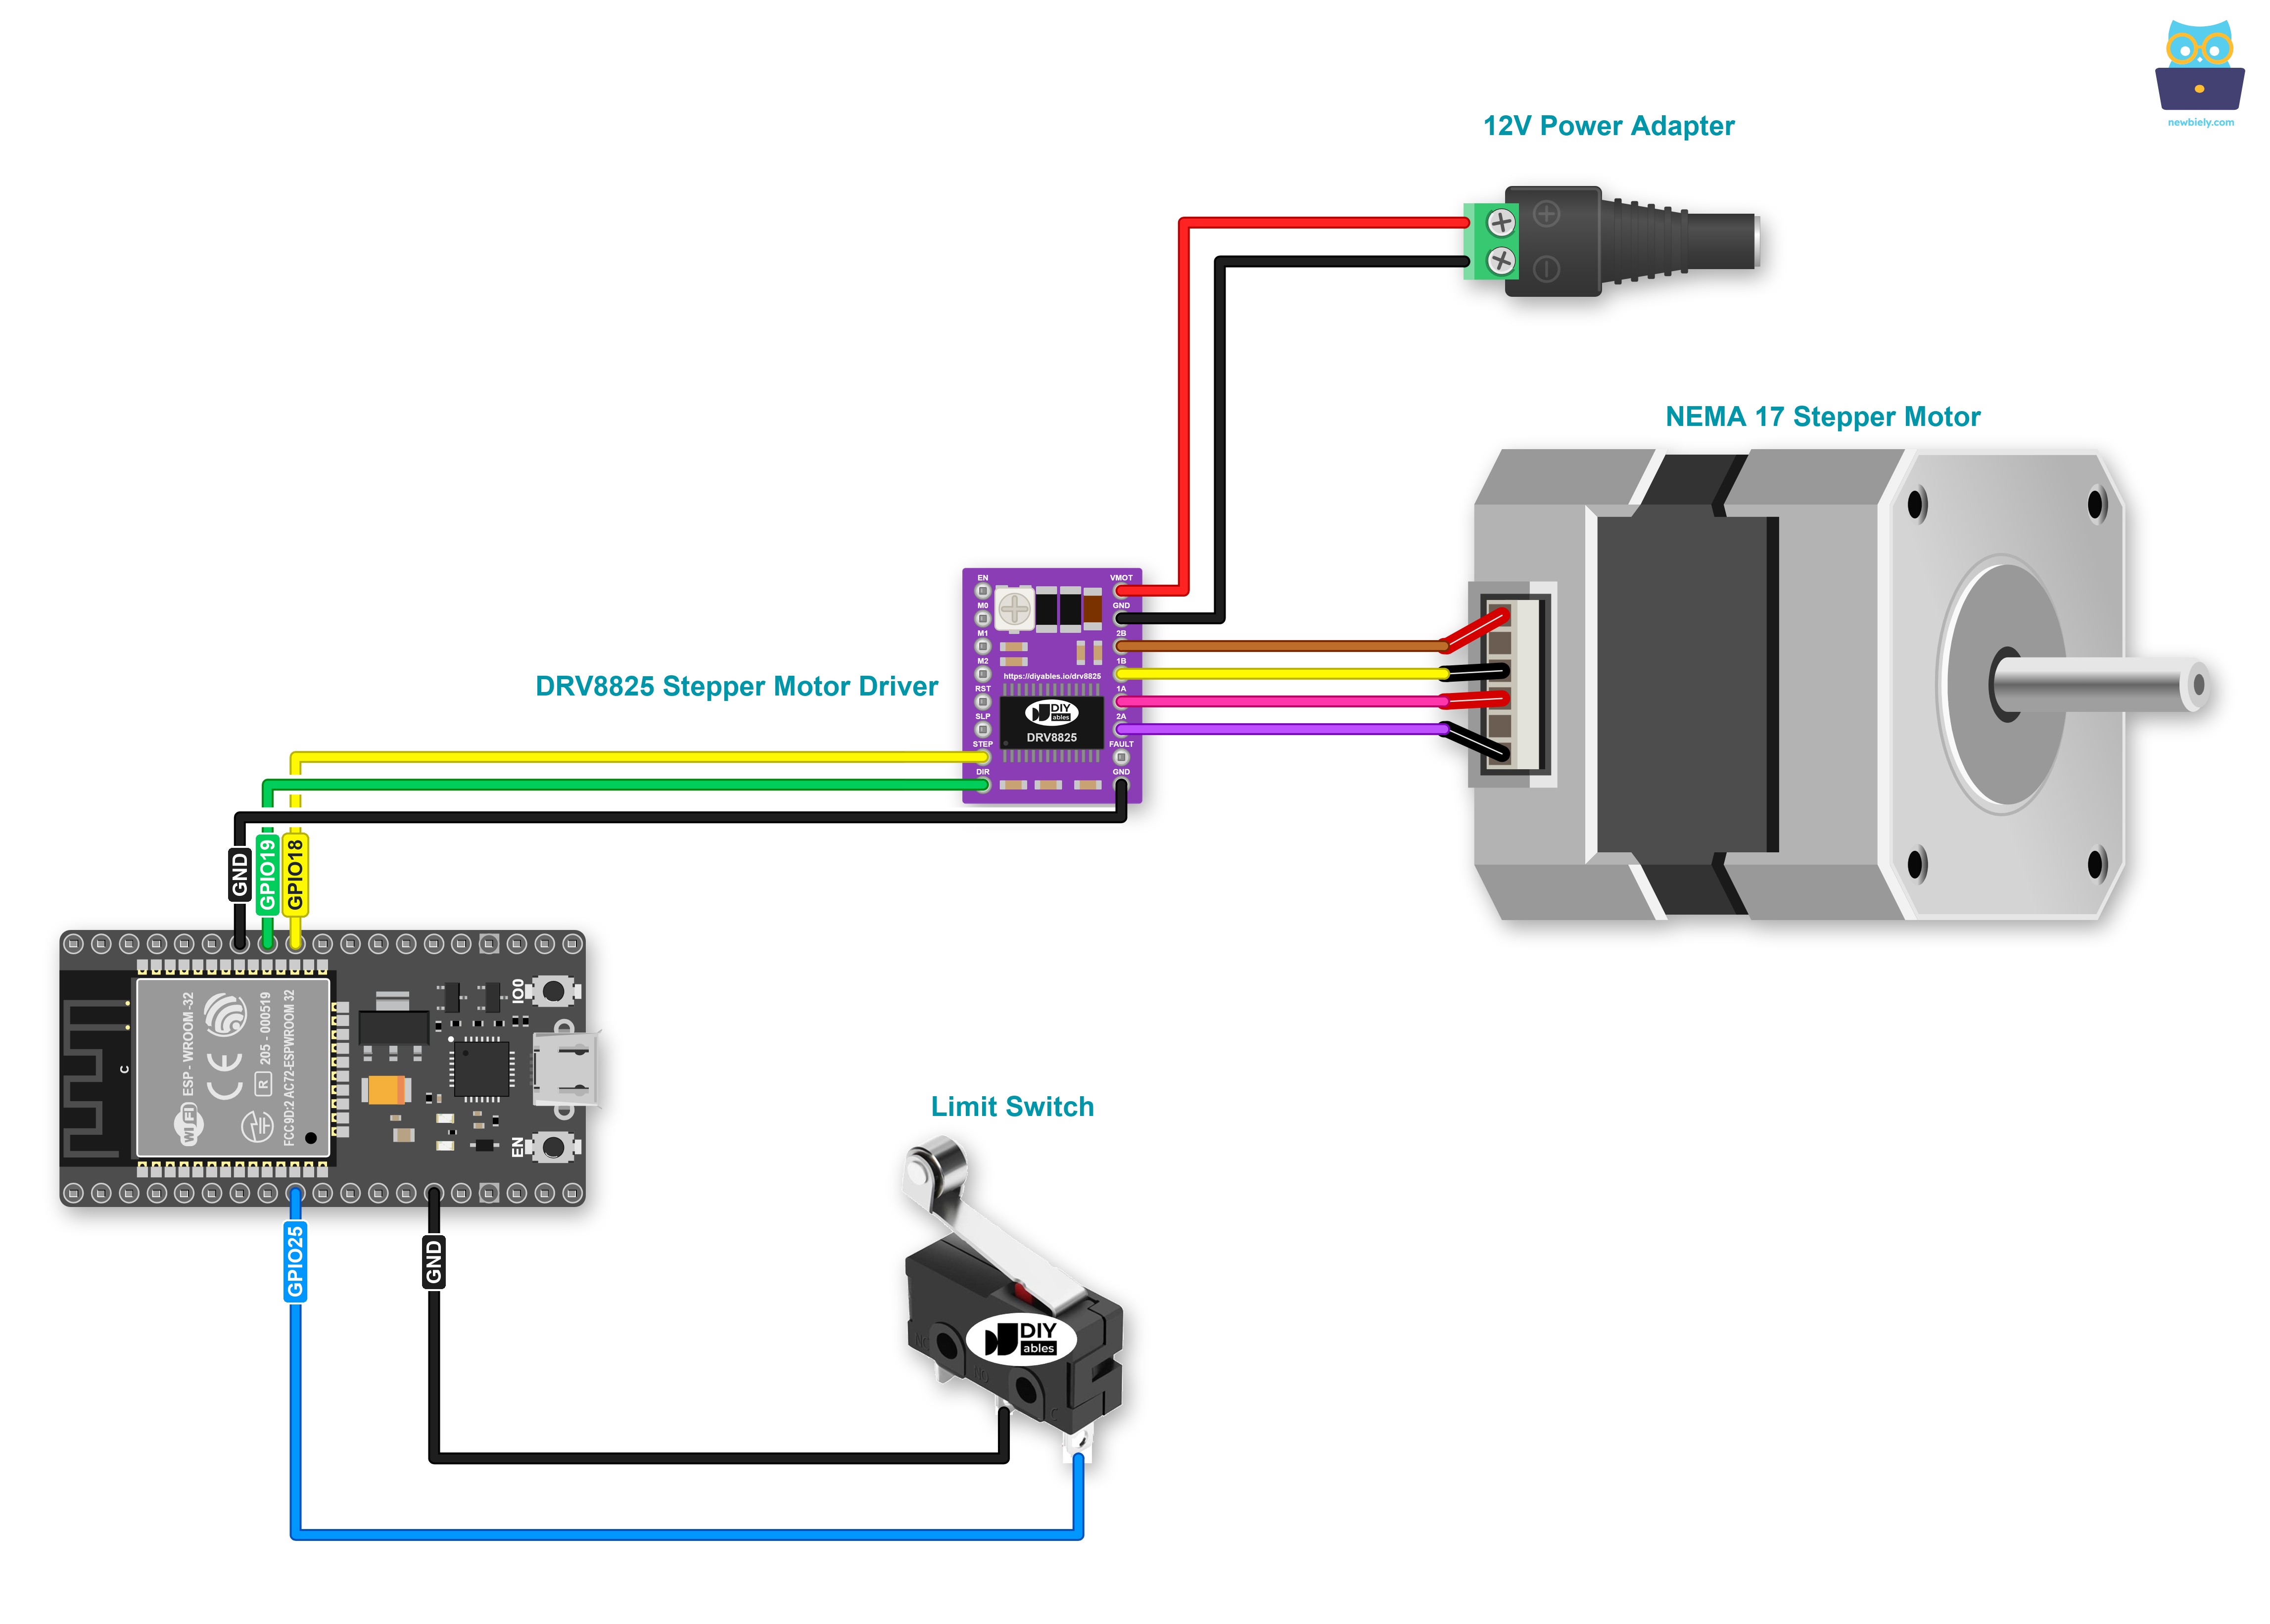
Schéma de câblage ESP32 avec le module DRV8825 sans carte d'extension et un moteur pas à pas

Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.

Voici le montage avec deux interrupteurs de fin de course :
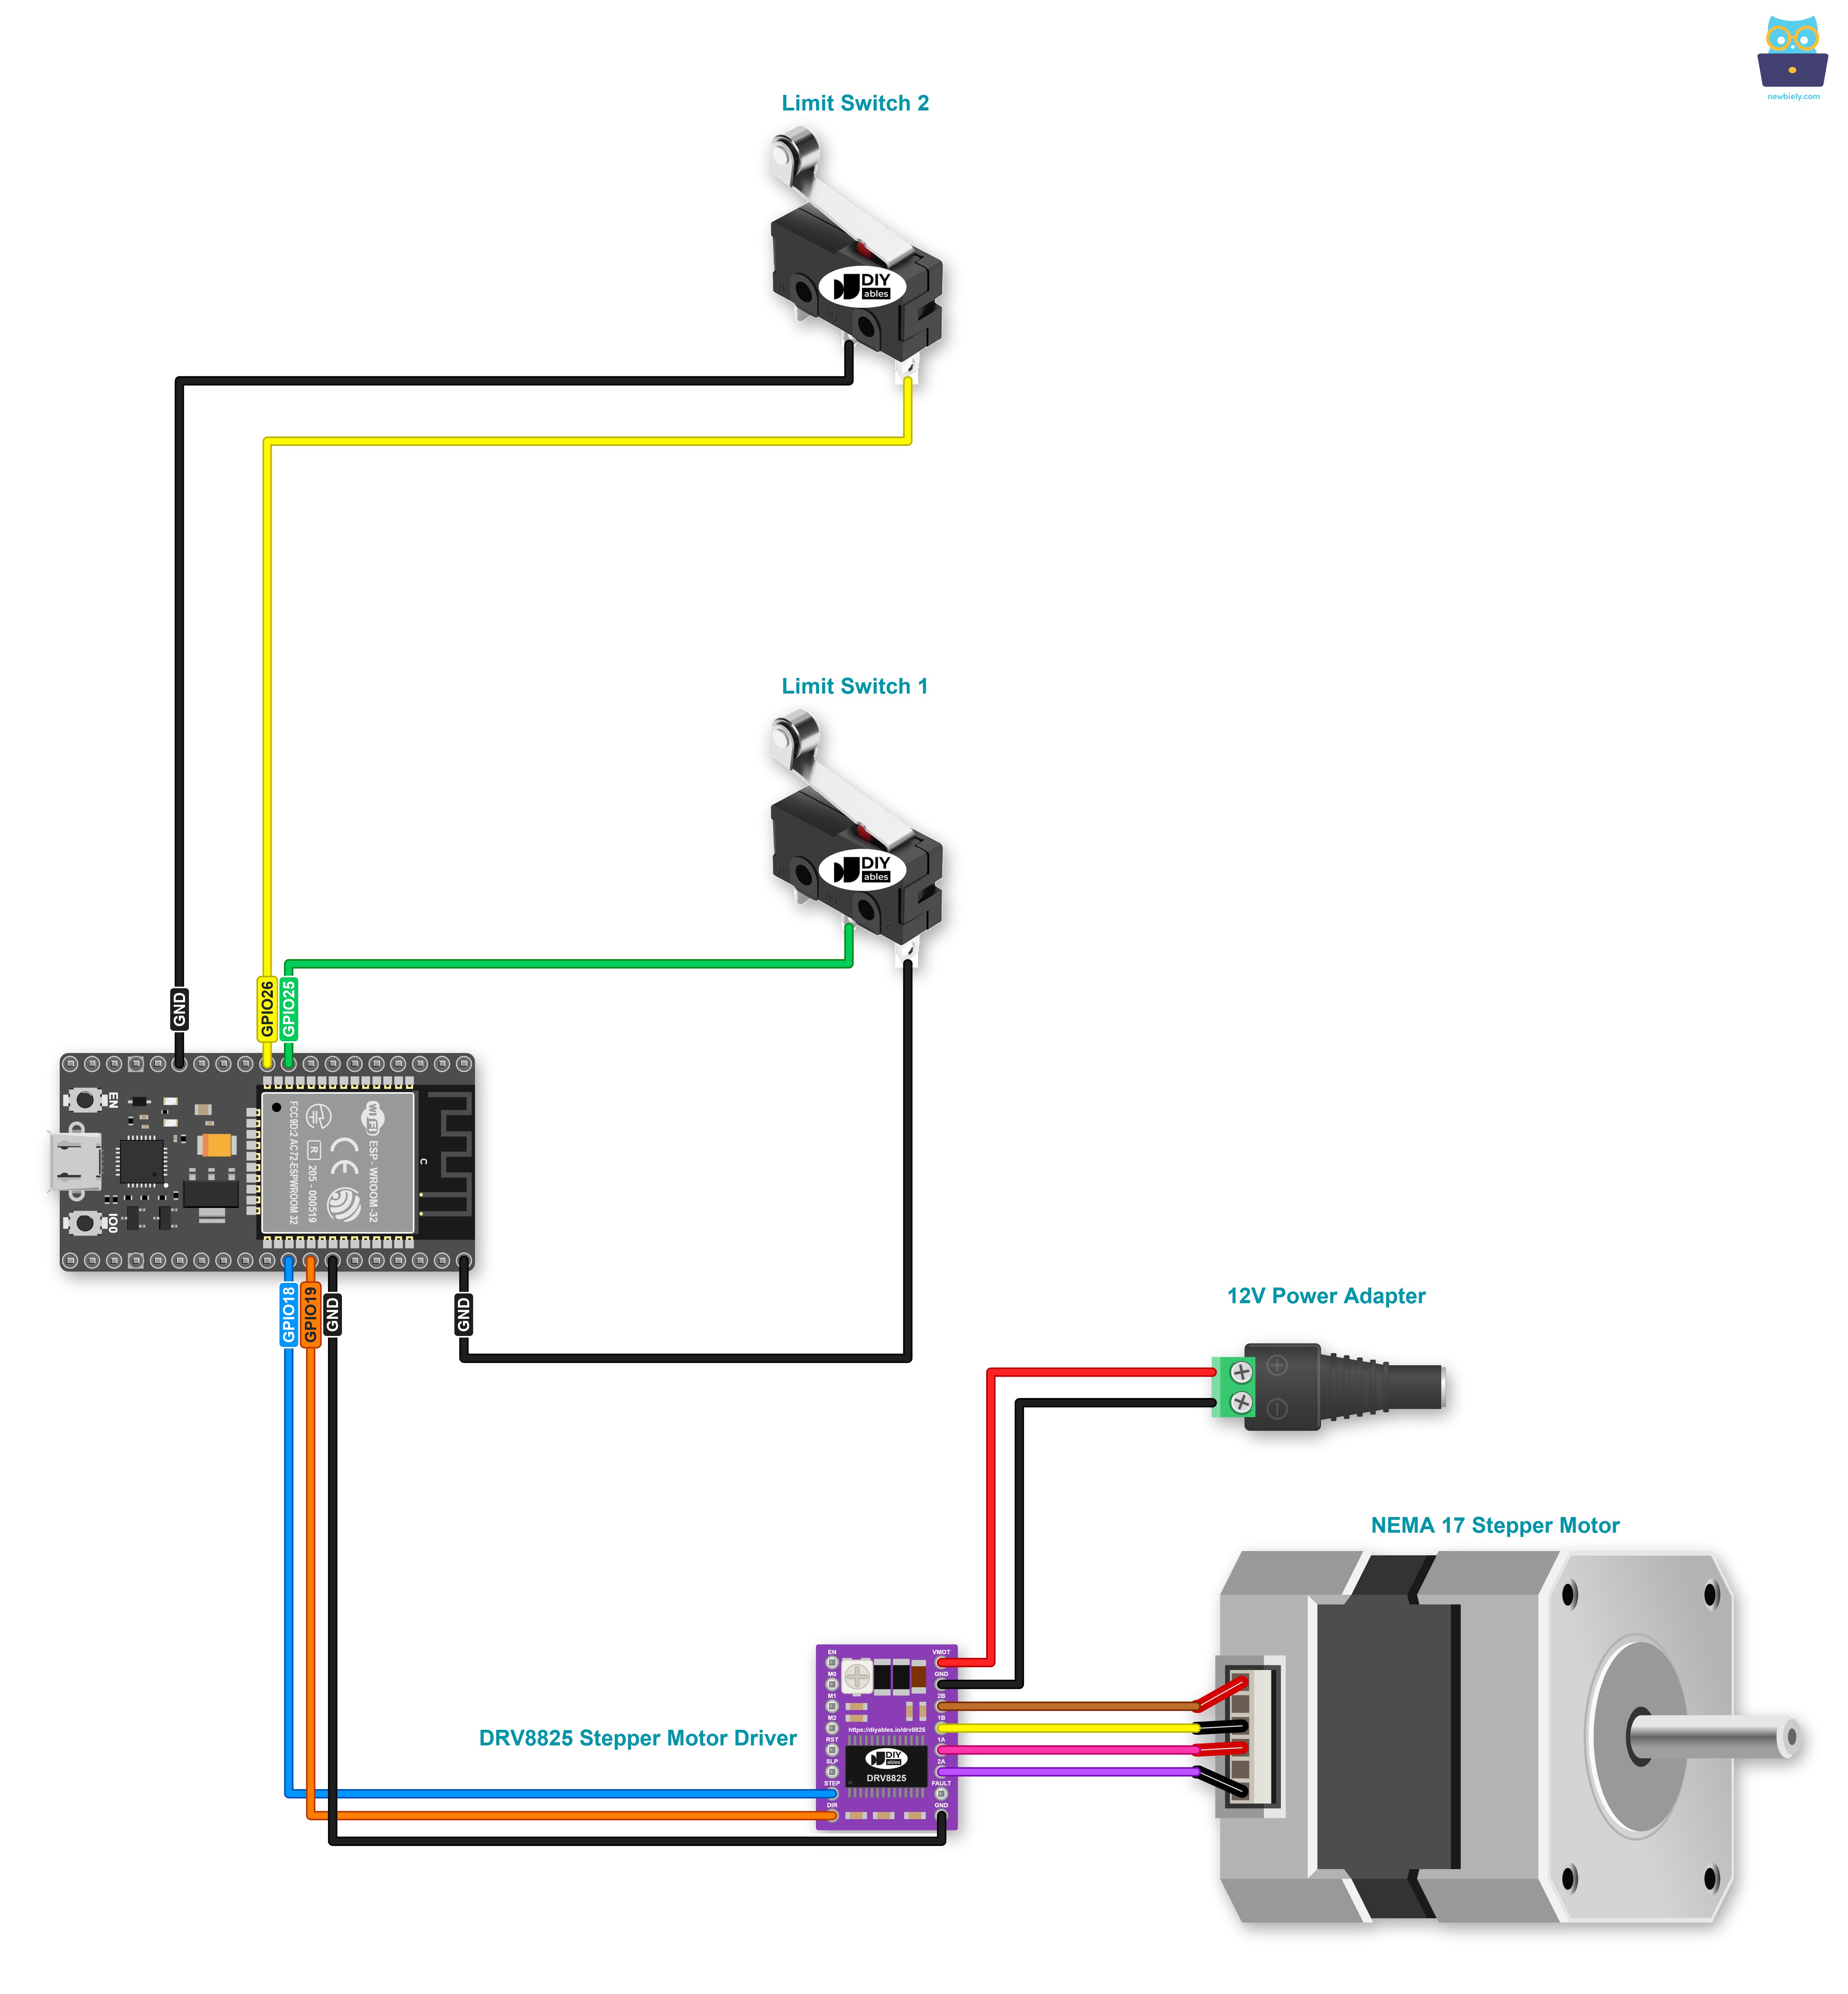
Schéma de câblage ESP32 avec le module DRV8825 sans carte d'extension et un moteur pas à pas et deux interrupteurs de fin de course

Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.

Broche du module DRV8825 À relier à
STEP ESP32 GPIO18
DIR ESP32 GPIO19
GND (à côté de FAULT) ESP32 GND
VMOT + de l'adaptateur 12V
GND (à côté de VMOT) - de l'adaptateur 12V
2B et 1B une bobine du moteur pas à pas
1A et 2A l'autre bobine du moteur pas à pas
EN, M0, M1, M2, RST, SLP, FAULT non connectées

※ Note:

  • Un condensateur de 100uF entre VMOT et GND garde l'alimentation 12V stable. Choisissez-en un d'au moins 25V et gardez ses pattes courtes.
  • Si rien ne se passe quand le code tourne, reliez RST et SLP ensemble.

Code ESP32 - Arrêter un moteur pas à pas avec un interrupteur de fin de course

Il existe plusieurs façons d'arrêter un moteur pas à pas :

  • Appeler la fonction stepper.stop() : cette méthode n'arrête PAS le moteur pas à pas immédiatement, mais progressivement
  • Ne PAS appeler la fonction stepper.run() : cette méthode arrête le moteur pas à pas immédiatement

Le code ci-dessous fait tourner un moteur pas à pas indéfiniment et l'arrête immédiatement lorsqu'un interrupteur de fin de course est touché

/* * Ce code ESP32 a été développé par newbiely.fr * Ce code ESP32 est mis à disposition du public sans aucune restriction. * Pour des instructions complètes et des schémas de câblage, veuillez visiter: * https://newbiely.fr/tutorials/esp32/esp32-stepper-motor-and-limit-switch */ // ESP32 + DRV8825 stepper driver (on its expansion board) + limit switch // Full step (all DIP switches OFF): 200 steps per revolution #include <ezButton.h> #include <AccelStepper.h> #define MAX_POSITION 0x7FFFFFFF // maximum of position we can set (long type) ezButton limitSwitch(25); // ESP32 pin GPIO25 connected to the limit switch #define STEP_PIN 18 // ESP32 pin GPIO18 connected to the STEP pin of the DRV8825 #define DIR_PIN 19 // ESP32 pin GPIO19 connected to the DIR pin of the DRV8825 AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN); // DRIVER mode for the DRV8825 bool isStopped = false; void setup() { Serial.begin(9600); limitSwitch.setDebounceTime(50); // set debounce time to 50 milliseconds stepper.setMaxSpeed(500.0); // set the maximum speed stepper.setAcceleration(50.0); // set acceleration stepper.setSpeed(100); // set initial speed stepper.setCurrentPosition(0); // set position stepper.moveTo(MAX_POSITION); } void loop() { limitSwitch.loop(); // MUST call the loop() function first if (limitSwitch.isPressed()) { Serial.println(F("The limit switch: TOUCHED")); isStopped = true; } if (isStopped == false) { // without this part, the move will stop after reaching maximum position if (stepper.distanceToGo() == 0) { // if motor moved to the maximum position stepper.setCurrentPosition(0); // reset position to 0 stepper.moveTo(MAX_POSITION); // move the motor to maximum position again } stepper.run(); // MUST be called in loop() function } else { // without calling stepper.run() function, motor stops immediately // NOTE: stepper.stop() function does NOT stops motor immediately Serial.println(F("The stepper motor is STOPPED")); } }

Étapes rapides

  • Si c'est la première fois que vous utilisez l'ESP32, consultez Installation du logiciel ESP32..
  • Réalisez le câblage comme sur l'image ci-dessus.
  • Connectez la carte ESP32 à votre PC via un câble micro USB
  • Ouvrez Arduino IDE sur votre PC.
  • Sélectionnez la bonne carte ESP32 (par exemple ESP32 Dev Module) et le port COM.
  • Connectez l'ESP32 au PC via un câble USB
  • Ouvrez Arduino IDE, sélectionnez la bonne carte et le bon port
  • Cliquez sur l'icône Libraries dans la barre de gauche de l'Arduino IDE.
  • Recherchez “ezButton”, puis trouvez la bibliothèque de boutons de ArduinoGetStarted.com
  • Cliquez sur le bouton Install pour installer la bibliothèque ezButton.
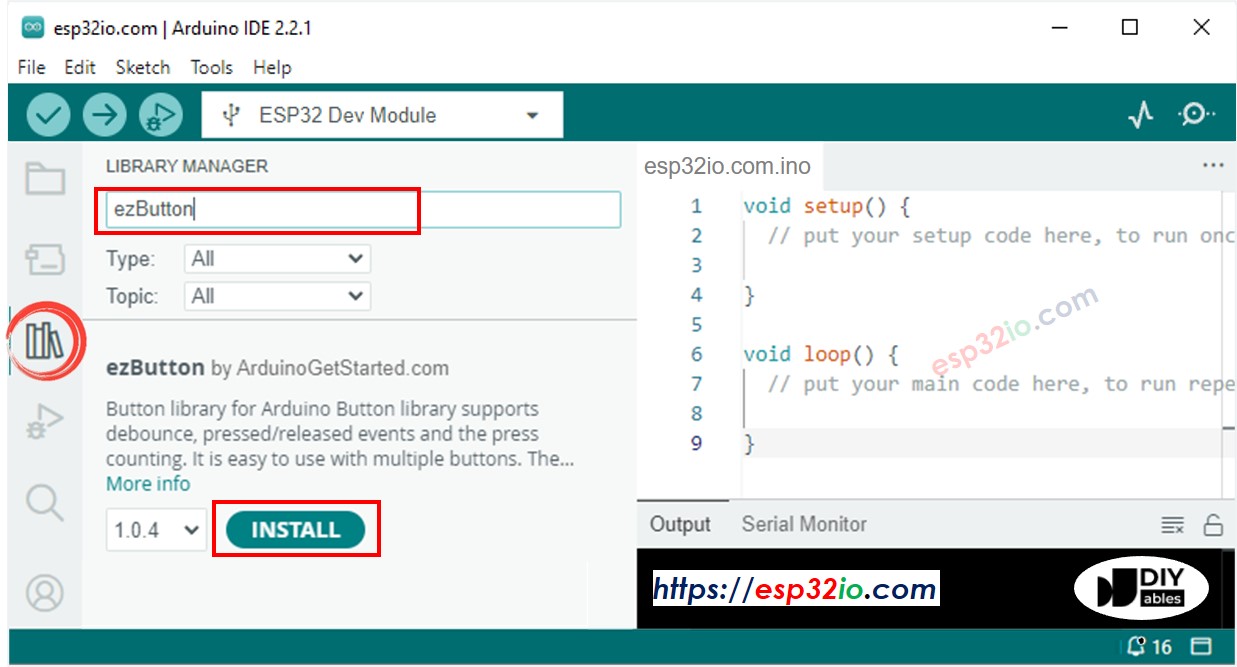
Bibliothèque de boutons ESP32
  • Recherchez “AccelStepper”, puis trouvez la bibliothèque AccelStepper de Mike McCauley
  • Cliquez sur le bouton Install pour installer la bibliothèque AccelStepper.
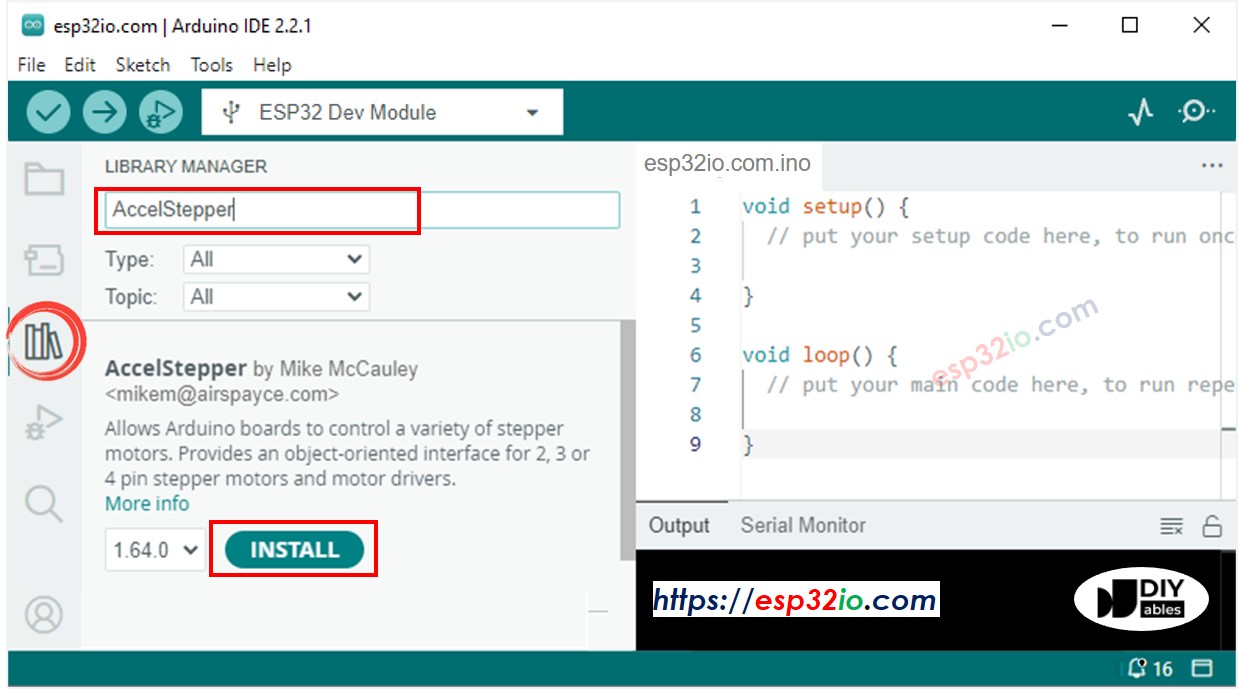
Bibliothèque AccelStepper ESP32
  • Copiez le code ci-dessus et ouvrez-le avec l'IDE Arduino
  • Cliquez sur le bouton Upload de l'IDE Arduino pour téléverser le code sur l'ESP32
  • Branchez l'adaptateur 12V pour alimenter le moteur pas à pas.
  • Si le câblage est correct, vous verrez le moteur tourner dans le sens horaire.
  • Touchez l'interrupteur de fin de course
  • Vous verrez que le moteur s'arrête immédiatement
  • Le résultat sur le moniteur série ressemble à ceci
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
ESP32 Dev Module
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'ESP32 Dev Module' on 'COM15')
New Line
9600 baud
The limit switch: TOUCHED The stepper motor is STOPPED The stepper motor is STOPPED The stepper motor is STOPPED The stepper motor is STOPPED
Ln 11, Col 1
ESP32 Dev Module on COM15
2

Explication du code

Lisez l'explication ligne par ligne dans les lignes de commentaire du code !

Code ESP32 - Changer la direction d'un moteur pas à pas avec un interrupteur de fin de course

Le code ci-dessous fait tourner un moteur pas à pas indéfiniment et change sa direction lorsqu'un interrupteur de fin de course est touché

/* * Ce code ESP32 a été développé par newbiely.fr * Ce code ESP32 est mis à disposition du public sans aucune restriction. * Pour des instructions complètes et des schémas de câblage, veuillez visiter: * https://newbiely.fr/tutorials/esp32/esp32-stepper-motor-and-limit-switch */ // ESP32 + DRV8825 stepper driver (on its expansion board) + limit switch // Full step (all DIP switches OFF): 200 steps per revolution #include <ezButton.h> #include <AccelStepper.h> #define DIRECTION_CCW -1 #define DIRECTION_CW 1 #define MAX_POSITION 0x7FFFFFFF // maximum of position we can set (long type) ezButton limitSwitch(25); // ESP32 pin GPIO25 connected to the limit switch #define STEP_PIN 18 // ESP32 pin GPIO18 connected to the STEP pin of the DRV8825 #define DIR_PIN 19 // ESP32 pin GPIO19 connected to the DIR pin of the DRV8825 AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN); // DRIVER mode for the DRV8825 int direction = DIRECTION_CW; long targetPos = 0; void setup() { Serial.begin(9600); limitSwitch.setDebounceTime(50); // set debounce time to 50 milliseconds stepper.setMaxSpeed(500.0); // set the maximum speed stepper.setAcceleration(50.0); // set acceleration stepper.setSpeed(100); // set initial speed stepper.setCurrentPosition(0); // set position targetPos = direction * MAX_POSITION; stepper.moveTo(targetPos); } void loop() { limitSwitch.loop(); // MUST call the loop() function first if (limitSwitch.isPressed()) { Serial.println(F("The limit switch: TOUCHED")); direction *= -1; // change direction Serial.print(F("The direction -> ")); if (direction == DIRECTION_CW) Serial.println(F("CLOCKWISE")); else Serial.println(F("ANTI-CLOCKWISE")); targetPos = direction * MAX_POSITION; stepper.setCurrentPosition(0); // set position stepper.moveTo(targetPos); } // without this part, the move will stop after reaching maximum position if (stepper.distanceToGo() == 0) { // if motor moved to the maximum position stepper.setCurrentPosition(0); // reset position to 0 stepper.moveTo(targetPos); // move the motor to maximum position again } stepper.run(); // MUST be called in loop() function }

Étapes rapides

  • Copiez le code ci-dessus et ouvrez-le avec l'IDE Arduino
  • Cliquez sur le bouton Upload de l'IDE Arduino pour téléverser le code sur l'ESP32
  • Si le câblage est correct, vous verrez le moteur tourner dans le sens horaire.
  • Touchez l'interrupteur de fin de course
  • Vous verrez la direction du moteur pas à pas passer au sens antihoraire
  • Touchez à nouveau l'interrupteur de fin de course
  • Vous verrez la direction du moteur pas à pas passer au sens horaire
  • Le résultat sur le moniteur série ressemble à ceci
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
ESP32 Dev Module
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'ESP32 Dev Module' on 'COM15')
New Line
9600 baud
The limit switch: TOUCHED The direction -> ANTI-CLOCKWISE The limit switch: TOUCHED The direction -> CLOCKWISE
Ln 11, Col 1
ESP32 Dev Module on COM15
2

Code ESP32 - Changer la direction d'un moteur pas à pas avec deux interrupteurs de fin de course

Le code ci-dessous fait tourner un moteur pas à pas indéfiniment et change sa direction lorsque l'un des deux interrupteurs de fin de course est touché

/* * Ce code ESP32 a été développé par newbiely.fr * Ce code ESP32 est mis à disposition du public sans aucune restriction. * Pour des instructions complètes et des schémas de câblage, veuillez visiter: * https://newbiely.fr/tutorials/esp32/esp32-stepper-motor-and-limit-switch */ // ESP32 + DRV8825 stepper driver (on its expansion board) + two limit switches // Full step (all DIP switches OFF): 200 steps per revolution #include <ezButton.h> #include <AccelStepper.h> #define DIRECTION_CCW -1 #define DIRECTION_CW 1 #define STATE_CHANGE_DIR 1 #define STATE_MOVE 2 #define STATE_MOVING 3 #define MAX_POSITION 0x7FFFFFFF // maximum of position we can set (long type) ezButton limitSwitch_1(25); // ESP32 pin GPIO25 connected to the limit switch 1 ezButton limitSwitch_2(26); // ESP32 pin GPIO26 connected to the limit switch 2 #define STEP_PIN 18 // ESP32 pin GPIO18 connected to the STEP pin of the DRV8825 #define DIR_PIN 19 // ESP32 pin GPIO19 connected to the DIR pin of the DRV8825 AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN); // DRIVER mode for the DRV8825 int stepperState = STATE_MOVE; int direction = DIRECTION_CW; long targetPos = 0; void setup() { Serial.begin(9600); limitSwitch_1.setDebounceTime(50); // set debounce time to 50 milliseconds limitSwitch_2.setDebounceTime(50); // set debounce time to 50 milliseconds stepper.setMaxSpeed(500.0); // set the maximum speed stepper.setAcceleration(50.0); // set acceleration stepper.setSpeed(100); // set initial speed stepper.setCurrentPosition(0); // set position } void loop() { limitSwitch_1.loop(); // MUST call the loop() function first limitSwitch_2.loop(); // MUST call the loop() function first if (limitSwitch_1.isPressed()) { stepperState = STATE_CHANGE_DIR; Serial.println(F("The limit switch 1: TOUCHED")); } if (limitSwitch_2.isPressed()) { stepperState = STATE_CHANGE_DIR; Serial.println(F("The limit switch 2: TOUCHED")); } switch (stepperState) { case STATE_CHANGE_DIR: direction *= -1; // change direction Serial.print(F("The direction -> ")); if (direction == DIRECTION_CW) Serial.println(F("CLOCKWISE")); else Serial.println(F("ANTI-CLOCKWISE")); stepperState = STATE_MOVE; // after changing direction, go to the next state to move the motor break; case STATE_MOVE: targetPos = direction * MAX_POSITION; stepper.setCurrentPosition(0); // set position stepper.moveTo(targetPos); stepperState = STATE_MOVING; // after moving, go to the next state to keep the motor moving infinity break; case STATE_MOVING: // without this state, the move will stop after reaching maximum position if (stepper.distanceToGo() == 0) { // if motor moved to the maximum position stepper.setCurrentPosition(0); // reset position to 0 stepper.moveTo(targetPos); // move the motor to maximum position again } break; } stepper.run(); // MUST be called in loop() function }

Étapes rapides

  • Copiez le code ci-dessus et ouvrez-le avec l'IDE Arduino
  • Cliquez sur le bouton Upload de l'IDE Arduino pour téléverser le code sur l'ESP32
  • Si le câblage est correct, vous verrez le moteur tourner dans le sens horaire.
  • Touchez l'interrupteur de fin de course 1
  • Vous verrez la direction du moteur pas à pas passer au sens antihoraire
  • Touchez l'interrupteur de fin de course 2
  • Vous verrez la direction du moteur pas à pas passer au sens horaire
  • Le résultat sur le moniteur série ressemble à ceci
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
ESP32 Dev Module
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'ESP32 Dev Module' on 'COM15')
New Line
9600 baud
The limit switch 1: TOUCHED The direction -> ANTI-CLOCKWISE The limit switch 2: TOUCHED The direction -> CLOCKWISE
Ln 11, Col 1
ESP32 Dev Module on COM15
2

Vidéo

※ NOS MESSAGES

  • N'hésitez pas à partager le lien de ce tutoriel. Cependant, veuillez ne pas utiliser notre contenu sur d'autres sites web. Nous avons investi beaucoup d'efforts et de temps pour créer ce contenu, veuillez respecter notre travail !