
Arduino Nano ESP32 - Moteur à courant continu
Ce tutoriel montre comment utiliser un Arduino Nano ESP32 pour contrôler un moteur à courant continu avec le pilote moteur DRV8833. En détail, nous apprendrons comment changer la vitesse et la direction du moteur à courant continu, et comment l'arrêter. Nous commencerons avec un seul moteur à courant continu, puis nous verrons comment le même DRV8833 peut piloter deux moteurs à courant continu.
Préparation du matériel
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
À propos du moteur à courant continu
Brochage du moteur à courant continu
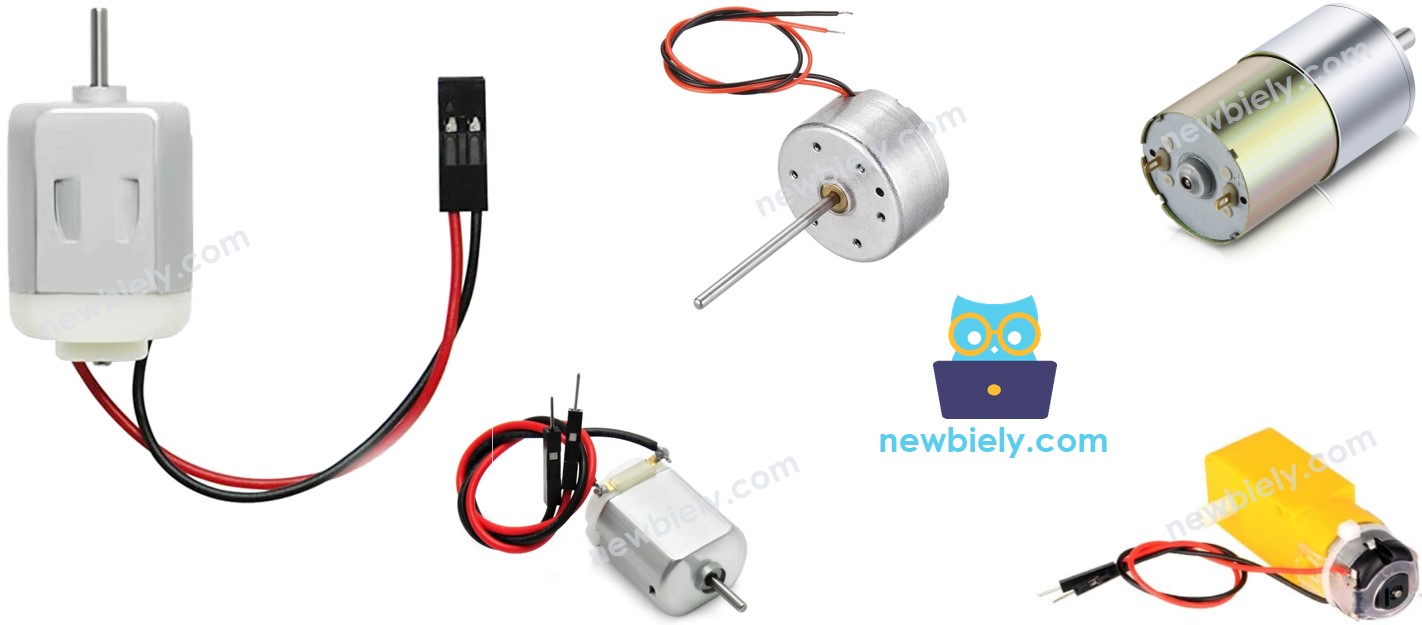
Un moteur à courant continu comprend deux fils : Négatif (noir) et Positif (rouge)
Comment fonctionne un moteur à courant continu
La direction et la vitesse du moteur à courant continu dépendent de la manière dont nous l'alimentons. Les images ci-dessous montrent la relation détaillée entre l'alimentation et la vitesse/direction.
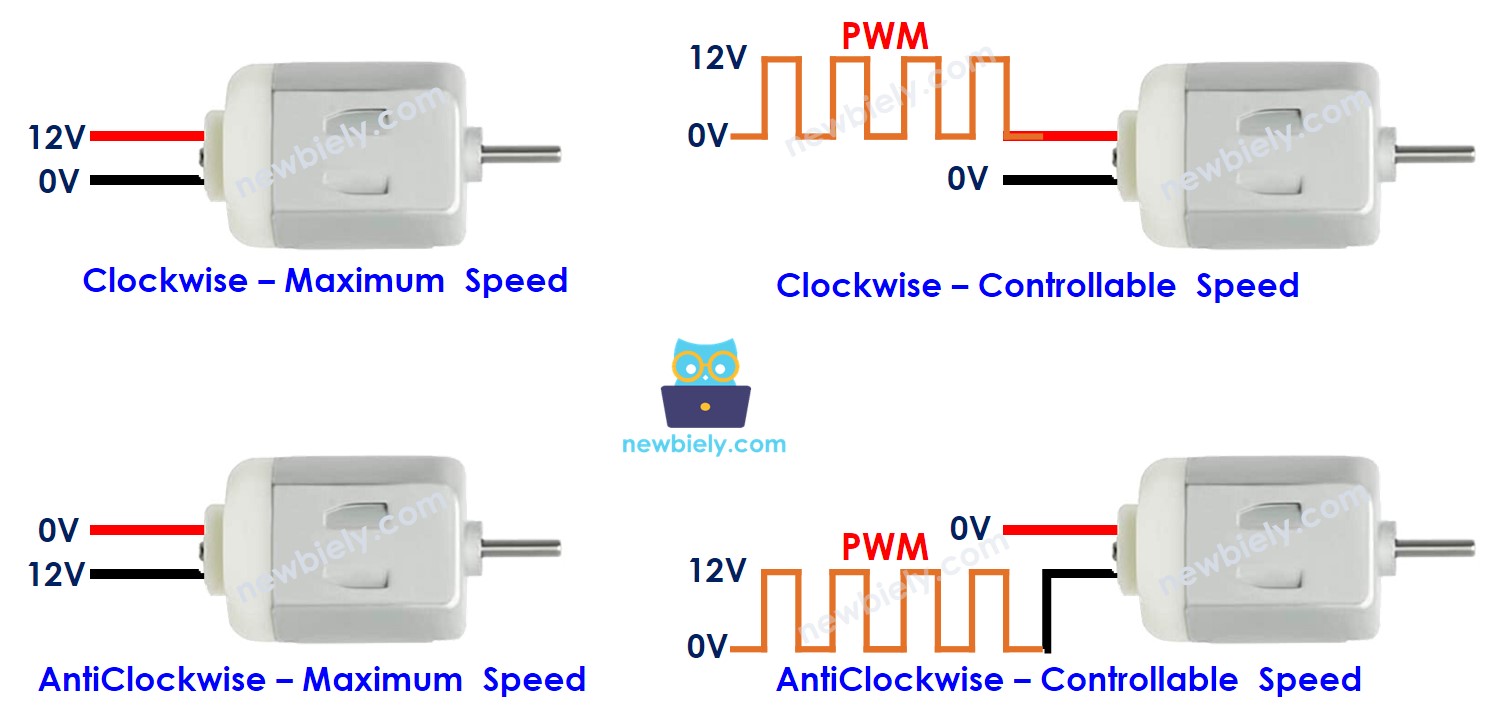
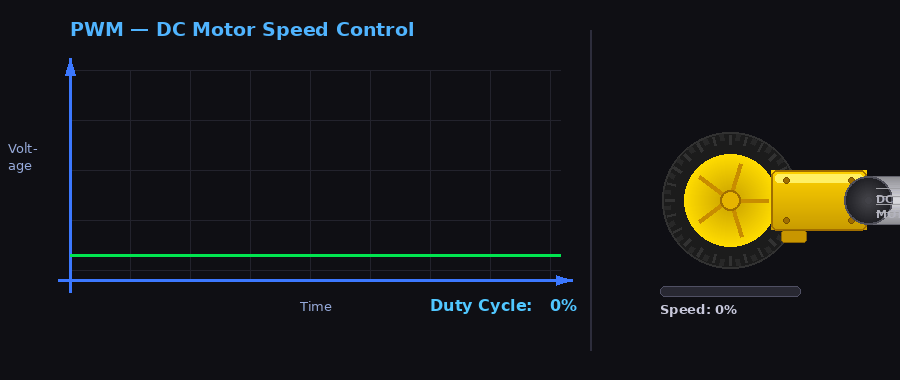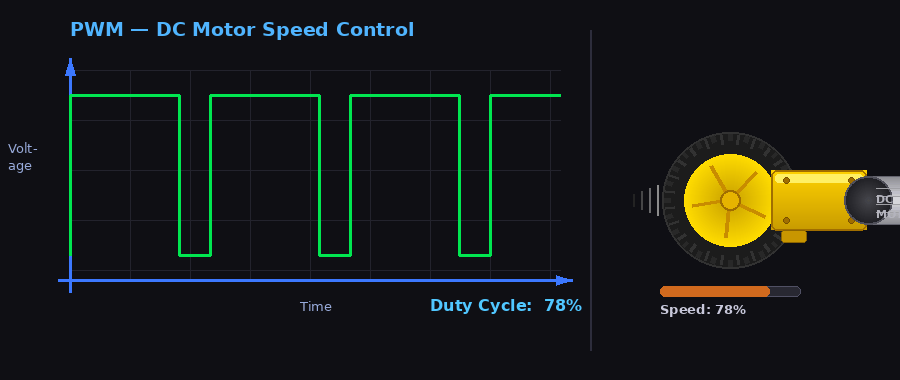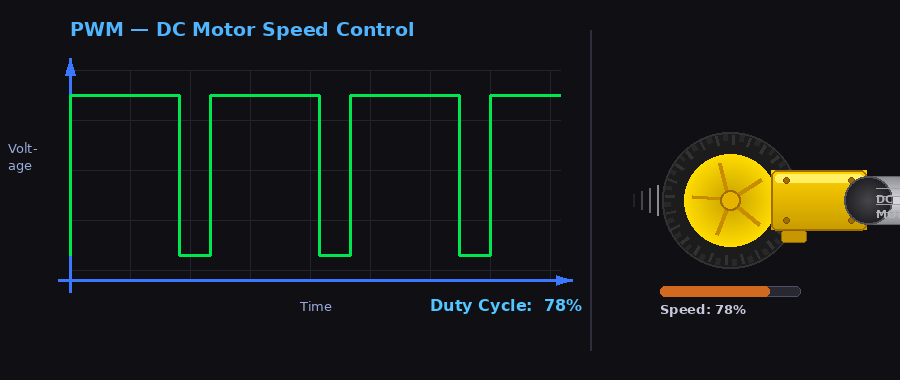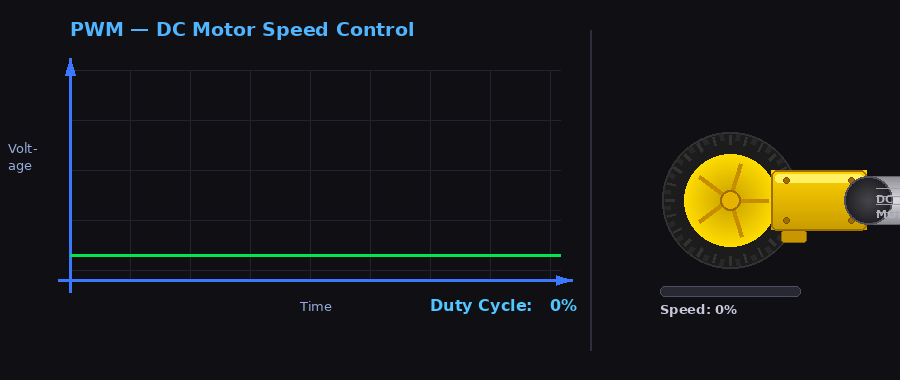
Dans le cas de l'utilisation du PWM, plus le rapport cyclique du PWM est grand, plus le moteur tourne vite.
L'animation suivante montre comment un signal PWM est utilisé pour contrôler la vitesse d'un moteur à courant continu :
Comment contrôler la vitesse et la direction d'un moteur à courant continu avec l'Arduino Nano ESP32
Premièrement, le moteur à courant continu fonctionne avec une haute tension qui peut endommager l'Arduino Nano ESP32 ⇒ Nous ne pouvons pas connecter directement le moteur à courant continu à l'Arduino Nano ESP32. Nous avons besoin d'un pilote matériel entre le moteur à courant continu et l'Arduino Nano ESP32. Le pilote assume trois responsabilités :
- Protéger l'Arduino Nano ESP32 de la haute tension
- Recevoir le signal de l'Arduino Nano ESP32 pour inverser la polarité de l'alimentation afin de contrôler la direction du moteur.
- Amplifier le signal PWM de l'Arduino Nano ESP32 (courant et tension) pour contrôler la vitesse du moteur
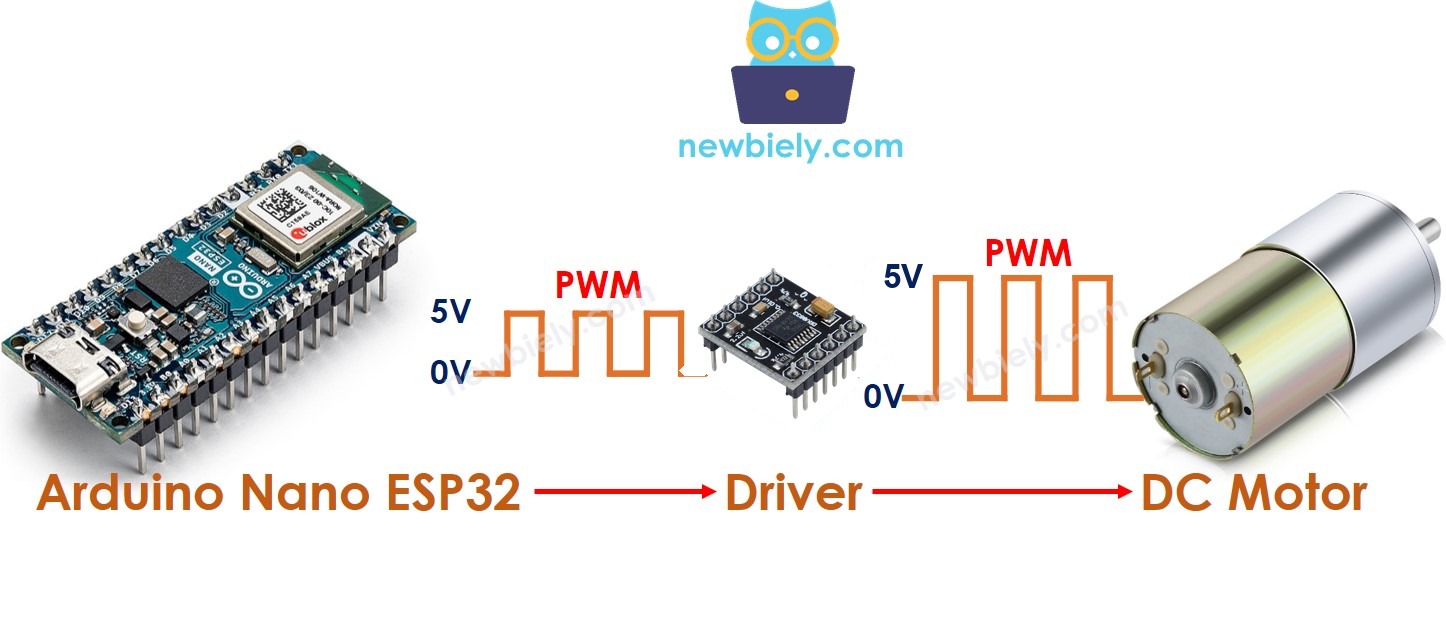
Il existe de nombreux pilotes de moteurs à courant continu. Ce tutoriel utilise le pilote DRV8833.
À propos du pilote DRV8833
Le module DRV8833 contient deux petits ponts en H. Grâce à eux, il peut piloter deux moteurs à courant continu, ou un petit moteur pas à pas bipolaire. Dans ce tutoriel, nous utilisons un seul pont en H (canal A) pour un moteur à courant continu.
L'ancien L298N perd environ 2V à l'intérieur, donc un moteur 5V ne recevait qu'environ 3V ; le DRV8833 utilise des sorties MOSFET qui ne perdent presque rien, c'est pourquoi nous l'utilisons ici. Il reste aussi froid sans dissipateur thermique, il est très petit, et il lit directement les signaux 3,3V de l'Arduino Nano ESP32.
Quelques chiffres à connaître :
- Alimentation des moteurs sur la broche VCC : de 2,7V à 10,8V. Un adaptateur 5V convient bien pour un moteur à courant continu 5V.
- Courant de sortie : environ 1,5A par canal, jusqu'à 2A pendant un court moment.
- Logique : fonctionne avec les cartes 3,3V et 5V.
- Protection intégrée : surintensité, court-circuit, surchauffe et tension trop basse.
Brochage du pilote DRV8833
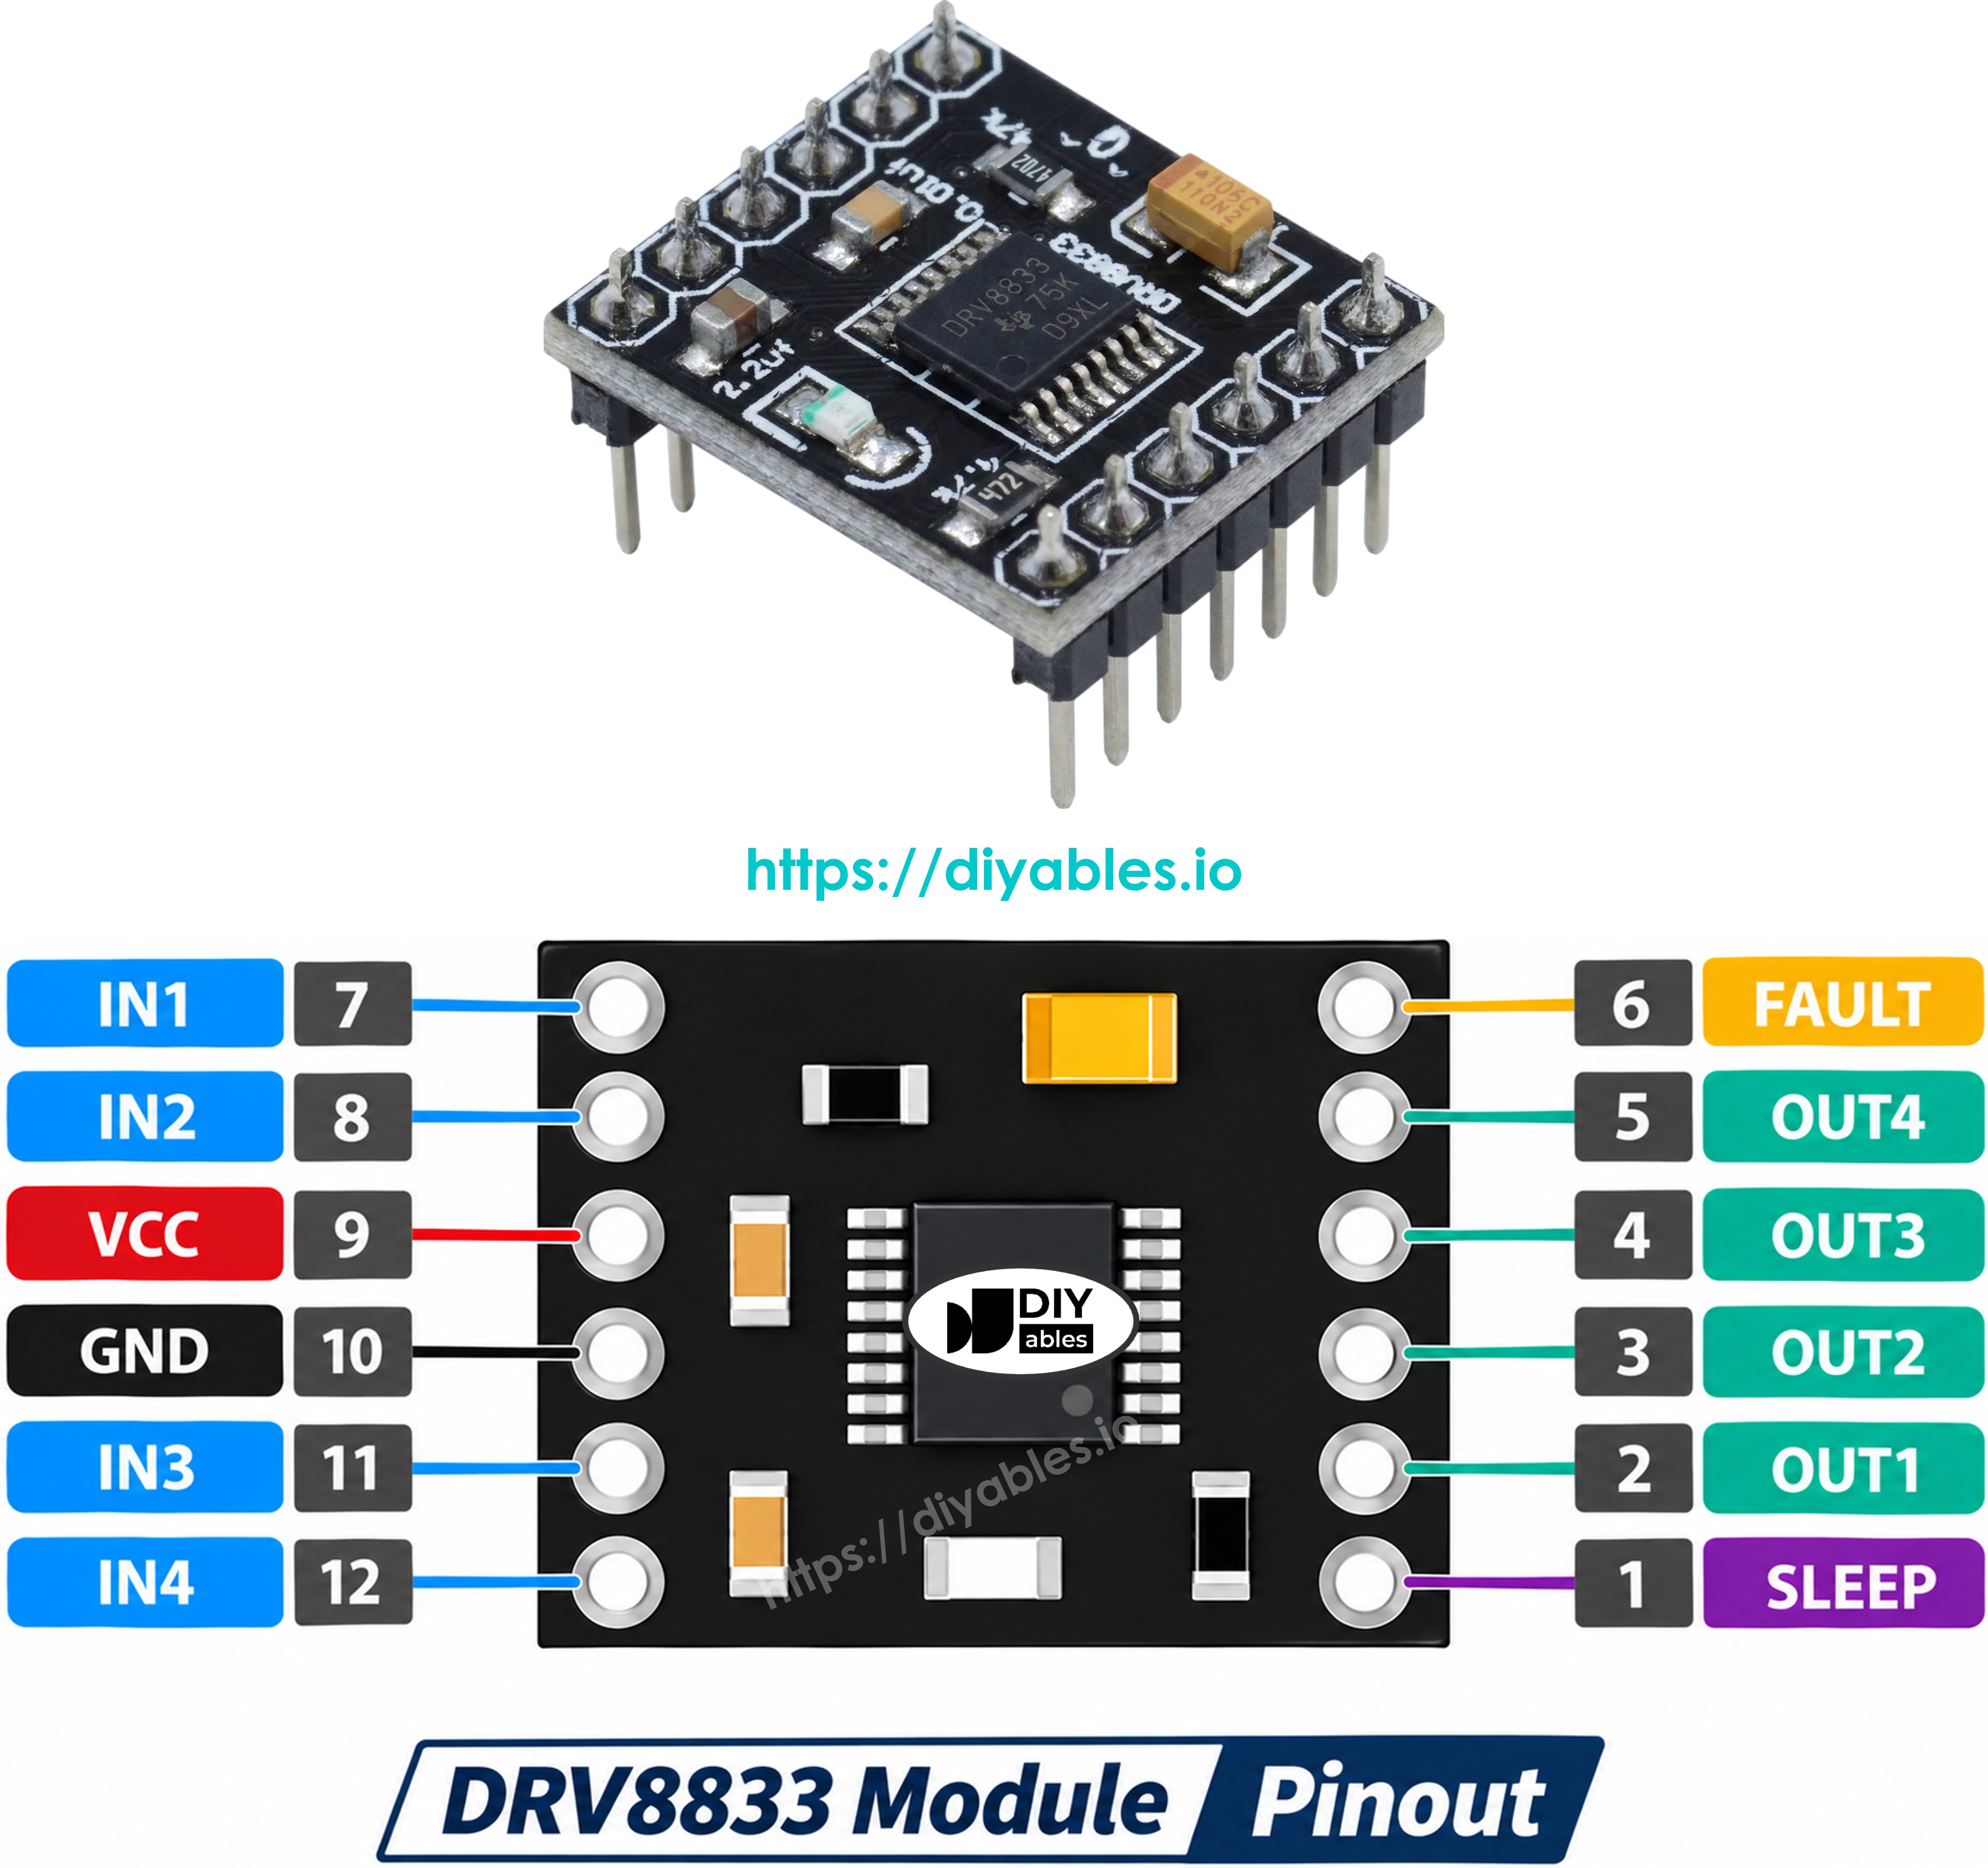
Le module a 12 broches, six de chaque côté :
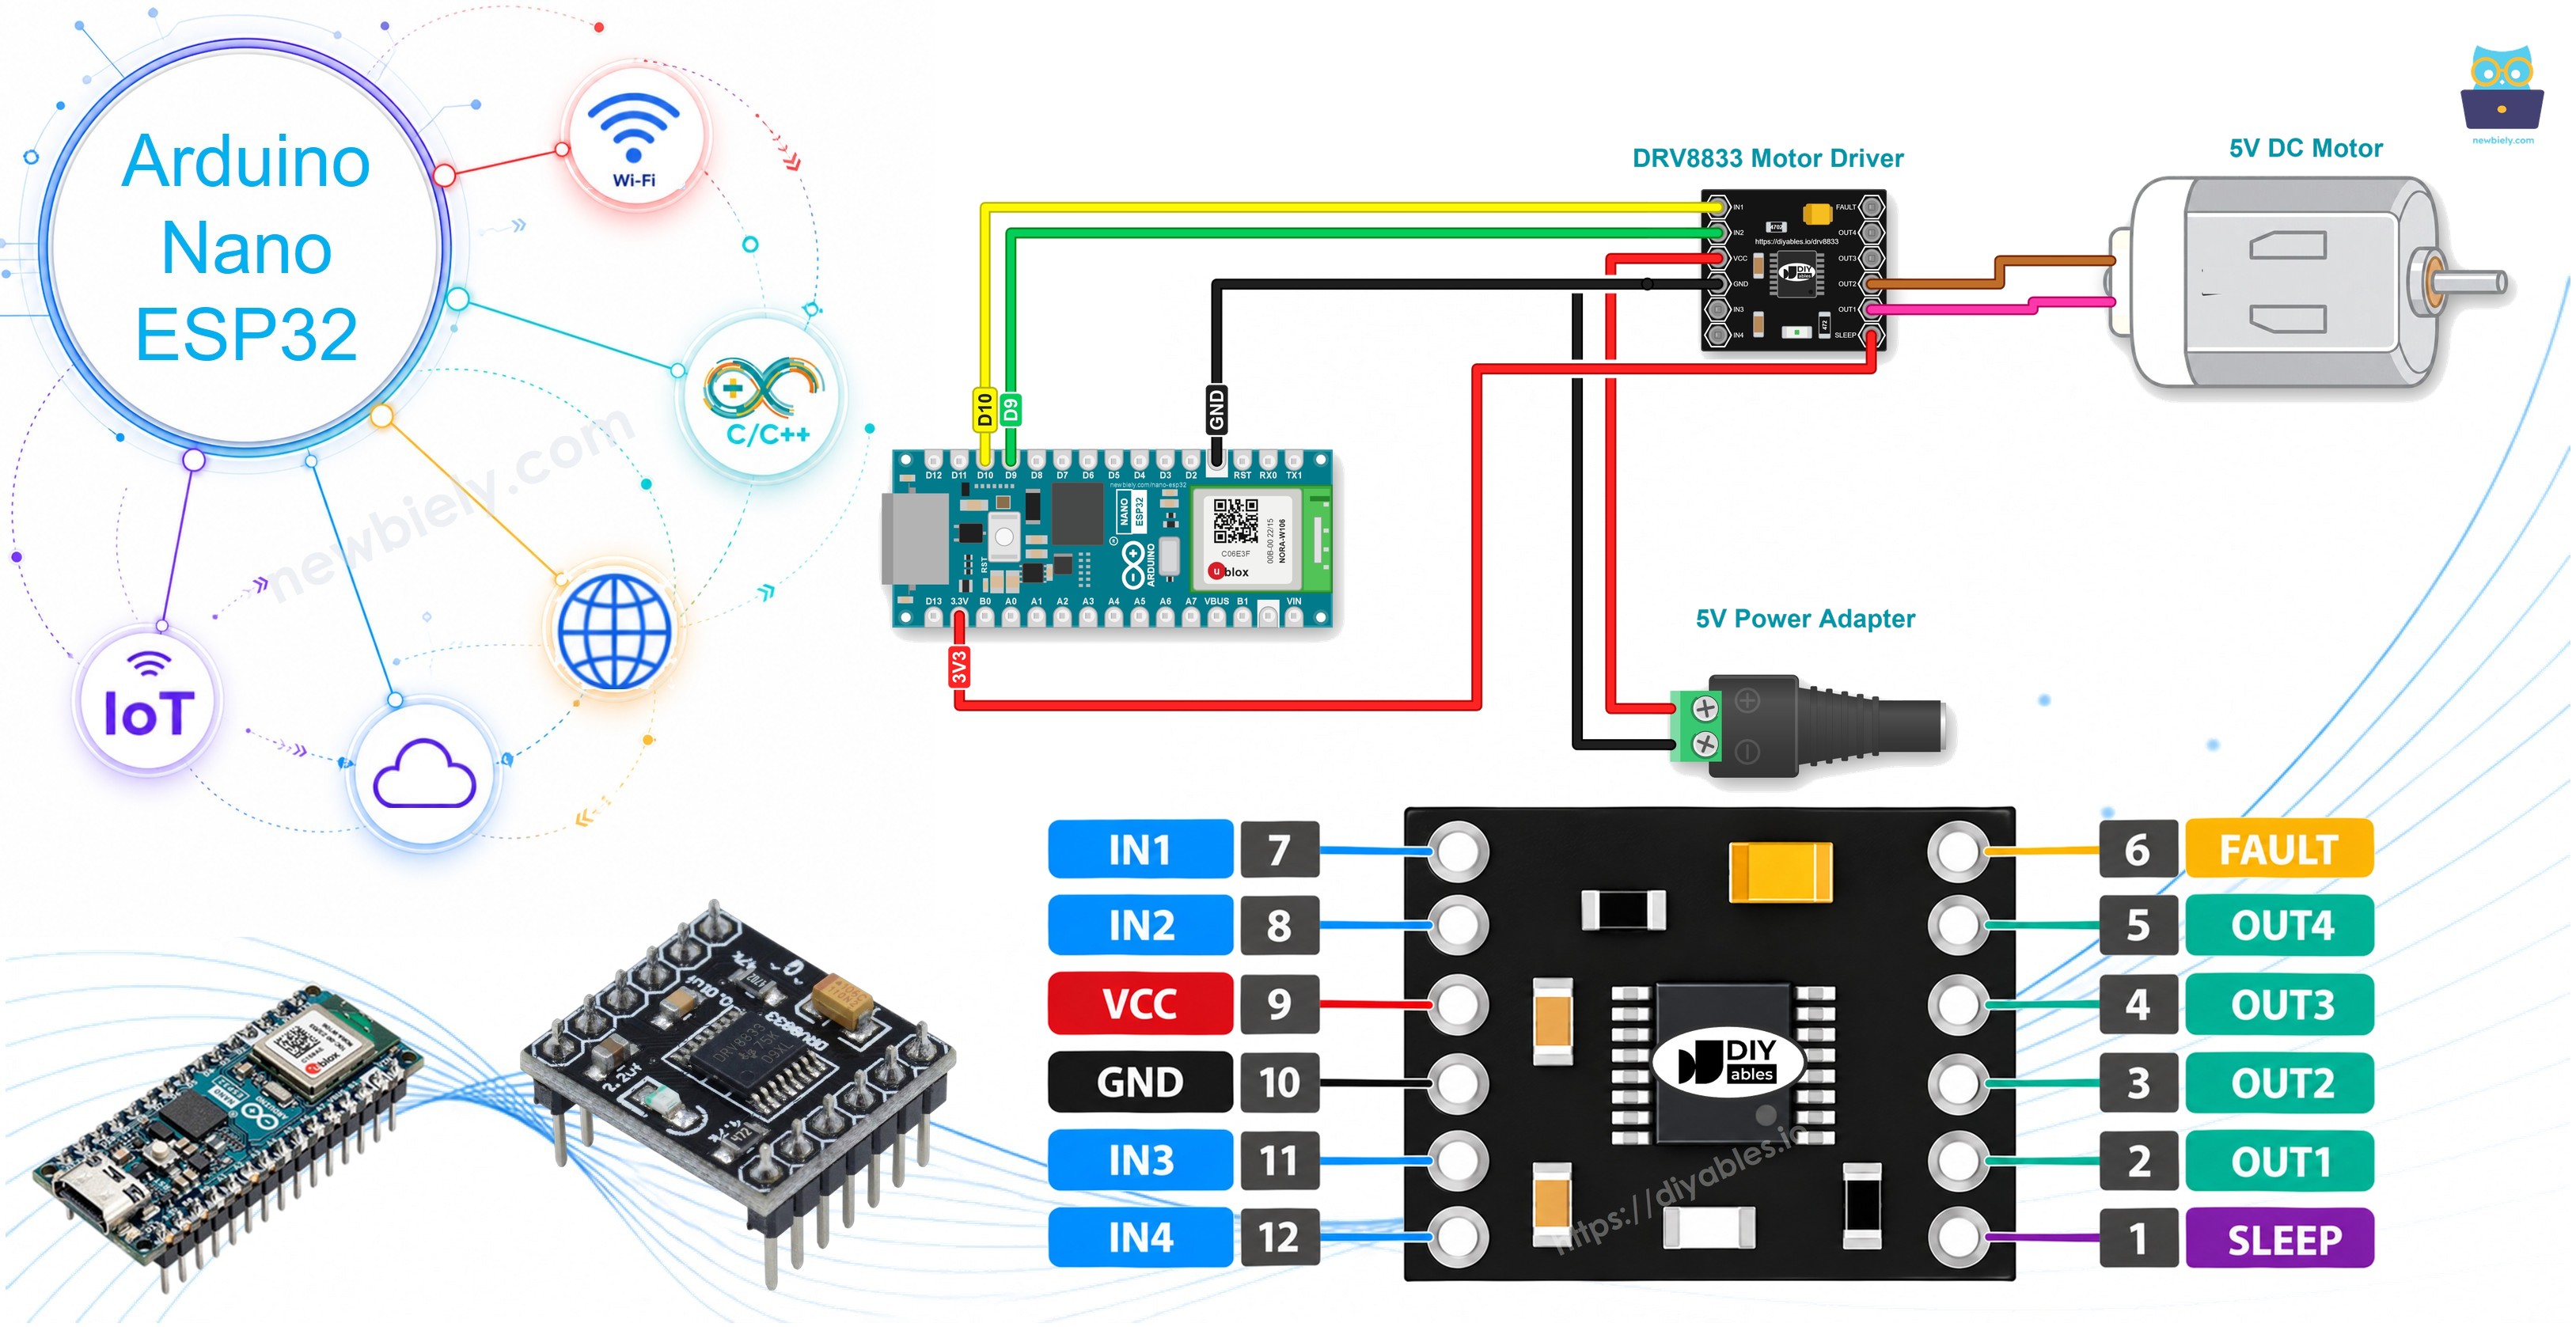
- Broches IN1, IN2 : les entrées de commande du moteur A. Elles vont à deux broches PWM de l'Arduino Nano ESP32.
- Broches OUT1, OUT2 : les sorties du moteur A. Les deux fils du moteur à courant continu se branchent ici.
- Broches IN3, IN4 et OUT3, OUT4 : la même chose pour un deuxième moteur (moteur B). Ce tutoriel ne les utilise pas.
- Broche VCC : l'entrée d'alimentation des moteurs. Connectez-la au + de l'adaptateur 5V.
- Broche GND : connectez-la au - de l'adaptateur 5V et au GND de l'Arduino Nano ESP32.
- Broche SLEEP (marquée EEP sur certaines cartes) : la broche marche/arrêt de la puce. À l'intérieur, la puce la tire à LOW, et le pilote se met alors en veille. Connectez-la donc à la broche 3V3 de l'Arduino Nano ESP32 pour garder le pilote éveillé.
- Broche FAULT : elle passe à LOW quand la puce détecte un problème. Elle est optionnelle, et nous ne l'utilisons pas.
Comment contrôler la vitesse d'un moteur à courant continu via le pilote DRV8833
Le DRV8833 n'a pas de broche de vitesse (enable) séparée. Les deux broches d'entrée règlent à la fois la direction et la vitesse. Pour régler la vitesse, nous envoyons un signal PWM sur une entrée et gardons l'autre entrée à LOW. Sur l'Arduino Nano ESP32, nous créons le signal PWM avec la fonction analogWrite() :
La valeur speed est comprise entre 0 et 255. Si elle est de 255, le moteur tourne à vitesse maximale. Si elle est de 0, le moteur s'arrête.
Comment contrôler la direction d'un moteur à courant continu via le pilote DRV8833
La direction du moteur A dépend de l'entrée qui reçoit le signal PWM. Le tableau ci-dessous montre ce que font IN1 et IN2 :
| Broche IN1 | Broche IN2 | Direction |
|---|---|---|
| PWM | LOW | Le moteur à courant continu A tourne dans le sens horaire |
| LOW | PWM | Le moteur à courant continu A tourne dans le sens antihoraire |
| HIGH | HIGH | Le moteur à courant continu A freine (arrêt rapide) |
| LOW | LOW | Le moteur à courant continu A est en roue libre (arrêt libre) |
Voici comment l'écrire dans le code :
- Faire tourner le moteur A dans le sens horaire
- Faire tourner le moteur A dans le sens antihoraire
※ Note:
Si le moteur tourne dans le mauvais sens, échangez ses deux fils sur les broches OUT1 et OUT2.
Comment arrêter un moteur à courant continu
Il existe deux manières d'arrêter un moteur à courant continu
- Roue libre : mettez les deux entrées à LOW. Le moteur est libre et ralentit tout seul.
- Frein : mettez les deux entrées à HIGH. Le moteur s'arrête rapidement.
※ Note:
Sur l'Arduino Nano ESP32, une broche reste en mode PWM après avoir utilisé analogWrite() dessus. C'est pourquoi le code utilise analogWrite() avec 0 pour LOW et 255 pour HIGH, au lieu de digitalWrite().
Comment contrôler un moteur à courant continu avec le pilote DRV8833.
Schéma de câblage
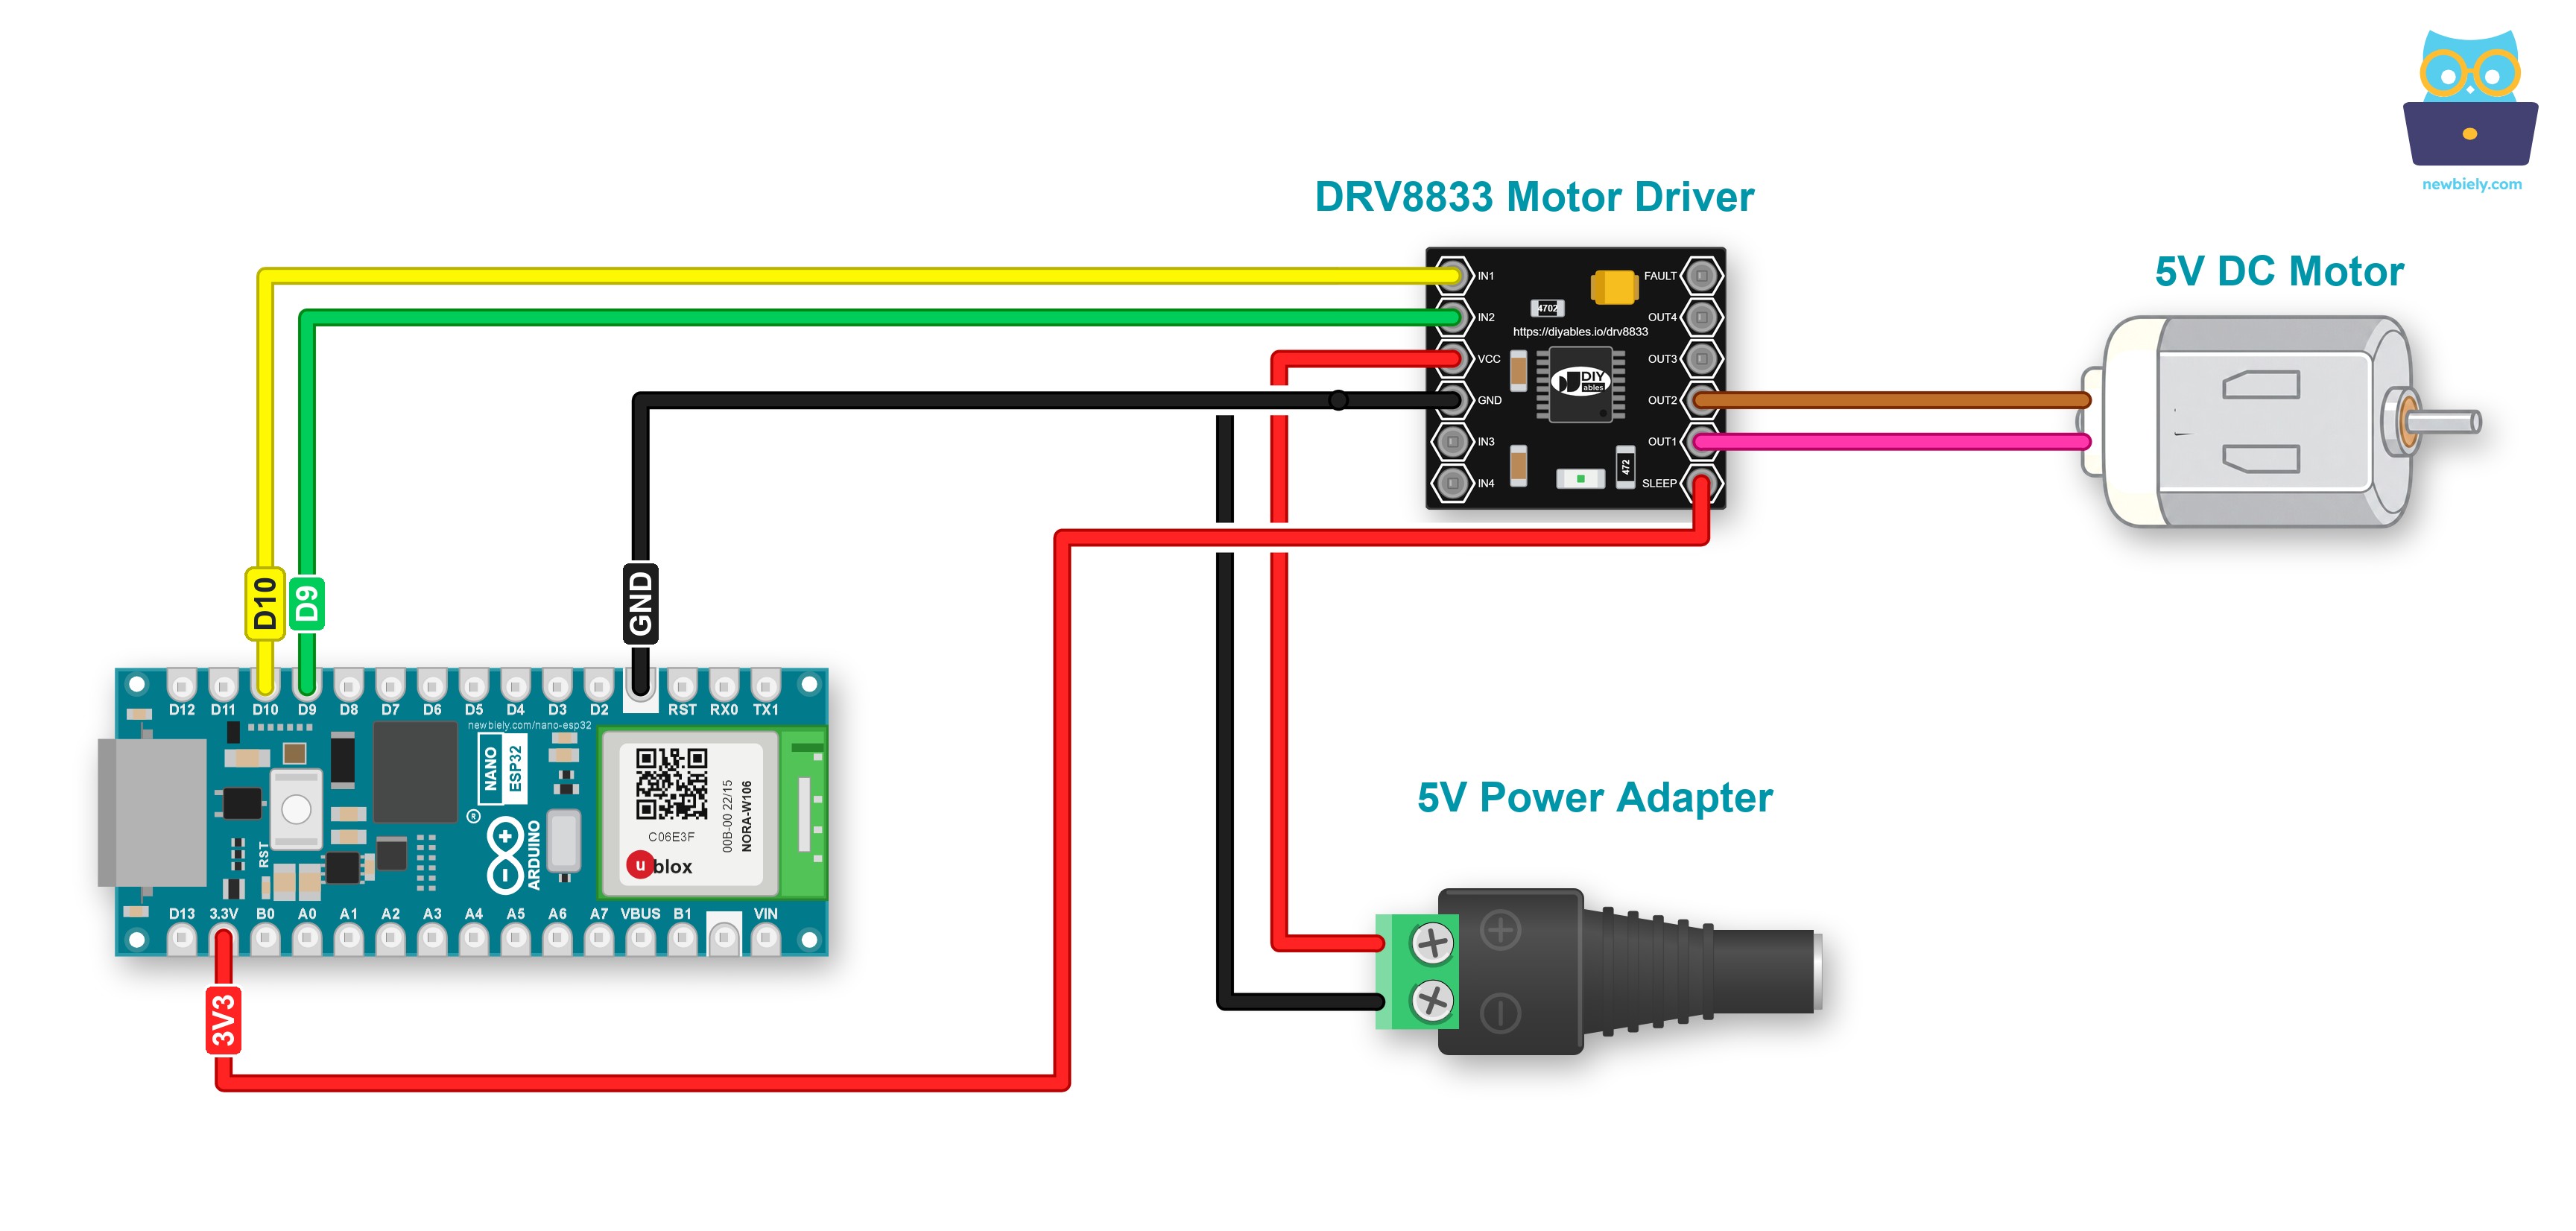
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
| Broche DRV8833 | Connecter à |
|---|---|
| IN1 | D10 de l'Arduino Nano ESP32 |
| IN2 | D9 de l'Arduino Nano ESP32 |
| GND | GND de l'Arduino Nano ESP32 et - de l'adaptateur 5V |
| VCC | + de l'adaptateur 5V (via la prise d'alimentation DC) |
| OUT1, OUT2 | les deux fils du moteur à courant continu |
| SLEEP (EEP) | 3V3 de l'Arduino Nano ESP32 |
| FAULT | non connecté |
Les fils de connexion peuvent se détacher quand le moteur vibre. Pour un câblage solide, branchez l'Arduino Nano ESP32 sur une carte d'extension à bornier à vis pour Arduino Nano et vissez chaque fil en place. Les broches restent les mêmes :
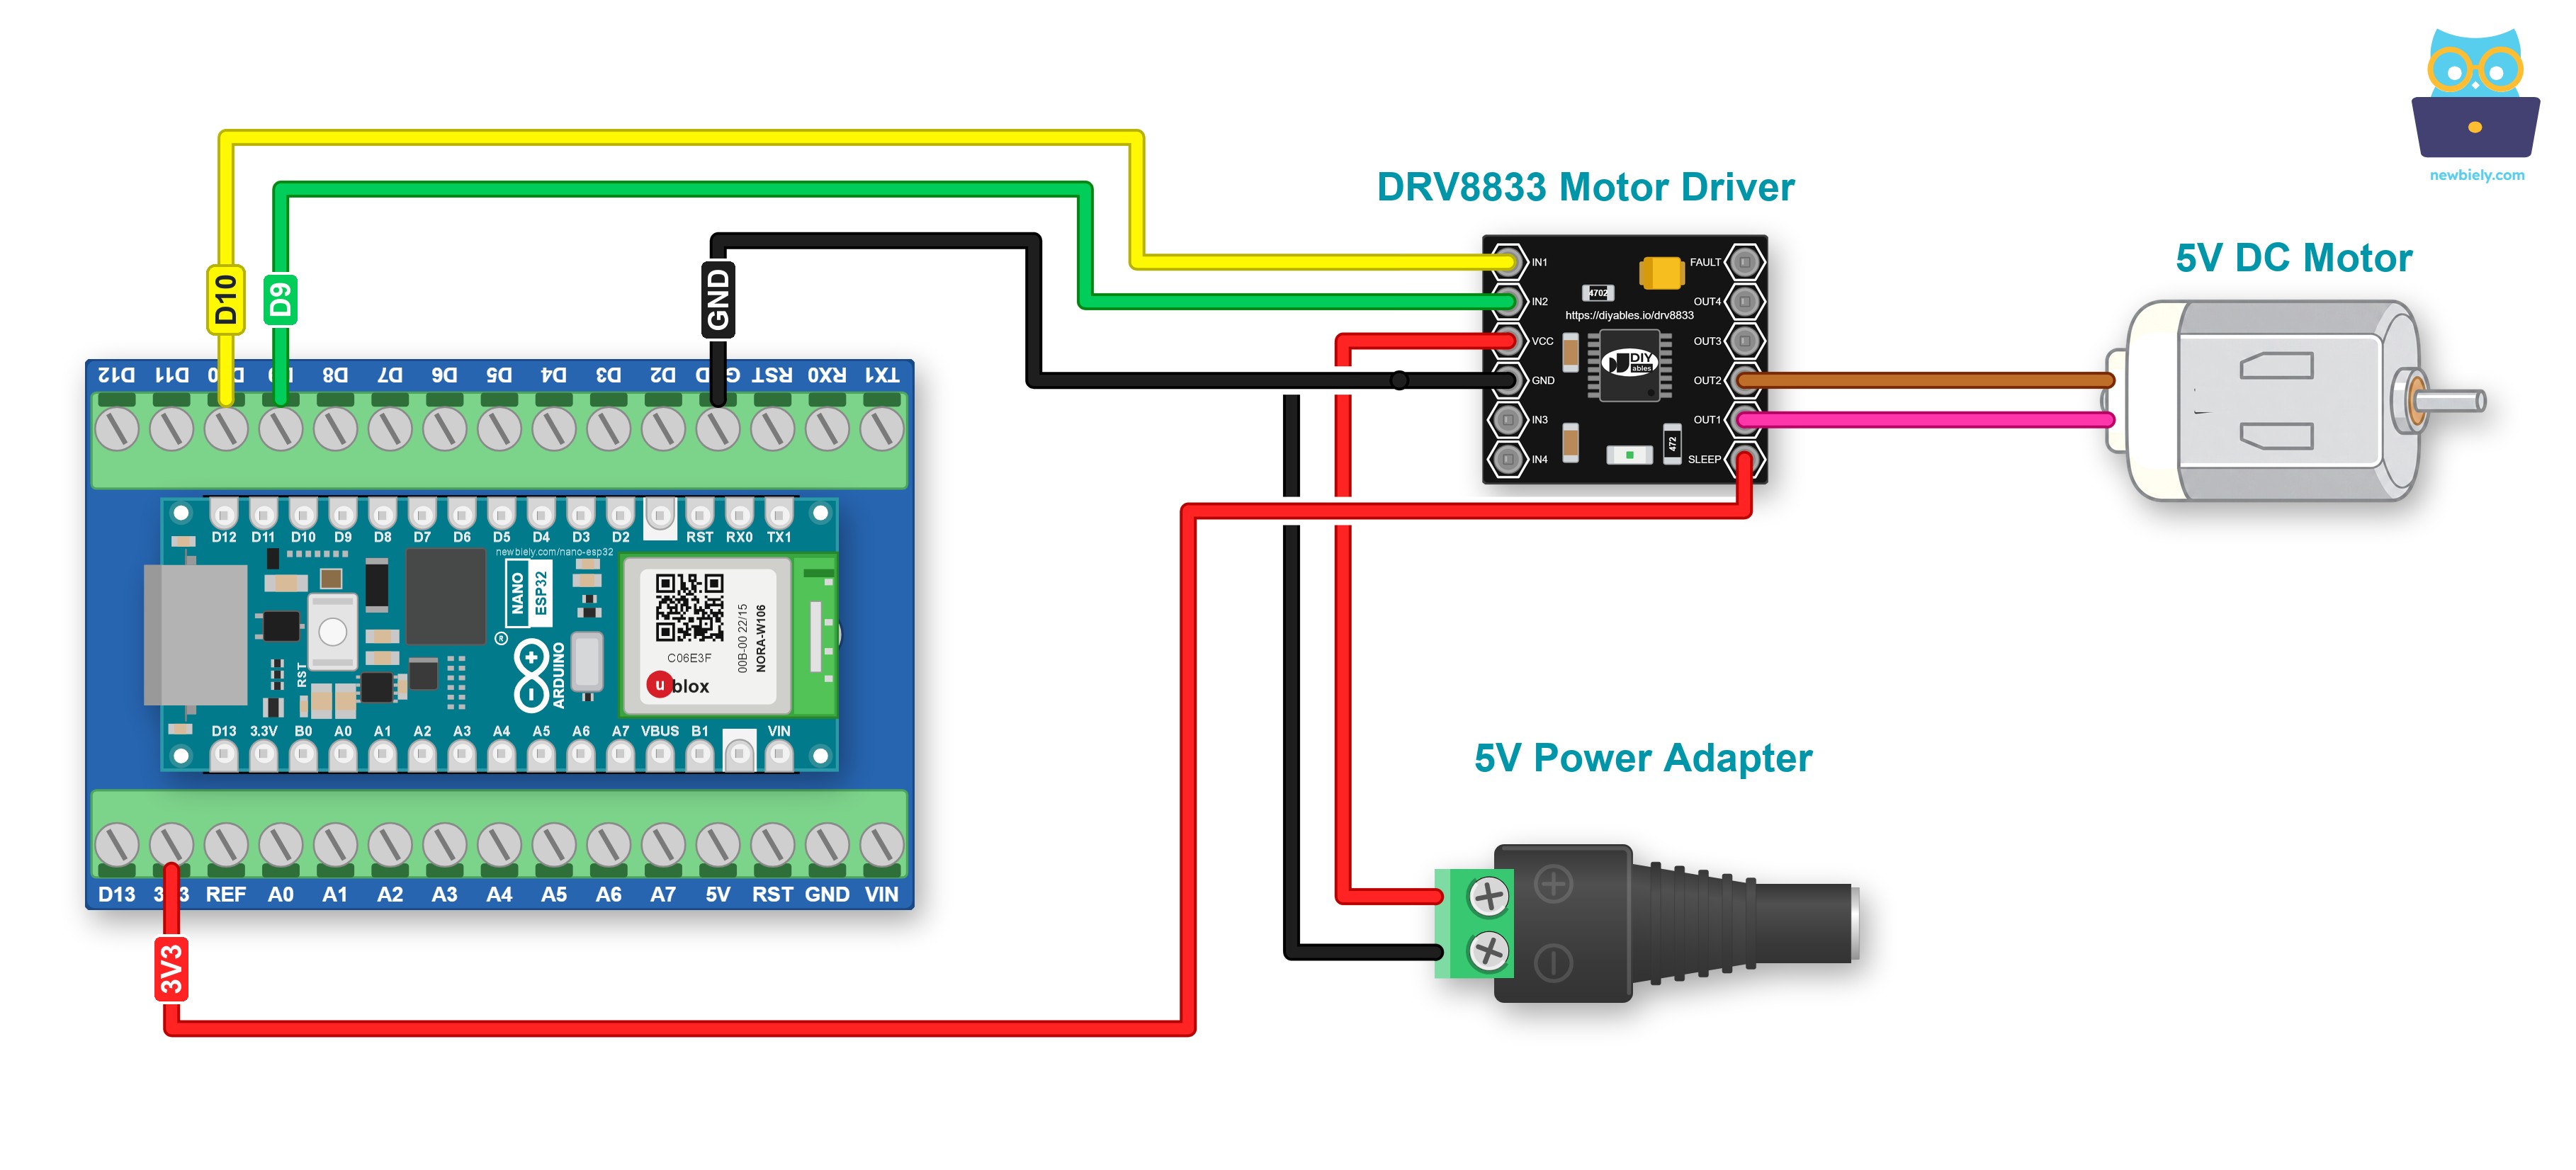
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Code Arduino Nano ESP32
Voyons le code ci-dessous qui fait les choses suivantes, une par une :
- L'Arduino Nano ESP32 augmente progressivement la vitesse du moteur à courant continu.
- L'Arduino Nano ESP32 inverse la direction du moteur à courant continu
- L'Arduino Nano ESP32 diminue progressivement la vitesse du moteur à courant continu.
- L'Arduino Nano ESP32 arrête le moteur à courant continu
Étapes rapides
- Si c'est la première fois que vous utilisez un Arduino Nano ESP32, consultez Installation du logiciel Arduino Nano ESP32..
- Câblez le DRV8833, le moteur à courant continu et l'adaptateur 5V comme sur le schéma ci-dessus. N'oubliez pas le fil entre SLEEP et 3V3 : sans lui, le moteur ne bouge pas.
- Copiez le code ci-dessus et collez-le dans l'Arduino IDE.
- Compilez et téléversez le code sur la carte Arduino Nano ESP32 en cliquant sur le bouton Upload de l'Arduino IDE
- Branchez l'adaptateur 5V.
- Observez le moteur à courant continu, vous verrez :
- Le moteur à courant continu accélère et tourne à vitesse maximale pendant 2 secondes
- La direction du moteur à courant continu est inversée
- Le moteur à courant continu tourne dans le sens inverse à vitesse maximale pendant 2 secondes
- Le moteur à courant continu ralentit
- Le moteur à courant continu s'arrête 2 secondes
- Le processus ci-dessus se répète indéfiniment.
※ Note:
Ce tutoriel explique comment contrôler la vitesse du moteur à courant continu de manière relative. Pour contrôler la vitesse absolue (tours par seconde), il faut utiliser un régulateur PID et le retour d'information d'un encodeur.
Comment contrôler deux moteurs à courant continu avec le pilote DRV8833
Le DRV8833 a un deuxième canal : IN3 et IN4 le contrôlent, et le deuxième moteur se connecte à OUT3 et OUT4. Pour câbler et programmer deux moteurs, par exemple les deux roues d'une petite voiture robot, consultez le tutoriel Arduino Nano ESP32 - Pilote moteur DC DRV8833.