
Arduino Nano - Capteur ultrasonique - Moteur servo
Ce tutoriel vous explique comment utiliser un Arduino Nano et un capteur ultrasonique pour contrôler un moteur servo. En détail :
- Si un objet est proche du capteur ultrasonique, l'Arduino Nano fait tourner le moteur servo à 90 degrés.
- Si un objet est éloigné du capteur ultrasonique, l'Arduino Nano ramène le moteur servo à 0 degré.
Préparation du matériel
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
Note d'achat: Si vous utilisez plusieurs servomoteurs, nous recommandons d'utiliser le PCA9685 16 Channel PWM Servo Driver Module pour économiser les broches du MCU et faciliter le câblage.
À propos du moteur servo et du capteur à ultrasons
Si vous ne connaissez pas les moteurs servo et les capteurs ultrasoniques (y compris les brochages, leur fonctionnement et comment les programmer), les tutoriels suivants peuvent vous aider :
Diagramme de câblage

Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Si vous n'utilisez pas de plaque d'essai, câblez-le ainsi :
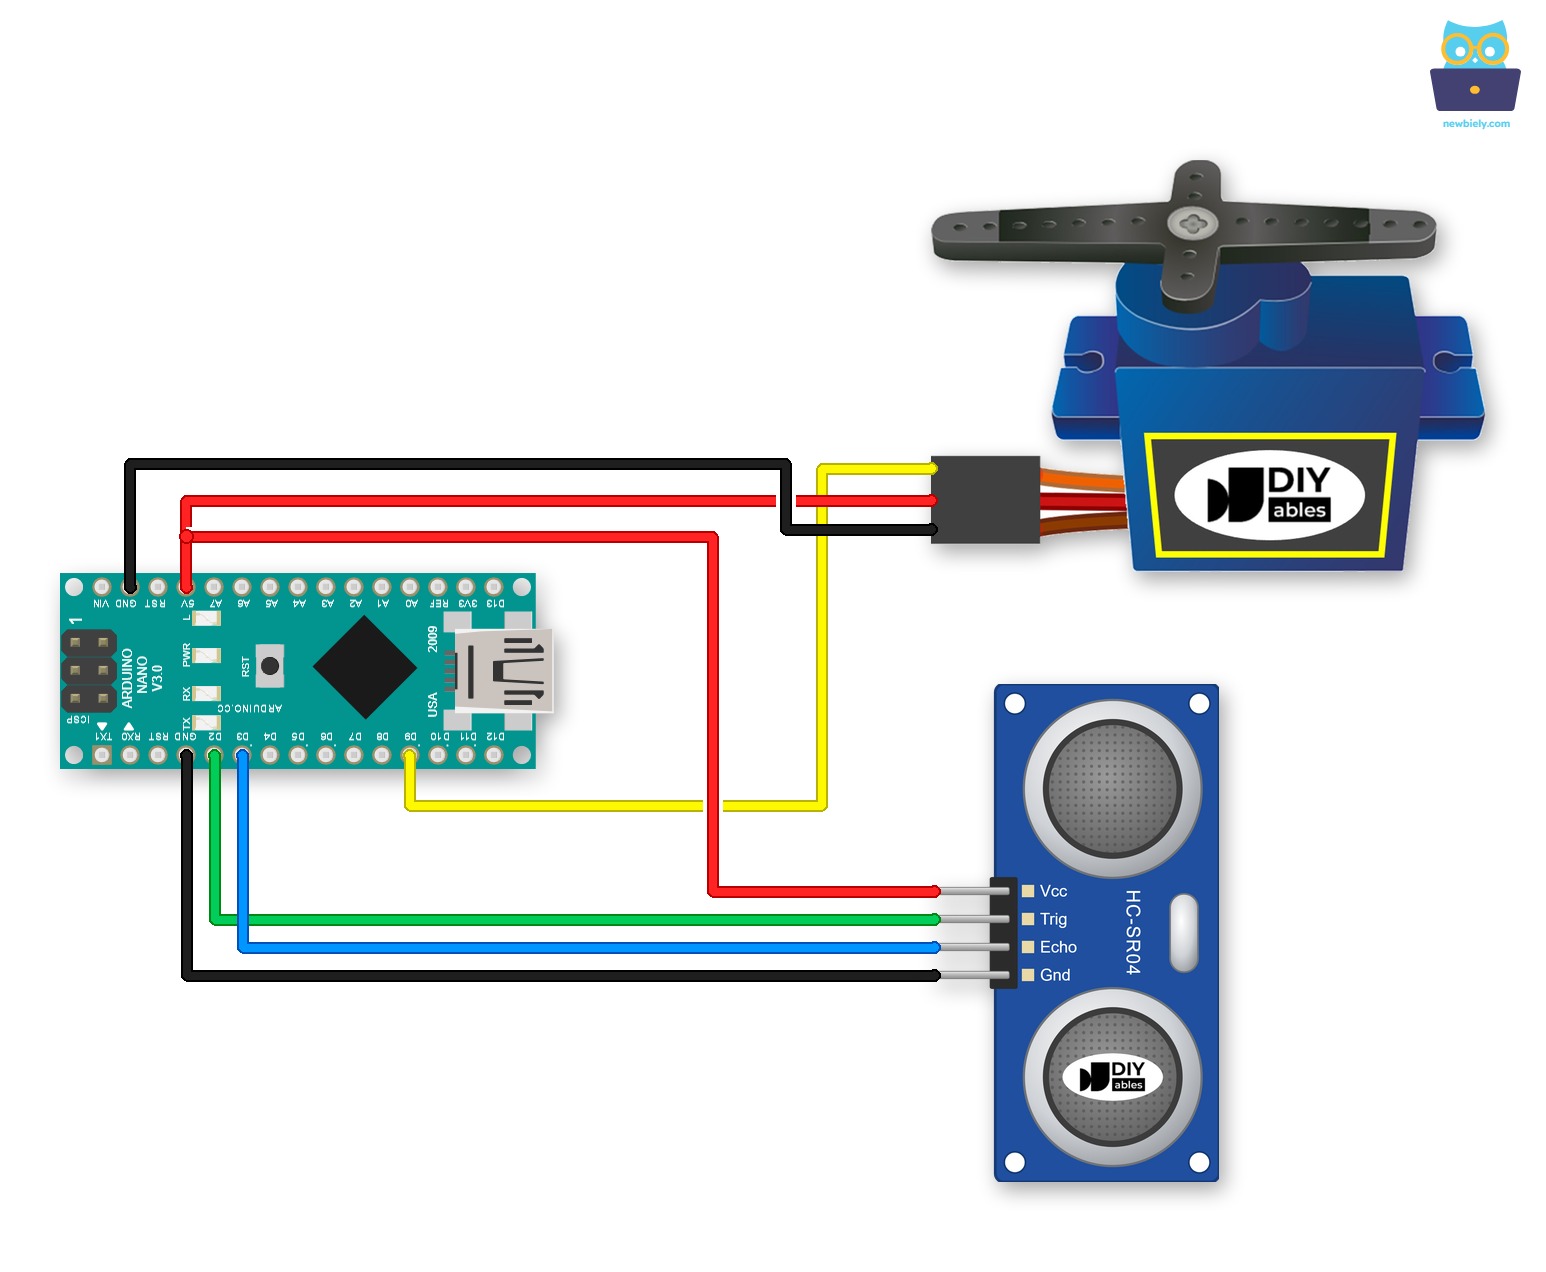
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Vous voulez que le câblage reste bien en place ? La carte Arduino Nano se branche sur une Carte d'extension à bornier à vis pour Arduino Nano, qui transforme chaque broche en bornier à vis. Le câblage ne change pas. Les fils vont simplement aux borniers à vis, comme ci-dessous.
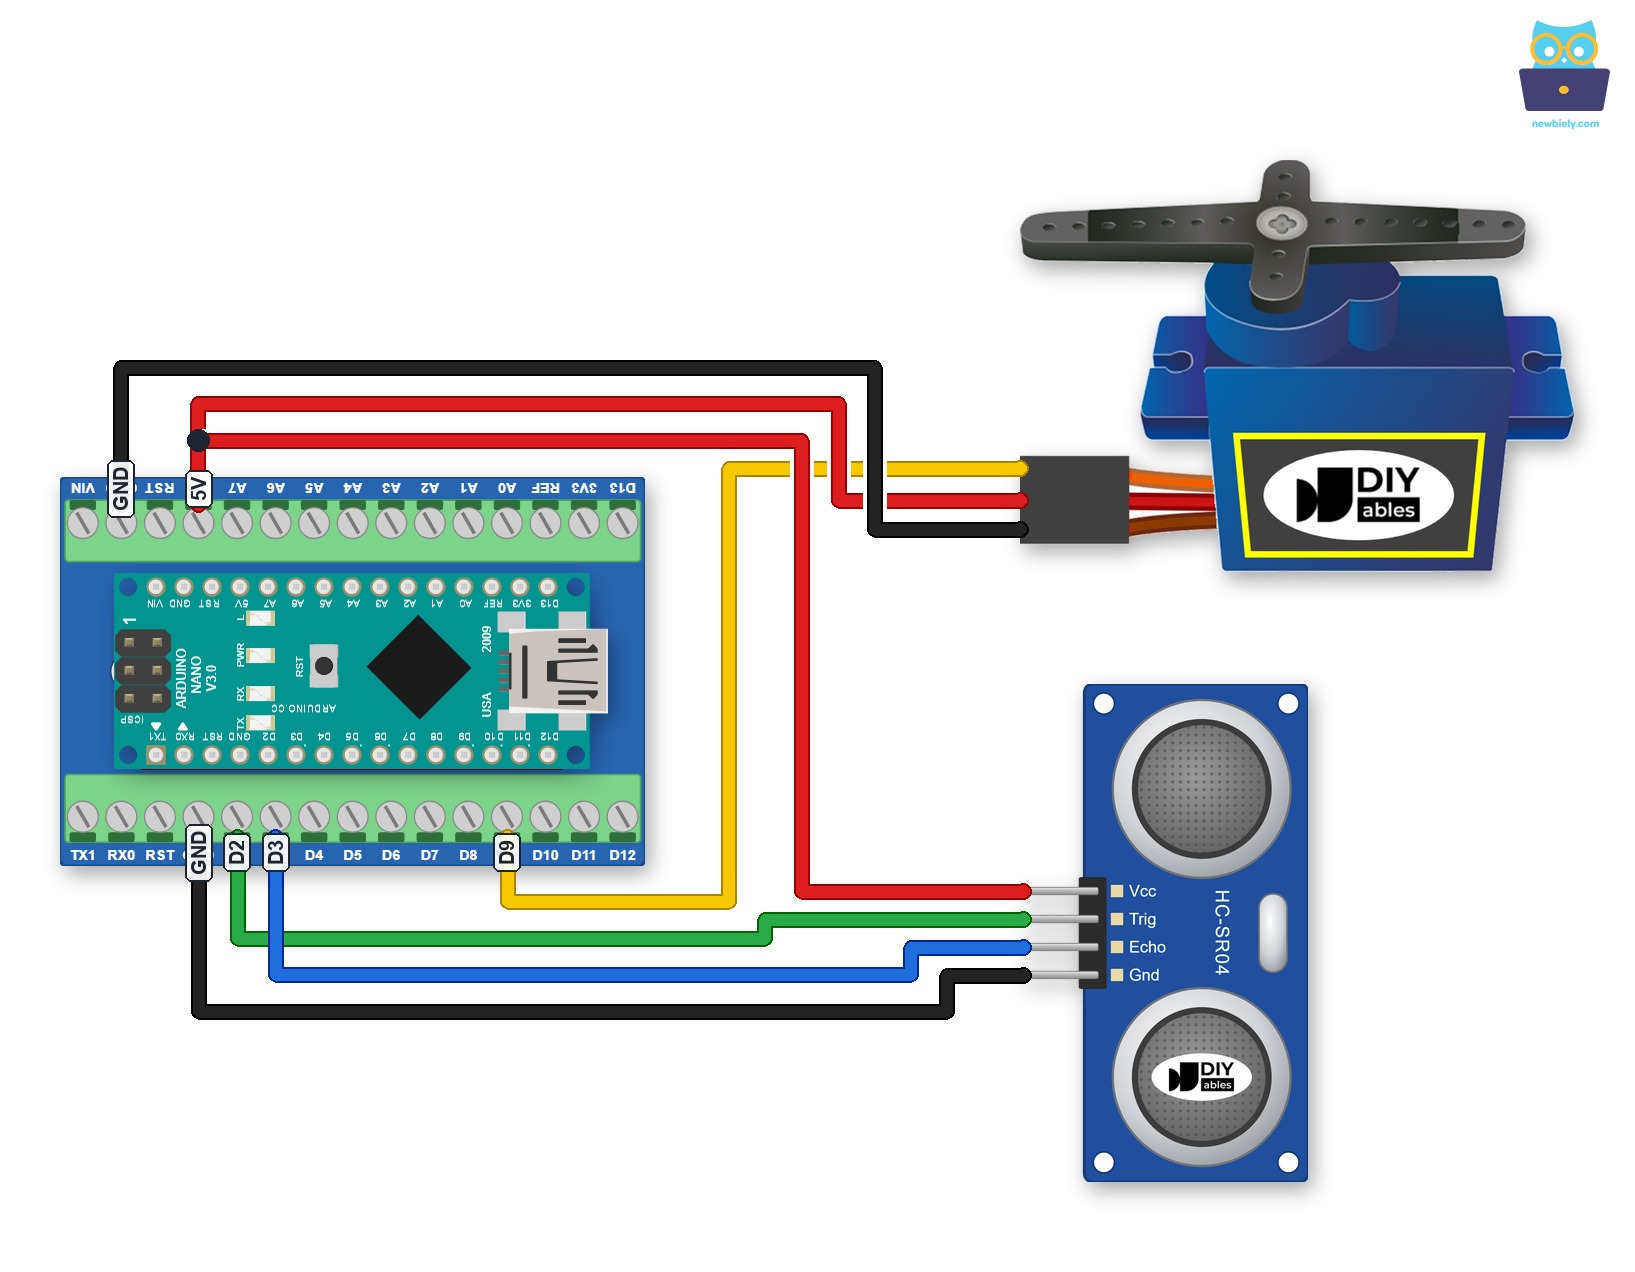
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Veuillez noter que le schéma de câblage ci-dessus convient uniquement à un servomoteur à faible couple. Si le moteur vibre au lieu de tourner, une source d'alimentation externe doit être utilisée pour fournir plus de puissance au servomoteur. Ci-dessous est présenté le schéma de câblage avec une source d'alimentation externe pour servomoteur.

Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Voici le même câblage sans plaque d'essai :
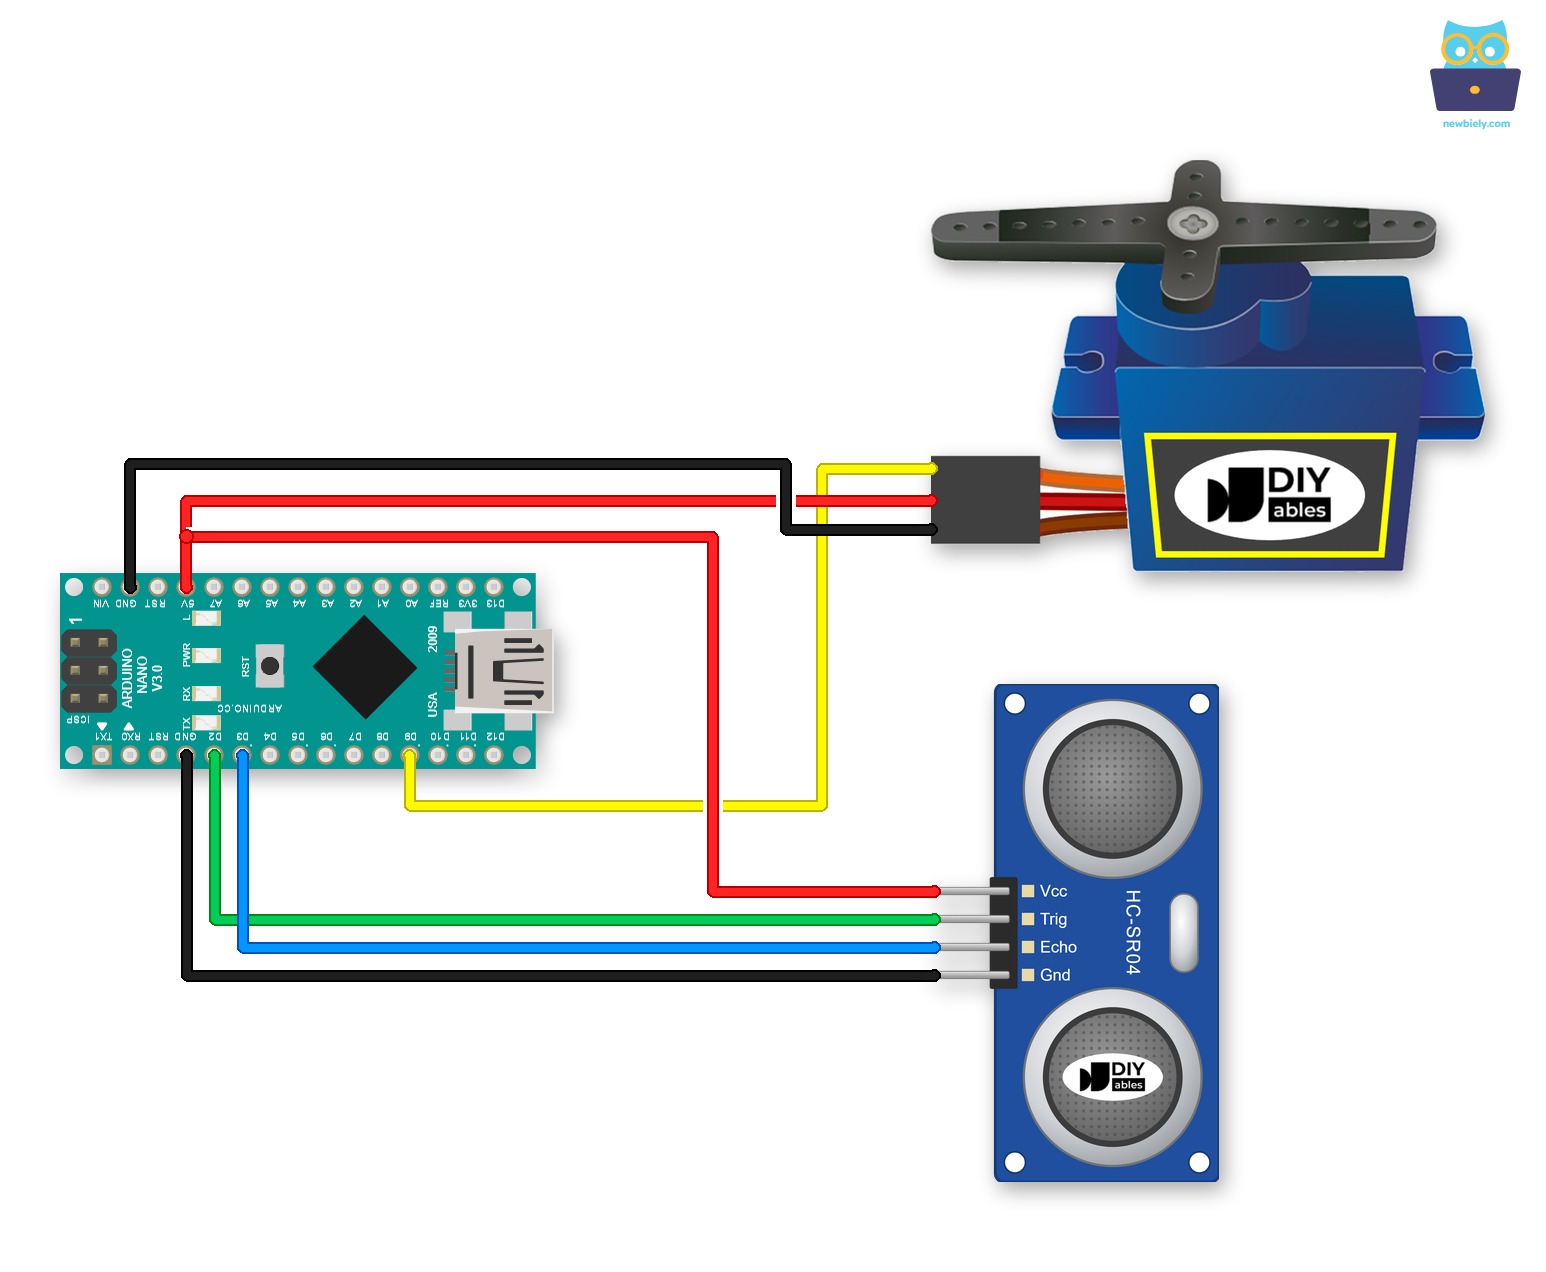
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Voir Comment alimenter un Arduino Nano..
Veuillez ne pas oublier de connecter la masse de l'alimentation externe à la masse de l'Arduino Nano.
Code Arduino Nano - Le capteur ultrasonique contrôle le moteur servo
Étapes rapides
- Connectez votre Arduino Nano à un ordinateur à l'aide d'un câble USB.
- Ouvrez l'IDE Arduino, sélectionnez la carte et le port corrects.
- Copiez le code et ouvrez-le dans l'IDE Arduino.
- Cliquez sur le bouton Upload dans l'IDE Arduino pour compiler et téléverser le code sur l'Arduino Nano.
- Agitez votre main devant le capteur.
- Observez le changement dans le moteur servo.
※ Note:
Le code ci-dessus est à des fins éducatives. Le capteur ultrasonique est très sensible au bruit. Si vous envisagez d'utiliser le capteur ultrasonique dans un contexte pratique, vous devriez filtrer le bruit du capteur ultrasonique. Pour plus d'informations sur comment faire cela, veuillez consulter comment filtrer le bruit pour le capteur ultrasonique.