
Arduino Nano - Moteur pas à pas
Ce tutoriel vous explique comment utiliser un Arduino Nano pour contrôler un moteur pas à pas à l'aide d'un pilote DRV8825. En détail, nous apprendrons :
- Comment faire fonctionner un moteur pas à pas bipolaire depuis un Arduino Nano, avec un pilote DRV8825 entre les deux
- Comment programmer l'Arduino Nano pour contrôler la position du moteur pas à pas
- Comment programmer l'Arduino Nano pour contrôler la vitesse du moteur pas à pas
- Comment programmer l'Arduino Nano pour contrôler la direction du moteur pas à pas
Le tutoriel est applicable à tous les types de moteurs pas à pas bipolaires à quatre fils. Il utilisera un moteur pas à pas NEMA 17 comme exemple.
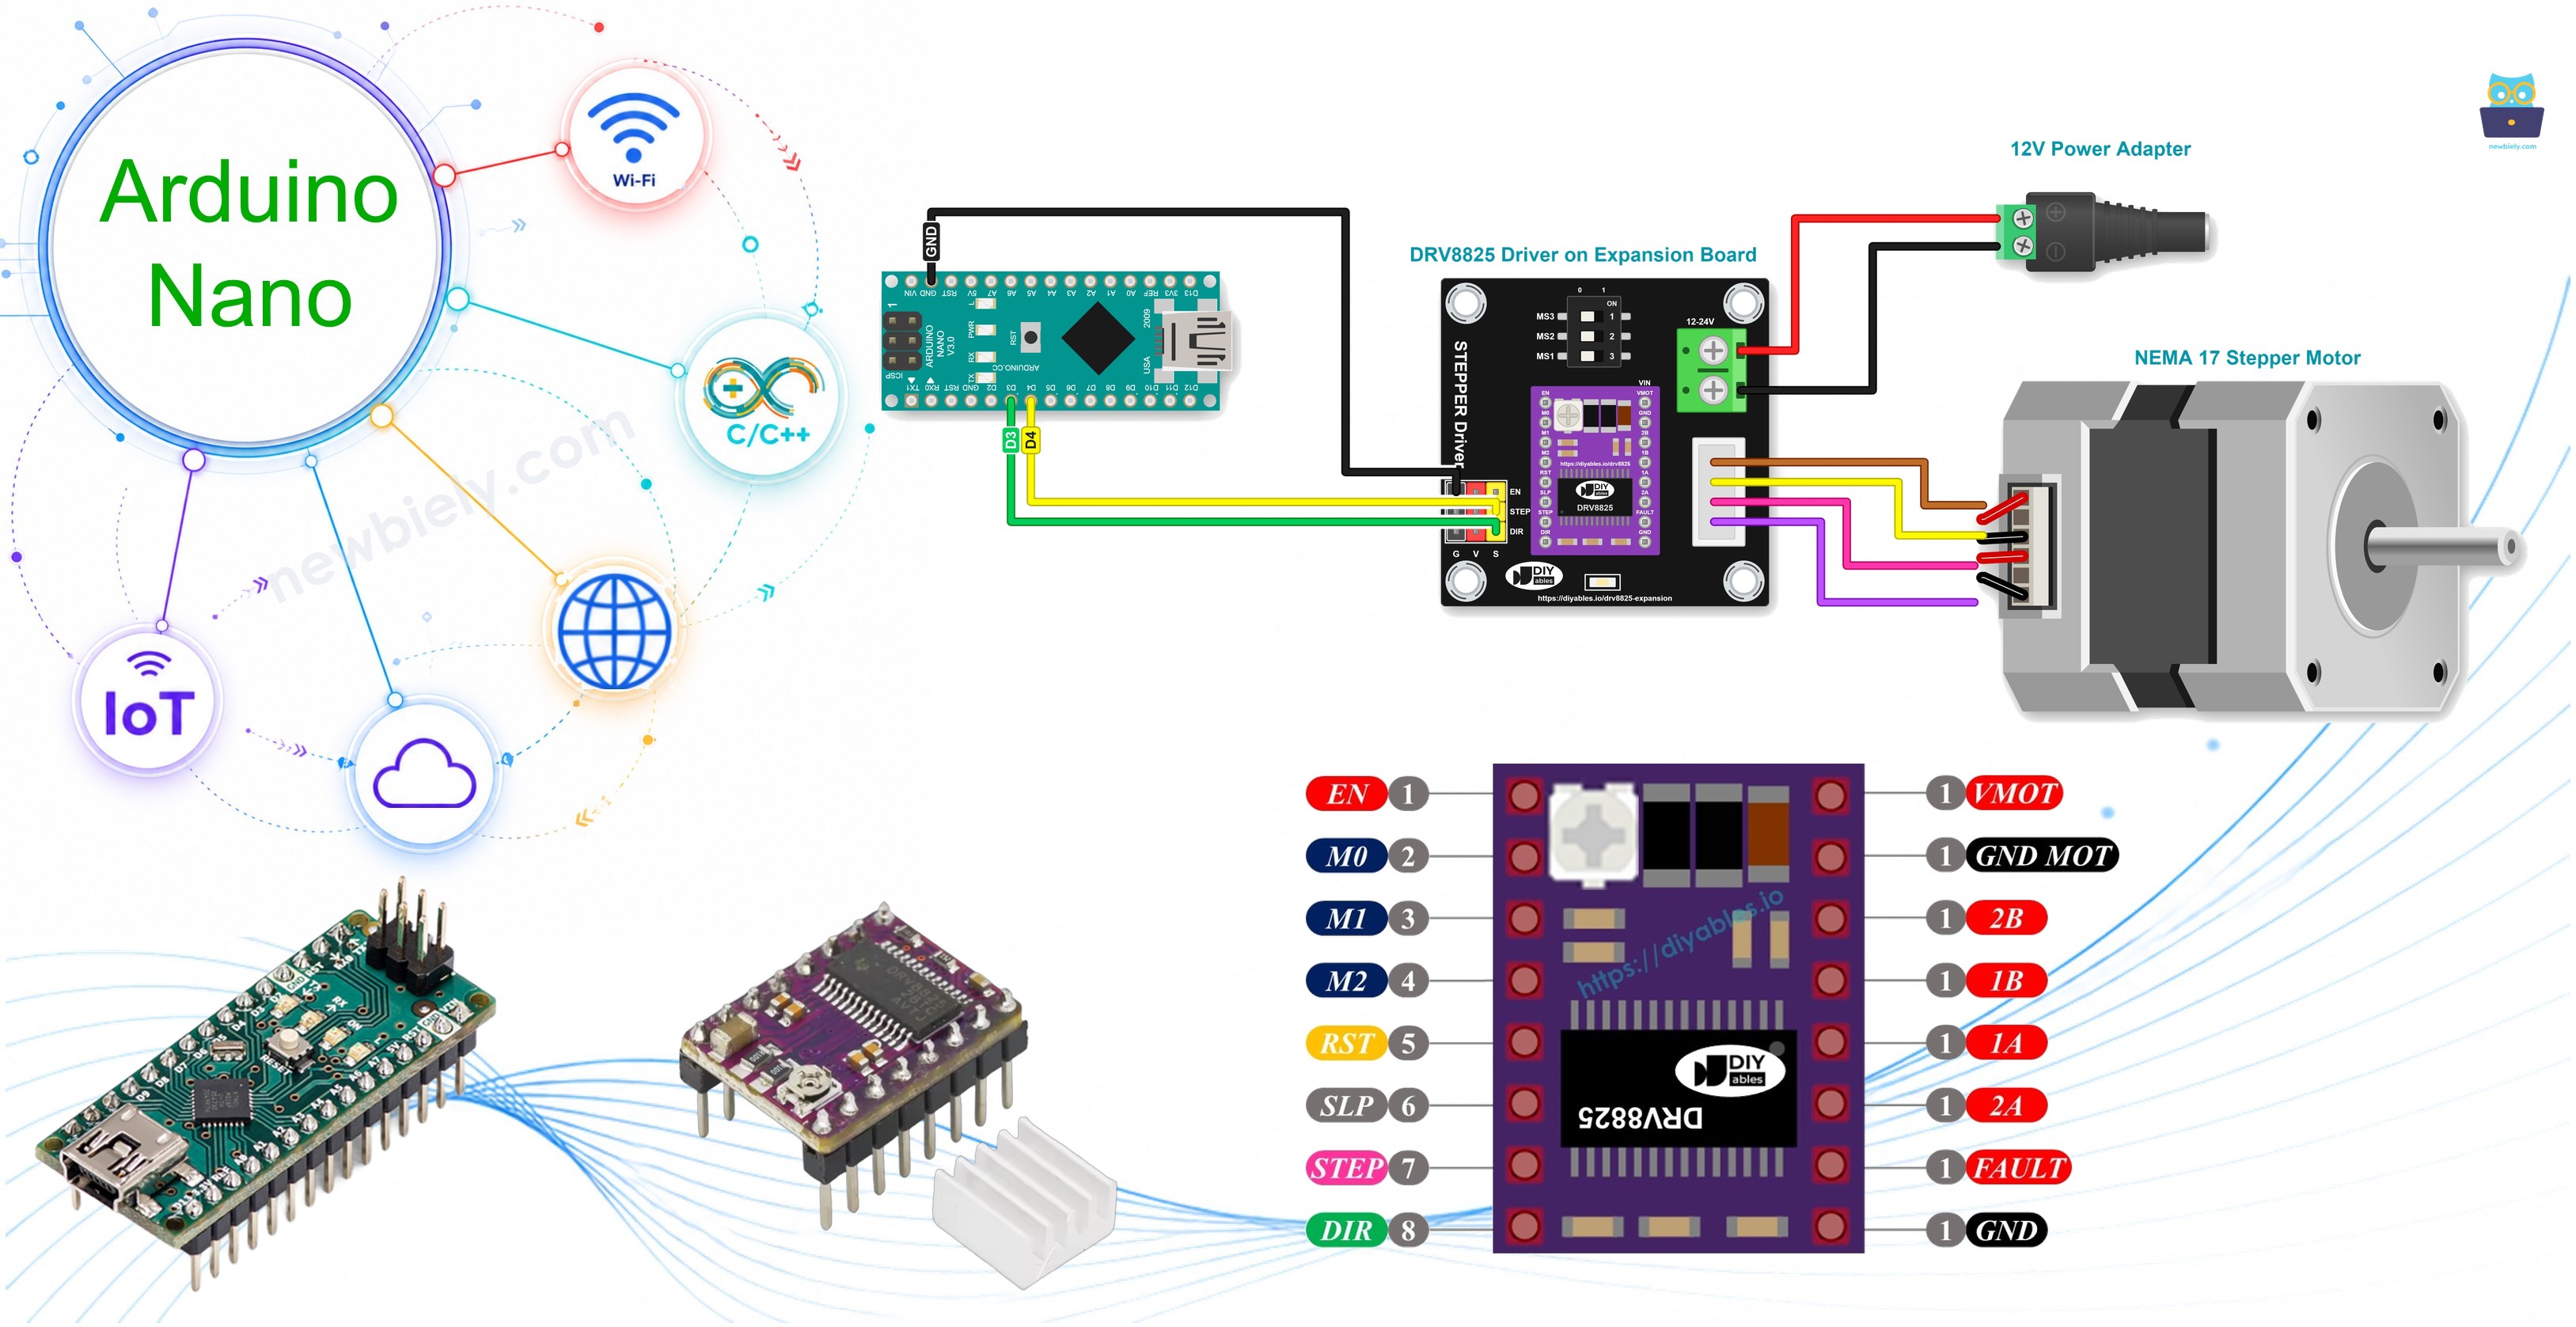
Si vous souhaitez contrôler un autre type de moteur pas à pas, veuillez consulter ce tutoriel Arduino Nano - Moteur pas à pas 28BYJ-48 avec driver ULN2003..
Préparation du matériel
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
À propos du moteur pas à pas
Il existe deux types courants de moteurs pas à pas :
- bipolaire : ce moteur a 4 fils
- unipolaire : ce moteur a soit 5 soit 6 fils.
Pour un moteur pas à pas unipolaire à 6 fils, nous pouvons utiliser quatre des six fils et le contrôler comme s'il s'agissait d'un moteur pas à pas bipolaire.
Pour un moteur pas à pas unipolaire à 5 fils, consultez le tutoriel Arduino Nano - Moteur pas à pas 28BYJ-48 avec driver ULN2003. pour plus d'informations.
Ce tutoriel porte uniquement sur le moteur pas à pas bipolaire.
Brochage du moteur pas à pas bipolaire
Le moteur pas à pas bipolaire possède quatre broches, et les noms de ces broches varient selon le fabricant. Le tableau suivant donne certains des noms les plus utilisés :
| N° BROCHE | Nommage 1 | Nommage 2 | Nommage 3 |
|---|---|---|---|
| 1 | A+ | A | A |
| 2 | A- | A | C |
| 3 | B+ | B | B |
| 4 | B- | B | D |
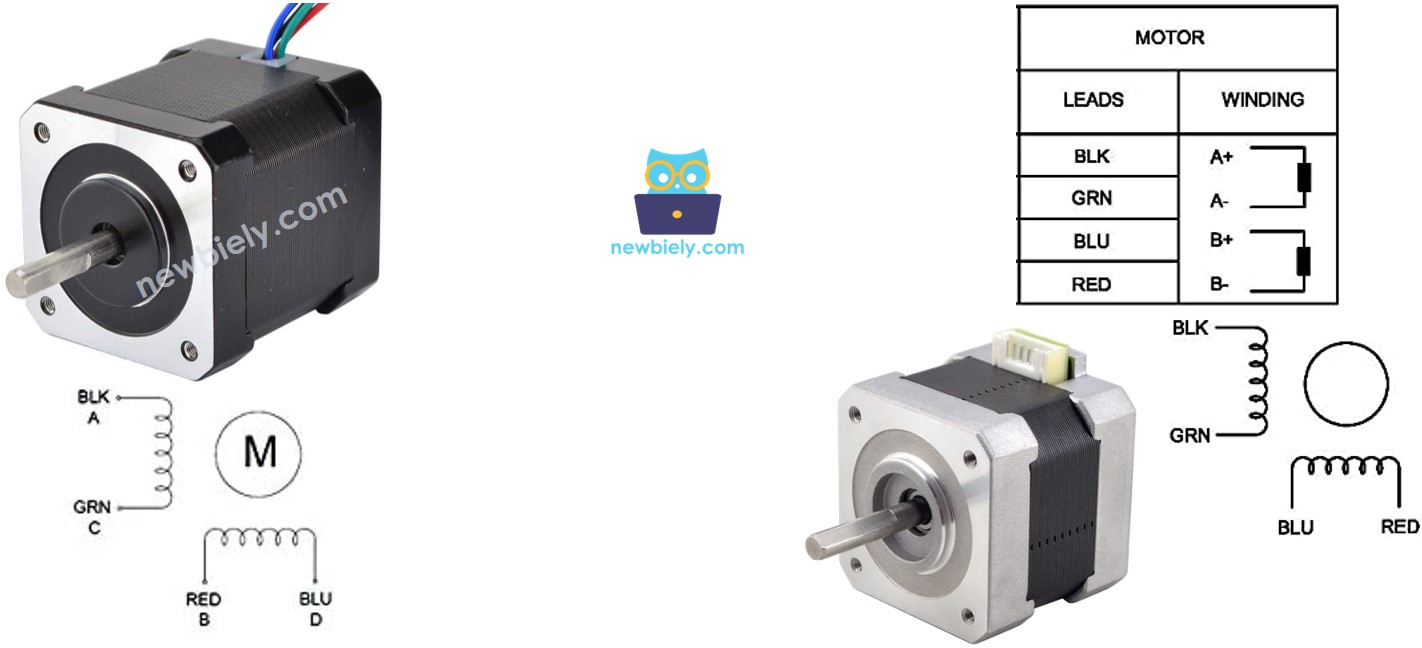
L'agencement des broches, les étiquettes des fils et les couleurs des fils peuvent varier d'un fabricant à l'autre. Vous devez vérifier la fiche technique ou le manuel pour savoir quelle couleur de fil correspond à quel nom de broche. L'image ci-dessus montre aussi les spécifications de deux moteurs différents, avec un étiquetage et des couleurs de fils différents.
Pas par tour
La spécification du moteur indique la valeur DEG_PER_STEP. Selon la technique de contrôle, STEP_PER_REVOLUTION peut être déterminé à partir du tableau suivant :
| Méthode de contrôle | Pas par tour | Degrés réels par pas |
|---|---|---|
| Pas complet | STEP_PER_REVOLUTION = 360 / DEG_PER_STEP | DEG_PER_STEP |
| Demi-pas | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * 2 | DEG_PER_STEP / 2 |
| Micro-pas (1/n) | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * n | DEG_PER_STEP / n |
Par exemple, si la fiche technique du moteur indique 1,8 degré/pas :
| Méthode de contrôle | Pas par tour | Degrés réels par pas |
|---|---|---|
| Pas complet | 200 pas/tour | 1,8° |
| Demi-pas | 400 pas/tour | 0,9° |
| Micro-pas (1/n) | (200 * n) pas/tour | (1,8 / n)° |
Comment contrôler un moteur pas à pas avec un Arduino Nano
L'Arduino Nano peut générer des signaux pour contrôler le moteur pas à pas, mais ces signaux n'ont pas la tension et/ou le courant suffisants dont le moteur pas à pas a besoin. Par conséquent, un pilote matériel est nécessaire entre l'Arduino Nano et le moteur pas à pas. Ce pilote a deux fonctions :
- Amplifier les signaux de commande de l'Arduino Nano en courant et en tension
- Protéger l'Arduino Nano contre le courant et la tension élevés utilisés pour alimenter le moteur pas à pas.
Il existe de nombreux types de pilotes matériels qui peuvent être utilisés pour gérer les moteurs pas à pas. Dans ce tutoriel, nous utilisons le pilote DRV8825. Il a remplacé le L298N, car il limite le courant des bobines, donc le moteur et le pilote restent plus froids.
À propos du pilote DRV8825
Le petit module pilote DRV8825 a une seule tâche : faire fonctionner un moteur pas à pas bipolaire, comme un NEMA 17. L'Arduino Nano lui dit seulement deux choses : quand faire un pas (broche STEP) et dans quel sens tourner (broche DIR). Le pilote fait toute la commutation des bobines tout seul.
Points principaux :
- Alimentation du moteur : 8,2V à 45V. Nous utilisons un adaptateur 12V.
- Courant : environ 1,5A par bobine (2,5A en pointe), et un petit bouton sur le module permet de changer la limite de courant.
- Micro-pas : du pas complet jusqu'au 1/32 de pas, pour un mouvement doux et silencieux.
- Logique : fonctionne avec les cartes 3,3V et 5V, donc les broches de l'Arduino Nano le pilotent directement.
- Protection : surintensité, surchauffe et sous-tension.
Brochage du pilote DRV8825
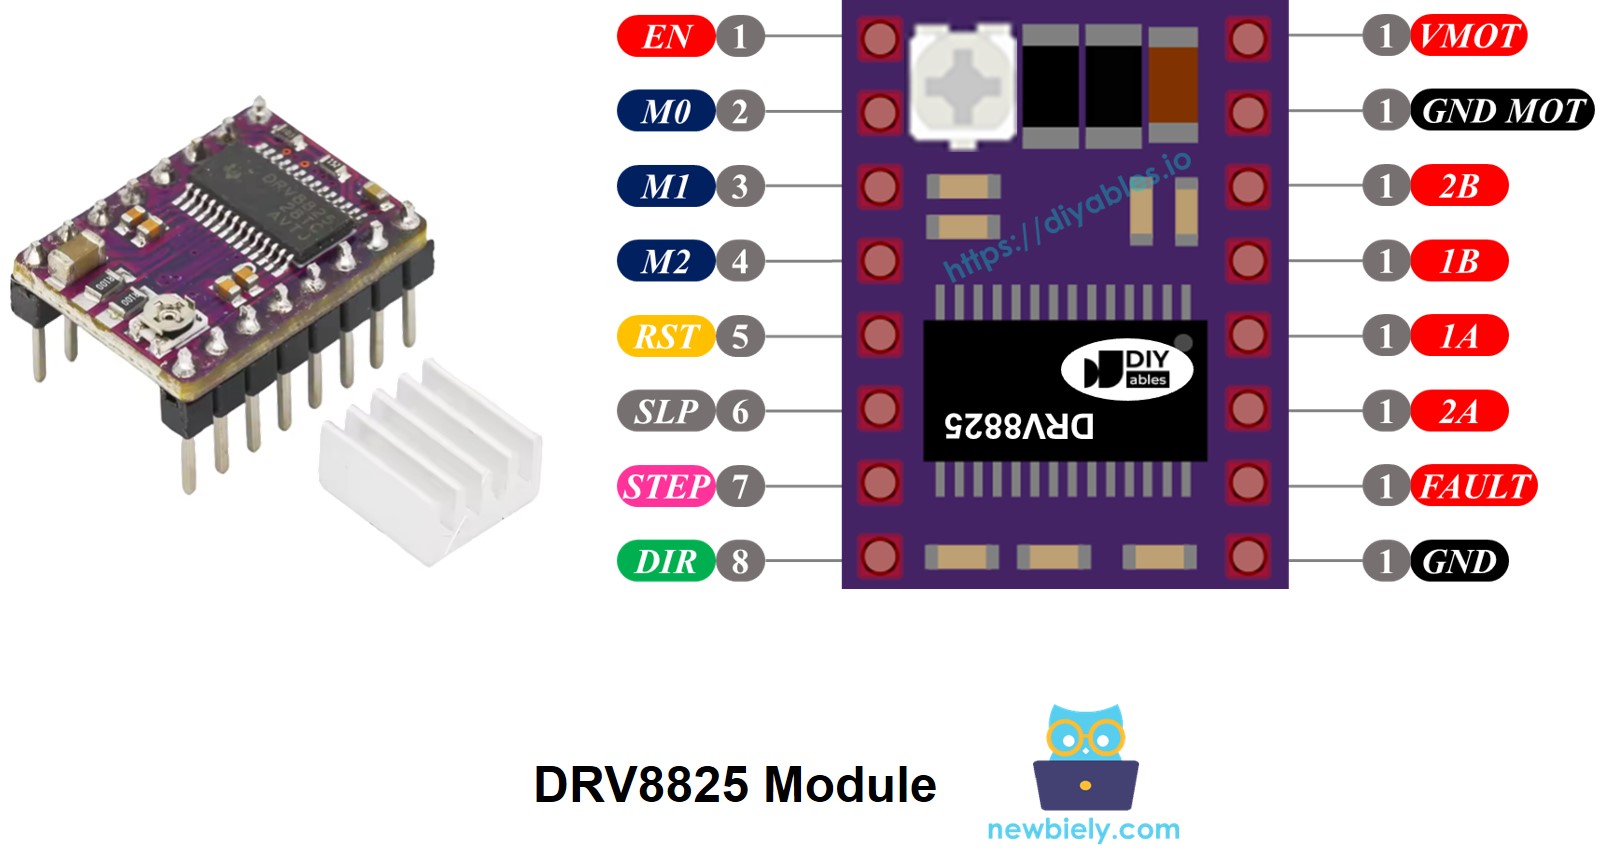
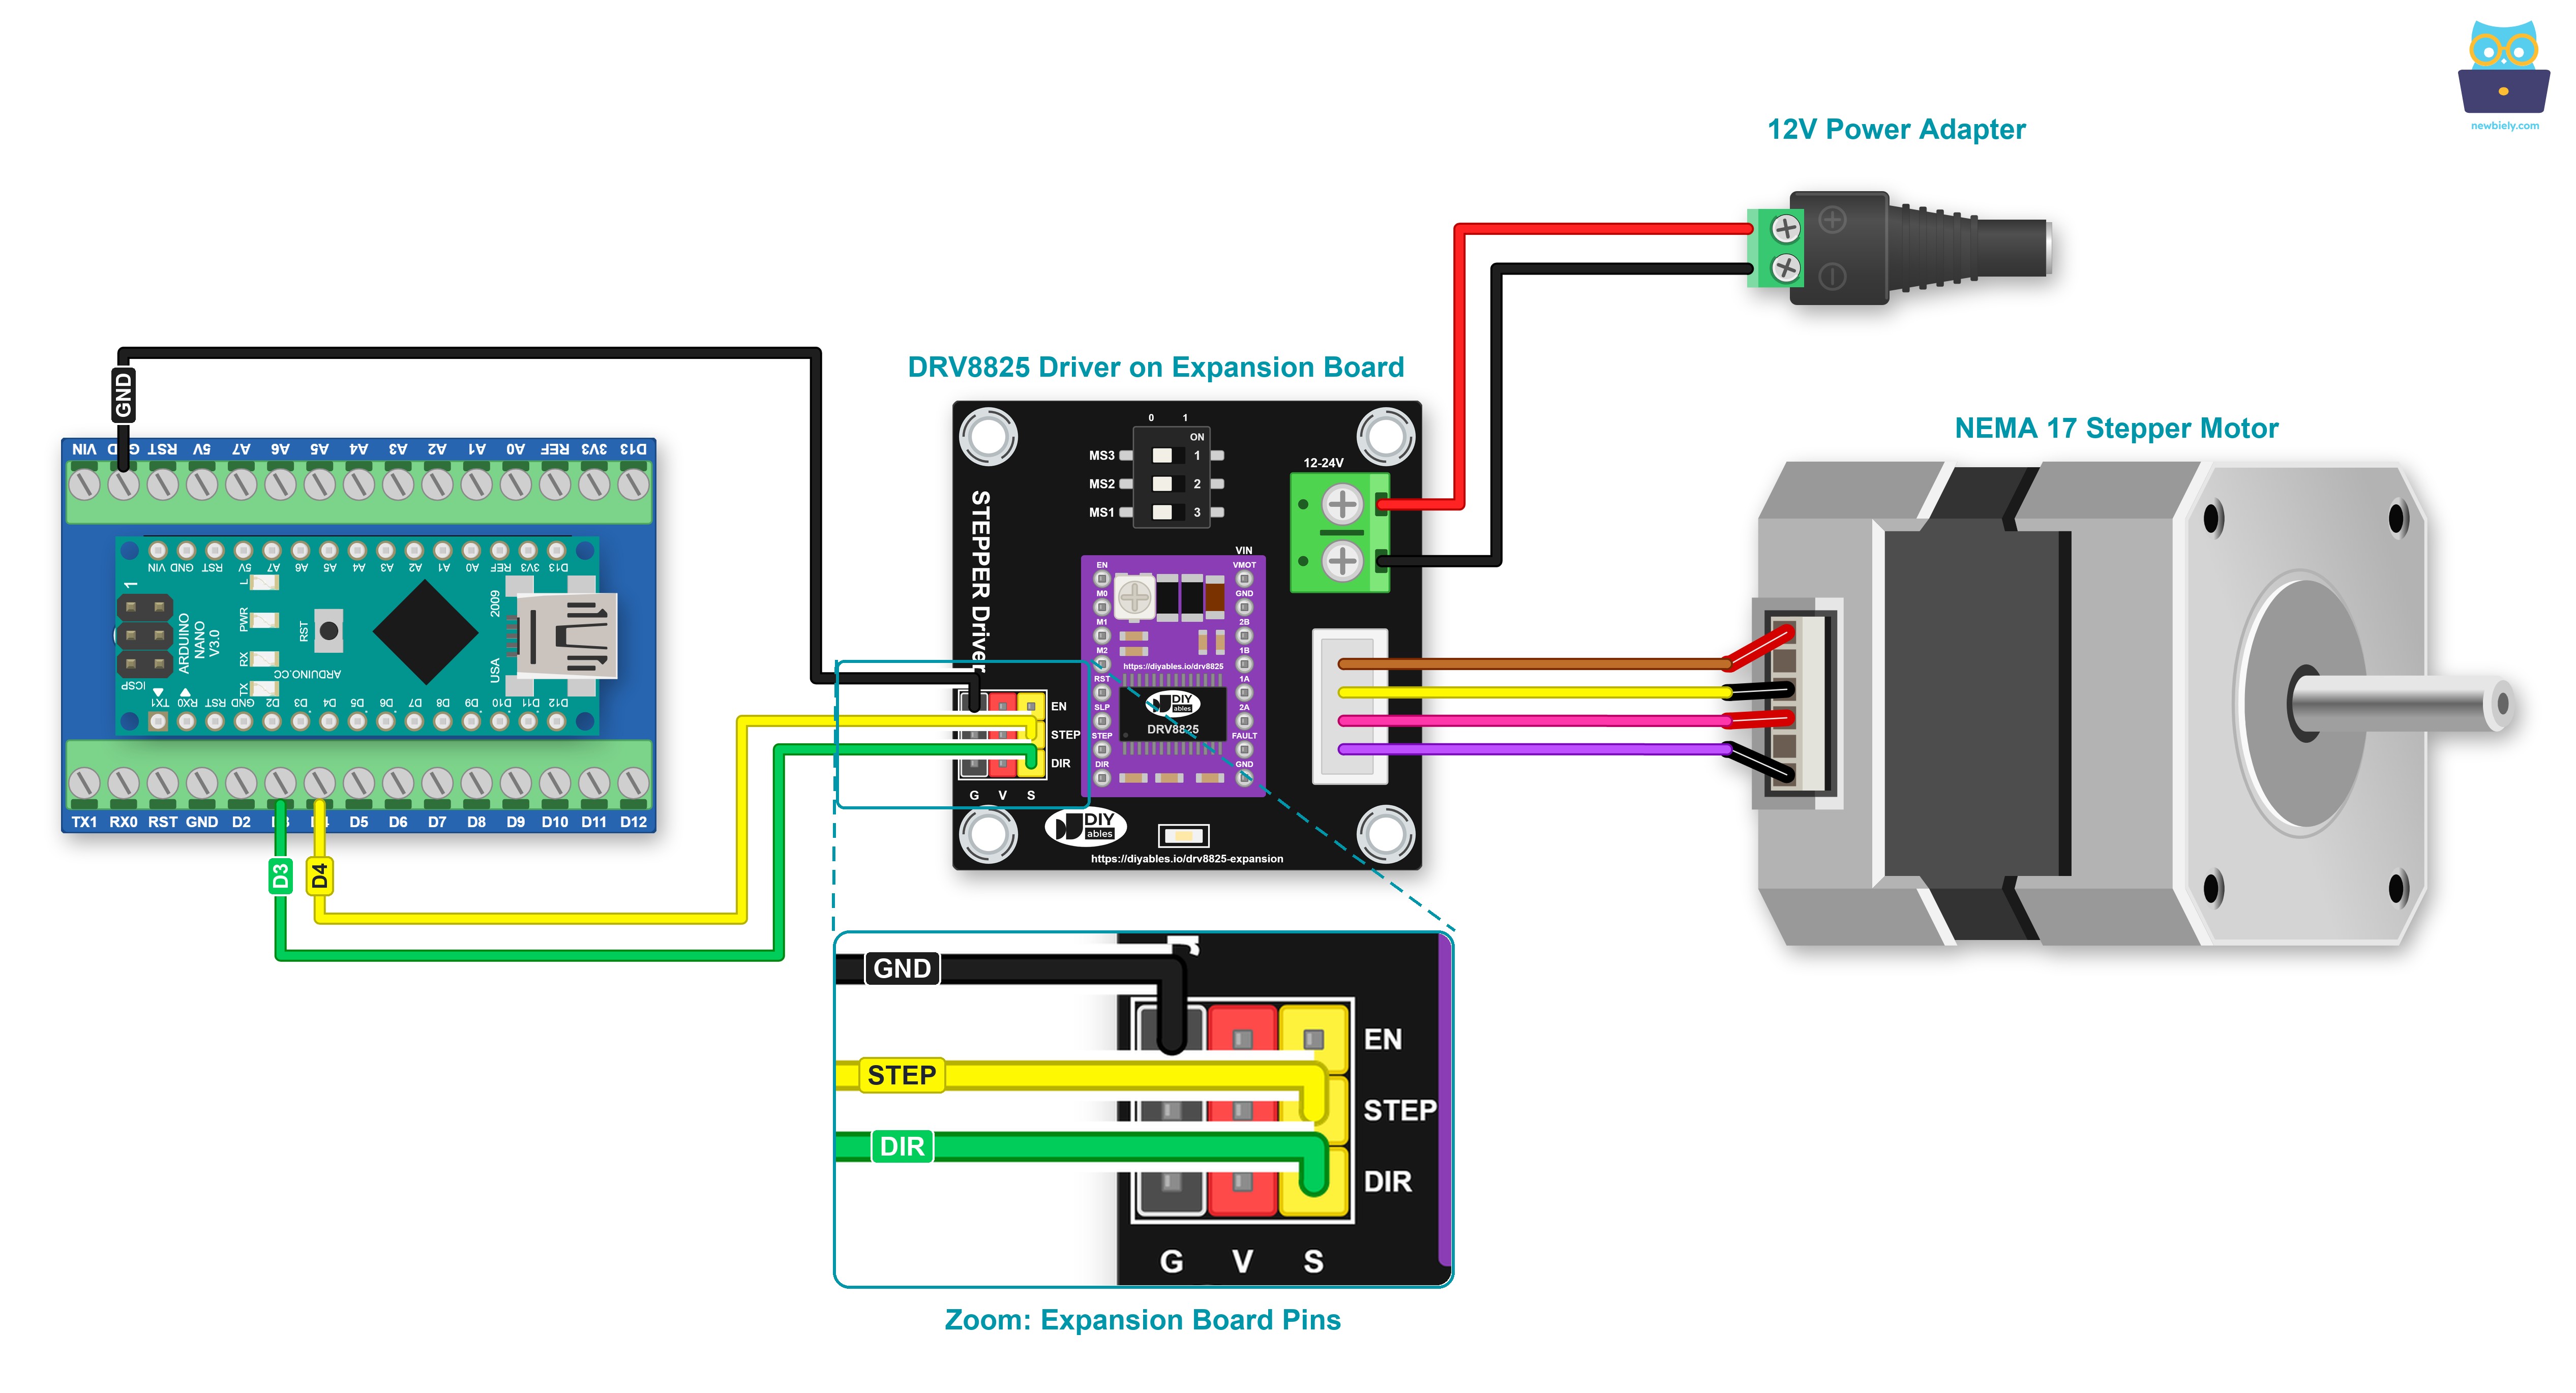
Le module DRV8825 a 16 broches. Pour garder un câblage simple, nous le branchons sur la carte d'extension DIYables pour DRV8825. La carte d'extension offre des connecteurs faciles :
- Bornier à vis VIN / GND : l'alimentation 12V du moteur. Un condensateur de 100uF sur la carte garde cette alimentation stable.
- Prise XH à 4 broches (2B, 2A, 1A, 1B) : se connecte aux quatre fils du moteur pas à pas.
- Connecteur G V S : une rangée pour chacun de EN, STEP et DIR. La broche S est le signal, G est la masse.
- Interrupteur DIP à 3 positions : règle les broches de micro-pas (MS1, MS2, MS3). Tout sur OFF = pas complet = 200 pas par tour pour un moteur de 1,8°.
- RST et SLP n'ont besoin d'aucun fil : une piste sur la carte d'extension les relie et réveille le pilote.
Nous n'avons besoin que de deux broches de l'Arduino Nano : une pour STEP et une pour DIR. La broche EN est laissée libre, ce qui garde le pilote activé. Les broches V servent seulement au pilote A4988, donc elles ne sont pas utilisées ici.
※ Note:
Réglez la limite de courant avant de faire tourner le moteur longtemps. Commencez avec un réglage bas et augmentez-le petit à petit en regardant comment le moteur tourne. Au-delà d'environ 1,5A, le DRV8825 chauffe.
Schéma de câblage
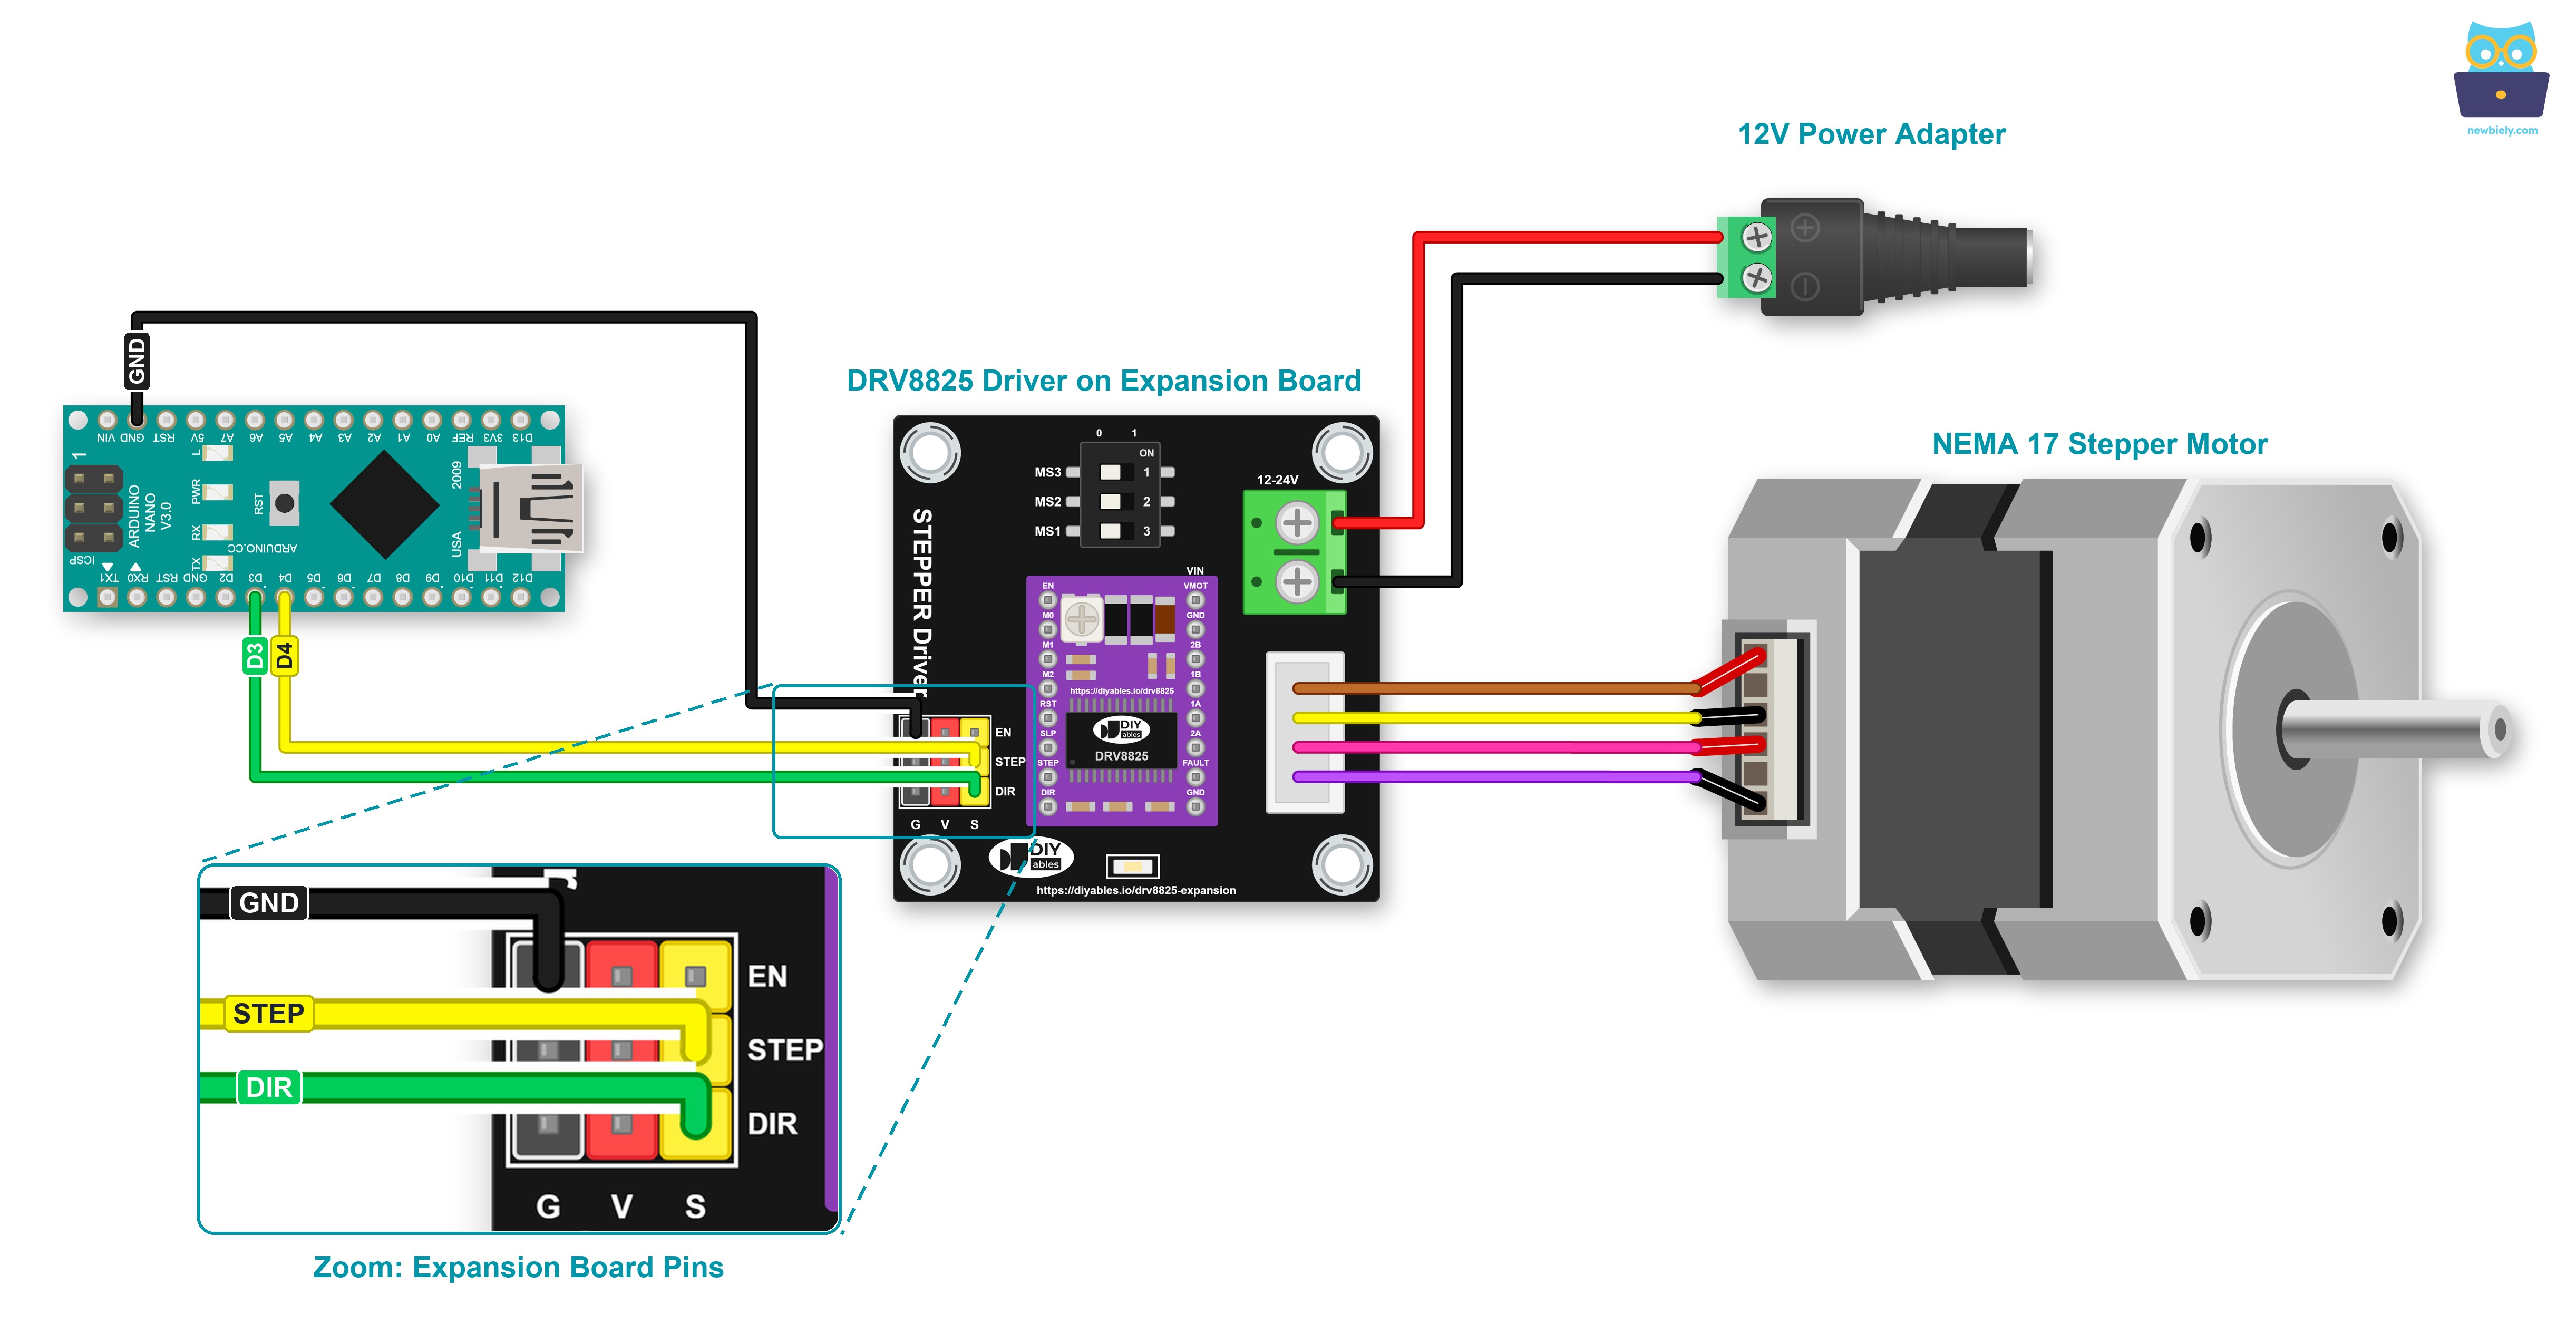
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
※ Note:
- Le pas complet est utilisé ici, donc mettez chaque interrupteur DIP de la carte d'extension (les trois) sur OFF.
- La disposition des broches des moteurs pas à pas peut varier selon les fabricants. Veuillez vous référer au tableau ci-dessous pour le câblage correct.
Tableau de câblage entre l'Arduino Nano et le pilote DRV8825
| Broches Arduino Nano | Broches de la carte d'extension DRV8825 |
|---|---|
| D4 | broche S de STEP |
| D3 | broche S de DIR |
| GND | une broche G |
La rangée EN et les broches V restent non connectées. L'adaptateur 12V va au bornier à vis VIN et GND de la carte d'extension via la prise d'alimentation DC.
Les fils conviennent aussi à une carte d'extension à bornier à vis pour Arduino Nano. Branchez le Nano dessus et fixez les trois fils de commande avec des vis. L'image montre ce montage :
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Tableau de câblage entre le pilote DRV8825 et le moteur pas à pas
Important ! Ne faites pas attention à l'ordre des fils du moteur pas à pas sur le schéma ci-dessus. Il s'agit simplement d'une illustration. L'agencement des broches des moteurs pas à pas peut varier selon les fabricants. Assurez-vous que votre câblage suit le tableau ci-dessous. Une bobine va à 1A et 1B, l'autre bobine va à 2A et 2B.
| Broches DRV8825 | Broches du moteur pas à pas | Ou | Ou |
|---|---|---|---|
| 1A | A+ | A | A |
| 1B | A- | A | C |
| 2A | B+ | B | B |
| 2B | B- | B | D |
Avant d'acheter un moteur pas à pas, il est recommandé de consulter la fiche technique, les spécifications ou le manuel du moteur pas à pas. Assurez-vous que l'information contient la correspondance entre la couleur et le nom des broches. Par exemple, ce moteur pas à pas fournit la correspondance comme on peut le voir dans l'image suivante :
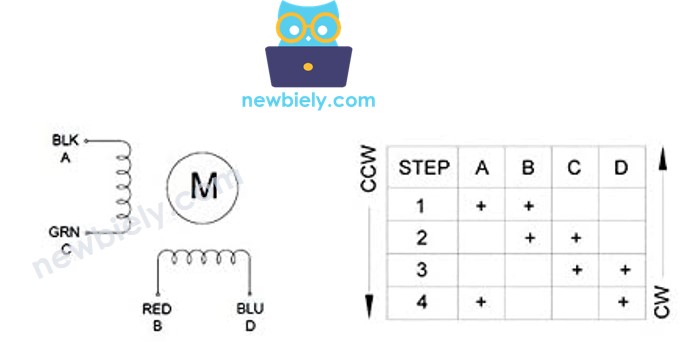
D'après cette correspondance, le tableau de câblage est :
| Broches DRV8825 | broches du moteur pas à pas | couleur du fil |
|---|---|---|
| 1A | A | fil noir |
| 1B | C | fil vert |
| 2A | B | fil rouge |
| 2B | D | fil bleu |
※ Note:
Pour faire tourner le moteur dans l'autre sens, échangez les deux fils d'une bobine (par exemple, échangez les fils sur 1A et 1B). Par conséquent, une augmentation de la position peut alors faire tourner le moteur dans le sens antihoraire au lieu du sens horaire.
Câblage sans la carte d'extension
Le module DRV8825 seul peut remplacer le montage avec la carte d'extension. La carte Arduino Nano n'a toujours besoin que de trois fils : STEP, DIR et GND.
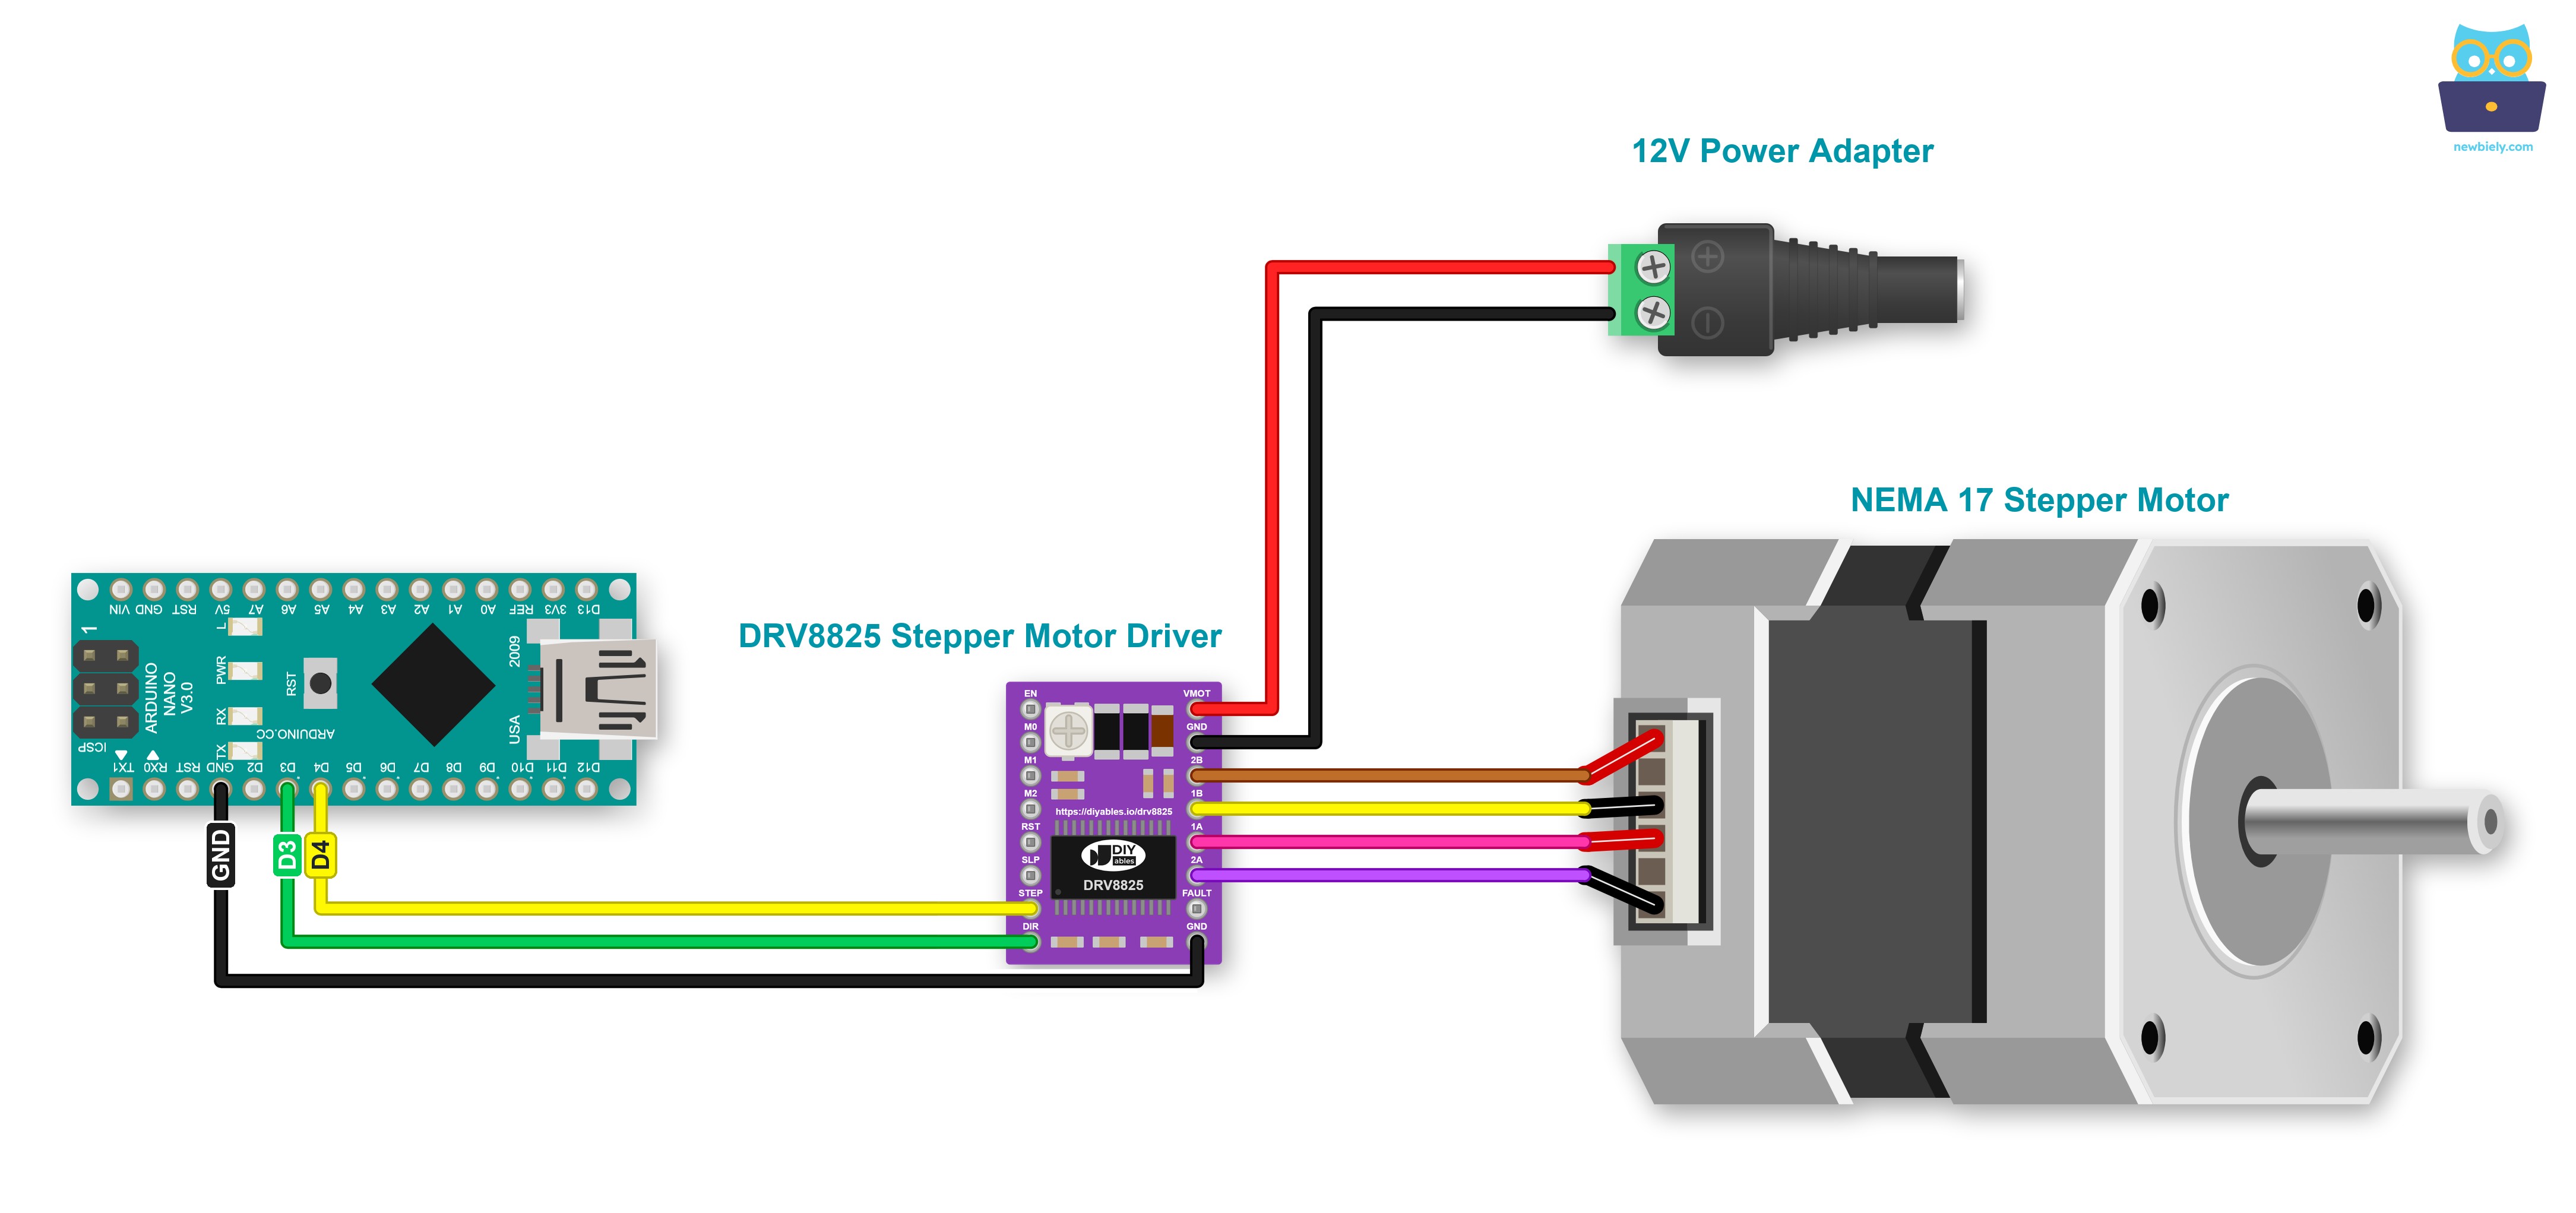
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Les mêmes connexions, faites sur le shield à bornier à vis :
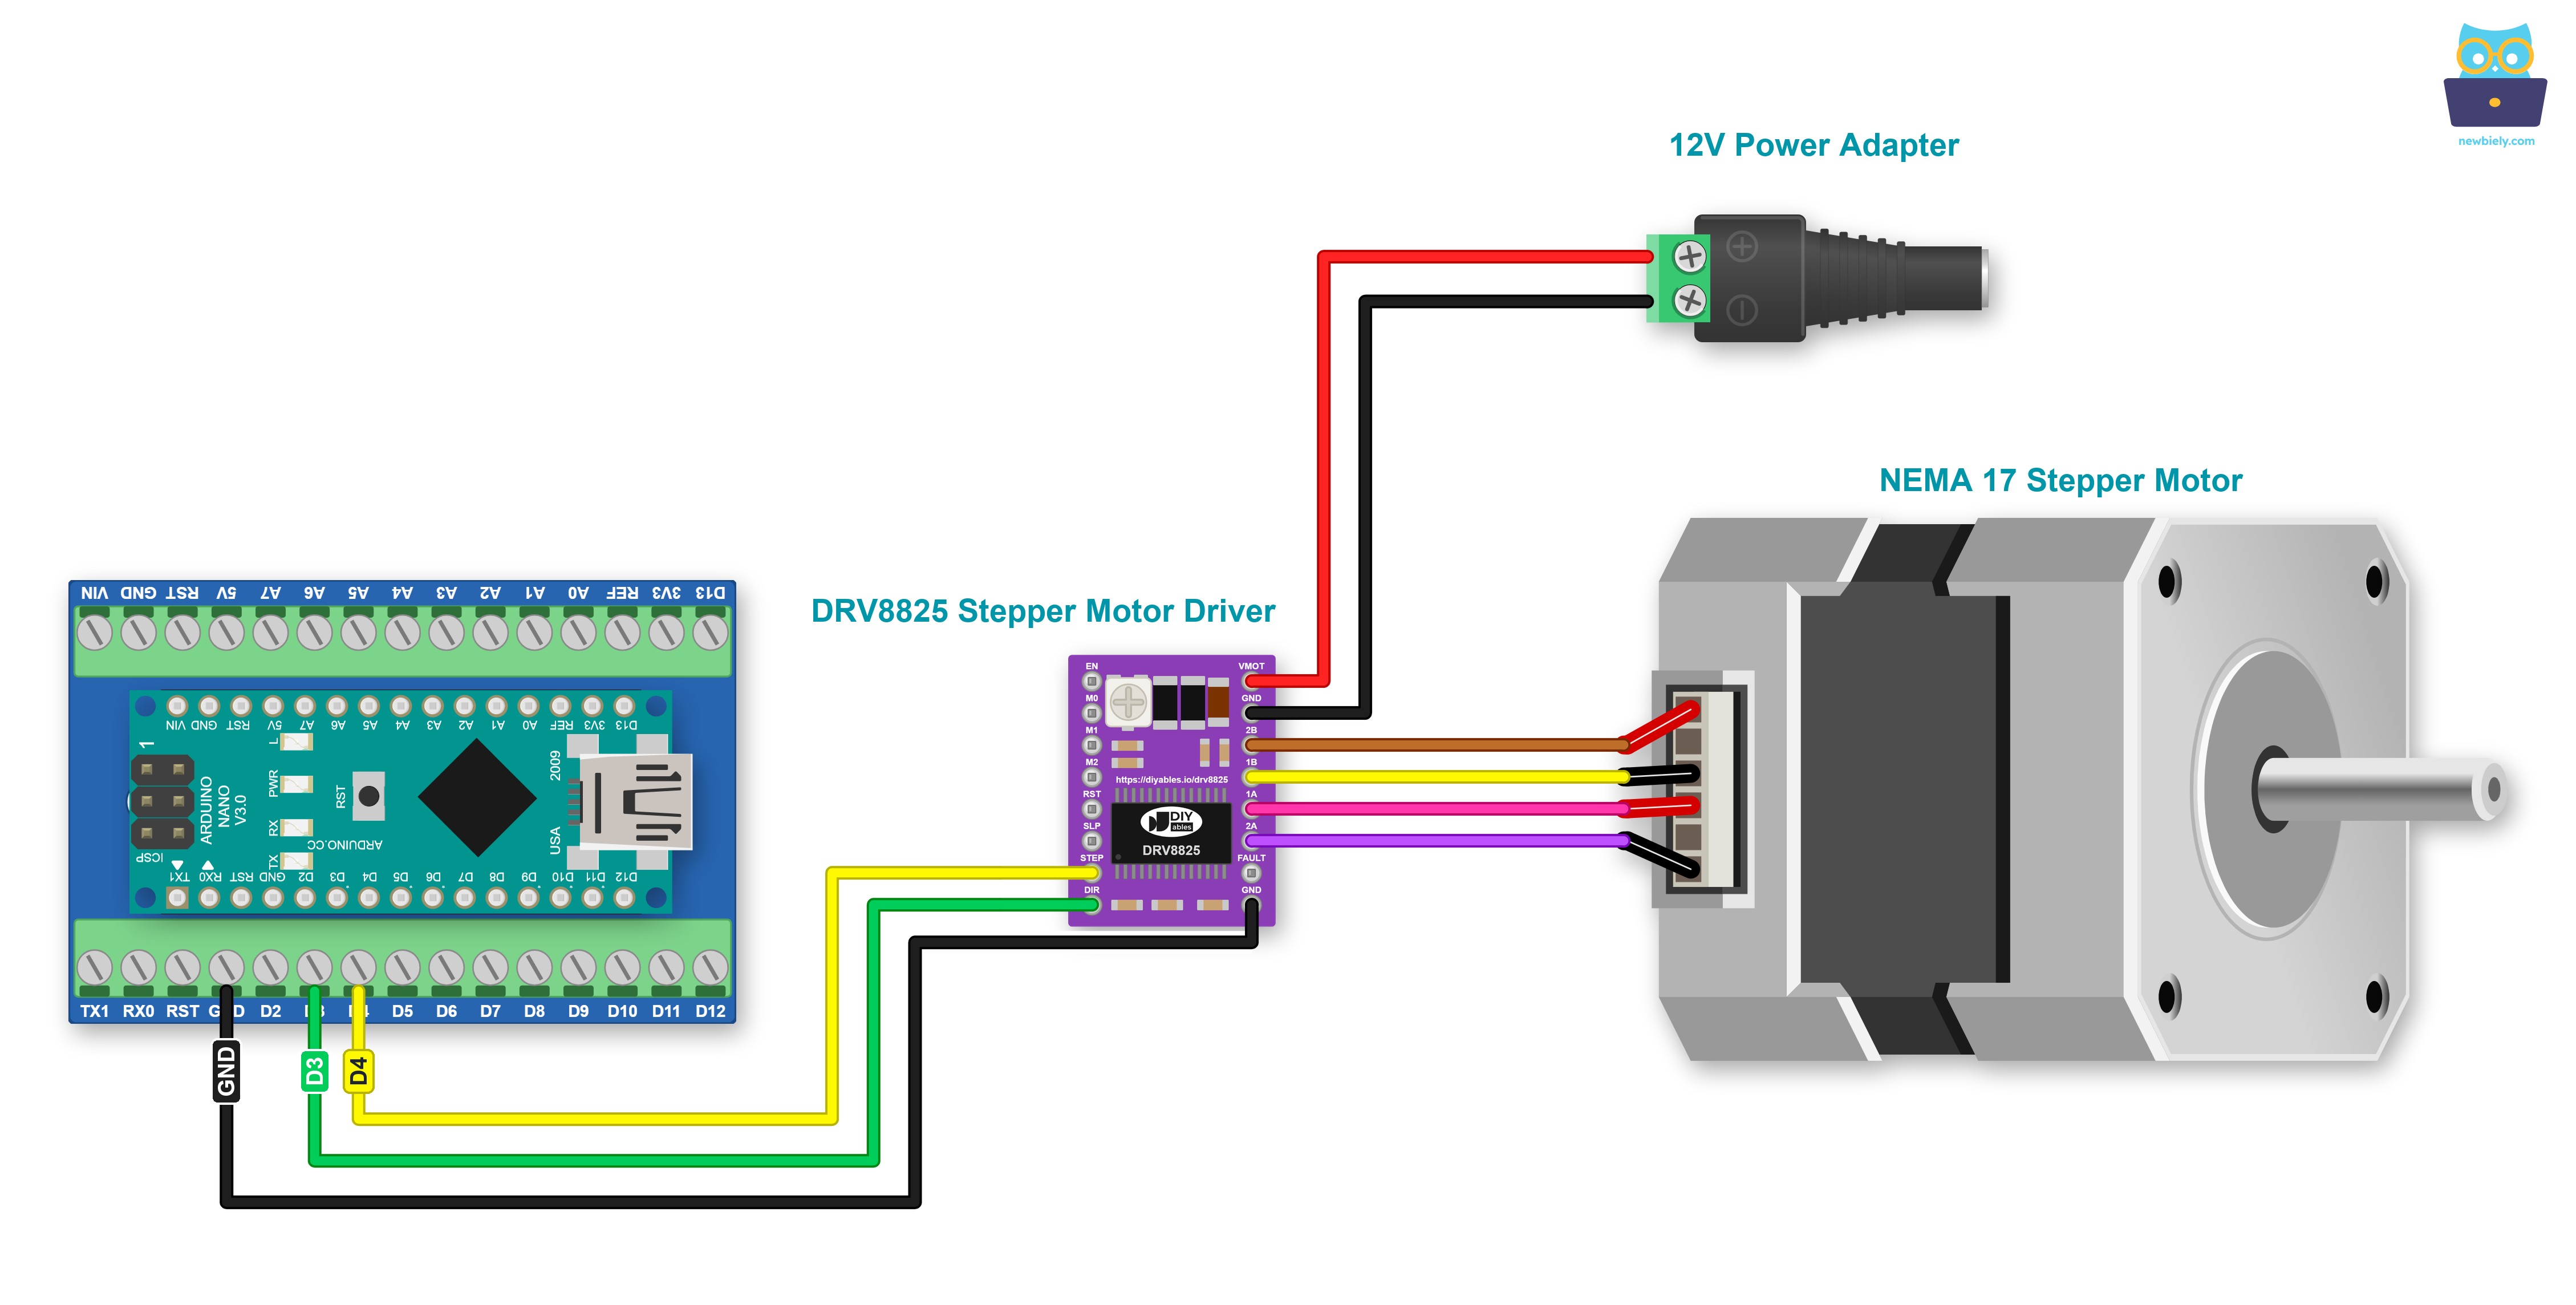
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Voir Comment alimenter un Arduino Nano..
| Broche du module DRV8825 | À relier à |
|---|---|
| STEP | Arduino Nano D4 |
| DIR | Arduino Nano D3 |
| GND (à côté de FAULT) | Arduino Nano GND |
| VMOT | + de l'adaptateur 12V |
| GND (à côté de VMOT) | - de l'adaptateur 12V |
| 2B et 1B | une bobine du moteur pas à pas |
| 1A et 2A | l'autre bobine du moteur pas à pas |
| EN, M0, M1, M2, RST, SLP, FAULT | non connectées |
※ Note:
- Placez un condensateur de 100uF (25V ou plus) entre VMOT et GND, le plus près possible du module. Il protège le pilote des pics de tension.
- RST et SLP sont côte à côte. Les relier avec un fil réveille un module qui ne répond pas.
Comment contrôler un moteur pas à pas avec un pilote DRV8825.
Contrôler un moteur pas à pas peut être un défi, surtout lorsque nous devons le faire sans blocage. Heureusement, la bibliothèque AccelStepper rend cela très facile.
L'IDE Arduino contient une bibliothèque Stepper intégrée. Néanmoins, nous vous déconseillons d'utiliser cette bibliothèque pour les raisons suivantes :
- La bibliothèque offre une fonction bloquante. Cela signifie que l'Arduino Nano ne peut pas exécuter d'autres tâches pendant qu'il contrôle le moteur pas à pas.
- Elle ne possède pas assez de fonctions.
À la place, nous suggérons d'utiliser la bibliothèque AccelStepper. Cette bibliothèque offre :
- Accélération
- Décélération
- Le mode DRIVER, qui communique avec un pilote STEP/DIR comme notre DRV8825
- La capacité de contrôler plusieurs moteurs pas à pas en même temps, avec des pas indépendants et simultanés pour chaque moteur
- Remarque : la taille du micro-pas n'est pas réglée dans le code. Ce sont les interrupteurs DIP de la carte d'extension qui la règlent.
L'objet stepper est créé en mode DRIVER, avec la broche STEP en premier et la broche DIR en second :
Comment contrôler la position d'un moteur pas à pas via le pilote DRV8825
Nous pouvons déplacer le moteur pas à pas à la position souhaitée en utilisant :
※ Note:
La fonction stepper.moveTo() est non bloquante, ce qui est un grand avantage de la bibliothèque. Cependant, lors de l'utilisation de cette fonction, il y a quelques points à surveiller :
- Assurez-vous d'appeler 'stepper.run()' aussi souvent que possible, de préférence dans la fonction void loop().
- Évitez d'utiliser la fonction delay() pendant que le moteur est en mouvement.
- N'utilisez pas les fonctions Serial.print() et Serial.println() pendant que le moteur tourne, car elles ralentissent le moteur pas à pas.
Comment contrôler la vitesse d'un moteur pas à pas via le pilote DRV8825
Nous pouvons régler non seulement la vitesse, mais aussi l'accélération et la décélération, grâce à quelques fonctions de base.
Comment contrôler la direction d'un moteur pas à pas via le pilote DRV8825
Le DRV8825 lit la broche DIR avant chaque pas. AccelStepper règle cette broche pour vous. Si vous câblez le moteur comme indiqué, il tournera dans le :
- Sens horaire : quand vous déplacez le moteur d'une position plus basse vers une position plus haute (la position augmente)
- Sens antihoraire : quand vous déplacez le moteur d'une position plus haute vers une position plus basse (la position diminue)
Par exemple :
- Lorsque la position actuelle est 100 et que le moteur est envoyé à 200, il tourne dans le sens horaire
- Si la position actuelle est -200 et que le moteur est envoyé à -100, il tourne dans le sens horaire
- Si la position actuelle est 200 et que le moteur est envoyé à 100, il tourne dans le sens antihoraire
- Si la position actuelle est -100 et que le moteur est envoyé à -200, il tourne dans le sens antihoraire
※ Note:
Comme indiqué précédemment, si vous échangez les deux fils d'une bobine (1A avec 1B, ou 2A avec 2B), l'augmentation de la position peut se faire dans le sens antihoraire et la diminution de la position dans le sens horaire.
Comment arrêter un moteur pas à pas
- Le moteur pas à pas s'arrêtera lorsqu'il atteindra la position souhaitée.
- Il est également possible de l'arrêter immédiatement avec la fonction stepper.stop().
Code Arduino Nano - Code du moteur pas à pas
Le code suivant :
- Fait tourner le moteur d'un tour dans le sens horaire
- Met le moteur en pause pendant 5 secondes
- Fait tourner le moteur d'un tour dans le sens antihoraire
- Arrête le moteur pendant 5 secondes
- Répète le processus encore et encore
Étapes rapides
- Faites le câblage comme sur le schéma. Mettez les trois interrupteurs DIP sur OFF.
- Cliquez sur l'icône Libraries dans la barre de gauche de l'IDE Arduino.
- Recherchez “AccelStepper” et trouvez la bibliothèque AccelStepper créée par Mike McCauley.
- Appuyez sur le bouton Install pour installer la bibliothèque AccelStepper.
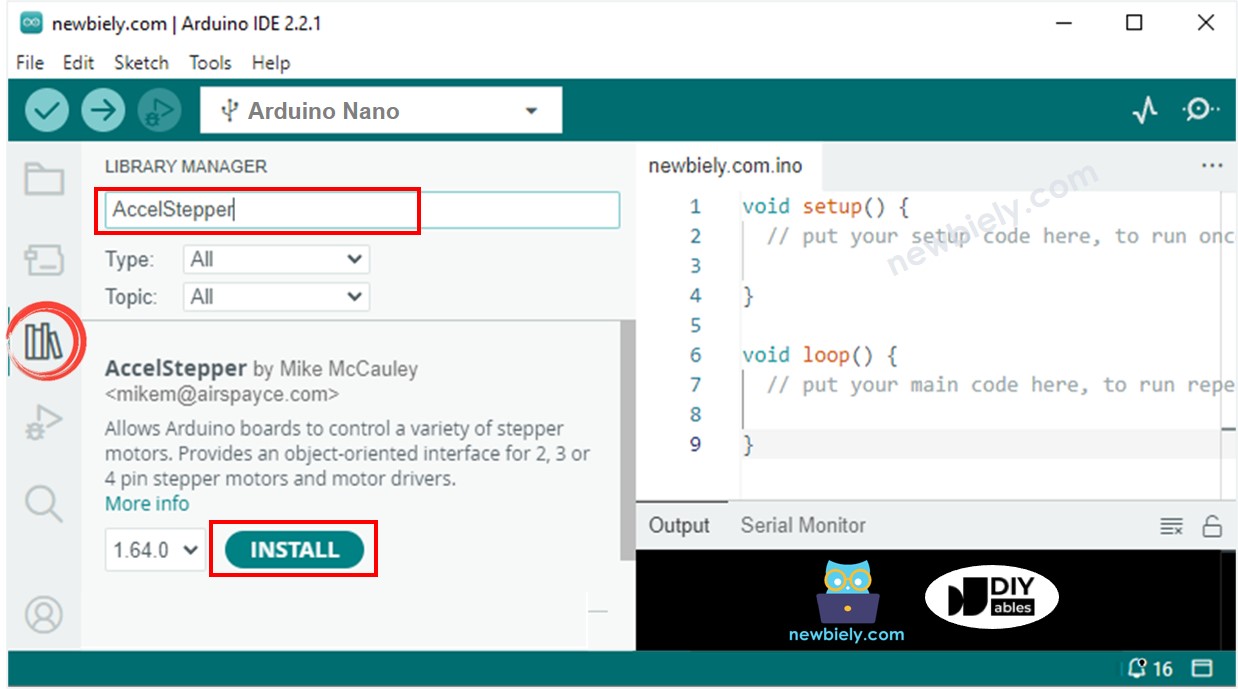
- Copiez le code et ouvrez-le dans l'IDE Arduino.
- Cliquez sur le bouton Upload pour charger le code sur l'Arduino Nano.
- Branchez l'adaptateur 12V dans la prise d'alimentation DC.
- Le moteur pas à pas fera un tour dans le sens horaire, marquera une pause de 5 secondes, fera un tour en arrière dans le sens antihoraire, marquera une pause de 5 secondes, et répétera ce processus.
- Vérifiez le résultat dans le Moniteur Série.
Si le moteur bourdonne ou saute des pas, tournez un peu vers le haut le bouton de limite de courant du DRV8825.
Explication du code
Découvrez l'explication ligne par ligne contenue dans les commentaires du code source !