
Raspberry Pi - Actionneur
Ce tutoriel vous explique comment utiliser le Raspberry Pi pour contrôler un actionneur linéaire. En détail, nous allons apprendre :
- Comment fonctionne un actionneur linéaire
- Comment programmer le Raspberry Pi pour faire sortir ou rentrer un actionneur linéaire
- Comment programmer le Raspberry Pi pour contrôler la vitesse d'un actionneur linéaire
Il existe deux types d'actionneurs linéaires :
- Actionneur linéaire sans retour d'information : il sort ou rentre généralement jusqu'au bout et ne peut pas être contrôlé avec précision pour s'arrêter à une position donnée.
- Actionneur linéaire avec retour d'information : il possède un signal de retour qui permet de le contrôler avec précision pour sortir ou rentrer jusqu'à une position donnée.
Ce tutoriel concerne l'actionneur linéaire sans retour d'information. Si vous voulez découvrir l'actionneur linéaire avec retour d'information, consultez ce tutoriel : Raspberry Pi - Actionneur avec retour d'information.
Préparation du matériel
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
À propos de l'actionneur linéaire
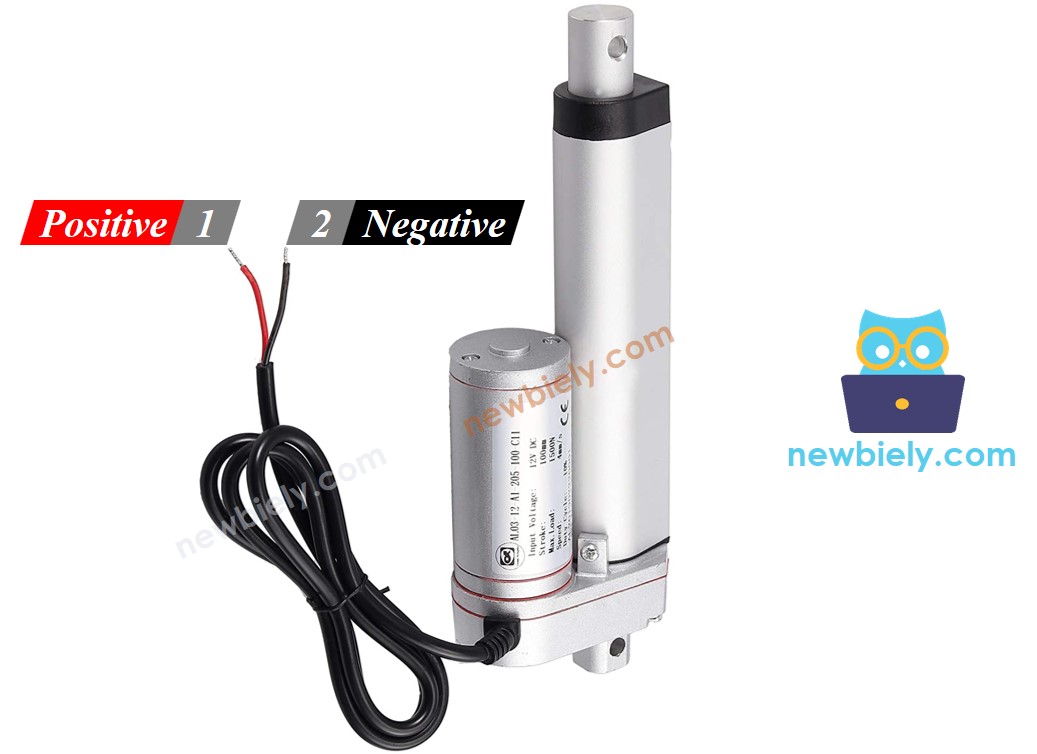
Brochage de l'actionneur linéaire
Un actionneur linéaire a deux fils : le fil positif est généralement rouge et le fil négatif généralement noir.
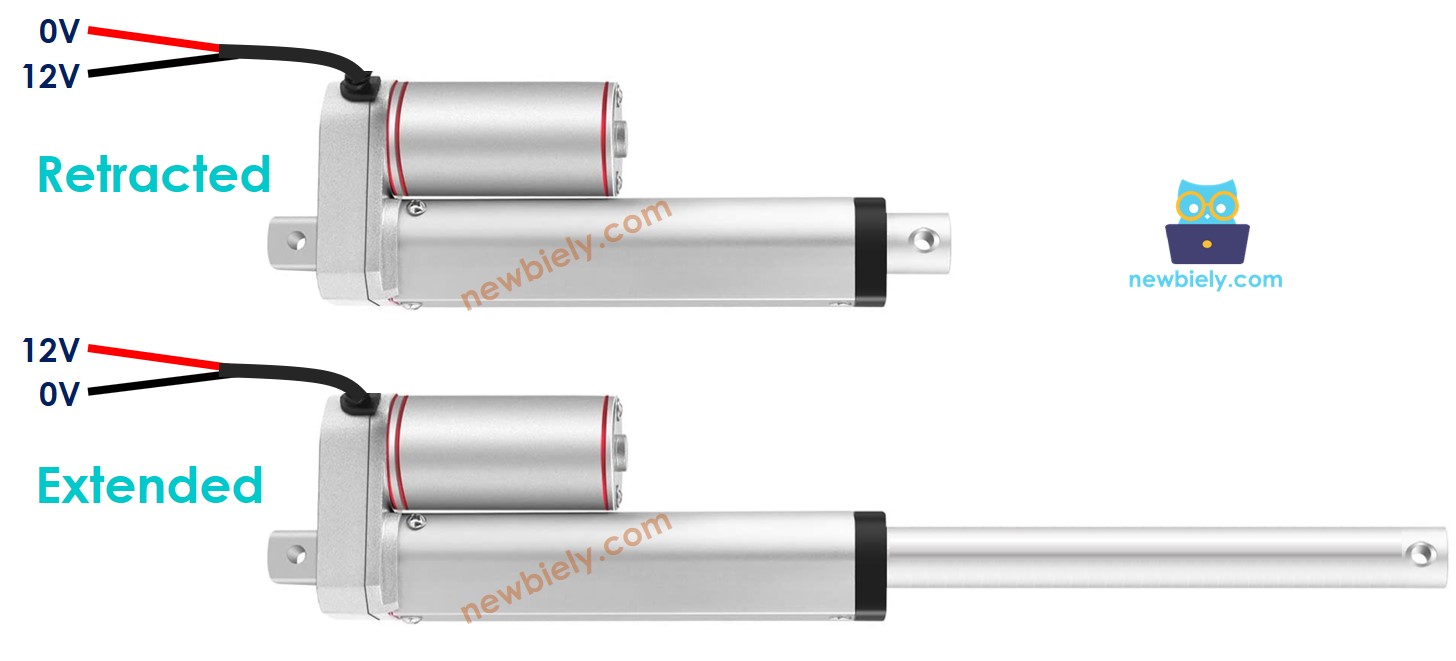
Comment ça marche
Lors de l'achat d'un actionneur linéaire, il est important de savoir quelle tension il lui faut pour fonctionner. Prenons par exemple un actionneur linéaire de 12V.
Lorsque vous alimentez l'actionneur linéaire 12V avec une source d'alimentation 12V :
- Connectez 12V au fil positif et GND au fil négatif : l'actionneur linéaire sort à pleine vitesse jusqu'à atteindre sa limite.
- Connectez 12V au fil négatif et GND au fil positif : l'actionneur linéaire rentre à pleine vitesse jusqu'à atteindre sa limite.
Quand on coupe l'alimentation de l'actionneur en reliant le fil positif et le fil négatif à la masse, le mouvement de sortie ou de rentrée s'arrête.
※ Note:
Un moteur à courant continu, un servomoteur ou un moteur pas à pas sans réducteur ne peut pas garder sa position sous une charge quand l'alimentation est coupée. Un actionneur, au contraire, peut rester en position même sans alimentation pendant qu'il porte une charge.
Si la tension d'alimentation de l'actionneur linéaire est inférieure à 12V, il sort et rentre quand même, mais pas à sa vitesse maximale. On peut donc modifier la vitesse de l'actionneur linéaire en changeant la tension. Cependant, cette méthode est rarement utilisée car il est difficile de contrôler la tension de la source d'alimentation. On garde donc la tension d'alimentation constante et on règle la vitesse de l'actionneur linéaire avec un signal PWM. Plus le rapport cyclique du PWM est grand, plus l'actionneur linéaire sort ou rentre vite.
Comment contrôler un actionneur linéaire avec un Raspberry Pi
Contrôler un actionneur linéaire consiste à :
- Faire sortir l'actionneur linéaire à sa vitesse maximale.
- Faire rentrer l'actionneur linéaire à sa vitesse maximale.
- (Optionnel) Régler la vitesse de sortie/rentrée.
Le Raspberry Pi peut générer un signal pour contrôler l'actionneur linéaire, mais ce signal a une tension et un courant faibles. Il faut donc un driver matériel entre le Raspberry Pi et l'actionneur linéaire, pour amplifier le signal de commande du Raspberry Pi et pour recevoir un autre signal de commande du Raspberry Pi qui inverse la polarité de l'alimentation et contrôle ainsi le sens.
※ Note:
- Ce tutoriel fonctionne avec n'importe quel actionneur linéaire. L'actionneur linéaire 12V n'est qu'un exemple.
- Une broche GPIO du Raspberry Pi ne fournit que 3,3V et quelques milliampères. Même un petit actionneur linéaire de 5V a besoin de beaucoup plus de courant, il faut donc toujours un driver entre le Raspberry Pi et l'actionneur.
Il existe de nombreux types de puces et de modules utilisables comme drivers d'actionneur linéaire. Parmi eux, ce tutoriel utilise le driver BTS7960.
À propos du driver BTS7960
Les boutiques vendent souvent le module BTS7960 sous le nom IBT-2. Cette carte puissante pilote une charge à courant continu, par exemple un actionneur linéaire ou un gros motoréducteur. Un actionneur linéaire tire un fort courant au démarrage, puis de nouveau quand il arrive en butée. Le BTS7960 gère cela sans peine, et il ne perd presque aucune tension. C'est pourquoi il remplace l'ancien L298N sur cette page.
Brochage du driver BTS7960
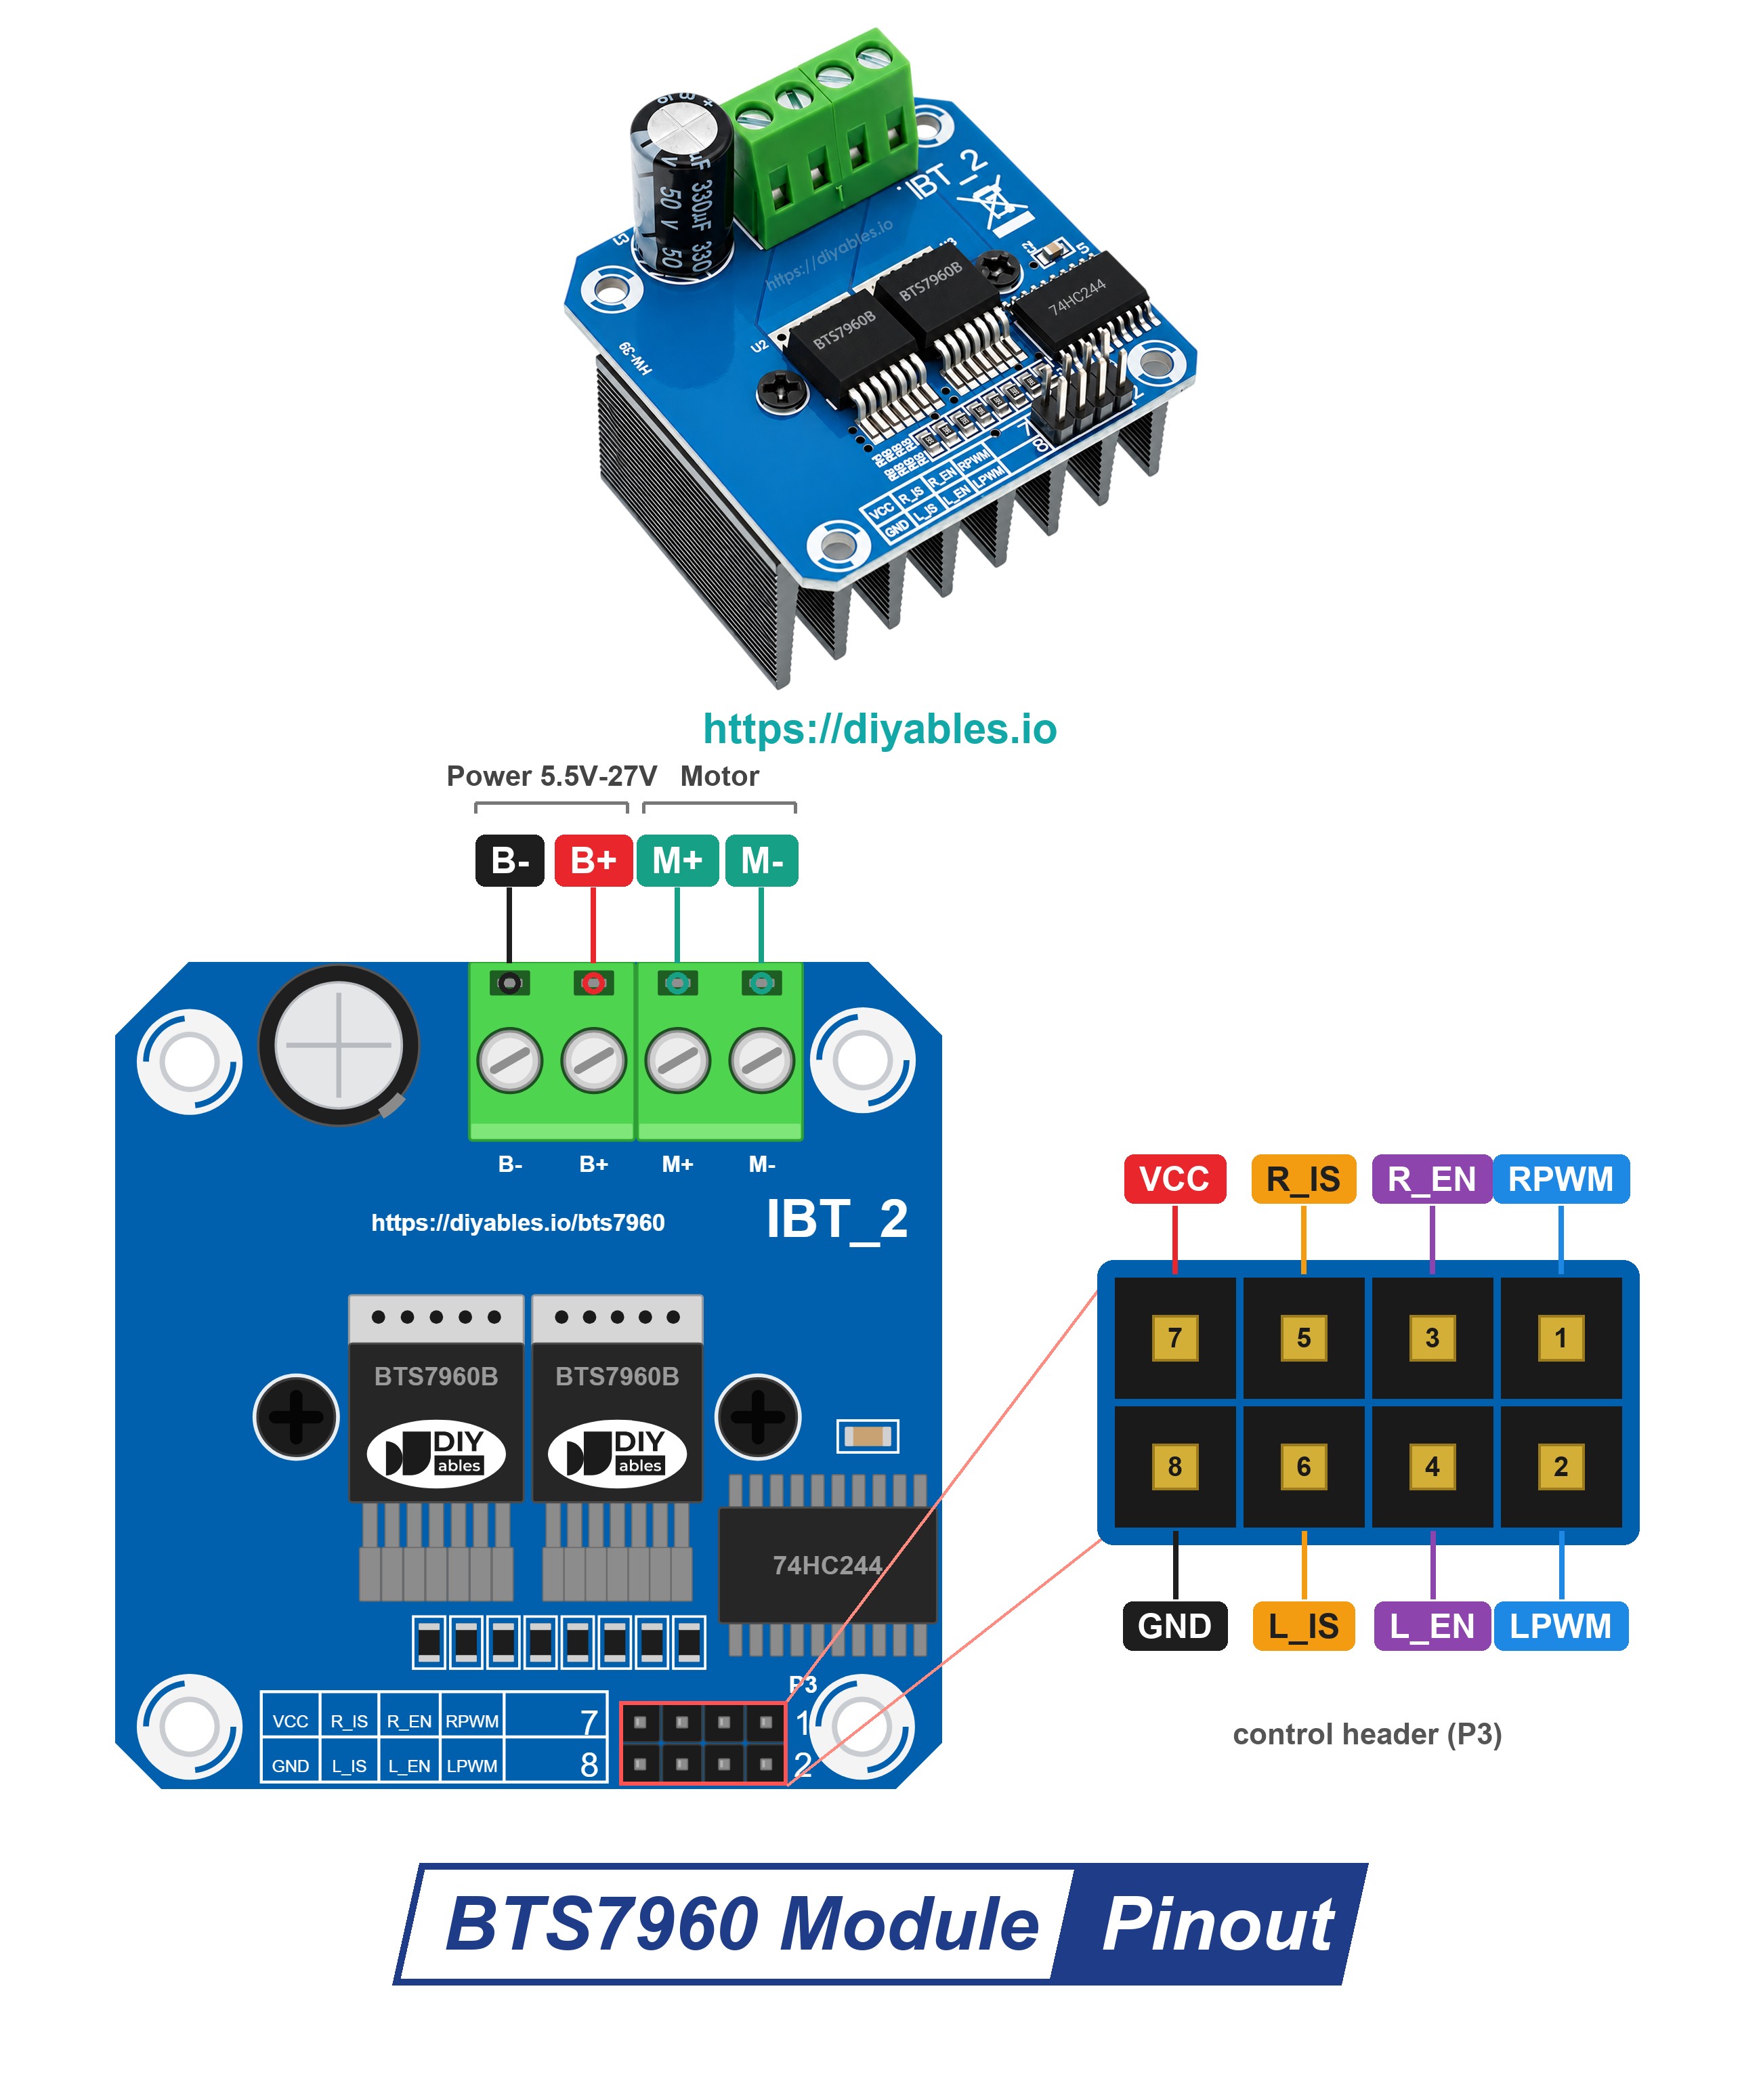
Sur la carte, deux puces BTS7960B forment les deux moitiés d'un pont en H. Un module pilote donc un actionneur linéaire, dans les deux sens. Le module possède un connecteur à 8 broches pour les signaux de commande et un bornier à vis à 4 bornes pour l'alimentation.
Les broches du connecteur :
- Broche RPWM : envoyez-lui un signal PWM pour faire sortir l'actionneur. Son rapport cyclique règle la vitesse de la tige.
- Broche LPWM : un signal PWM sur cette broche fait rentrer l'actionneur.
- Broches R_EN & L_EN : les broches d'activation des deux moitiés. Les deux doivent être à HIGH pour que le driver fonctionne. Les deux à LOW coupent les sorties.
- Broches R_IS & L_IS : sorties de mesure du courant. Nous ne les utilisons pas, laissez-les libres.
- Broche VCC : l'alimentation 5V de la petite puce tampon 74HC244 de la carte. Reliez-la à une broche 5V du Raspberry Pi.
- Broche GND : la masse (0V).
Le bornier à vis :
- Bornes B+ & B- : l'alimentation de l'actionneur arrive ici, de 5,5V à 27V. Nous utilisons un adaptateur secteur 12V.
- Bornes M+ & M- : les deux fils de l'actionneur linéaire se branchent ici.
Quelques points forts de ce driver :
- Il supporte un courant allant jusqu'à 43A en pic de courte durée, bien plus que ce dont un petit actionneur a besoin.
- Les entrées de commande acceptent des signaux de 3,3V à 5V, donc les broches GPIO 3,3V du Raspberry Pi les commandent directement.
- Les entrées ont des résistances de rappel à la masse, et R_IS / L_IS restent libres : aucun 5V ne peut donc atteindre une broche GPIO.
Pour contrôler un actionneur linéaire, il nous faut quatre broches du Raspberry Pi : deux broches PWM et deux broches d'activation.
Comment contrôler un actionneur linéaire
Nous allons voir comment utiliser le driver BTS7960 pour piloter un actionneur linéaire.
Schéma de câblage
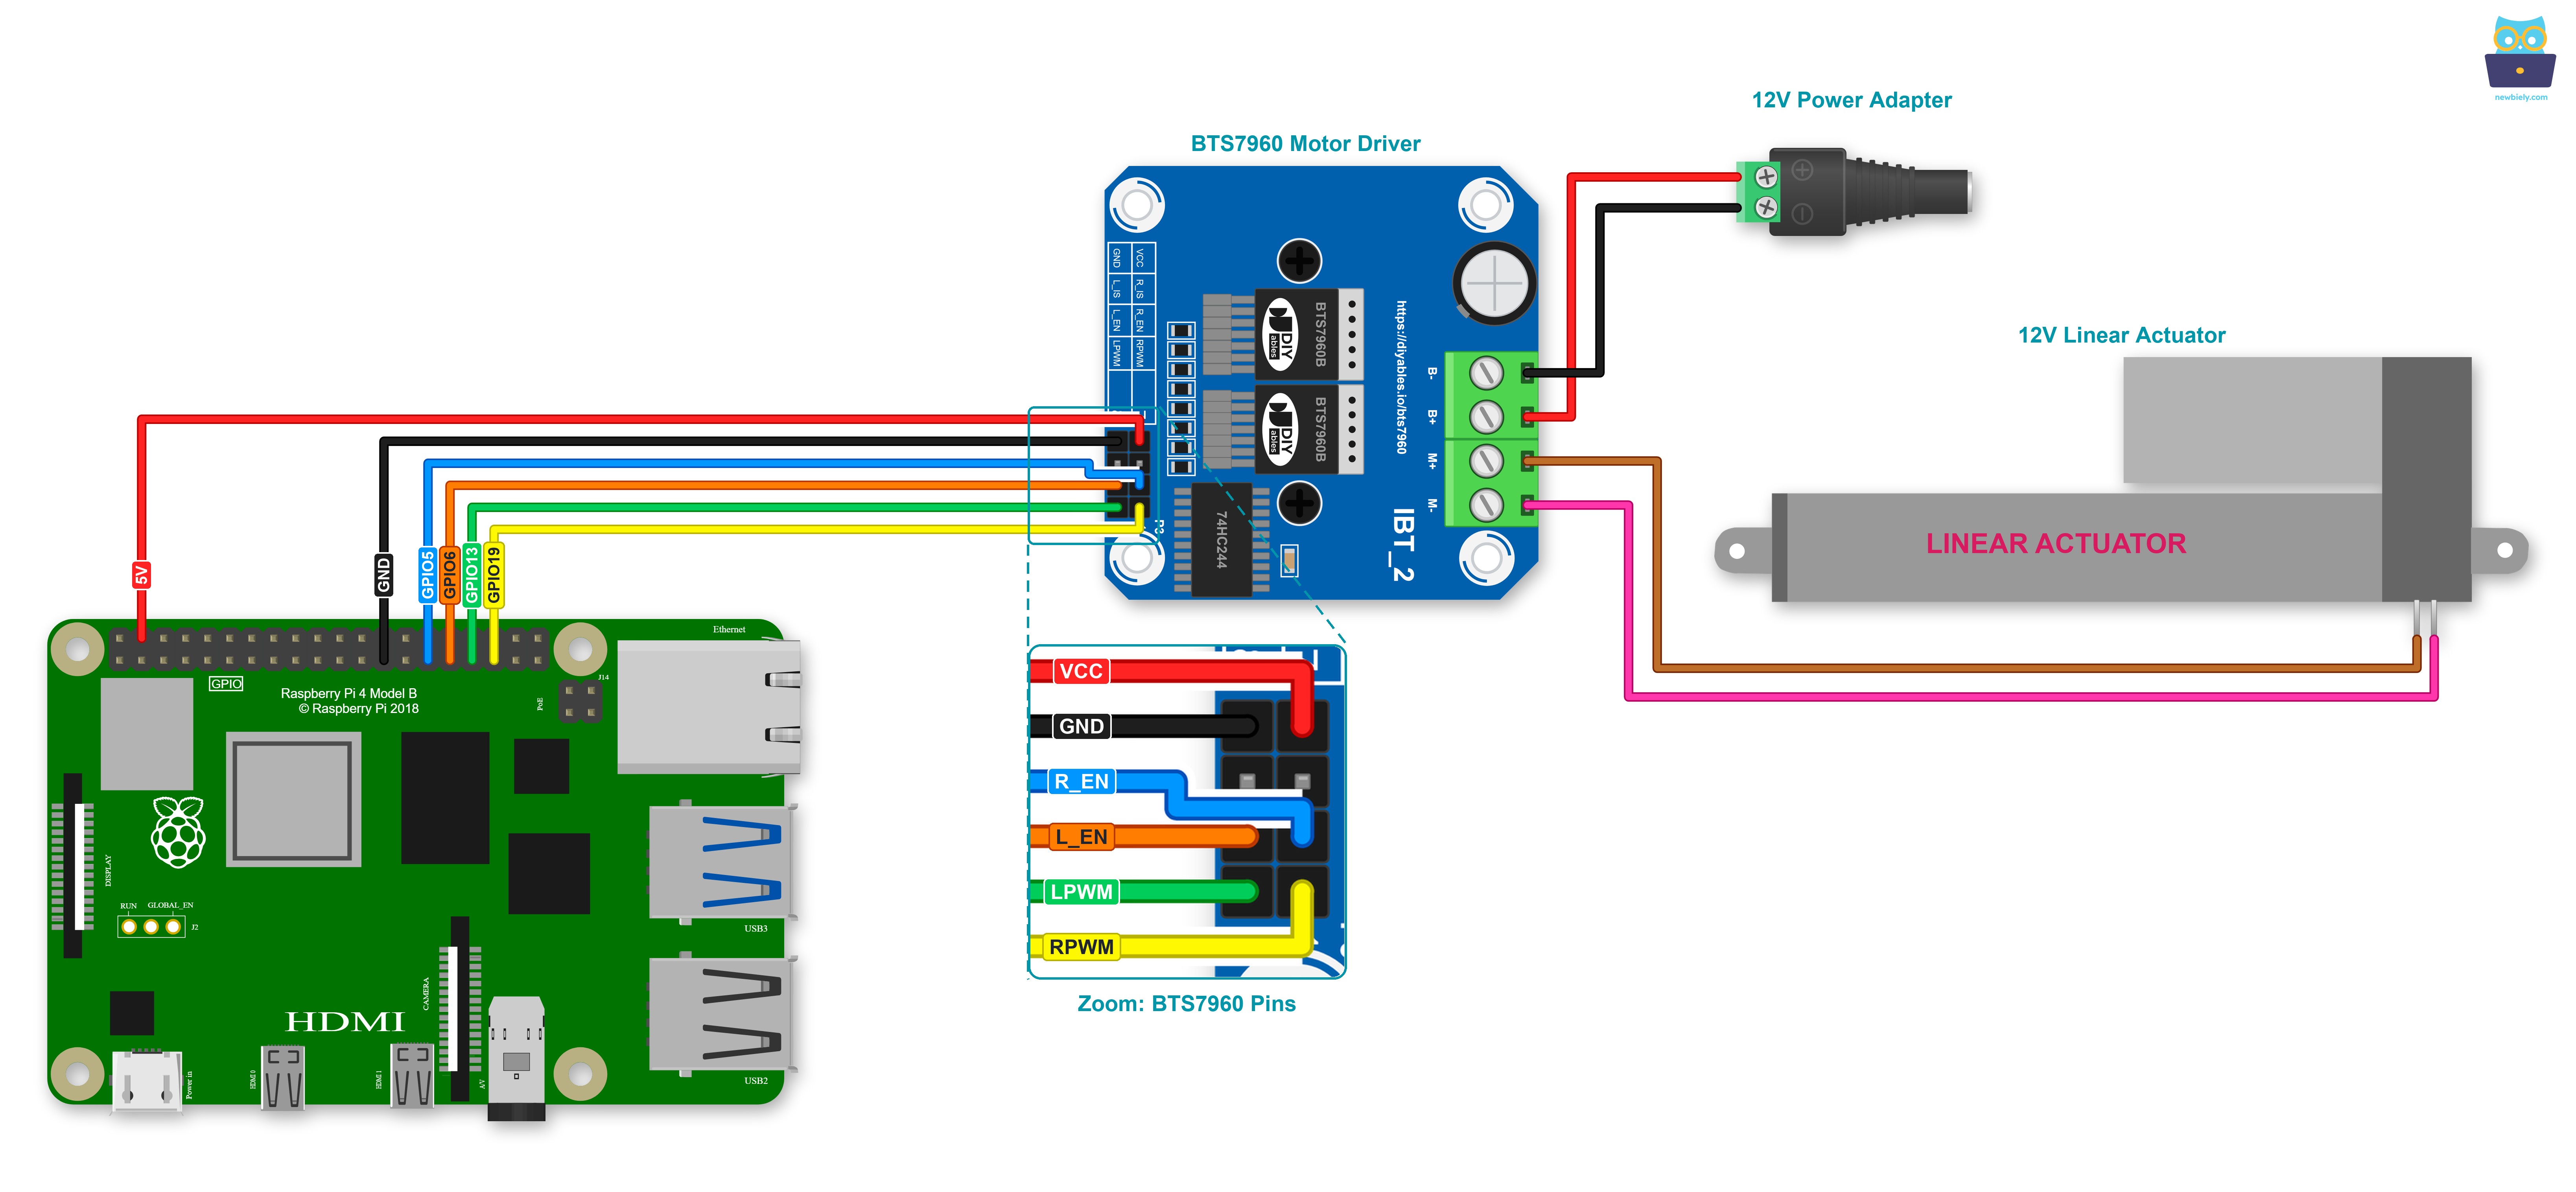
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Pour simplifier et organiser votre montage de câblage, nous recommandons l'utilisation d'un shield à bornier à vis pour Raspberry Pi. Ce shield assure des connexions plus sûres et mieux gérées, comme illustré ci-dessous :
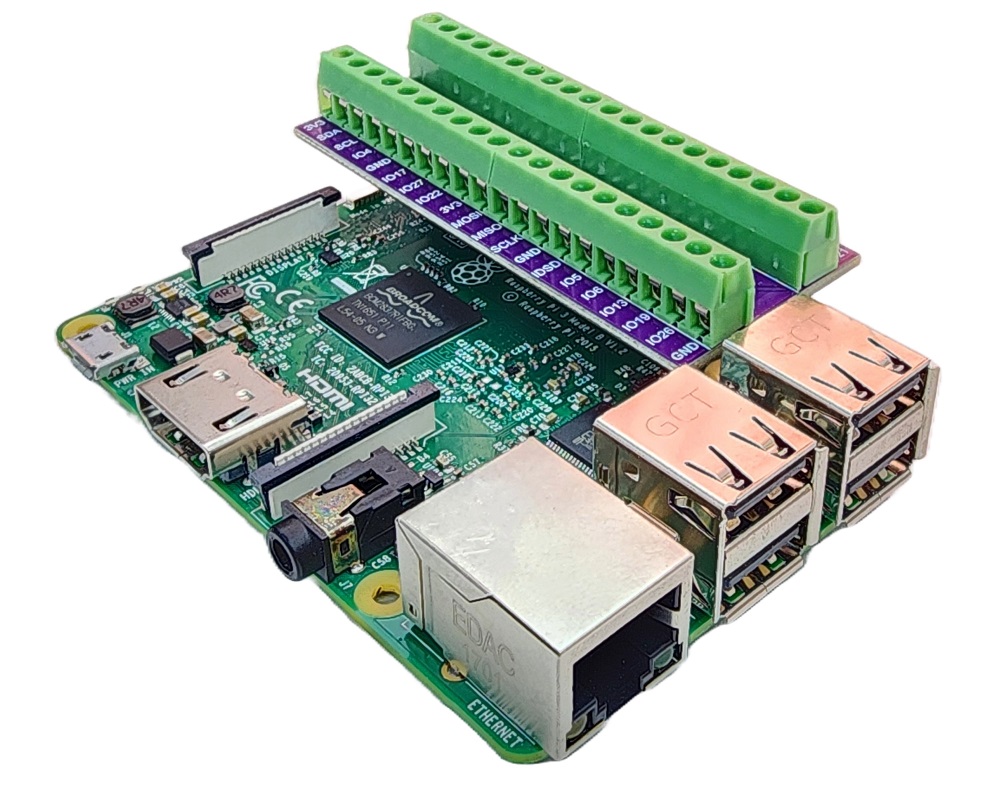
| Broche BTS7960 | Broche Raspberry Pi | Broche physique |
|---|---|---|
| RPWM | GPIO19 | broche 35 |
| LPWM | GPIO13 | broche 33 |
| R_EN | GPIO5 | broche 29 |
| L_EN | GPIO6 | broche 31 |
| VCC | 5V | broche 4 |
| GND | GND | n'importe quelle broche GND |
| R_IS et L_IS | non connectées | - |
Côté puissance :
- B+ du BTS7960 vers la borne + du connecteur d'alimentation DC (adaptateur secteur 12V)
- B- du BTS7960 vers la borne - du connecteur d'alimentation DC
- M+ et M- du BTS7960 vers les deux fils de l'actionneur linéaire
WARNING
Ne reliez jamais B+, B-, M+ ou M- au connecteur du Raspberry Pi. Ils portent du 12V, et les broches GPIO n'acceptent que 3,3V.
Comment faire sortir/rentrer un actionneur linéaire
Les deux broches d'activation, R_EN et L_EN, doivent être à HIGH avant que quoi que ce soit ne bouge. Ensuite, le sens de l'actionneur linéaire dépend de la broche PWM qui reçoit le signal. Le tableau ci-dessous montre les états.
| Broche RPWM | Broche LPWM | Sens |
|---|---|---|
| 0 | 0 | L'actionneur linéaire s'arrête |
| PWM | 0 | L'actionneur linéaire sort |
| 0 | PWM | L'actionneur linéaire rentre |
- Allonger l'actionneur linéaire (pleine vitesse).
- Rentrer l'actionneur linéaire (pleine vitesse).
※ Note:
- Avant de lancer le PWM sur une broche, mettez l'autre (RPWM ou LPWM) à 0. Les deux broches ne doivent jamais recevoir du PWM en même temps.
- Si l'actionneur rentre alors que vous attendez qu'il sorte, inversez ses deux fils sur M+ et M-, ou inversez RPWM et LPWM dans le code.
Comment empêcher un actionneur linéaire de sortir ou de rentrer
L'actionneur linéaire arrête de sortir ou de rentrer quand il atteint sa limite. On peut aussi arrêter sa sortie ou sa rentrée par programme avant qu'il n'atteigne la limite.
Il existe deux méthodes pour arrêter un actionneur linéaire :
- Mettre un rapport cyclique de 0% sur RPWM et LPWM, en gardant R_EN et L_EN à HIGH. Cela freine l'actionneur, qui s'arrête aussitôt.
- Mettre les deux broches d'activation (R_EN et L_EN) à LOW. Avec les sorties coupées, l'actionneur s'arrête en roue libre.
Comment contrôler la vitesse d'un actionneur linéaire avec le driver BTS7960
Le contrôle de la vitesse est déjà intégré aux broches de sens. Au lieu d'un rapport cyclique de 100, on donne à RPWM (pour sortir) ou à LPWM (pour rentrer) un rapport cyclique plus petit. Cela se fait en :
- Créant un objet PWM sur la broche RPWM et sur la broche LPWM
- Changeant le rapport cyclique avec la fonction pwm.ChangeDutyCycle(). Le BTS7960 recopie ce motif ON/OFF vers l'actionneur, avec les 12V complets.
La vitesse est une valeur de 0 à 100. Quand la vitesse vaut 0, l'actionneur linéaire ne bouge plus. À une vitesse de 100, l'actionneur linéaire sort ou rentre à sa vitesse maximale.
Exemple de code Raspberry Pi
Le code ci-dessous :
- Fait sortir l'actionneur linéaire jusqu'au bout à vitesse maximale
- Fait rentrer l'actionneur linéaire jusqu'au bout à vitesse maximale
Étapes rapides
- Assurez-vous d'avoir Raspbian ou tout autre système d'exploitation compatible avec le Raspberry Pi installé sur votre Pi.
- Assurez-vous que votre Raspberry Pi est connecté au même réseau local que votre PC.
- Assurez-vous que votre Raspberry Pi est connecté à Internet si vous devez installer des bibliothèques.
- Si c'est la première fois que vous utilisez un Raspberry Pi, consultez Installation du logiciel - Raspberry Pi.
- Connectez votre PC au Raspberry Pi via SSH avec le client SSH intégré sous Linux et macOS ou PuTTY sous Windows. Consultez comment connecter votre PC au Raspberry Pi via SSH.
- Assurez-vous que la bibliothèque RPi.GPIO est installée. Sinon, installez-la avec la commande suivante :
- Créez un fichier de script Python bts7960_actuator.py et ajoutez-y le code suivant :
- Branchez l'adaptateur secteur 12V dans le connecteur d'alimentation DC.
- Enregistrez le fichier et exécutez le script Python avec la commande suivante dans le terminal :
Le script tourne en boucle infinie jusqu'à ce que vous appuyiez sur Ctrl + C dans le terminal.
Vous devriez observer :
- L'actionneur linéaire sort jusqu'à atteindre sa limite, puis s'arrête.
- L'actionneur linéaire reste dans cette position pendant un certain temps.
- L'actionneur linéaire rentre jusqu'à atteindre sa limite, puis s'arrête.
- L'actionneur linéaire reste dans cette position pendant un certain temps.
- Ce cycle se répète.