
ESP32 S3 - Potentiomètre - Servomoteur
Ce tutoriel vous montre comment utiliser l'ESP32 S3 avec un potentiomètre pour contrôler l'angle d'un servomoteur en temps réel. En lisant la valeur analogique du potentiomètre via le CAN de l'ESP32 S3 et en la convertissant en un angle de servomoteur, vous créez un lien direct et intuitif entre un cadran physique et une rotation mécanique précise.
Ce que vous allez construire :
- Un circuit connectant un potentiomètre et un servomoteur à l'ESP32 S3
- Un sketch qui lit la valeur analogique du potentiomètre (0–4095) sur l'ESP32 S3
- Une logique qui convertit la lecture analogique en un angle de servomoteur entre 0° et 180°
- Une sortie sur le Serial Monitor qui affiche les valeurs analogiques en direct et l'angle de servomoteur résultant
Matériel Requis
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Démarrage DIYables ESP32 S3 (ESP32 S3 inclus) | |
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
Note d'achat: Si vous utilisez plusieurs servomoteurs, nous recommandons d'utiliser le PCA9685 16 Channel PWM Servo Driver Module pour économiser les broches du MCU et faciliter le câblage.
À propos du servomoteur et du potentiomètre
Le servomoteur et le potentiomètre forment une combinaison classique pour le contrôle de mouvement piloté par analogique avec l'ESP32 S3. Le potentiomètre agit comme un diviseur de tension variable que l'ESP32 S3 lit via son CAN 12 bits, produisant une valeur de 0 à 4095, tandis que le servomoteur convertit la commande d'angle convertie en une rotation physique précise. Ensemble, ils forment une sensation de boucle fermée dans laquelle tourner le bouton produit un mouvement mécanique immédiat et proportionnel.
Spécifications clés
Nous avons des tutoriels dédiés couvrant chaque composant en détail. Chaque tutoriel contient des informations détaillées et des instructions étape par étape sur le brochage du matériel, le principe de fonctionnement, la connexion de câblage à l'ESP32 S3 et le code Arduino. En savoir plus via les liens suivants :
Schéma de câblage
Connectez le potentiomètre et le servomoteur à votre ESP32 S3 en suivant le schéma ci-dessous. Vérifiez bien toutes les connexions avant de mettre sous tension, en faisant particulièrement attention aux fils d'alimentation et de signal du servomoteur.
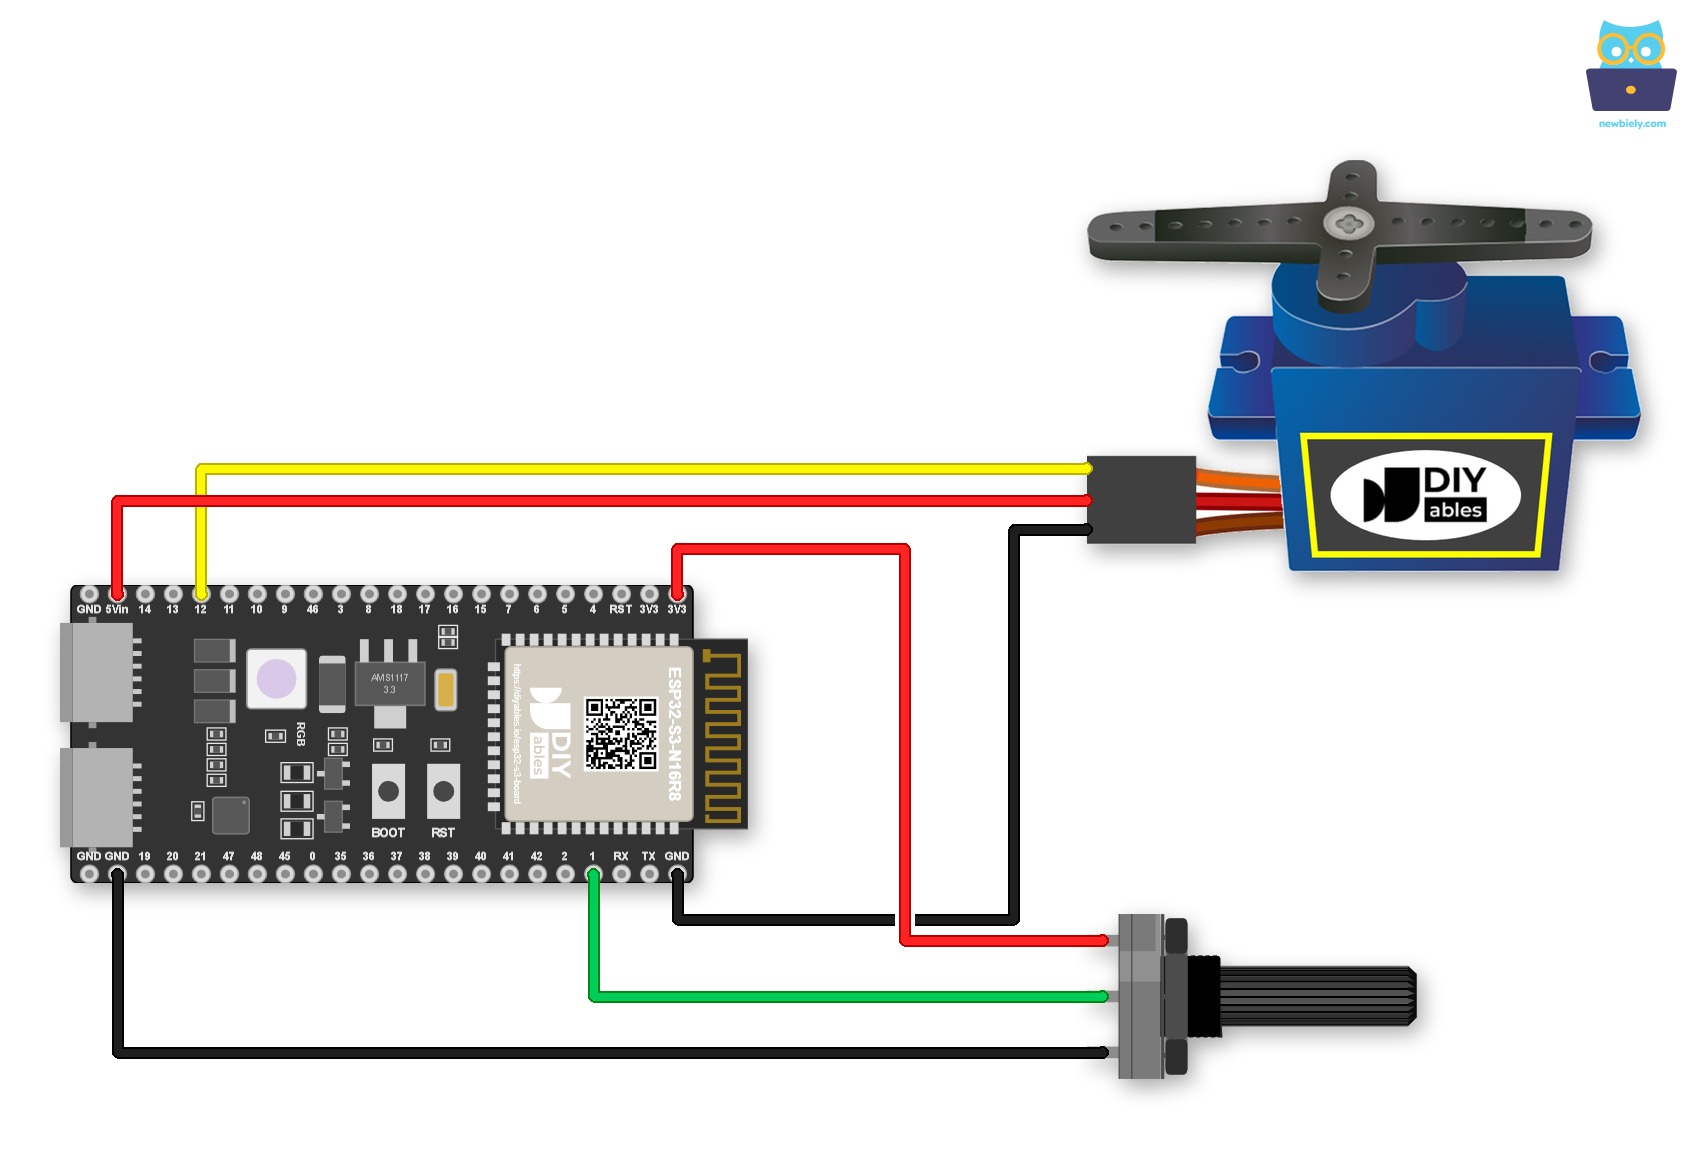
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Pour un projet durable, les borniers à vis tiennent mieux les fils que les fils de connexion. La carte ESP32 S3 se branche sur une carte à bornier à vis pour ESP32 S3, qui transforme chaque broche en bornier à vis. Les broches ne changent pas. Branchez simplement chaque fil sur le bornier à vis correspondant :
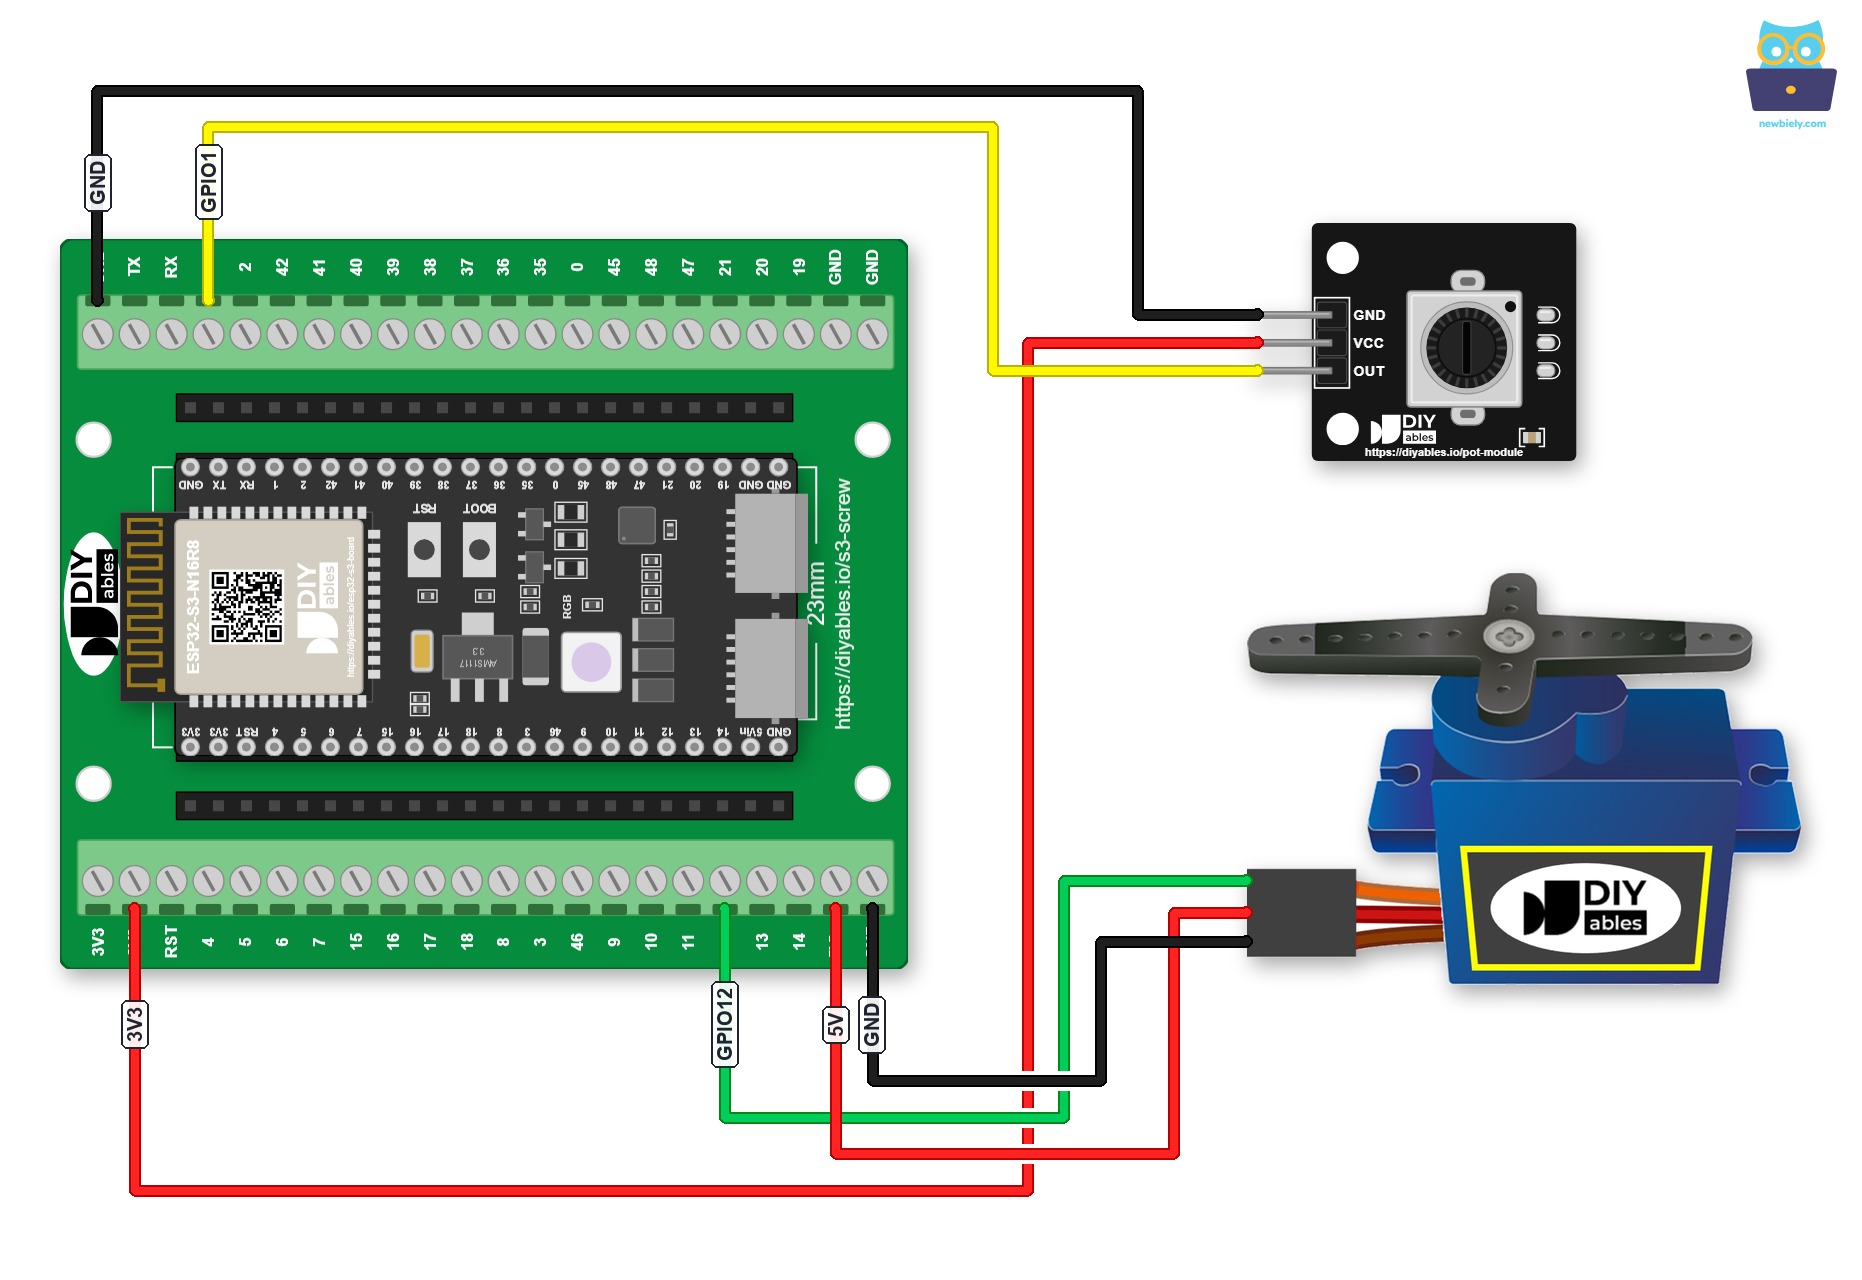
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Vous préférez des connecteurs à broches plutôt que des vis ? Branchez la carte ESP32 S3 sur une carte d'extension GPIO pour ESP32 S3 :
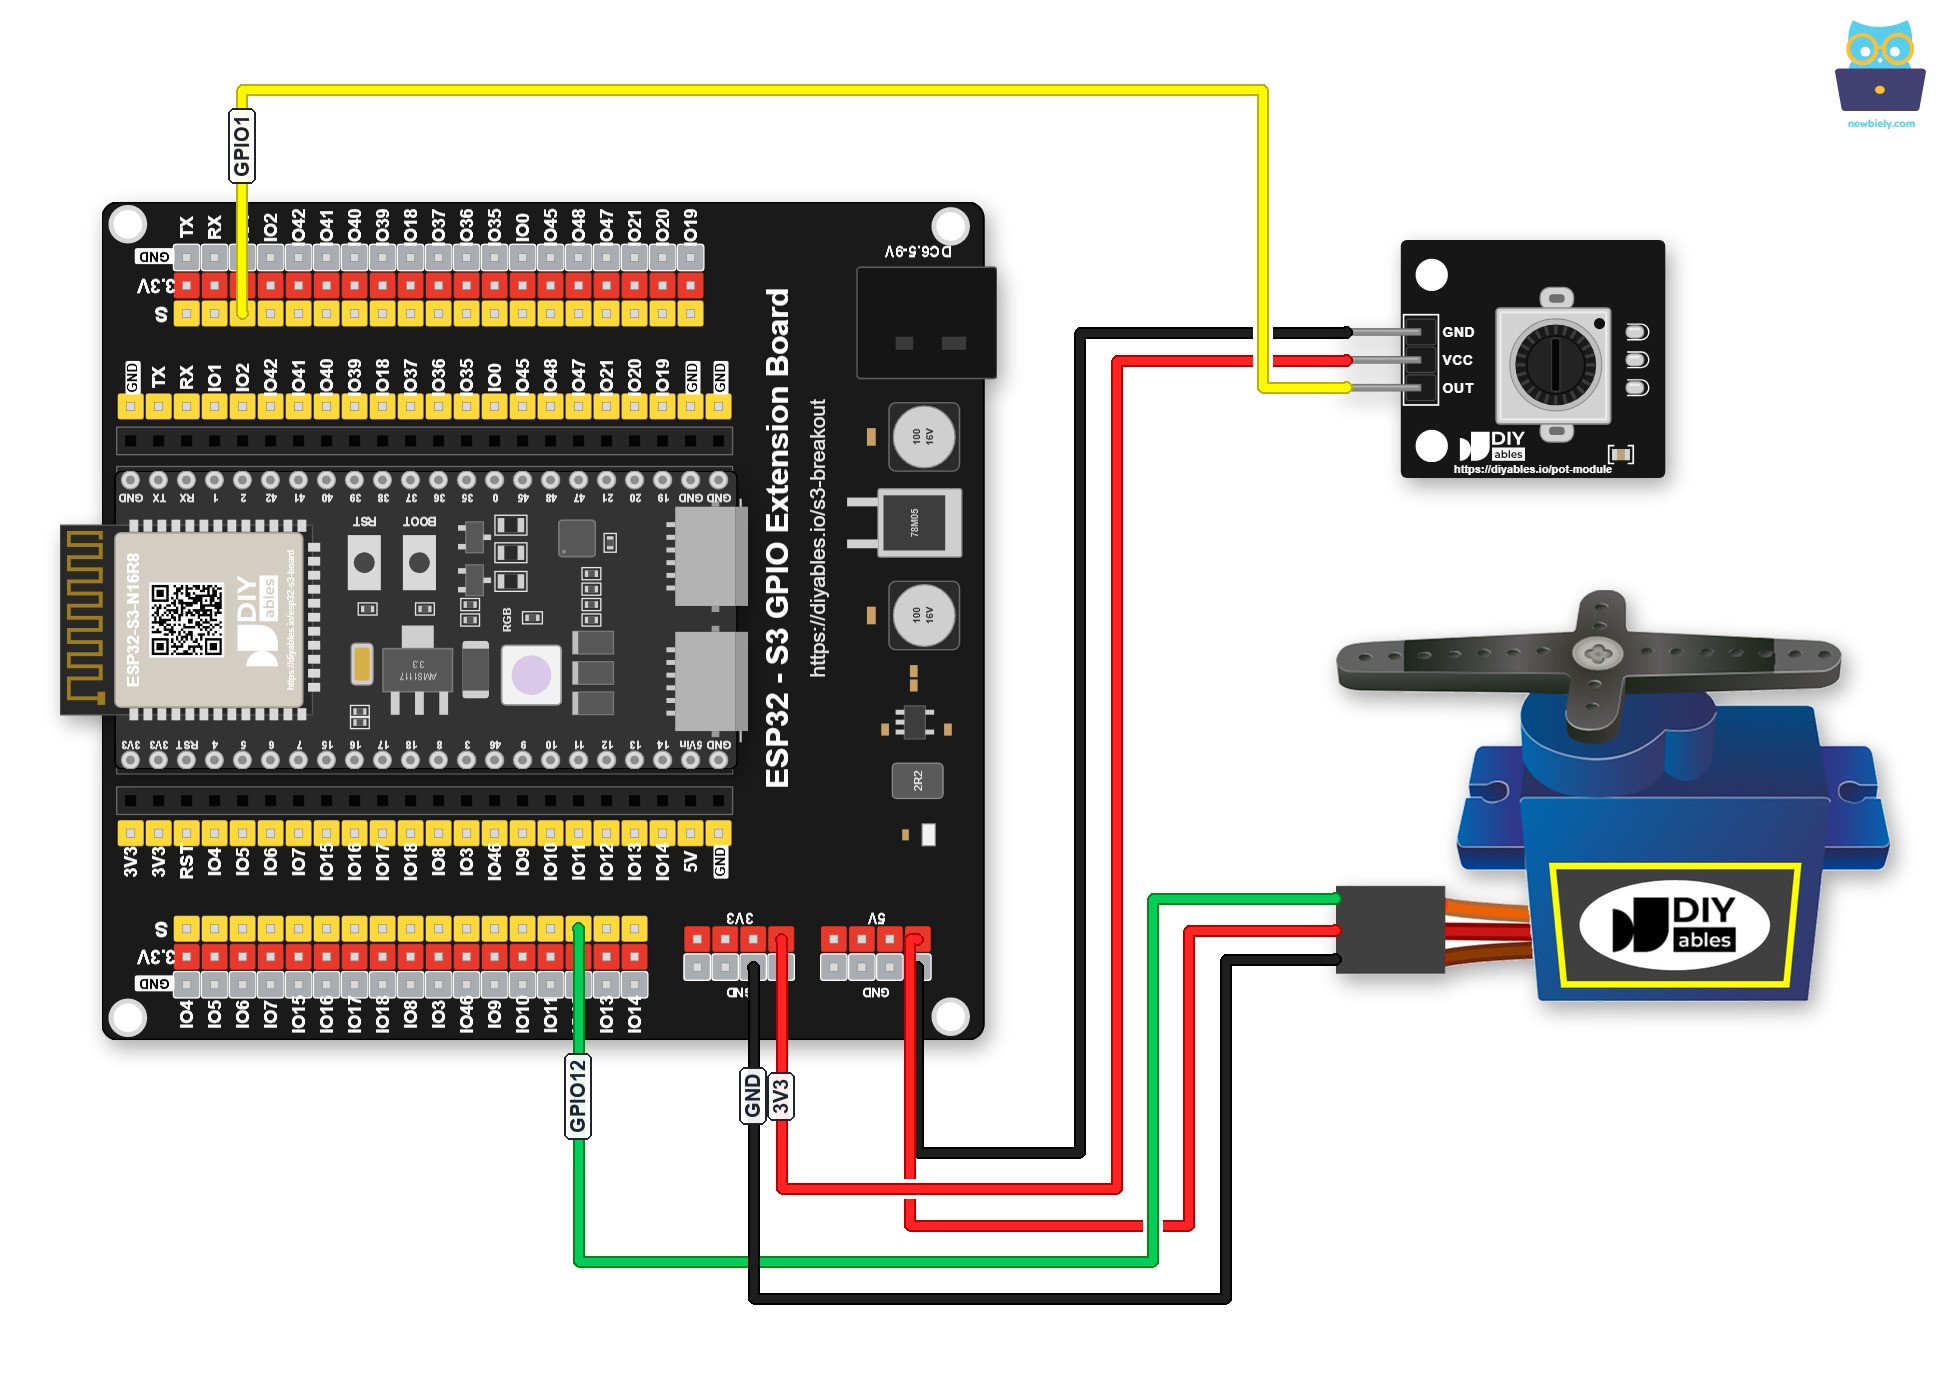
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Notes de sécurité
Les servomoteurs de loisir standards peuvent brièvement tirer plusieurs centaines de milliampères pendant le mouvement, ce qui peut dépasser ce que l'alimentation USB de l'ESP32 S3 peut fournir en toute sécurité sous charge continue. Pour des tests sur banc, le port USB est généralement suffisant ; pour toute application avec charge mécanique ou fonctionnement prolongé, alimentez le servomoteur depuis une source externe 5 V dédiée et ne partagez que le rail GND avec l'ESP32 S3.
| Composant | Broche | Broche ESP32 S3 |
|---|---|---|
| Potentiomètre | Broche gauche | 3.3V |
| Potentiomètre | Broche du milieu (curseur) | GPIO1 |
| Potentiomètre | Broche droite | GND |
| Servomoteur | GND (Marron/Noir) | GND |
| Servomoteur | VCC (Rouge) | 5V |
| Servomoteur | Signal (Jaune/Orange) | GPIO12 |
Code ESP32 S3
Le code suivant lit la valeur analogique du potentiomètre sur l'ESP32 S3, la convertit en un angle de servomoteur entre 0° et 180°, puis commande au servomoteur de se déplacer vers cet angle. La bibliothèque ESP32Servo gère la génération du signal PWM afin que le servomoteur reçoive une commande de largeur d'impulsion précise à chaque itération de la boucle.
Étapes rapides
- Nouveau sur l'ESP32 S3 ? Terminez d'abord notre guide ESP32 S3 - Premiers pas.
- Câblez le potentiomètre et le servomoteur à l'ESP32 S3 en suivant le schéma de câblage montré ci-dessus.
- Connectez la carte ESP32 S3 à votre PC à l'aide d'un câble USB Type-C.
- Ouvrez Arduino IDE sur votre PC.
- Sélectionnez la bonne carte ESP32 S3 et le bon port COM dans le menu Tools.
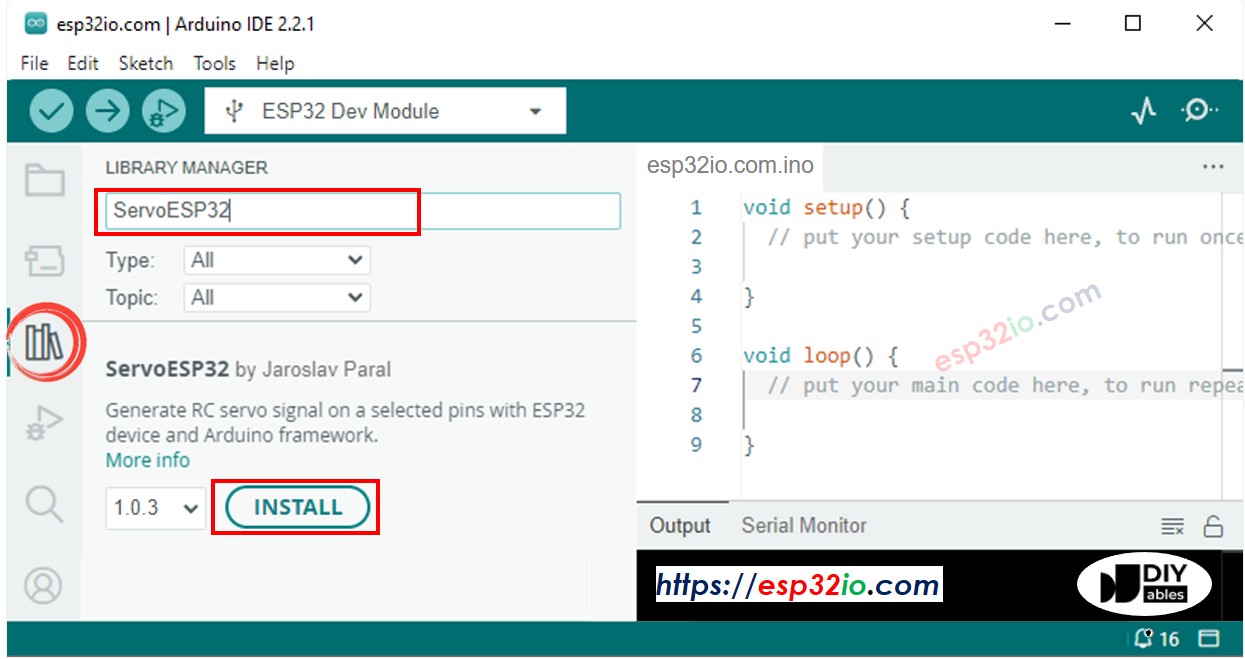
- Cliquez sur l'icône Libraries dans la barre latérale gauche d'Arduino IDE.
- Saisissez ESP32Servo dans la zone de recherche, puis trouvez la bibliothèque servo de Kevin Harrington, John K. Bennett.
- Cliquez sur Install pour installer la bibliothèque de servomoteur pour ESP32.
- Copiez le code ci-dessus et collez-le dans Arduino IDE.
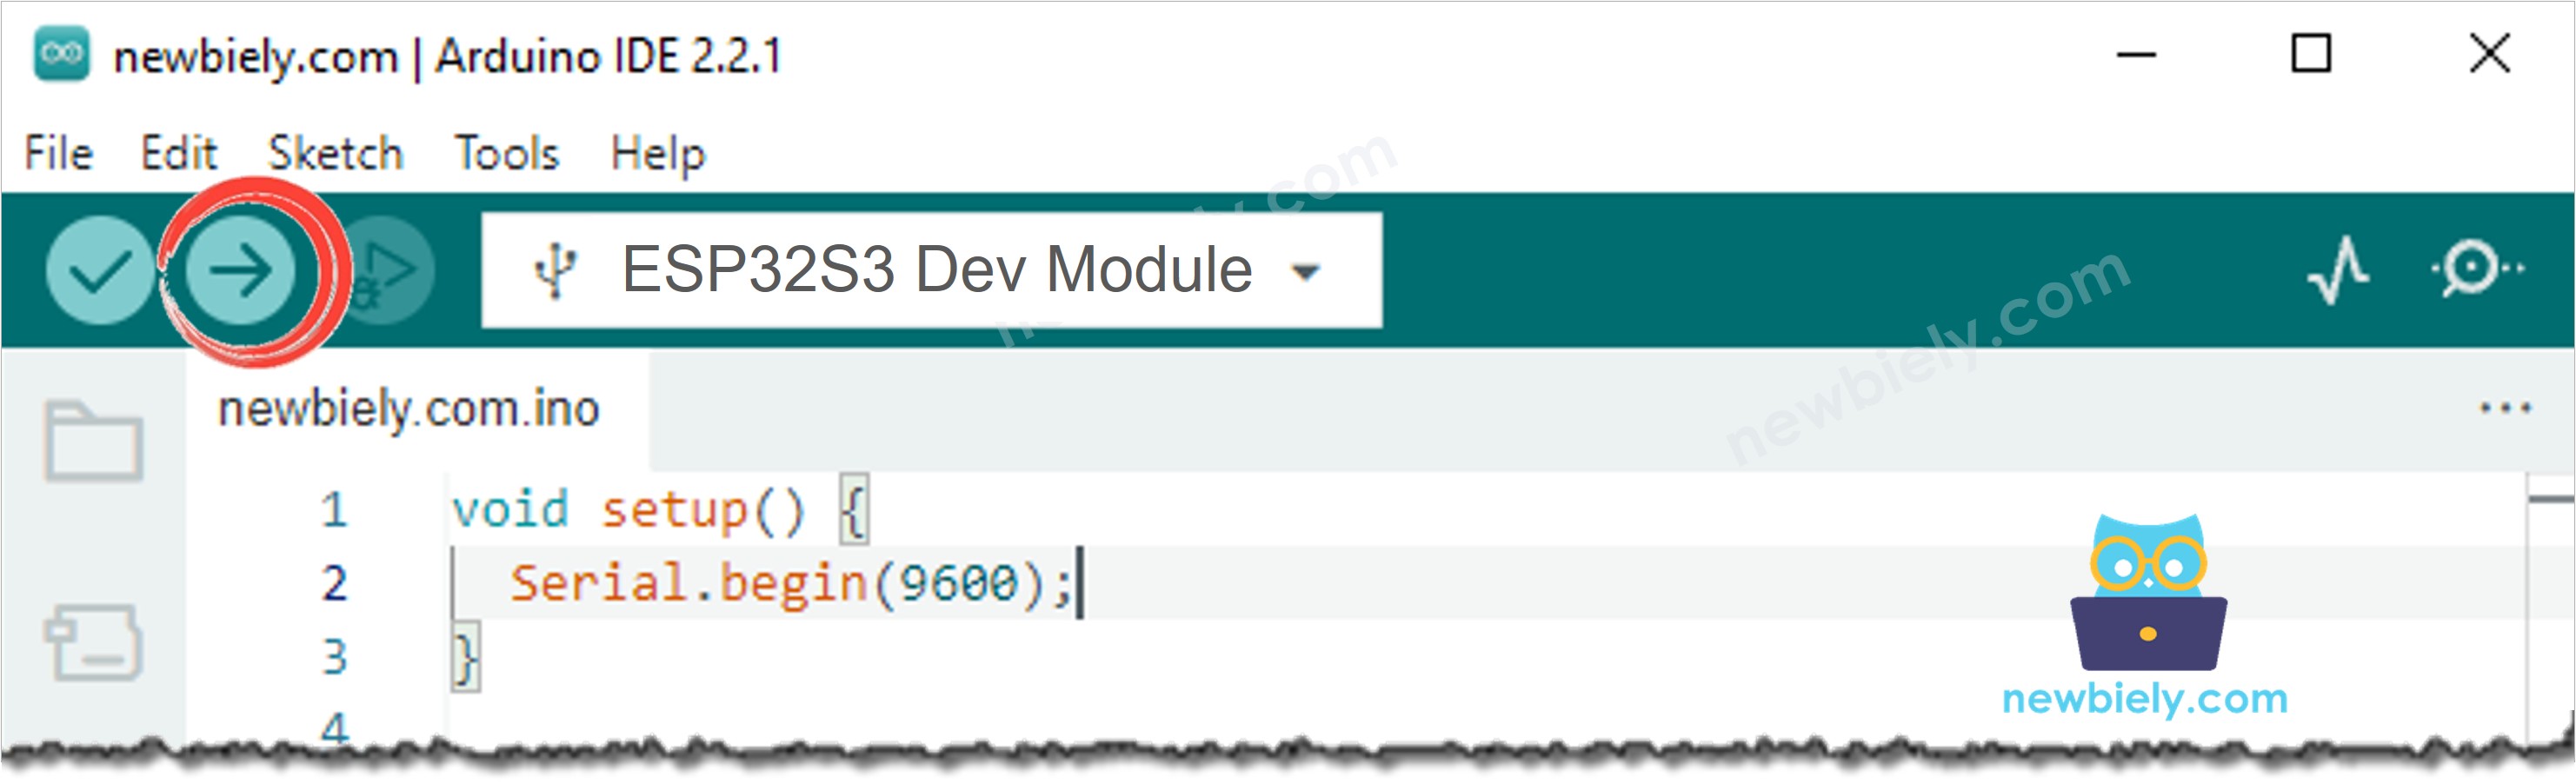
- Cliquez sur le bouton Upload pour compiler et téléverser le code sur l'ESP32 S3.
- Ouvrez le Serial Monitor à 9600 bauds.
- Tournez lentement le bouton du potentiomètre d'une extrémité à l'autre.
- Observez le servomoteur tourner proportionnellement à la position du bouton.
- Consultez les relevés analogiques en direct et les angles de servomoteur dans le Serial Monitor.
- Astuce : Si vous remarquez que le servomoteur tremble au repos, ajoutez une petite vérification de bande morte (deadband) dans le code afin que le servomoteur ne se mette à jour que lorsque la lecture analogique change de plus d'un seuil fixe (par ex., ±10 unités) — cela élimine les micro-mouvements causés par le bruit.
Explication du code ligne par ligne
Le code ESP32 S3 ci-dessus contient une explication ligne par ligne. Veuillez lire les commentaires dans le code !
Sortie du Serial Monitor
La sortie suivante du Serial Monitor montre l'ESP32 S3 répondant à la rotation du potentiomètre en temps réel. Chaque ligne affiche la valeur analogique brute lue depuis le CAN ainsi que l'angle de servomoteur calculé, afin que vous puissiez vérifier la correspondance pendant que vous tournez le cadran.
※ Note:
Ce tutoriel utilise la fonction analogRead() pour lire des valeurs depuis un CAN (convertisseur analogique-numérique) connecté à un potentiomètre. Le CAN de l'ESP32 S3 convient aux projets qui n'ont PAS besoin d'une grande précision. Cependant, pour les projets nécessitant des mesures précises, veuillez noter :
- Le CAN de l'ESP32 S3 n'est pas parfaitement précis et peut nécessiter un étalonnage pour obtenir des résultats corrects. Chaque carte ESP32 S3 peut être légèrement différente, donc vous devez étalonner le CAN pour chaque carte individuelle.
- L'étalonnage peut être difficile, en particulier pour les débutants, et peut ne pas toujours donner exactement les résultats que vous souhaitez.
Pour les projets nécessitant une haute précision, envisagez d'utiliser un CAN externe (par ex. ADS1115) avec l'ESP32 S3, ou d'utiliser un Arduino, qui a un CAN plus fiable. Si vous voulez quand même étalonner le CAN de l'ESP32 S3, consultez le pilote d'étalonnage ADC ESP32
Applications et idées de projets
Une fois que vous maîtrisez le contrôle de servomoteur piloté par potentiomètre sur l'ESP32 S3, vous pouvez appliquer ce modèle de conversion analogique-vers-angle à un large éventail de projets pratiques de contrôle de mouvement et de robotique.
- Articulation de bras robotique : Utilisez un bouton de potentiomètre sur un panneau de contrôle pour définir l'angle d'une seule articulation de bras robotique dans une construction à plusieurs servomoteurs.
- Panoramique-inclinaison de caméra manuel : Montez un servomoteur sur un rig de caméra et réglez l'angle de panoramique exact à l'aide d'un potentiomètre pour un cadrage précis.
- Contrôleur de vanne ajustable : Attachez un servomoteur à une vanne de débit et utilisez un potentiomètre pour définir le débit souhaité en pourcentage d'ouverture complète.
- Pointeur d'affichage interactif : Pilotez une flèche ou un pointeur monté sur servomoteur vers une position sélectionnée par l'utilisateur à l'aide d'un cadran sur l'ESP32 S3.
- Étalonnage de servomoteur de direction : Utilisez le potentiomètre pour régler manuellement les positions neutre et de fin de course sur le servomoteur de direction d'un véhicule télécommandé.
- Réglage d'angle de porte de prototype : Contrôlez l'angle d'ouverture d'une trappe ou d'un panneau de porte piloté par servomoteur avec un bouton physique pour des tests reproductibles.
Tutoriel vidéo
Regardez ci-dessous le tutoriel vidéo étape par étape de ce projet ESP32 S3.
Relevez le défi
Maintenant que vous pouvez contrôler un servomoteur avec un potentiomètre sur l'ESP32 S3, essayez ces extensions progressivement plus difficiles pour approfondir votre compréhension de l'entrée analogique et du contrôle de servomoteur.
- Débutant : Limitez la plage du servomoteur à 0°–90° en ajustant les arguments de map() et vérifiez que le servomoteur s'arrête à 90° même lorsque le potentiomètre est à son maximum.
- Débutant : Ajoutez une instruction d'affichage sur le Serial Monitor qui montre la valeur analogique brute, la tension calculée (en volts), et l'angle du servomoteur sur la même ligne pour chaque relevé.
- Intermédiaire : Implémentez une bande morte afin que le servomoteur ne se mette à jour que lorsque la lecture analogique change de plus de 20 unités, éliminant les tremblements aux positions stables du potentiomètre.
- Intermédiaire : Affichez la valeur actuelle du potentiomètre et l'angle du servomoteur sur un écran OLED ou LCD afin de pouvoir surveiller le système sans le Serial Monitor.
- Avancé : Ajoutez un second potentiomètre pour contrôler un second servomoteur sur une broche GPIO séparée, construisant la base d'un support de caméra panoramique-inclinaison à deux axes.
- Avancé : Construisez une interface web servie par l'ESP32 S3 qui affiche l'angle du servomoteur en direct sur un graphique de type jauge et vous permet de définir une limite d'angle logicielle à distance via WiFi.