
ESP32 S3 - Contrôler une voiture via le Web
Ce guide vous montre comment utiliser l'ESP32 S3 pour contrôler sans fil une voiture robot depuis un navigateur web sur votre smartphone ou votre PC via WiFi. Le contrôle se fait via une interface web graphique utilisant WebSocket, permettant un contrôle fluide et en temps réel de la voiture depuis n'importe où sur votre réseau local.
Ce que vous allez construire :
- Une interface de contrôle web hébergée sur l'ESP32 S3 lui-même
- Une connexion WebSocket pour la transmission de commandes en temps réel et à faible latence
- Un système de contrôle moteur qui fait avancer, reculer, tourner à gauche et à droite une voiture RC 2WD
- Une interface accessible par navigateur qui fonctionne aussi bien sur smartphone que sur PC
Matériel requis
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Démarrage DIYables ESP32 S3 (ESP32 S3 inclus) | |
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
À propos de la voiture RC 2WD et de WebSocket
La voiture RC 2WD est une plateforme robotique populaire composée de deux roues motrices indépendantes et d'une roulette pour l'équilibre, ce qui permet de contrôler facilement la direction grâce à des vitesses moteur différentielles. WebSocket est un protocole de communication qui établit une connexion bidirectionnelle persistante entre le navigateur web et l'ESP32 S3, éliminant le besoin de recharger la page à chaque envoi de commande. Ensemble, ces technologies vous permettent de construire une voiture contrôlée par le web, réactive et en temps réel, avec une latence minimale.
Spécifications clés
Nous avons des tutoriels spécifiques sur la voiture RC 2WD et WebSocket. Chaque tutoriel contient des informations détaillées et des instructions étape par étape sur le brochage matériel, le principe de fonctionnement, le câblage vers l'ESP32 S3, le code ESP32 S3... Apprenez-en plus à ces liens :
- Tutoriel ESP32 S3 - Voiture
- Tutoriel ESP32 S3 - WebSocket
Comment ça fonctionne
Le code de l'ESP32 S3 crée à la fois un serveur web et un serveur WebSocket, permettant au navigateur d'afficher l'interface de contrôle et d'envoyer des commandes en temps réel sans recharger la page. Voici comment cela fonctionne :
- Lorsque vous saisissez l'adresse IP de l'ESP32 S3 dans un navigateur web, celui-ci demande la page web (interface utilisateur) à l'ESP32 S3.
- Le serveur web de l'ESP32 S3 répond en envoyant le contenu de la page web (HTML, CSS, JavaScript).
- Votre navigateur web affiche alors la page web.
- Le code JavaScript de la page web établit une connexion WebSocket vers le serveur WebSocket de l'ESP32 S3.
- Une fois cette connexion WebSocket établie, si vous appuyez sur les boutons de la page web ou les relâchez, le code JavaScript envoie discrètement les commandes à l'ESP32 S3 via cette connexion WebSocket en arrière-plan.
- Le serveur WebSocket de l'ESP32 S3, en recevant les commandes, contrôle la voiture robot en conséquence.
Le tableau suivant montre la liste des commandes que la page web envoie à l'ESP32 S3 en fonction des actions de l'utilisateur :
| User's Action | Button | Command | Car Action |
|---|---|---|---|
| APPUI | HAUT | 1 | AVANCER |
| APPUI | BAS | 2 | RECULER |
| APPUI | GAUCHE | 4 | TOURNER À GAUCHE |
| APPUI | DROITE | 8 | TOURNER À DROITE |
| APPUI | STOP | 0 | ARRÊT |
| RELÂCHEMENT | HAUT | 0 | ARRÊT |
| RELÂCHEMENT | BAS | 0 | ARRÊT |
| RELÂCHEMENT | GAUCHE | 0 | ARRÊT |
| RELÂCHEMENT | DROITE | 0 | ARRÊT |
| RELÂCHEMENT | STOP | 0 | ARRÊT |
Schéma de câblage entre la voiture RC 2WD et l'ESP32 S3
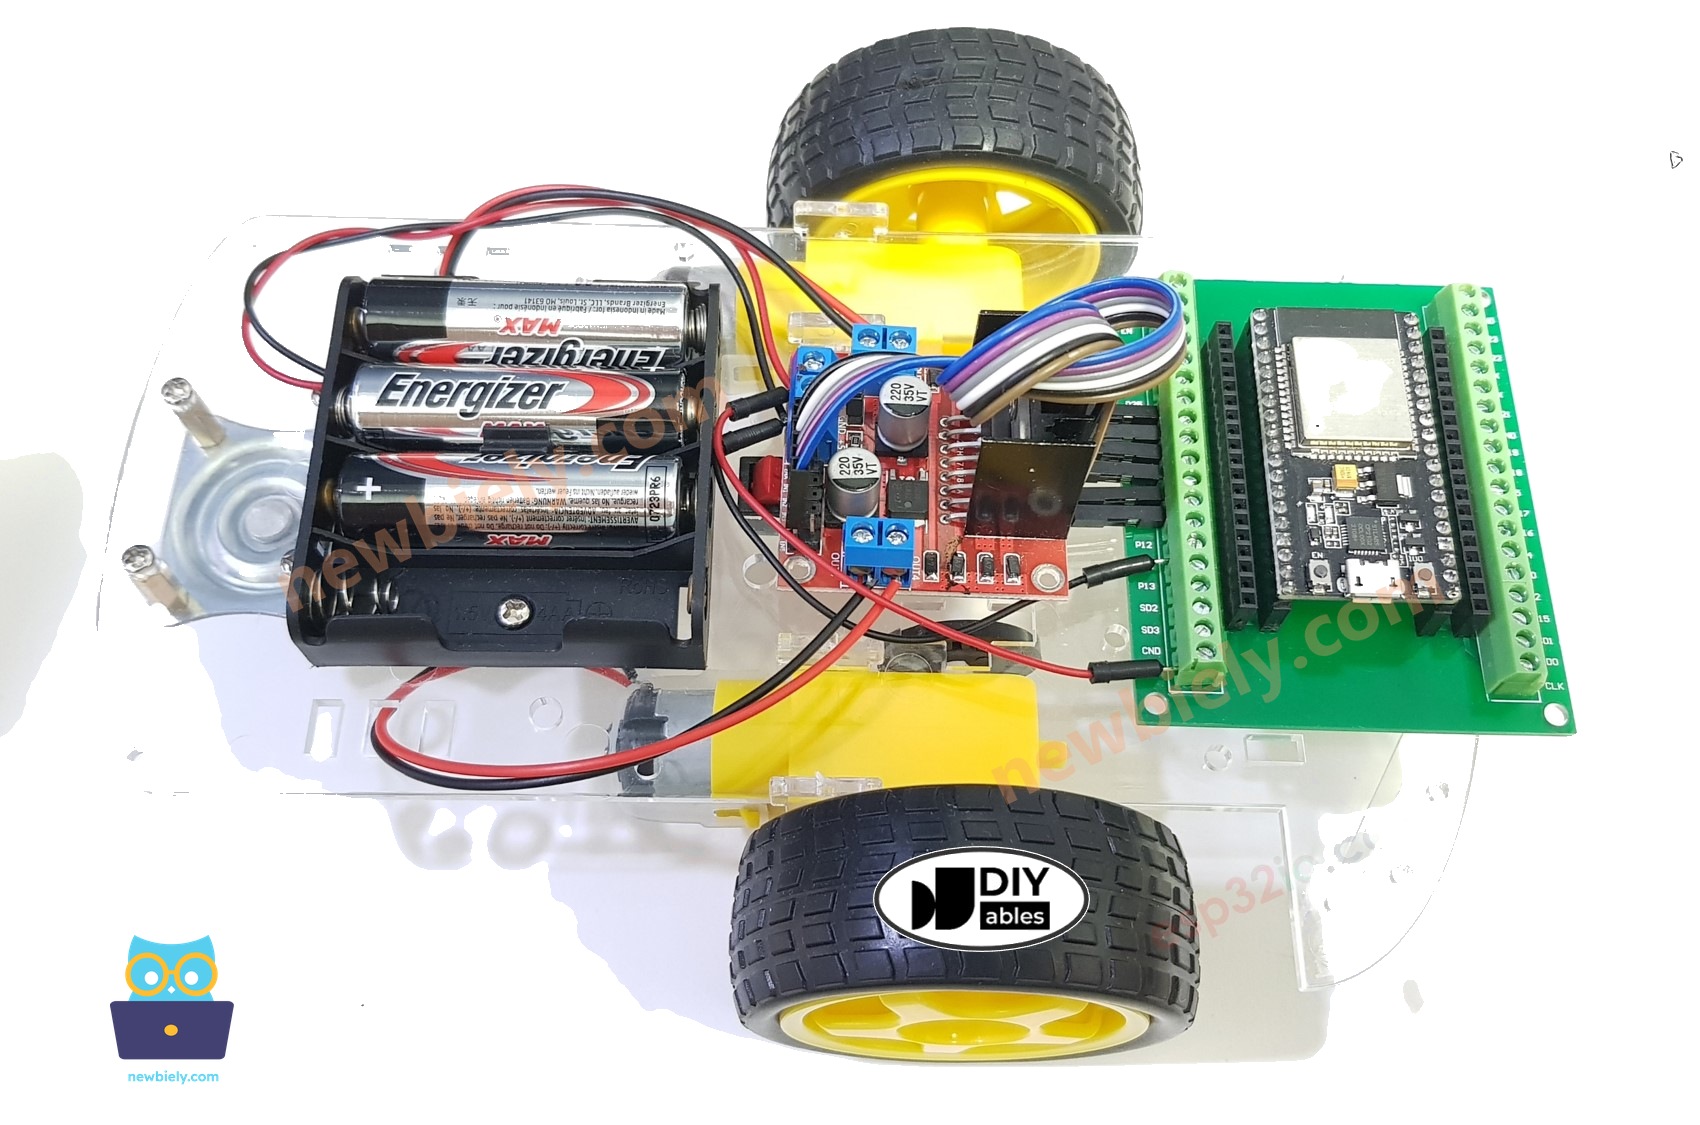
Connectez les composants en suivant le schéma de câblage et les notes ci-dessous. Le driver moteur L9110S sert de pont entre les signaux logiques de l'ESP32 S3 et les moteurs à courant plus élevé de la voiture 2WD.
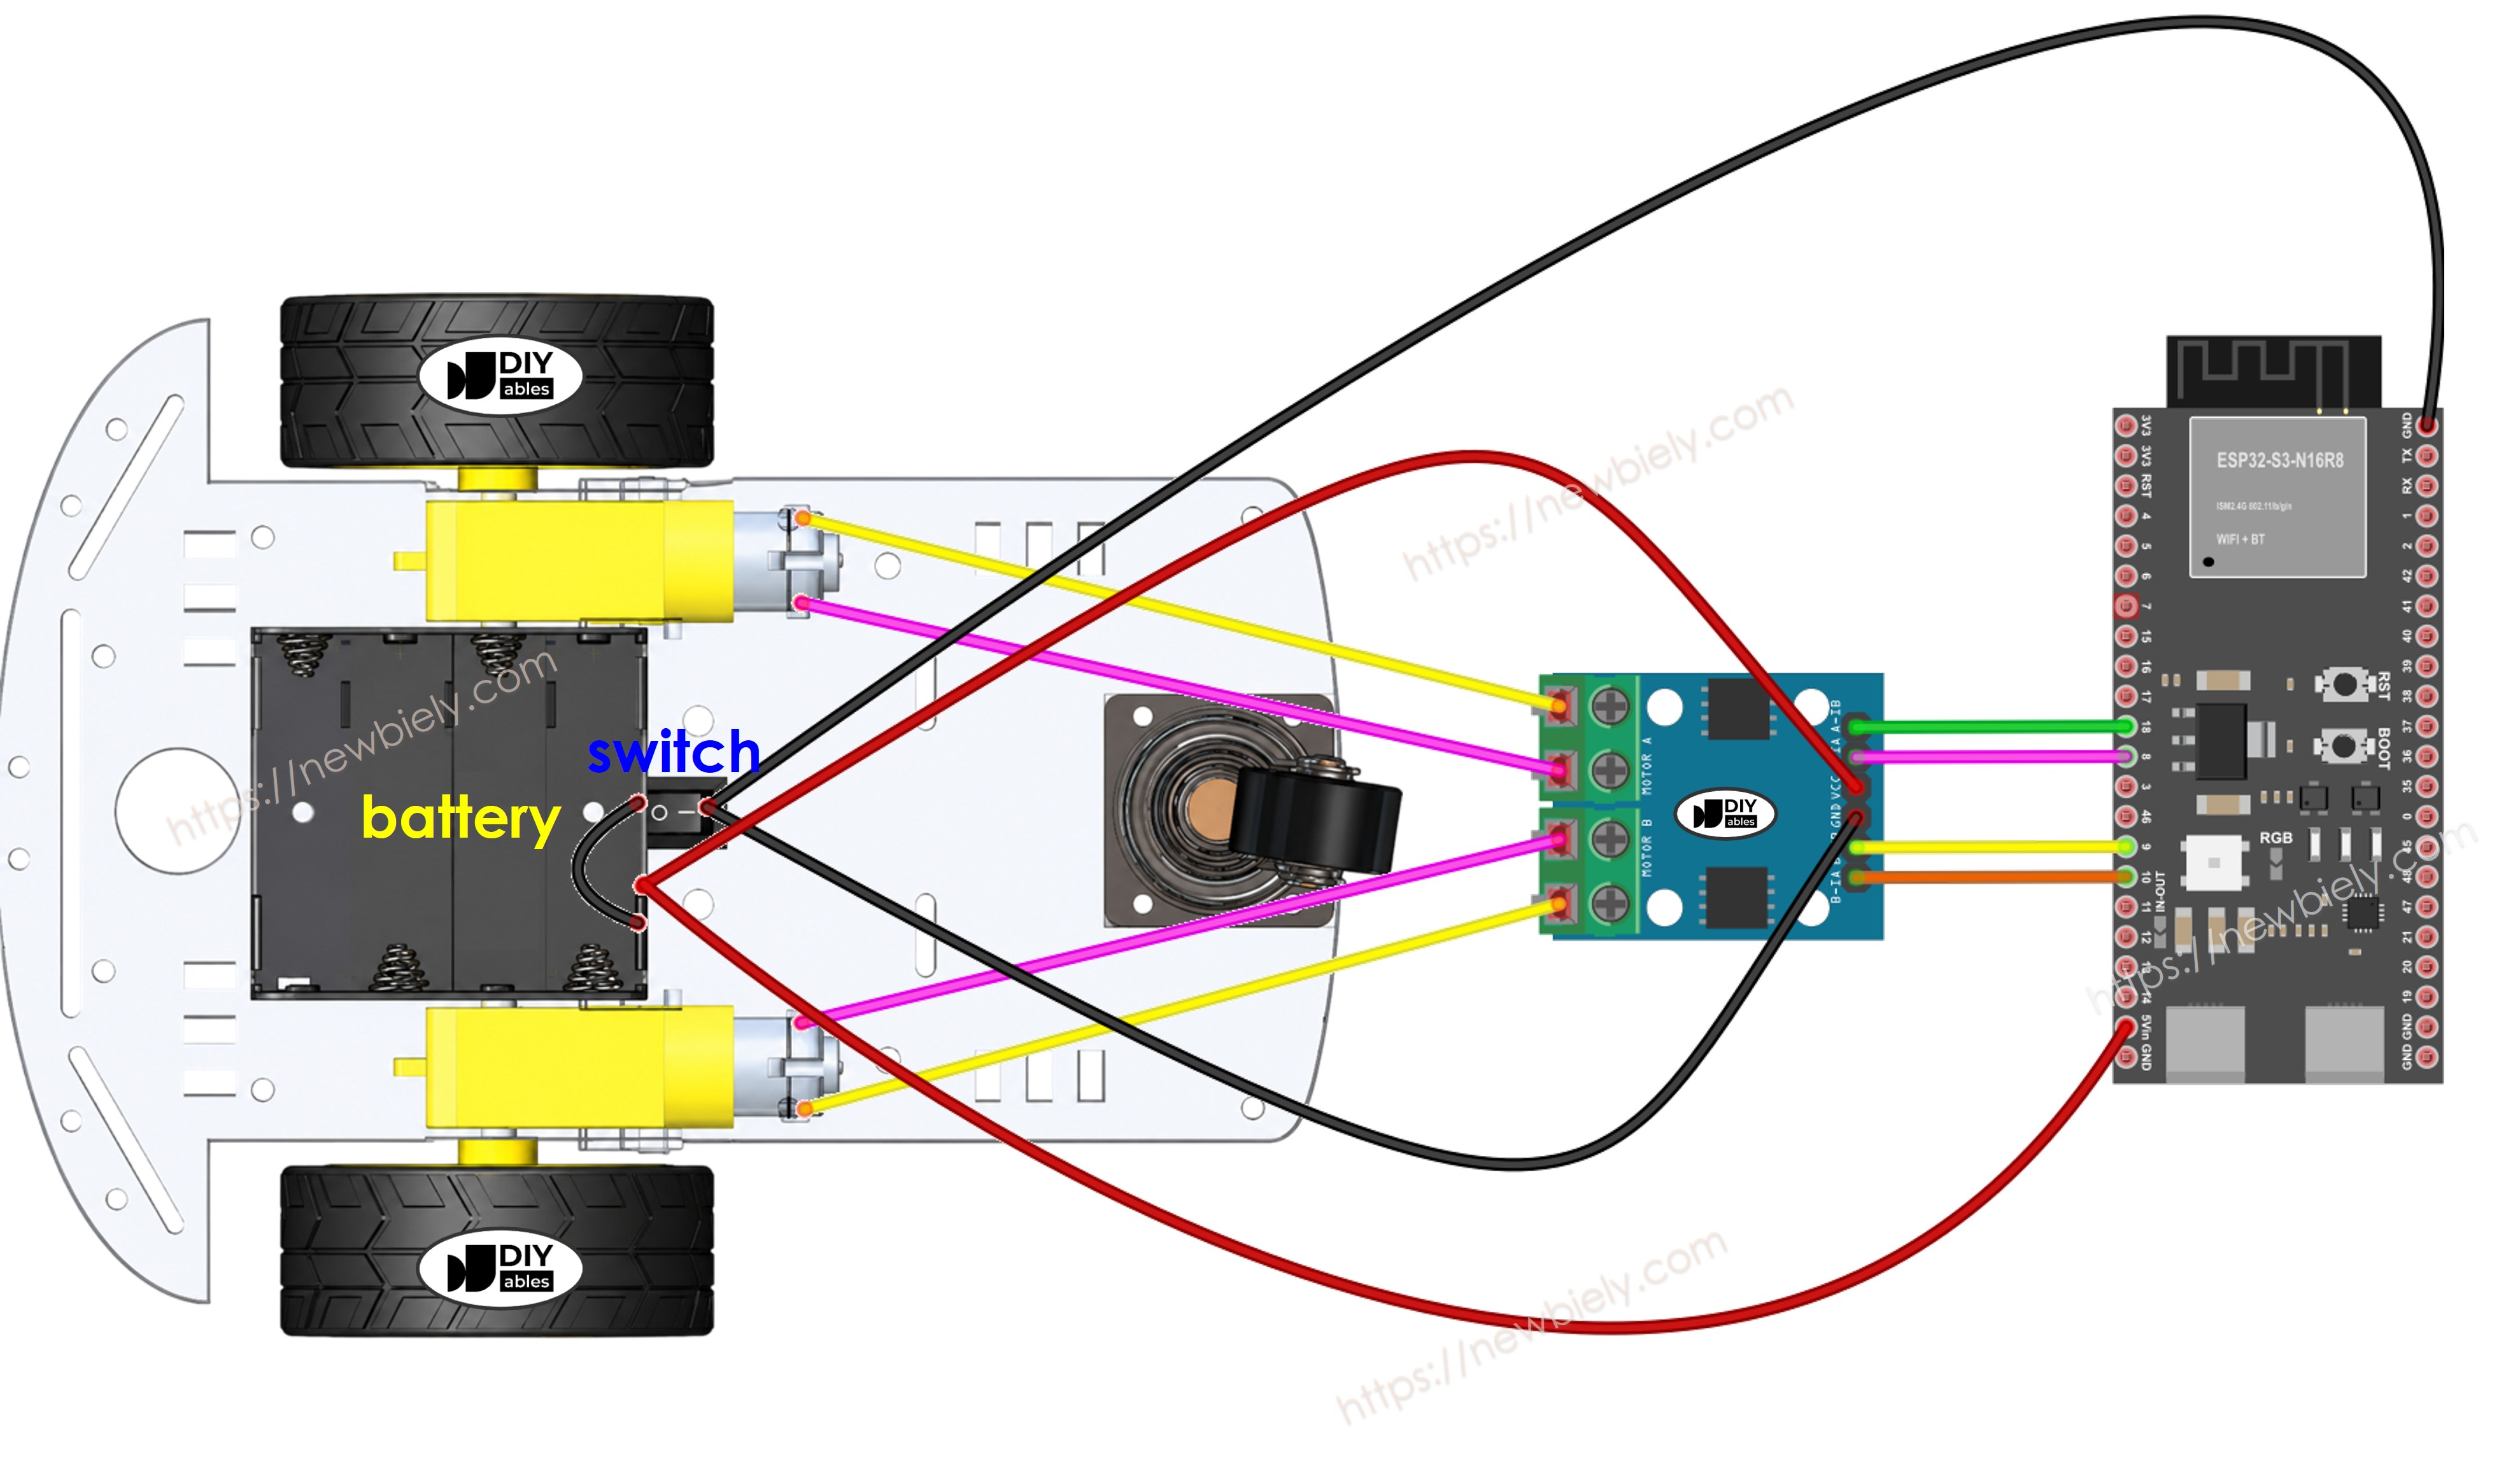
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Les fils mal branchés sont une cause fréquente de problèmes étranges. Vous pouvez placer la carte ESP32 S3 sur une carte à bornier à vis pour ESP32 S3 et brancher les fils sur ses borniers à vis. Voir le schéma ci-dessous pour la version avec borniers à vis.
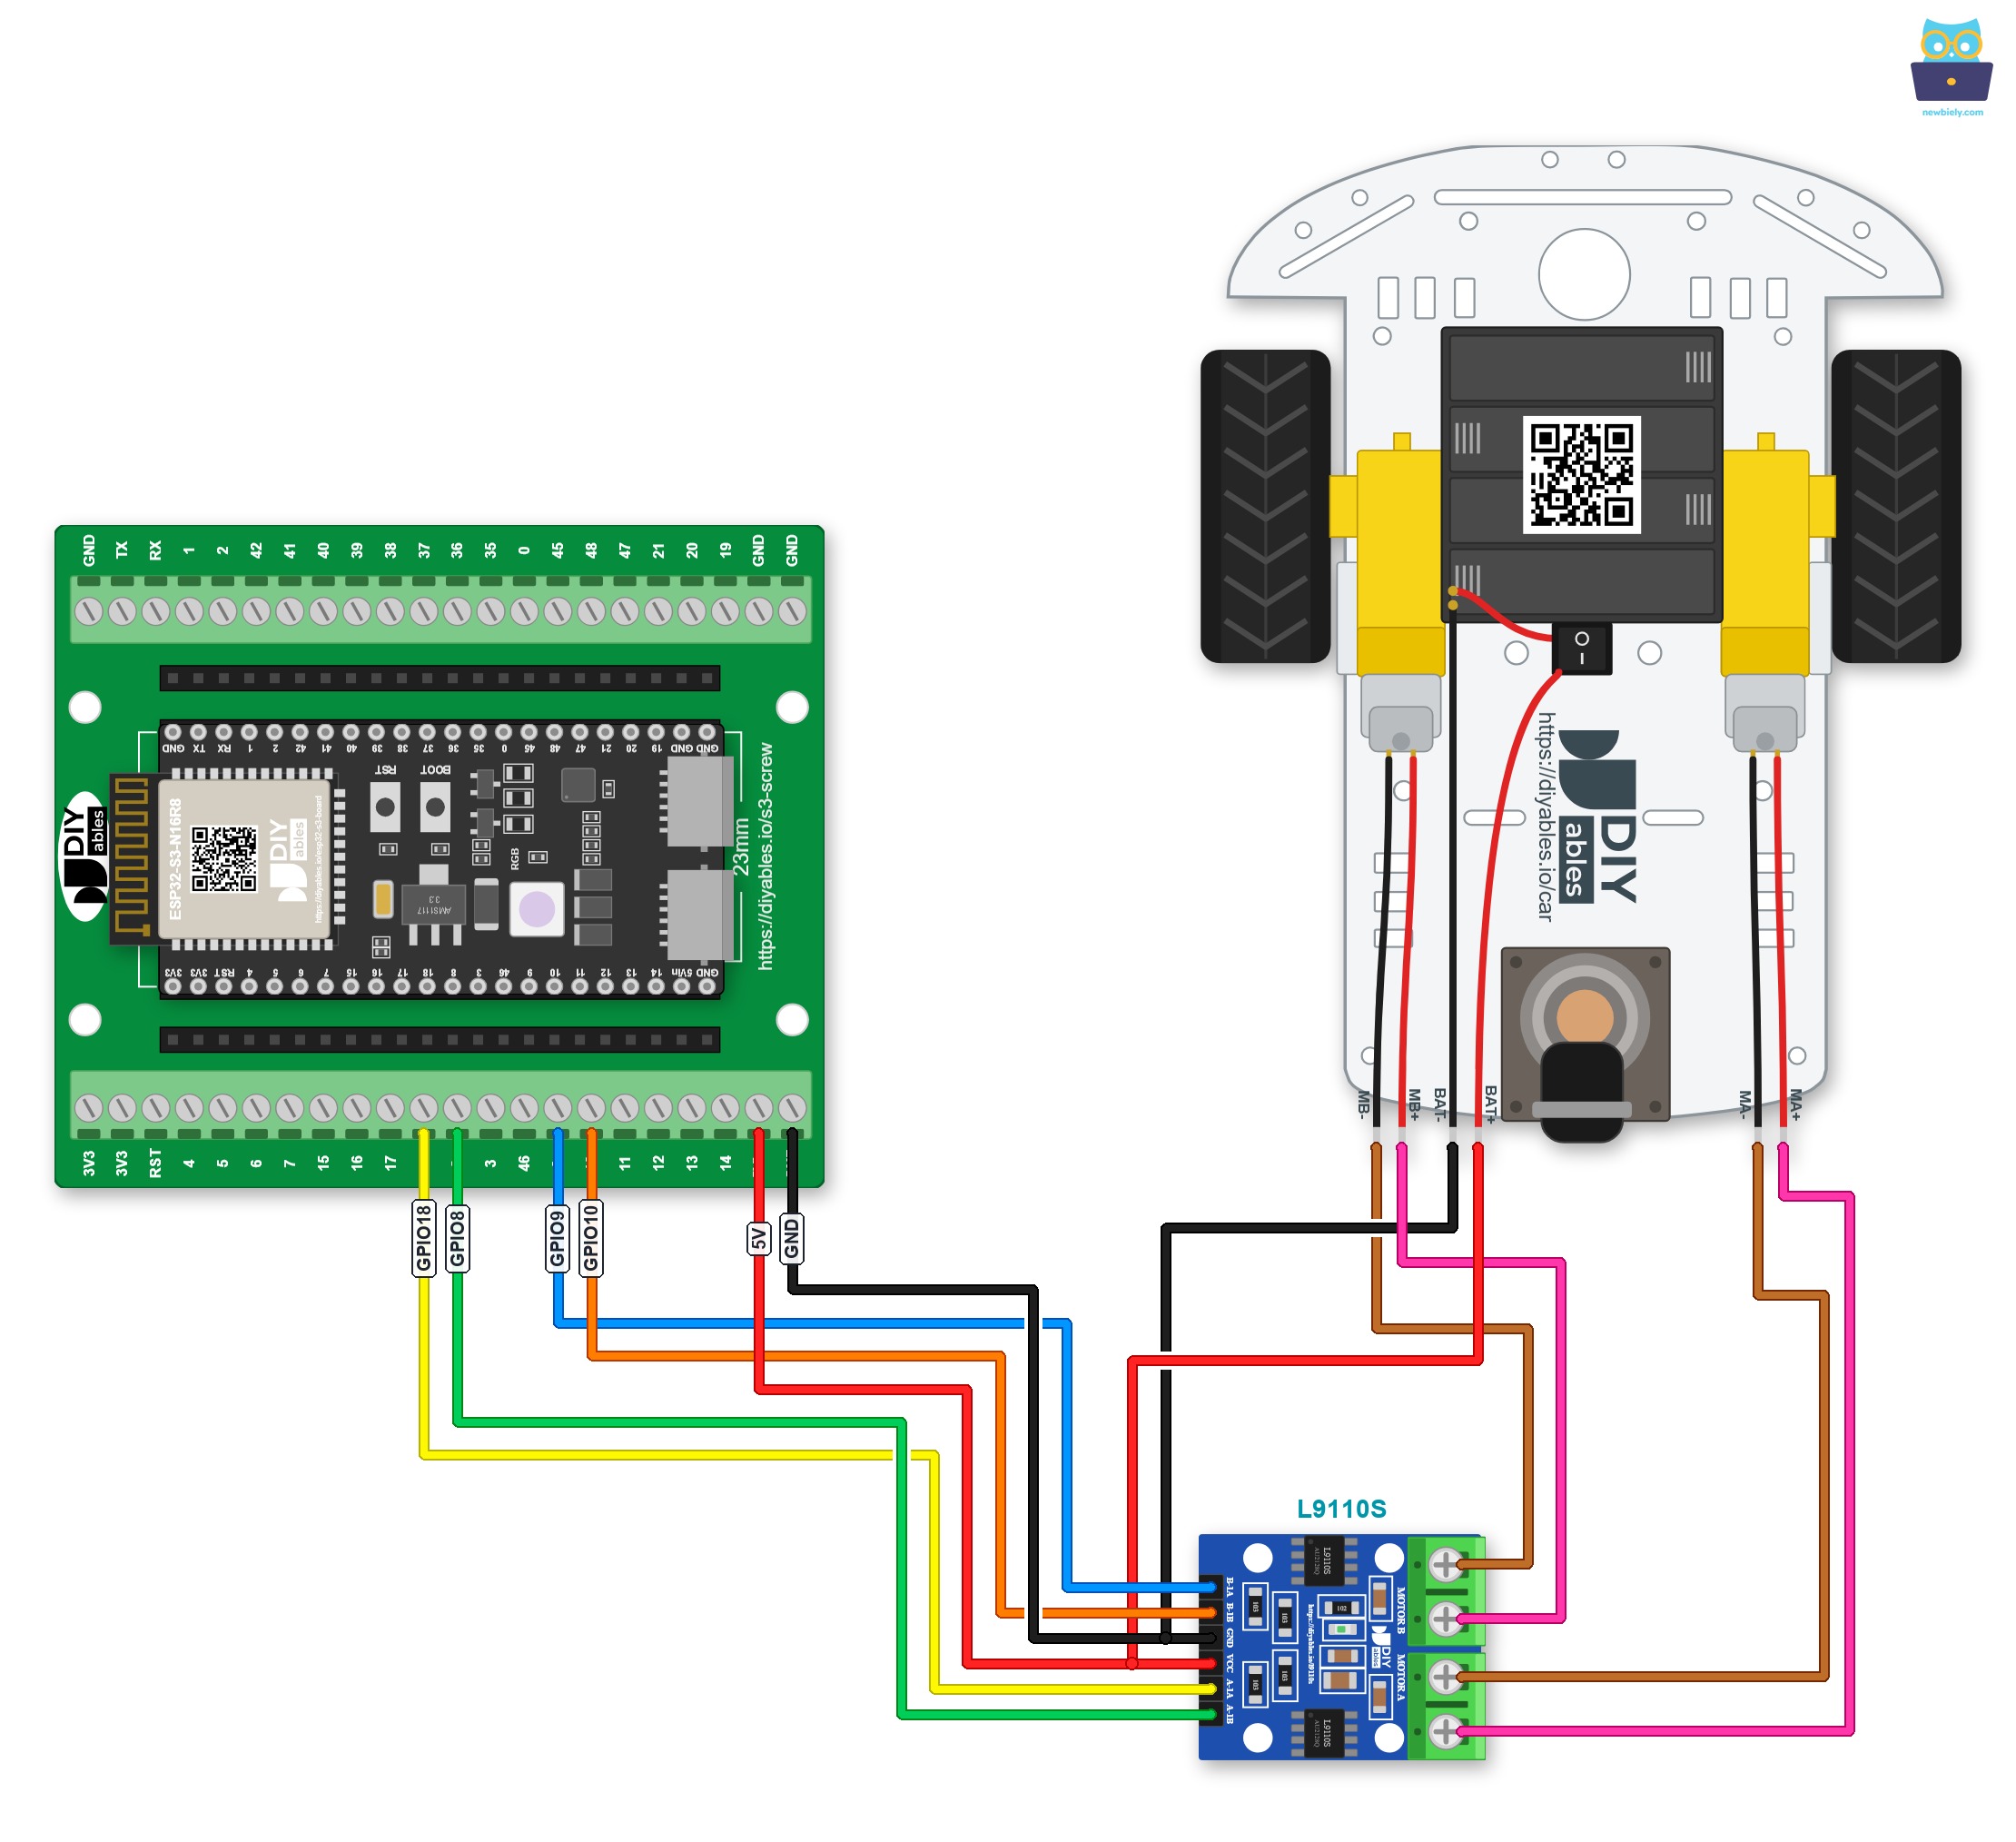
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Une carte d'extension GPIO pour ESP32 S3 convient aussi. En plus des broches S, 3,3V et GND de chaque GPIO, elle a des broches 3,3V et 5V supplémentaires :
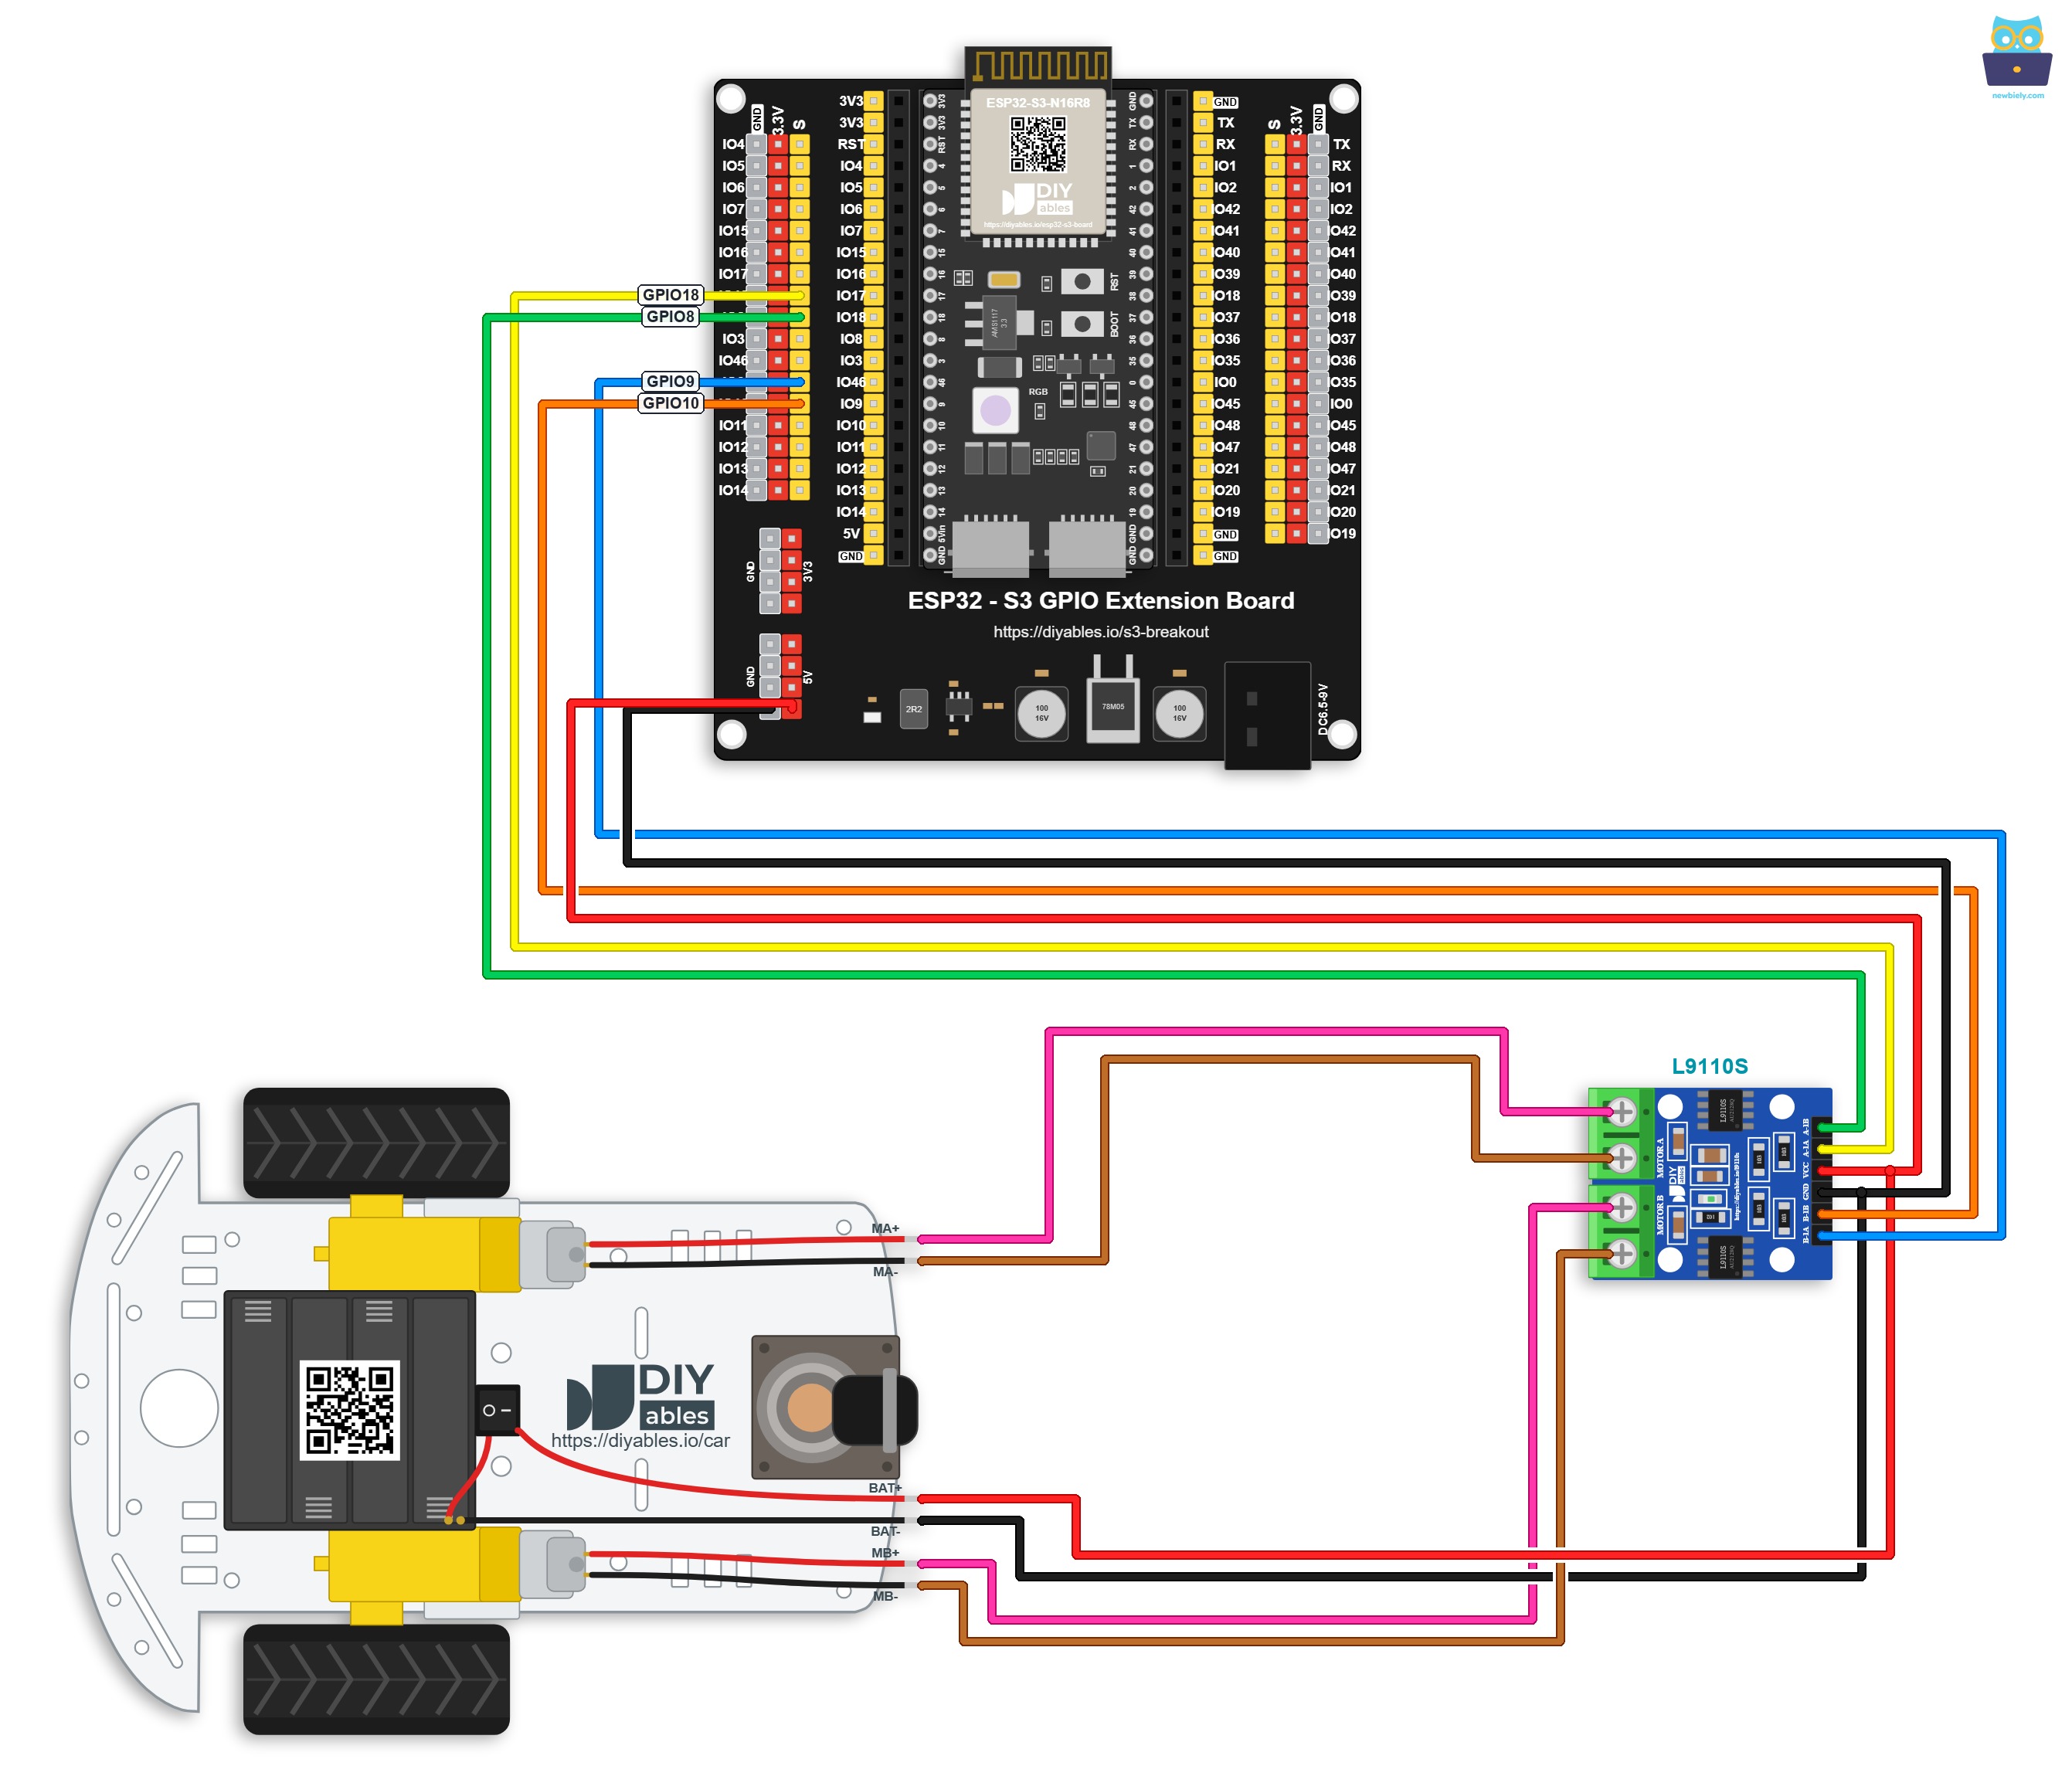
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Notes de sécurité
Le module L9110S alimente directement les moteurs depuis ses broches VCC et GND et ne possède pas de régulateur 5V embarqué. Cela signifie que vous pouvez tout alimenter depuis une seule source d'alimentation — quatre piles AA de 1,5V (soit 6V au total). Voici comment procéder :
- Connectez la batterie 6V aux broches VCC et GND du module L9110S pour alimenter les moteurs.
- Connectez la même batterie 6V aux broches Vin et GND de l'ESP32 S3 pour alimenter la carte.
- Assurez-vous que le module L9110S et l'ESP32 S3 partagent une masse (GND) commune.
Contrairement au L298N, le L9110S n'a pas de cavaliers d'activation ENA/ENB ni de bornier à vis 12V, ce qui rend le câblage plus simple.
Comme la voiture RC 2WD possède un interrupteur marche/arrêt, vous pouvez éventuellement connecter la batterie via cet interrupteur pour pouvoir allumer/éteindre l'alimentation de la voiture. Si vous voulez faire simple, ignorez simplement l'interrupteur.
Code ESP32 S3
Le code suivant est composé de deux fichiers. Le contenu de la page web (HTML, CSS, JavaScript) est stocké séparément dans un fichier index.h, ce qui garde le sketch principal propre et facile à maintenir. Ensemble, ces deux fichiers mettent en œuvre un serveur web, un serveur WebSocket et la logique de contrôle moteur.
- Un fichier .ino qui est le code ESP32 S3, qui crée un serveur web et un serveur WebSocket, et contrôle la voiture
- Un fichier .h, qui contient le contenu de la page web
Étapes rapides
- Nouveau avec l'ESP32 S3 ? Complétez d'abord notre guide ESP32 S3 - Premiers pas.
- Effectuez le câblage comme sur l'image ci-dessus.
- Connectez la carte ESP32 S3 à votre PC via un câble USB Type-C
- Ouvrez l'Arduino IDE sur votre PC.
- Sélectionnez la bonne carte ESP32 S3 (par exemple ESP32S3 Dev Module) et le bon port COM.
- Ouvrez le gestionnaire de bibliothèques en cliquant sur l'icône Library Manager dans la barre de navigation gauche de l'Arduino IDE.
- Recherchez "DIYables ESP32 WebServer", puis trouvez la bibliothèque Web Server créée par DIYables.
- Cliquez sur le bouton Install pour installer la bibliothèque Web Server.
- Search for DIYables ESP32 WebServer created by DIYables.io and click the Install button.
- Sur l'Arduino IDE, créez un nouveau sketch, donnez-lui un nom, par exemple newbiely.com.ino
- Copiez le code ci-dessous et ouvrez-le avec l'Arduino IDE
- Modifiez les informations WiFi (SSID et mot de passe) dans le code pour qu'elles correspondent à vos propres identifiants réseau.
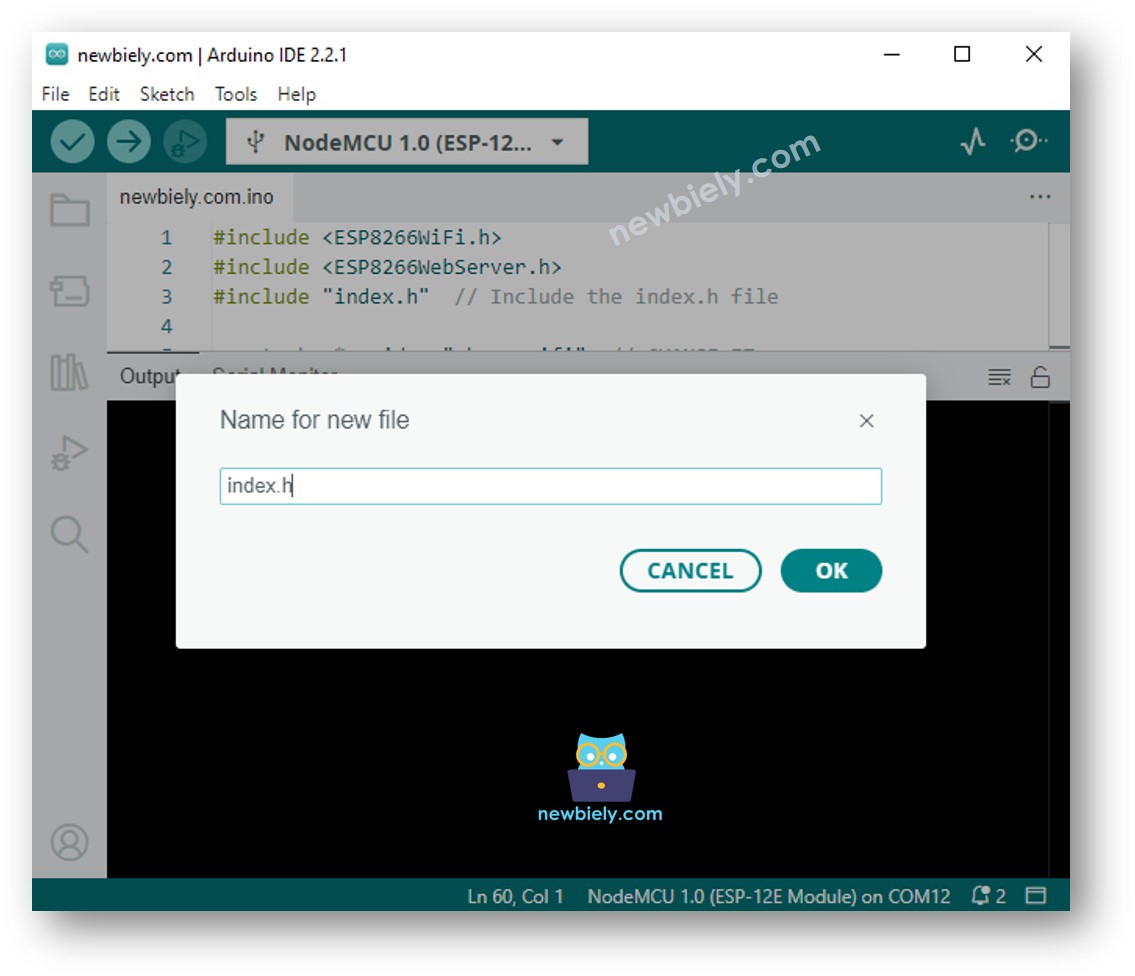
- Créez le fichier index.h sur l'Arduino IDE en :
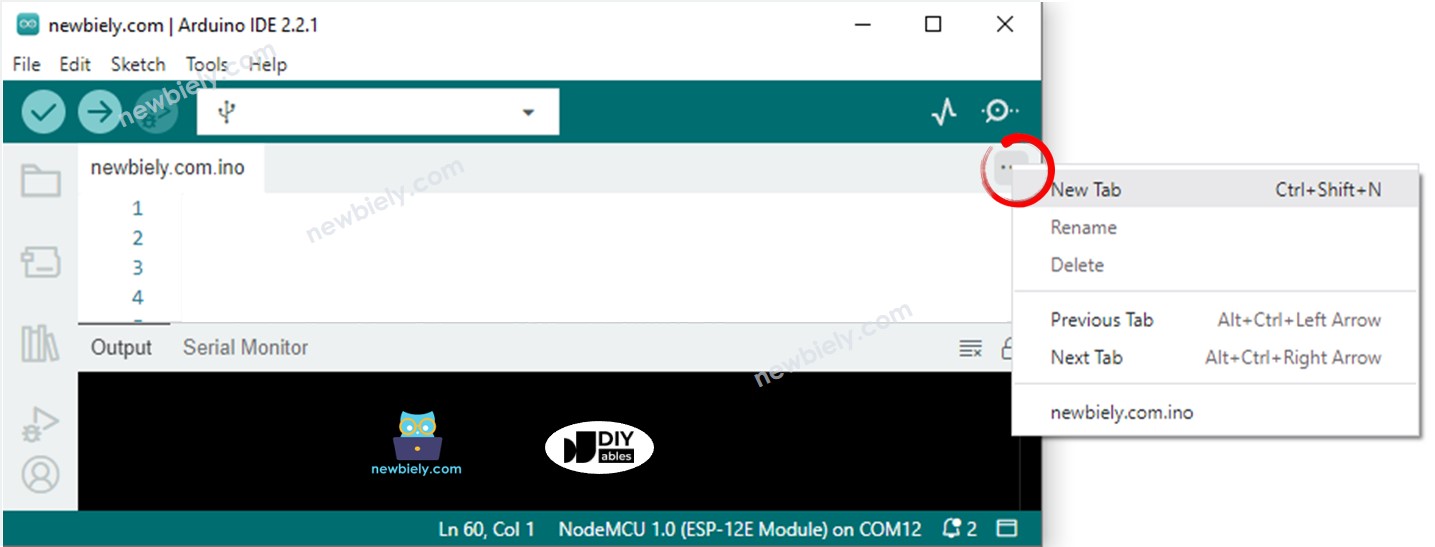
- Cliquant sur le bouton situé juste en dessous de l'icône du moniteur série et en choisissant New Tab, ou en utilisant les touches Ctrl+Shift+N.
- Donnant au fichier le nom index.h et en cliquant sur le bouton OK
- Copiant le code ci-dessous et en le collant dans index.h.
- Vous avez maintenant le code dans deux fichiers : newbiely.com.ino et index.h
- Cliquez sur le bouton Upload de l'Arduino IDE pour téléverser le code sur l'ESP32 S3
- Ouvrez le Moniteur Série
- Consultez le résultat dans le Moniteur Série.
- Notez l'adresse IP affichée, et saisissez cette adresse dans la barre d'adresse d'un navigateur web sur votre smartphone ou votre PC.
- Vous verrez la page web suivante :
- Le code JavaScript de la page web crée automatiquement la connexion WebSocket vers l'ESP32 S3.
- Vous pouvez maintenant contrôler la voiture pour tourner à gauche/droite, avancer/reculer via l'interface web.
- Si vous modifiez le contenu HTML dans le fichier index.h et que vous ne touchez à rien dans le fichier newbiely.com.ino, lorsque vous compilez et téléversez le code sur l'ESP32 S3, l'Arduino IDE ne mettra pas à jour le contenu HTML.
- Pour forcer l'Arduino IDE à mettre à jour le contenu HTML dans ce cas, apportez une modification au fichier newbiely.com.ino (par exemple, ajoutez une ligne vide, ajoutez un commentaire...)
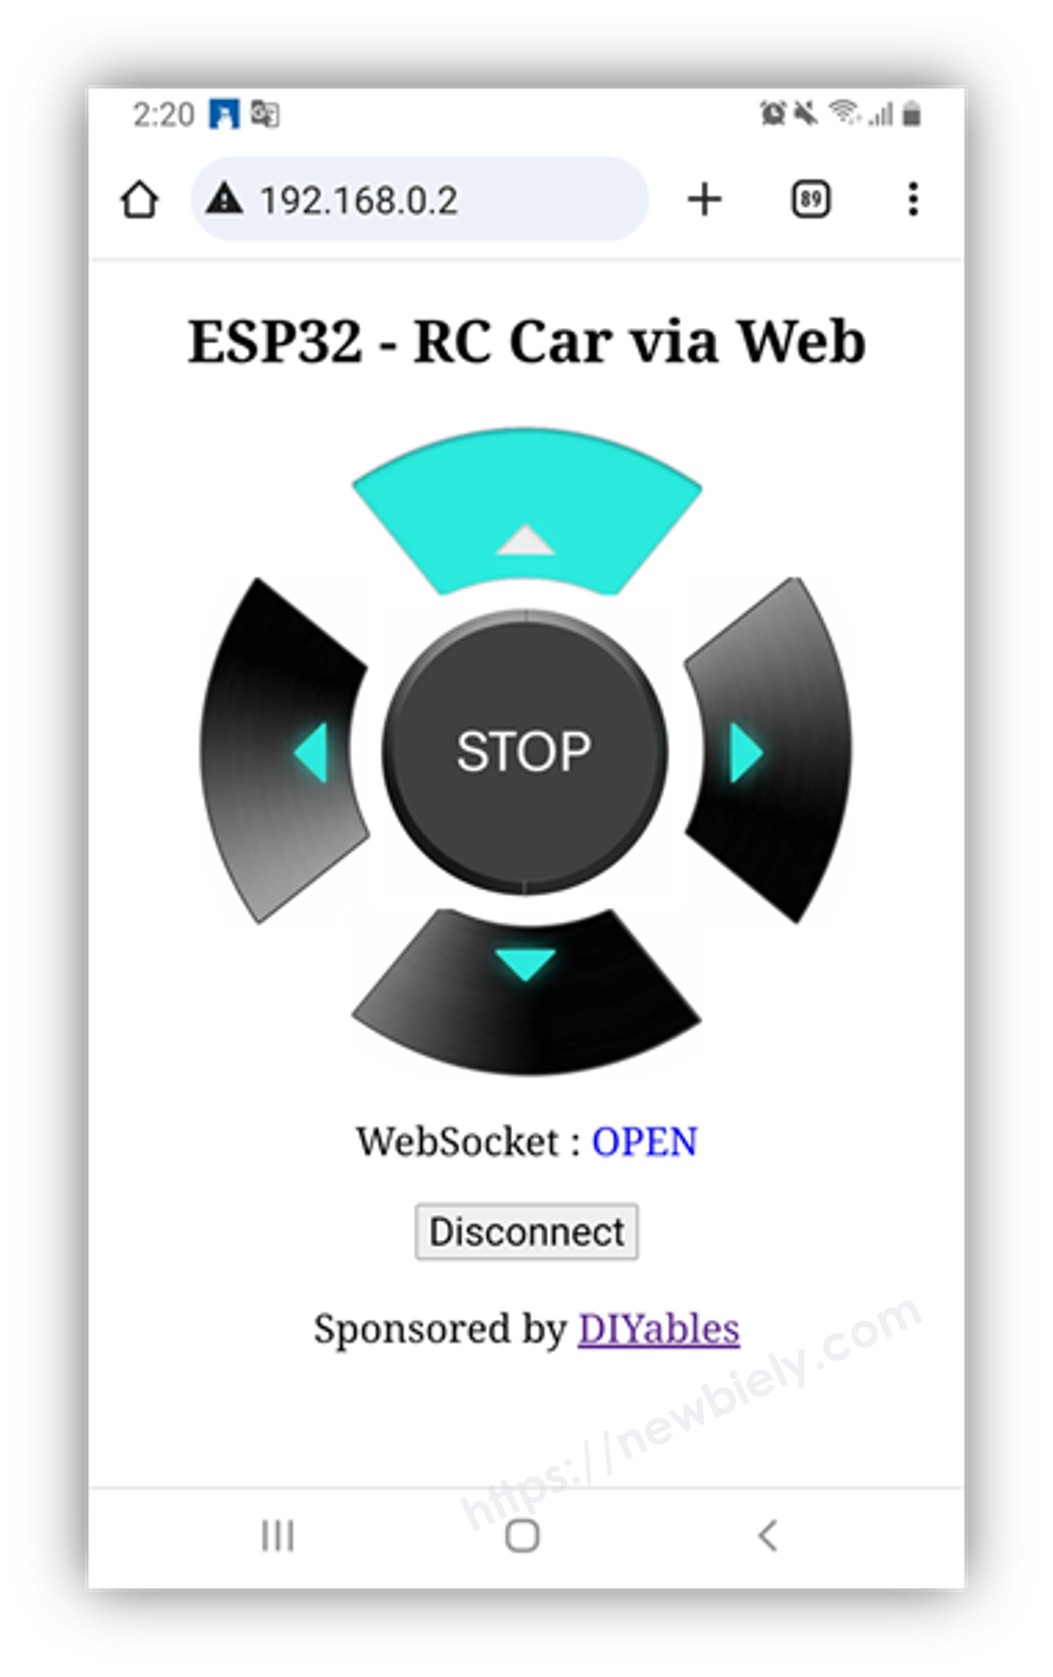
Pour économiser la mémoire de l'ESP32 S3, les images des boutons de contrôle ne sont PAS stockées sur l'ESP32 S3. Elles sont plutôt stockées sur internet, donc votre téléphone ou votre PC doit avoir une connexion internet pour charger les images de la page de contrôle web.
※ Note:
Astuce pro : Si la voiture ne se déplace pas correctement après le câblage, essayez d'inverser les connexions des fils moteur sur le module L9110S — inverser la polarité d'un moteur change son sens de rotation sans nécessiter de modification du code.
Explication du code ligne par ligne
Le code ESP32 S3 ci-dessus contient une explication ligne par ligne. Veuillez lire les commentaires dans le code !
Sortie du Moniteur Série
Après avoir téléversé le code et ouvert le Moniteur Série à 115200 bauds, vous devriez voir une sortie similaire aux relevés suivants pendant que l'ESP32 S3 se connecte au WiFi et traite les commandes WebSocket entrantes.
Applications
Les voitures robots contrôlées par le web construites avec l'ESP32 S3 constituent une base polyvalente pour d'innombrables applications concrètes et éducatives.
- Robot de surveillance domestique : Montez une caméra sur la voiture et diffusez la vidéo en direct tout en naviguant dans les pièces à distance.
- Robot d'inspection d'entrepôt : Parcourez les allées d'un site pour inspecter l'inventaire ou détecter des dangers sans présence physique.
- Plateforme robotique éducative : Enseignez aux élèves les technologies web, le réseau et le contrôle moteur dans un format pratique et engageant.
- Robot de patrouille de sécurité : Programmez la voiture pour suivre des itinéraires de patrouille définis et alerter les utilisateurs en cas de détection de mouvement.
- Véhicule de surveillance agricole : Naviguez dans les rangées d'une serre pour surveiller la santé des plantes ou les relevés d'un capteur d'humidité du sol.
Vidéo tutoriel
Regardez ci-dessous la vidéo pas à pas de ce projet ESP32 S3.
Défis
Une fois que votre voiture contrôlée par le web avec l'ESP32 S3 fonctionne, essayez d'étendre le projet avec ces défis progressifs pour approfondir votre compréhension du réseau, du contrôle moteur et du développement web embarqué.
- Débutant : Ajoutez un curseur de contrôle de vitesse à l'interface web qui ajuste le rapport cyclique PWM envoyé aux broches d'entrée du moteur du L9110S.
- Intermédiaire : Affichez la direction et la vitesse actuelles de la voiture sur la page web en temps réel à l'aide de messages WebSocket envoyés par l'ESP32 S3 vers le navigateur.
- Avancé : Ajoutez un capteur à ultrasons à la voiture et mettez en œuvre un évitement automatique d'obstacles qui remplace les commandes web lorsqu'un objet est détecté à moins de 20 cm.