
ESP32 C3 Super Mini - Moteur Pas à Pas 28BYJ-48 Driver ULN2003
Apprenez à contrôler le moteur pas à pas 28BYJ-48 en utilisant l'ESP32 C3 Super Mini et le module driver ULN2003 pour un contrôle de position précis dans vos projets Arduino. Ce didacticiel vous montre comment câbler, programmer et contrôler un ou plusieurs moteurs pas à pas avec des exemples de code simples.
Dans ce didacticiel du moteur pas à pas ESP32 C3 Super Mini, vous apprendrez:
- Qu'est-ce que le moteur pas à pas 28BYJ-48 et pourquoi il est parfait pour les débutants
- Comment câbler le moteur pas à pas à l'ESP32 C3 Super Mini en utilisant le driver ULN2003
- Comment écrire du code pour contrôler la rotation et la direction du moteur pas à pas
- Comment contrôler plusieurs moteurs pas à pas simultanément
- Comment utiliser la bibliothèque AccelStepper pour un contrôle moteur fluide
Pourquoi utiliser les moteurs pas à pas avec l'ESP32 C3 Super Mini:
- Excellent pour le contrôle de position précis en robotique et en automatisation
- Décompose la rotation complète en étapes discrètes pour un mouvement précis
- Couramment utilisé dans les imprimantes 3D, les machines CNC et les systèmes industriels
- Le 28BYJ-48 est abordable et convivial pour les débutants
- Le driver ULN2003 rend le câblage et le contrôle simples
Matériel Requis
| 1 | × | ESP32 C3 Super Mini | |
| 1 | × | Câble USB Type-C | |
| 1 | × | Moteur pas à pas 28BYJ-48 + Module Driver ULN2003 | |
| 1 | × | Adaptateur d'Alimentation 5V | |
| 1 | × | Connecteur d'Alimentation CC | |
| 1 | × | Fils de Liaison |
Ou vous pouvez acheter les kits suivants:
| 1 | × | Kit de Capteurs DIYables (18 capteurs/écrans) |
À Propos du Moteur Pas à Pas 28BYJ-48
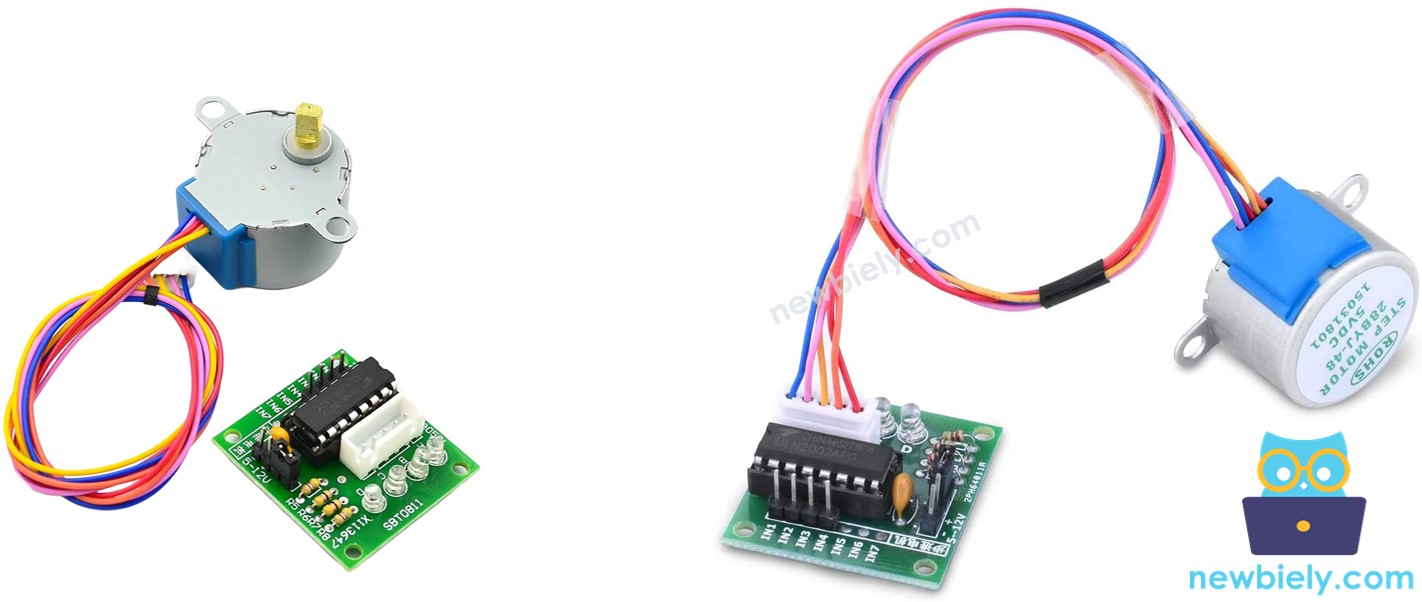
Le 28BYJ-48 est un petit moteur pas à pas unipolaire qui fournit un contrôle de position précis par rotation par étapes.
Spécifications clés du moteur pas à pas 28BYJ-48:
- Angle d'étape: 11,25 degrés en mode plein pas (32 pas par révolution)
- Ratio de réduction: Engrenage de réduction 1/64 inclus
- Pas total: 2048 pas par révolution complète (32 × 64)
- Précision d'étape: Environ 0,1758 degrés par pas (360°/2048)
- Tension de fonctionnement: 5V CC
- Interface: Connecteur 5 broches qui se branche directement dans le driver ULN2003
- Couple: Couple bas à moyen adapté aux applications légères
- Coût: Très abordable pour les débutants apprenant le contrôle du moteur pas à pas
Important: Lorsque vous utilisez le moteur pas à pas 28BYJ-48 en mode plein pas, il nécessite 2048 pas pour compléter une révolution complète.
Disposition des Broches du Moteur Pas à Pas 28BYJ-48
Le moteur pas à pas 28BYJ-48 a 5 broches sur son connecteur.
- Broches 1-5: Connexions internes de la bobine moteur
- Connecteur: Connecteur mâle 5 broches qui se branche dans le driver ULN2003
Remarque: Vous n'avez pas besoin de vous soucier des connexions individuelles des broches - branchez simplement le connecteur du moteur directement dans la prise du module driver ULN2003.
À Propos du Module Driver de Moteur Pas à Pas ULN2003
L'ULN2003 est un module driver populaire et facile à utiliser spécialement conçu pour contrôler les moteurs pas à pas avec des cartes Arduino et ESP32.
Caractéristiques clés du module driver ULN2003:
- 4 entrées de contrôle: IN1, IN2, IN3, IN4 pour les signaux de contrôle du moteur
- Indicateurs LED: Quatre LED intégrées montrent l'activité de pas en temps réel
- Contrôle d'alimentation: Jumper ON/OFF pour une gestion facile de l'alimentation du moteur
- Alimentation: Entrée d'alimentation séparée (5V-12V) pour le moteur pas à pas
- Câblage facile: Connecteur enfichable direct pour le moteur 28BYJ-48
- Protection: Protection intégrée pour votre microcontrôleur
- Convivial pour les débutants: Simple à câbler et à programmer
Disposition des Broches du Driver ULN2003
Le module ULN2003 a 6 broches et un connecteur femelle pour un contrôle facile du moteur pas à pas.
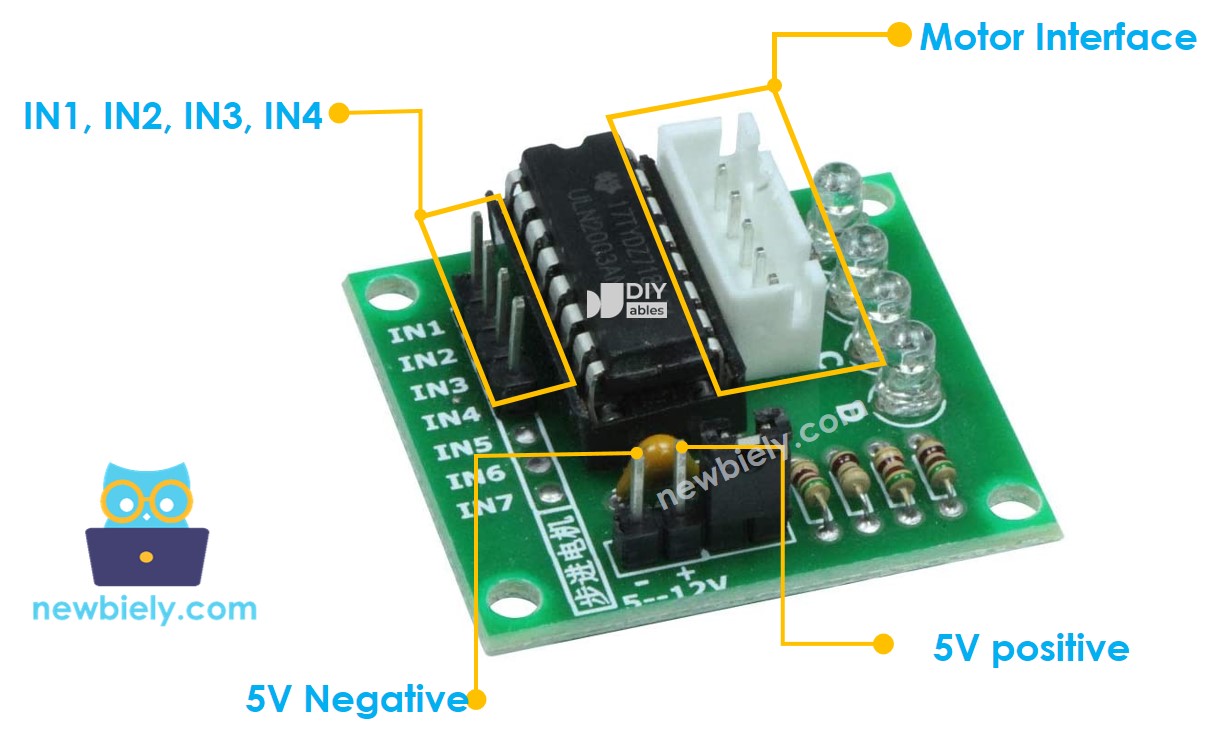
- IN1: Broche d'entrée de contrôle 1 - se connecte à la broche numérique ESP32 C3 Super Mini
- IN2: Broche d'entrée de contrôle 2 - se connecte à la broche numérique ESP32 C3 Super Mini
- IN3: Broche d'entrée de contrôle 3 - se connecte à la broche numérique ESP32 C3 Super Mini
- IN4: Broche d'entrée de contrôle 4 - se connecte à la broche numérique ESP32 C3 Super Mini
- GND: Broche de masse - DOIT se connecter à la fois à ESP32 et à la masse de l'alimentation externe
- VDD: Entrée d'alimentation du moteur - se connecte à la source d'alimentation externe 5V
- Connecteur de Moteur: Prise femelle où le moteur 28BYJ-48 se branche
※ Note:
Notes importantes sur l'alimentation pour le fonctionnement du moteur pas à pas:
- Faites toujours correspondre la tension de l'alimentation externe aux spécifications de votre moteur
- Le moteur pas à pas 28BYJ-48 nécessite une alimentation externe 5V CC
- Ne connectez jamais la broche VDD à la broche 5V de l'ESP32 C3 Super Mini
- Les moteurs pas à pas consomment un courant élevé qui peut endommager votre ESP32
- Utilisez toujours une alimentation externe dédiée pour le moteur
- Connectez toutes les masses ensemble (GND ESP32, GND driver, GND alimentation)
Schéma de Câblage
Ce diagramme montre comment connecter le moteur pas à pas 28BYJ-48 à l'ESP32 C3 Super Mini en utilisant le module driver ULN2003.
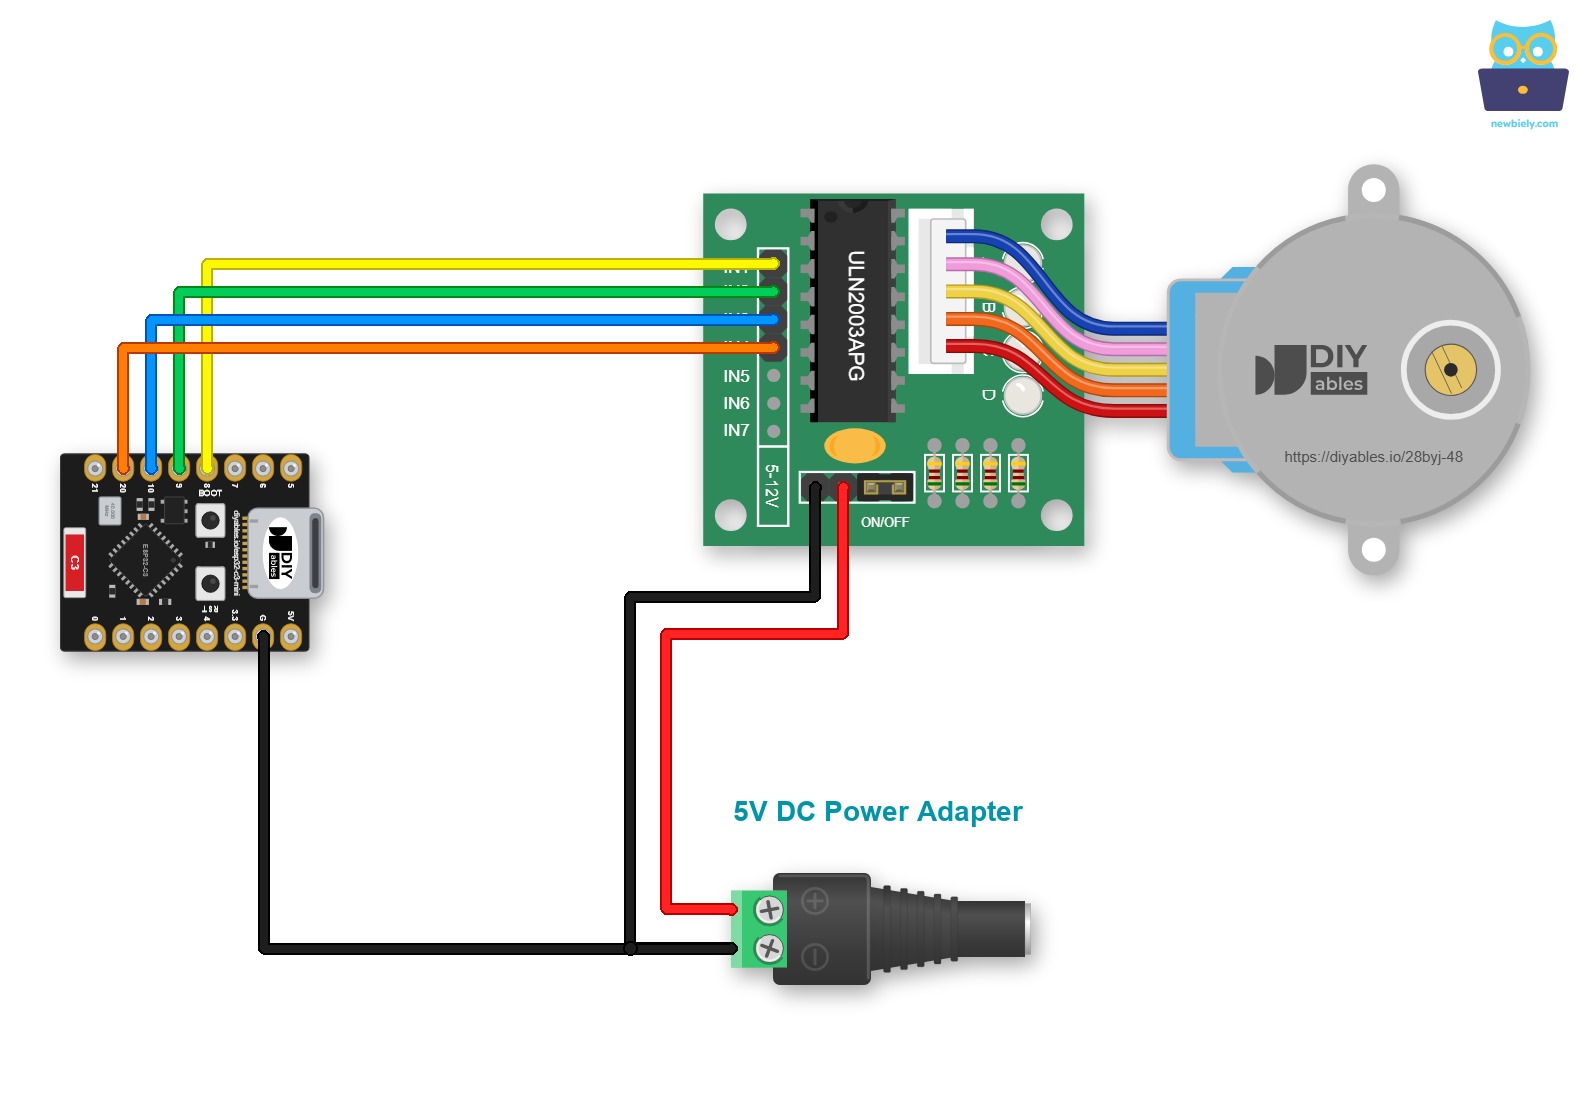
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Connexions de câblage pour l'ESP32 C3 Super Mini et le driver ULN2003:
| Broche ULN2003 | Broche ESP32 C3 Super Mini |
|---|---|
| IN1 | GPIO8 |
| IN2 | GPIO9 |
| IN3 | GPIO10 |
| IN4 | GPIO20 |
| GND | GND |
| VDD | Alimentation Externe 5V |
| Connecteur de Moteur | Connecteur du Moteur 28BYJ-48 |
| GND de l'Alimentation | GND (partagé avec ESP32 et ULN2003) |
Remarque: Les couleurs des fils sur le moteur pas à pas 28BYJ-48 n'ont pas d'importance - branchez simplement le connecteur mâle dans le connecteur femelle du module driver ULN2003.
Comment Programmer pour Contrôler un Moteur Pas à Pas
Comprendre les méthodes de contrôle du moteur pas à pas vous aide à choisir la bonne approche pour votre projet ESP32 C3 Super Mini.
Trois principales méthodes de contrôle du moteur pas à pas:
- Plein Pas: Méthode basique, fournit le couple complet, appropriée pour la plupart des projets débutants
- Demi-Pas: Double la résolution, mouvement plus fluide, couple légèrement réduit
- Micro-Pas: Résolution la plus élevée, opération la plus fluide, nécessite des drivers spécialisés
Pourquoi nous recommandons la bibliothèque AccelStepper:
- Opération sans blocage: L'ESP32 C3 Super Mini peut effectuer d'autres tâches tout en contrôlant le moteur
- Accélération fluide: Les changements de vitesse graduelle empêchent le calage du moteur
- Support de plusieurs moteurs: Contrôlez plusieurs moteurs pas à pas indépendamment et simultanément
- Contrôle flexible: Supporte les modes de conduite plein pas et demi-pas
- Facile à utiliser: Des fonctions simples pour les débutants
Pourquoi éviter la bibliothèque Arduino Stepper intégrée:
- Blocage: Gèle l'ESP32 pendant le fonctionnement du moteur
- Fonctionnalités limitées: Manque d'accélération et de contrôle avancé
- Support multi-moteurs médiocre: Ne peut pas contrôler plusieurs moteurs efficacement
Remarque: La bibliothèque AccelStepper ne supporte pas la conduite micro-pas, mais cela est rarement nécessaire pour les projets des débutants.
Code ESP32 C3 Super Mini - Moteur Pas à Pas Unique
Ce code démontre comment contrôler un moteur pas à pas 28BYJ-48 en utilisant l'ESP32 C3 Super Mini et la bibliothèque AccelStepper.
Ce que ce code de moteur pas à pas fait:
- Initialise le moteur pas à pas avec les paramètres appropriés pour 28BYJ-48
- Fait tourner une révolution complète dans le sens des aiguilles d'une montre
- Fait tourner deux révolutions complètes dans le sens inverse des aiguilles d'une montre
- Fait tourner deux révolutions complètes dans le sens des aiguilles d'une montre
- Répète ce motif continuellement
- Utilise l'accélération pour un mouvement moteur fluide
Étapes Rapides
- Nouveau sur ESP32 C3 Mini? Terminez d'abord notre didacticiel ESP32 C3 Super Mini - Premiers pas pour configurer votre environnement de développement.
- Installer la bibliothèque AccelStepper: Ouvrez le gestionnaire de bibliothèque dans l'IDE Arduino, recherchez "AccelStepper", et installez la bibliothèque par Mike McCauley
- Search for AccelStepper created by Mike McCauley
- Configurer l'environnement: Si vous êtes nouveau sur ESP32 C3 Super Mini, suivez d'abord le didacticiel de configuration
- Câbler les composants: Connectez le moteur pas à pas et le driver ULN2003 selon le schéma de câblage ci-dessus
- Connecter ESP32: Branchez votre ESP32 C3 Super Mini à votre ordinateur avec un câble USB Type-C
- Sélectionner la carte: Choisissez "ESP32 C3 Super Mini" et le bon port COM dans l'IDE Arduino
- Télécharger le code: Copiez le code, collez-le dans l'IDE Arduino, et cliquez sur Télécharger
- Observer le moteur: Regardez le moteur pas à pas tourner selon le motif programmé (1 rév sens horaire, 2 rév sens inverse, 2 rév sens horaire, répéter)
- Ouvrir le Moniteur Série: Voir les messages de statut à un taux de 115200 bauds
- Conseil Pro: Ajustez les valeurs setMaxSpeed() et setAcceleration() pour modifier la vitesse du moteur et la fluidité - les valeurs plus faibles font des mouvements plus lents et plus fluides.
Sortie du Moniteur Série
Comment Contrôler Plusieurs Moteurs Pas à Pas 28BYJ-48
Apprenez à contrôler deux ou plusieurs moteurs pas à pas indépendamment en même temps en utilisant l'ESP32 C3 Super Mini.
Avantages du contrôle de plusieurs moteurs pas à pas:
- Chaque moteur se déplace indépendamment avec des vitesses et des directions différentes
- Parfait pour les projets de robotique nécessitant un mouvement coordonné
- L'ESP32 a assez de broches pour contrôler 2-3 moteurs pas à pas facilement
- La bibliothèque AccelStepper gère le contrôle simultané de façon fluide
Schéma de Câblage pour Deux Moteurs Pas à Pas 28BYJ-48
Ce diagramme montre comment connecter deux moteurs pas à pas à l'ESP32 C3 Super Mini en utilisant deux modules driver ULN2003.
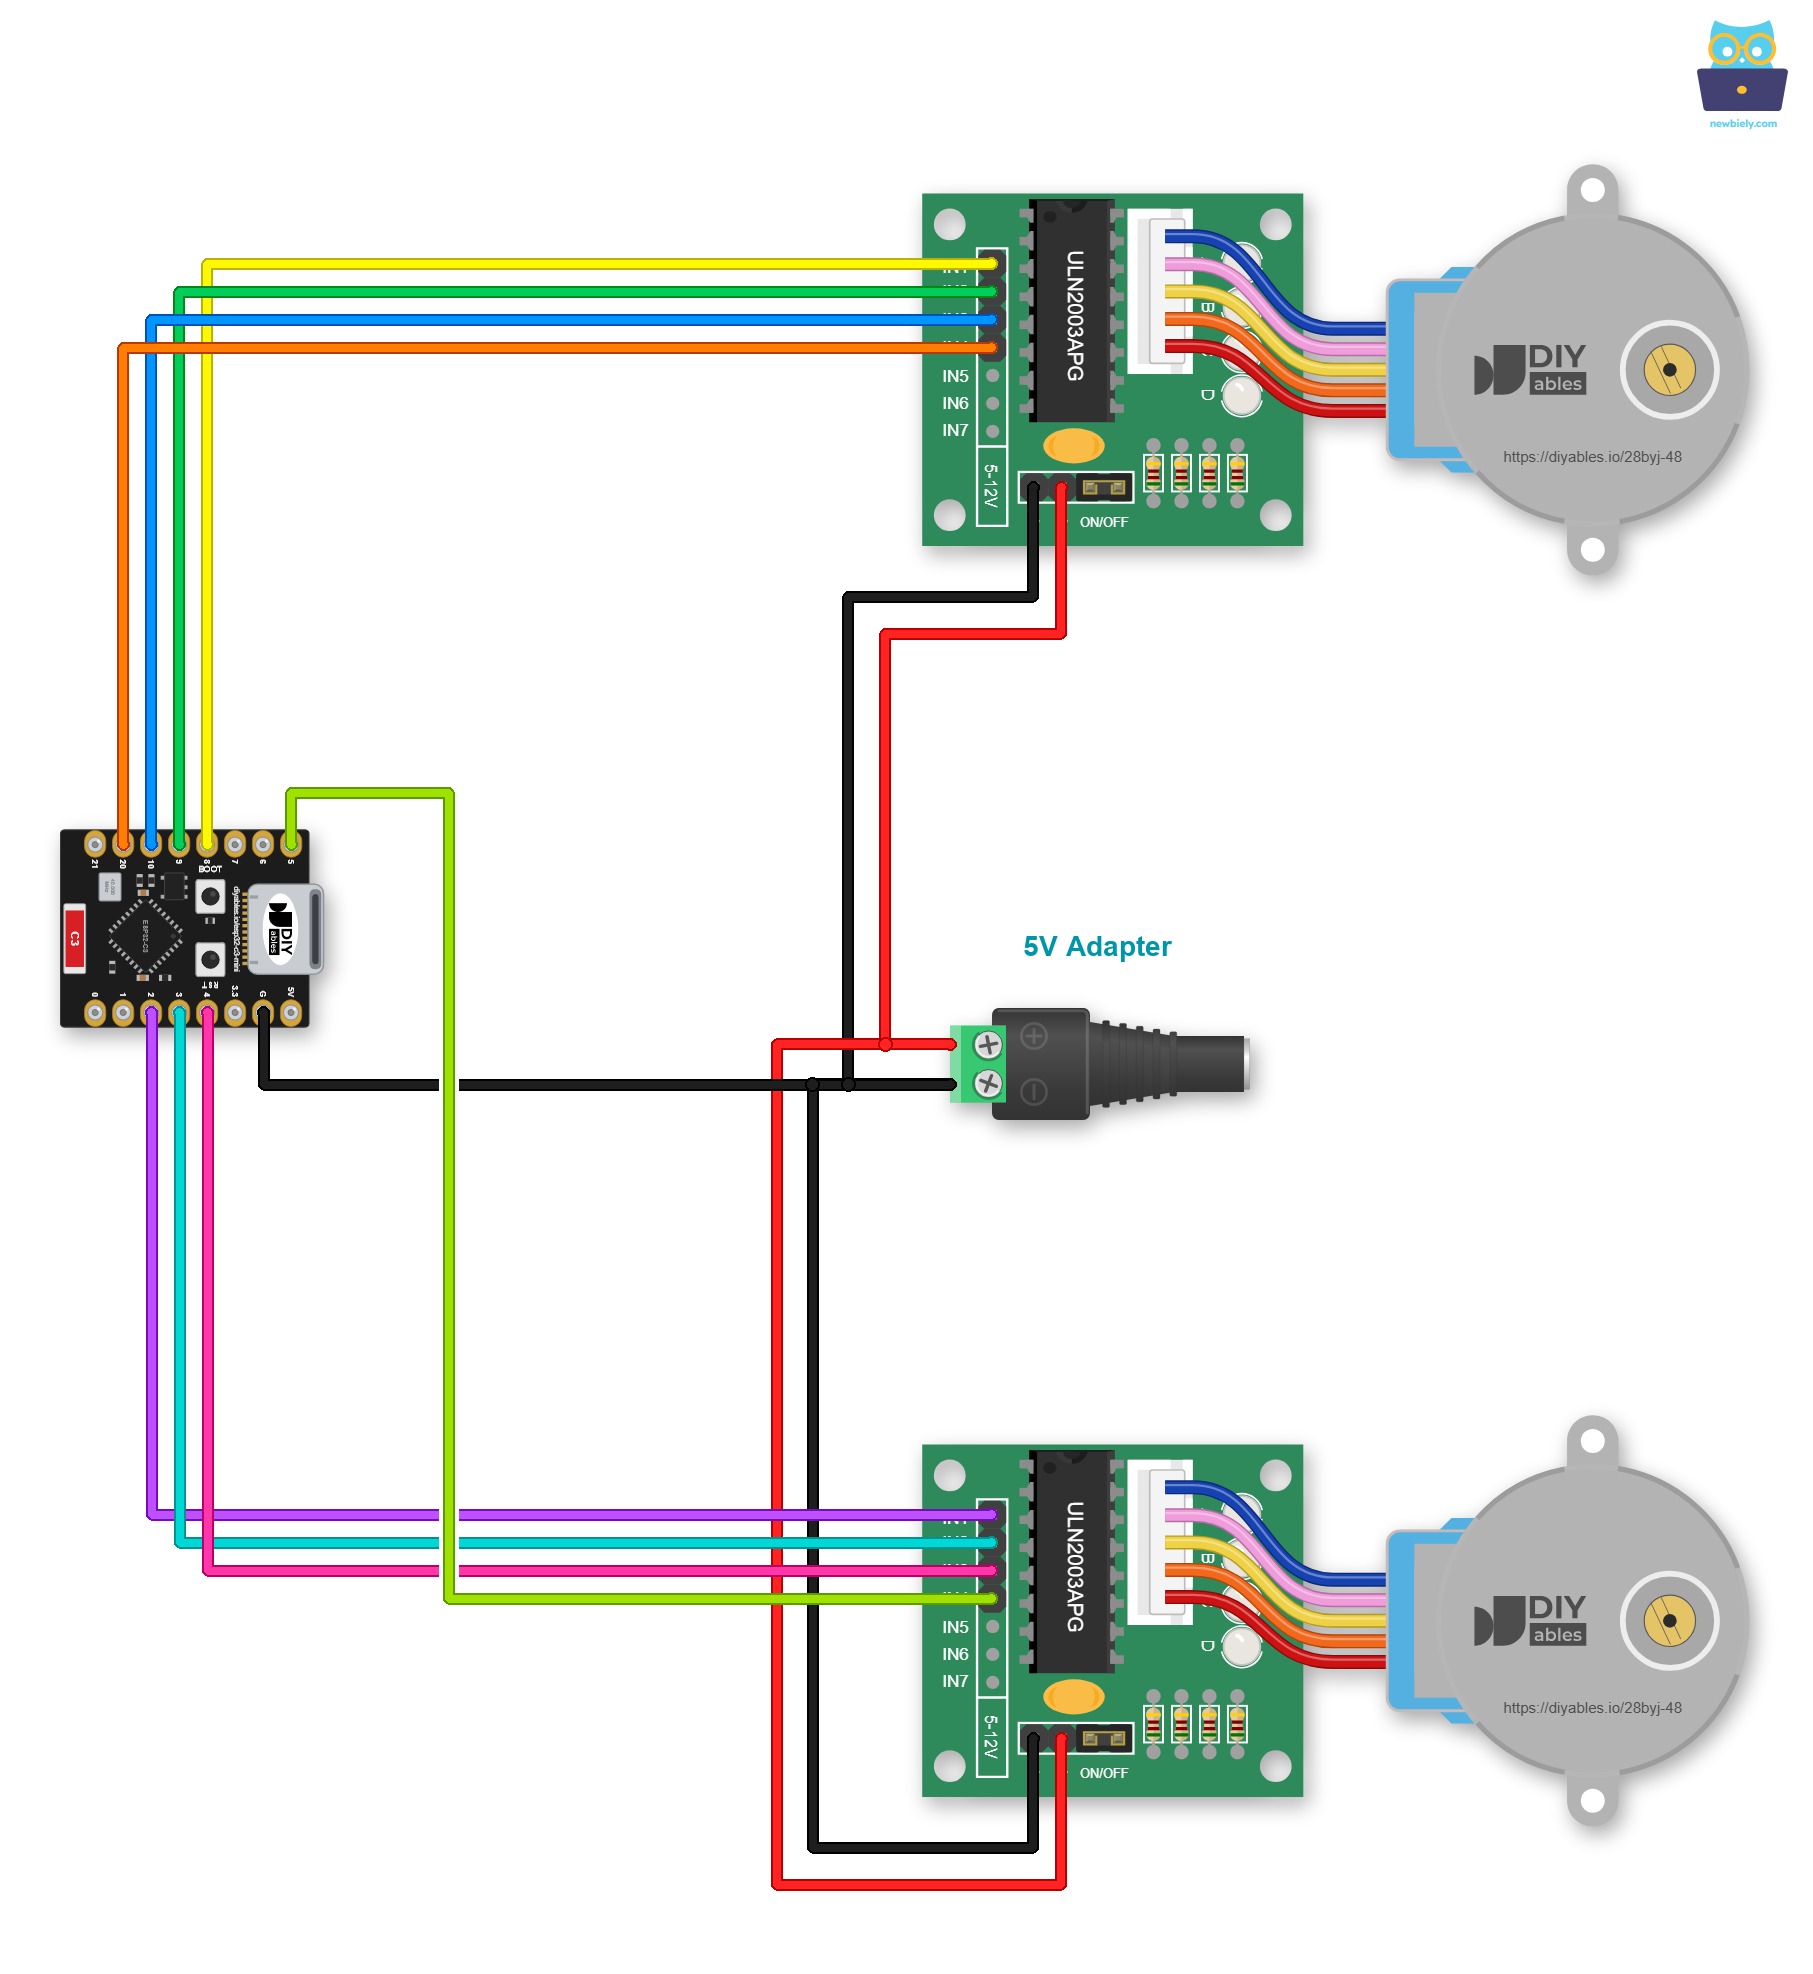
Cette image a été créée avec Fritzing. Cliquez pour agrandir l'image.
Connexions de câblage pour deux moteurs pas à pas:
| Composant | Broche ESP32 C3 Super Mini |
|---|---|
| ULN2003 #1 - IN1 | GPIO8 |
| ULN2003 #1 - IN2 | GPIO9 |
| ULN2003 #1 - IN3 | GPIO10 |
| ULN2003 #1 - IN4 | GPIO20 |
| ULN2003 #2 - IN1 | GPIO2 |
| ULN2003 #2 - IN2 | GPIO3 |
| ULN2003 #2 - IN3 | GPIO4 |
| ULN2003 #2 - IN4 | GPIO5 |
| GND des Deux ULN2003 | GND |
| VDD des Deux ULN2003 | Alimentation Externe 5V |
| GND de l'Alimentation | GND (partagé avec ESP32 et les deux drivers) |
Remarque: Les deux modules ULN2003 partagent la même alimentation externe 5V et la masse commune avec l'ESP32 C3 Super Mini.
Code ESP32 C3 Super Mini pour Deux Moteurs Pas à Pas 28BYJ-48
Ce code démontre le contrôle simultané de deux moteurs pas à pas avec des motifs de mouvement indépendants.
Ce que ce code multi-moteur fait:
- Contrôle deux moteurs pas à pas complètement indépendamment
- Chaque moteur tourne à des vitesses différentes
- Les moteurs se déplacent dans des directions opposées
- Démontre l'opération sans blocage
- Montre comment coordonner plusieurs moteurs dans un programme
Applications et Idées de Projets
Utilisez l'ESP32 C3 Super Mini avec des moteurs pas à pas 28BYJ-48 dans ces projets passionnants:
- Curseur de caméra: Construisez un chariot de caméra automatisé pour des vidéos en accéléré fluides
- Traceur XY: Créez un robot de dessin qui trace des dessins sur papier
- Stores automatiques: Contrôlez les stores de fenêtre avec une opération programmée ou à distance
- Mécanisme pan-tilt: Faites un support de caméra qui tourne horizontalement et verticalement
- Horloge analogique: Concevez une grande horloge murale avec des aiguilles de moteur pas à pas précises
- Courroie transporteuse: Construisez un petit système de tri ou de transport pour les objets
- Suivi solaire: Créez un panneau qui suit le soleil tout au long de la journée
- Bras robotisé: Construisez un bras simple à 2-3 axes pour les tâches de prise et de placement
Défiez-vous
Testez vos compétences en moteur pas à pas ESP32 C3 Super Mini avec ces exercices progressivement plus difficiles:
- Facile: Modifiez le code pour faire tourner le moteur 5 révolutions complètes dans le sens des aiguilles d'une montre, puis s'arrête
- Facile: Modifiez la vitesse du moteur en ajustant setMaxSpeed() pour le faire tourner deux fois plus vite
- Moyen: Créez un motif où le moteur tourne de 45 degrés, se met en pause 1 seconde, puis se répète
- Moyen: Ajoutez un bouton poussoir qui inverse la direction du moteur lorsqu'il est enfoncé
- Avancé: Construisez une horloge simple avec deux moteurs pas à pas pour les aiguilles des heures et des minutes
- Avancé: Créez un programme qui accepte les commandes du Moniteur Série pour contrôler la position du moteur (par exemple, "MOVE 1000" ou "HOME")